UFACTORY xArm


开启自动化的轻时代
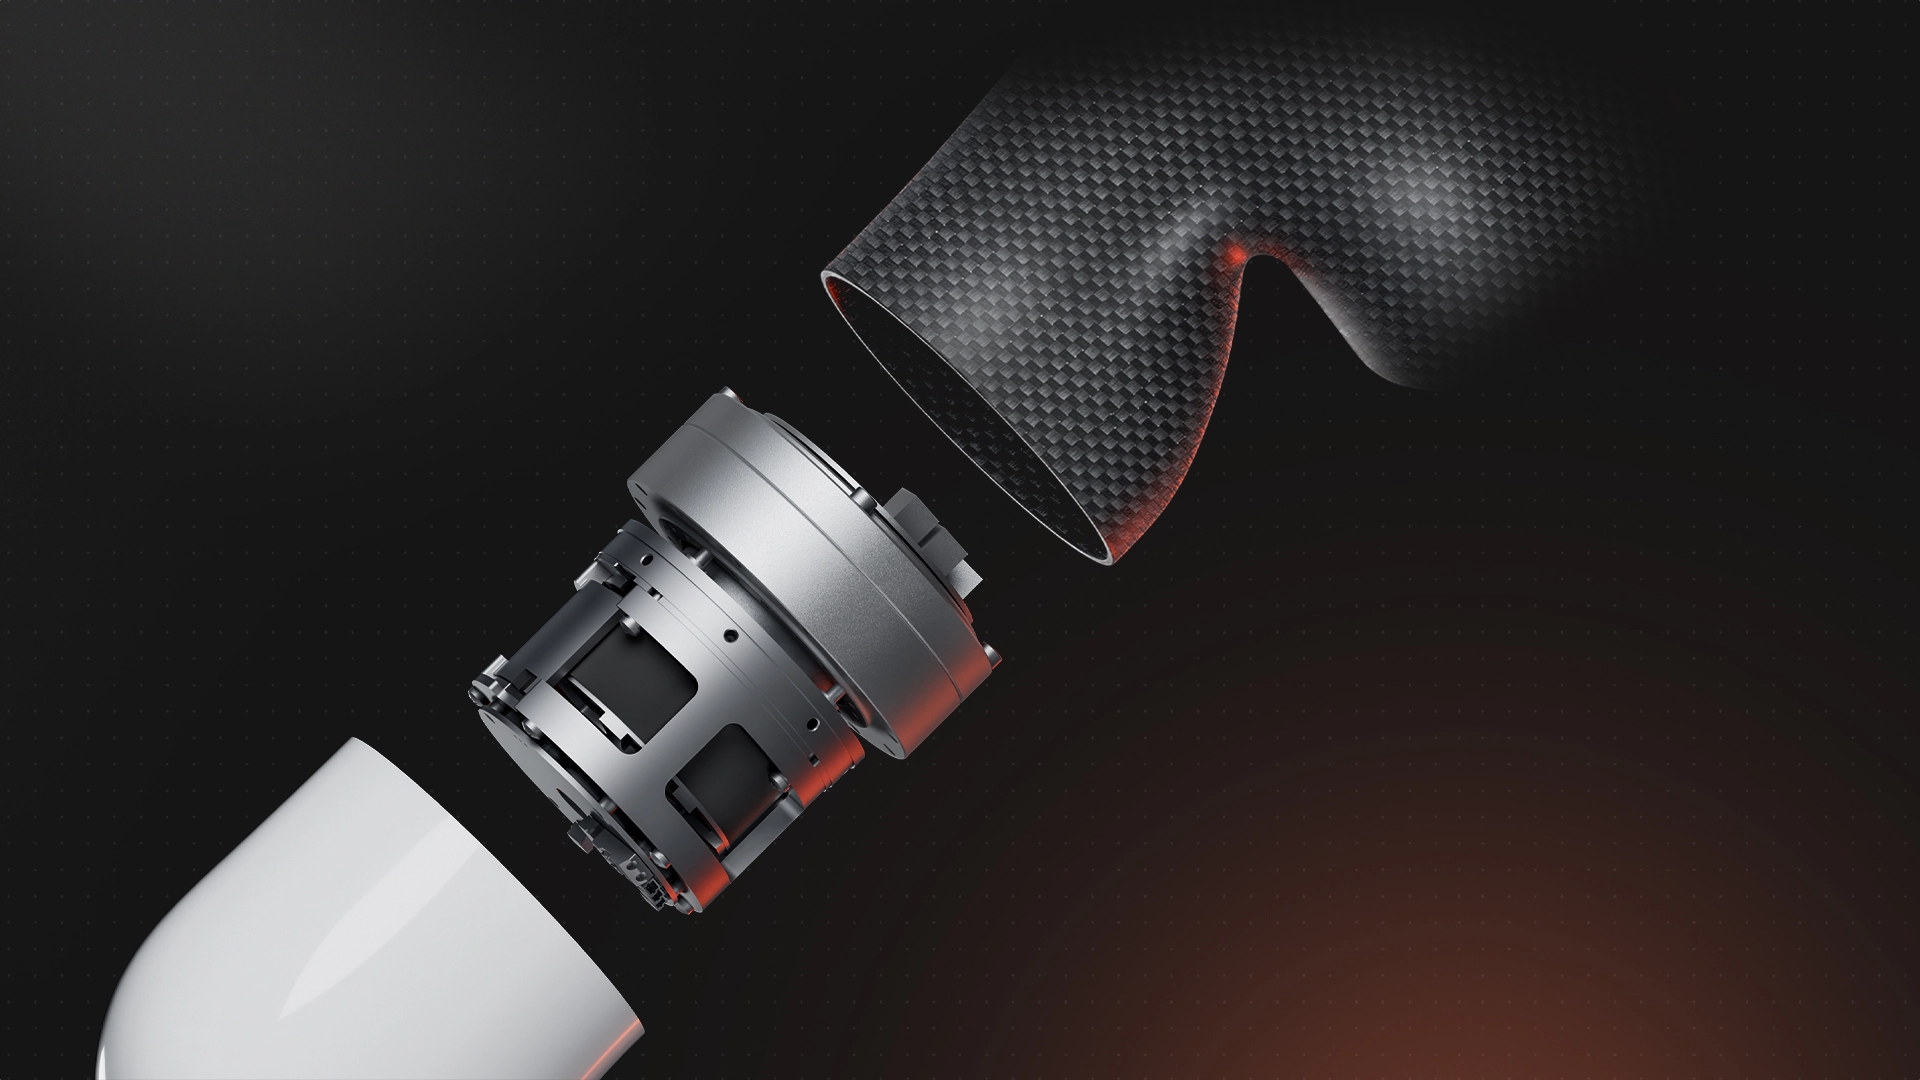
经久耐用
UFACTORY 协作机器人采用工业级谐波减速器与伺服电机,在长时间作业中保持稳定可靠,满足工业自动化对一致性与耐用性的要求。
紧凑轻量
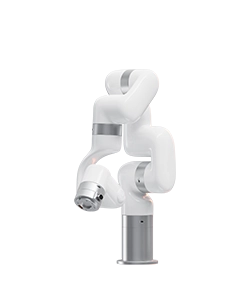
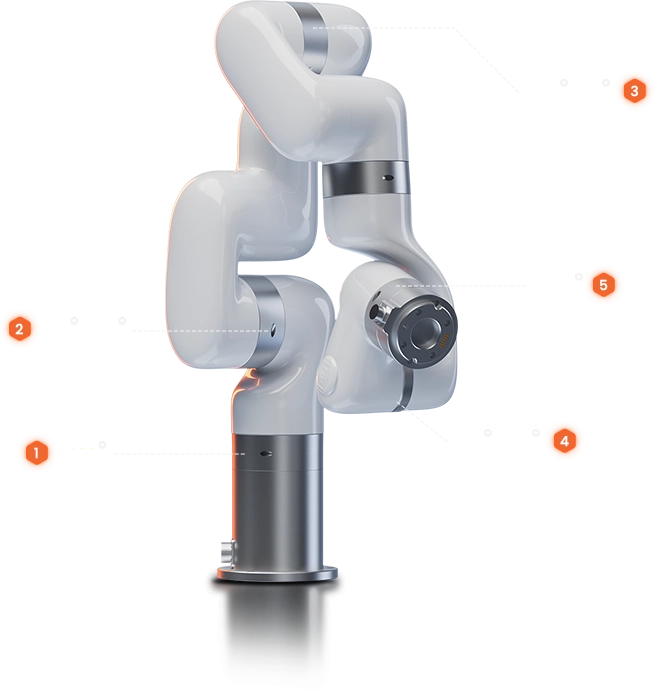
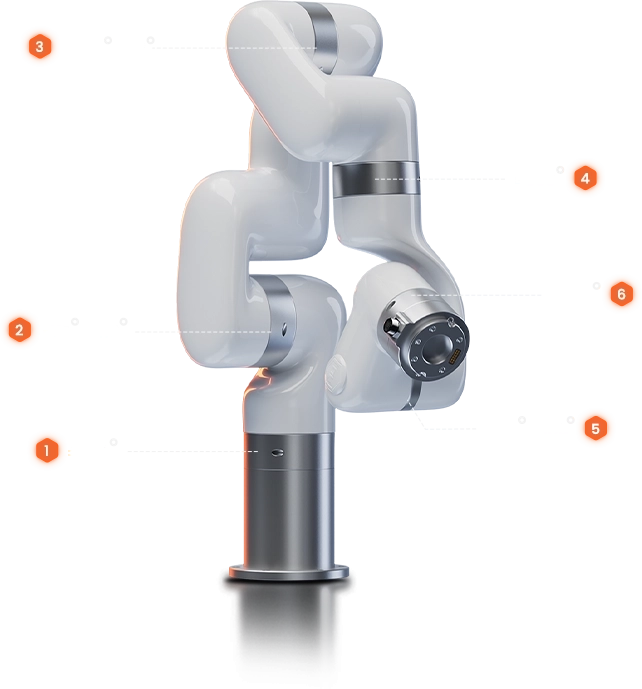
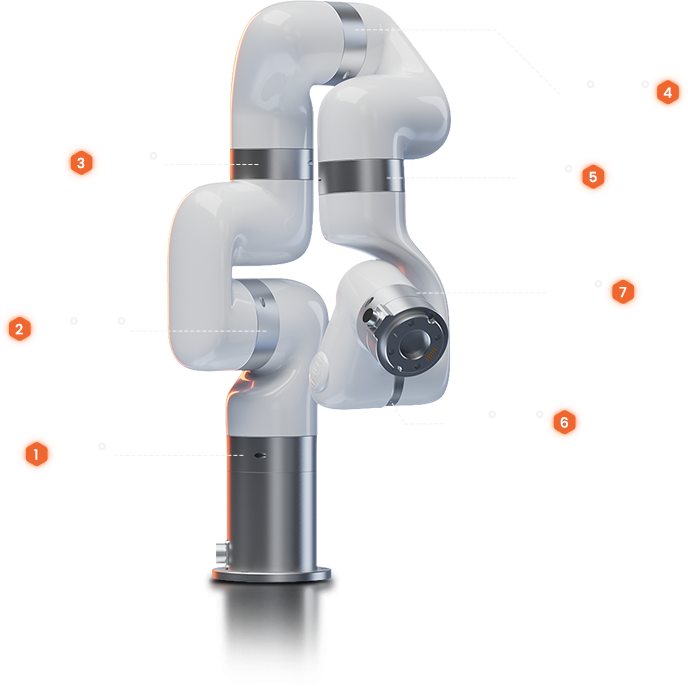
全系列采用轻量化碳纤维机身,整机重量仅为 11.3–14.3 kg(视型号而定),便于搬运和重新部署,让产线布局可根据需求灵活调整。
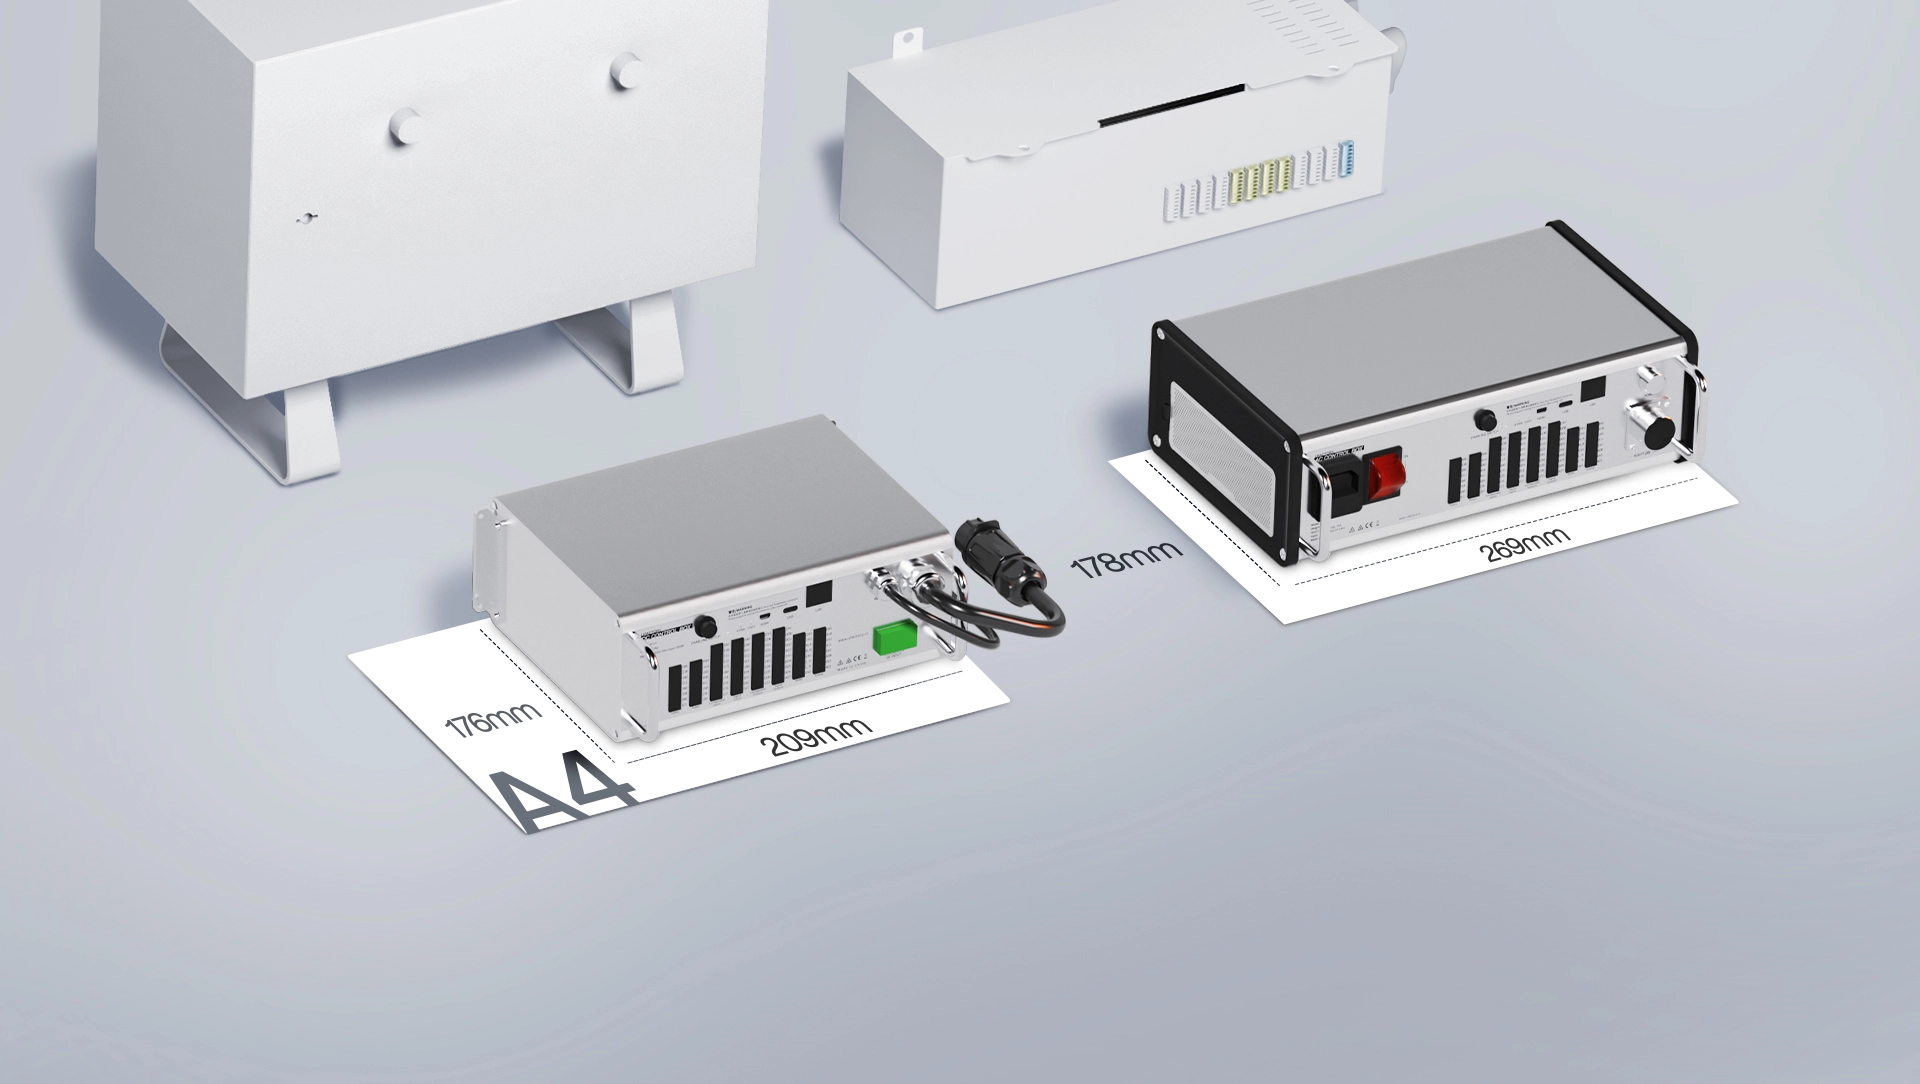
紧凑的控制器设计同样节省空间。AC 控制箱尺寸仅为 269 × 178 × 86 mm,重量 3.4 kg,可轻松放置在桌下或机柜内。针对移动平台(AGV/AMR)及电池供电应用,还可选配 DC 控制箱(209 × 176 × 82 mm,2.5 kg),让系统集成更加轻量、灵活。
轻松编程
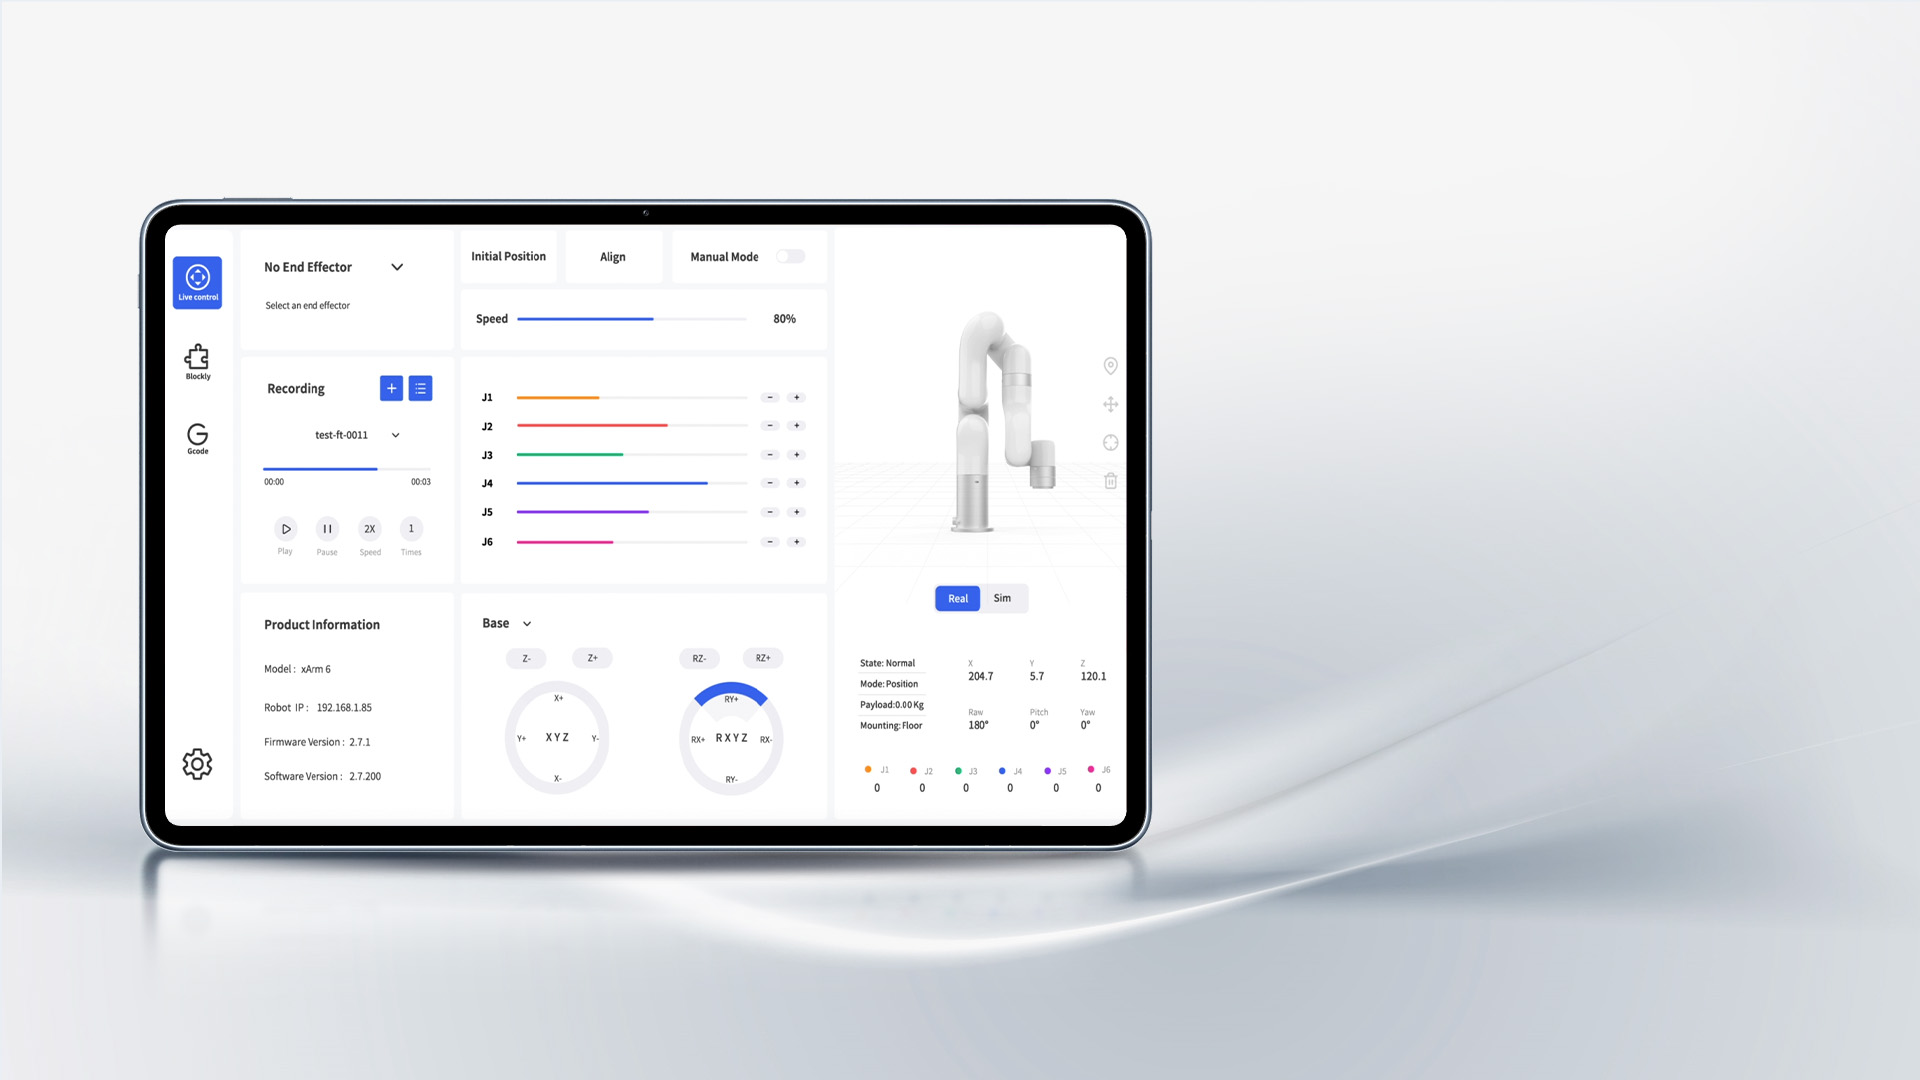
通过 MacOS 或 Windows 电脑即可访问 UFACTORY 机器人控制界面。拖拽式图形化编程让机器人编程像搭积木一样直观易懂,配合详细的视频教程,学习数小时即可部署首个自动化任务。支持拖动示教,直接拖动机械臂即可记录运动轨迹,进一步提升应用部署效率。
试用软件 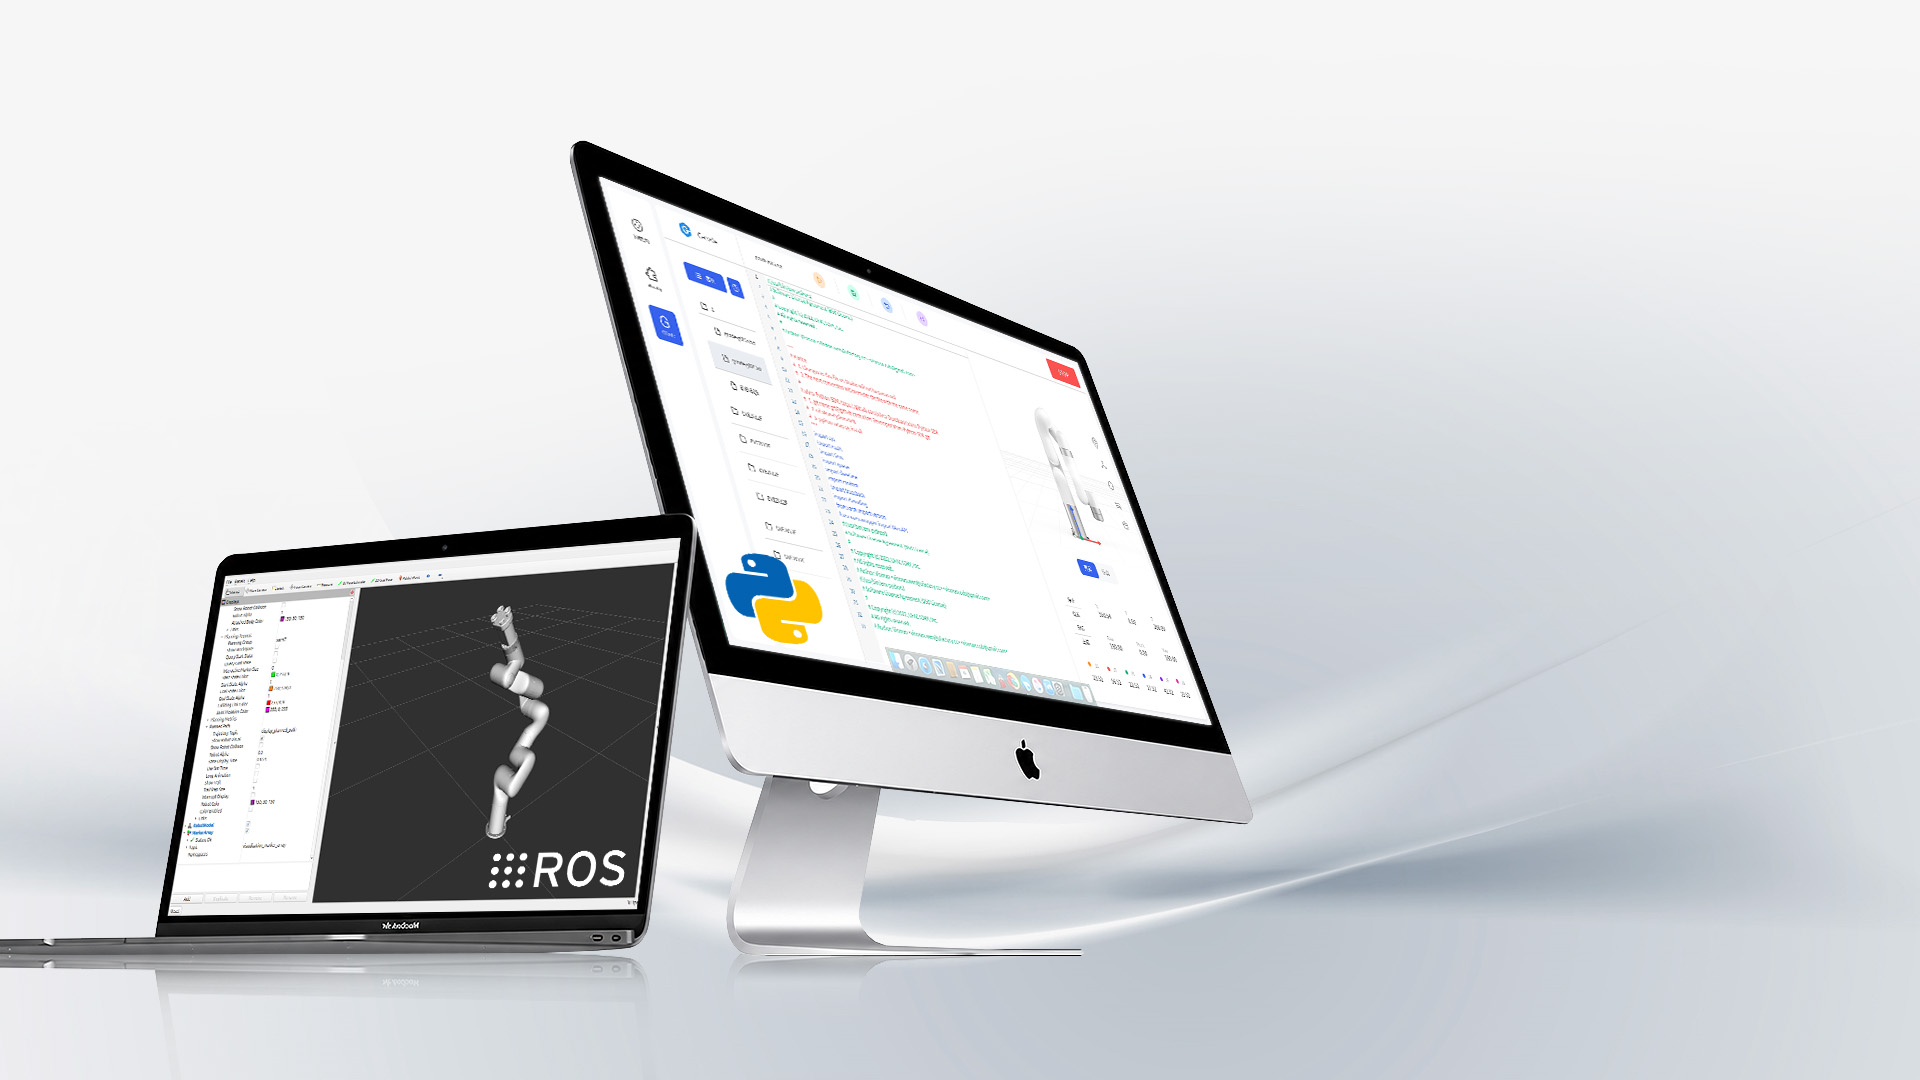
开放扩展
对于开发者,我们提供开源 Python/C++ SDK 及 ROS/ROS2 功能包。完善的文档、丰富的接口和大量预设程序,可减少底层开发工作。无论是开发复杂的高级应用,还是集成第三方工具,都能更加灵活高效。
访问 GitHub 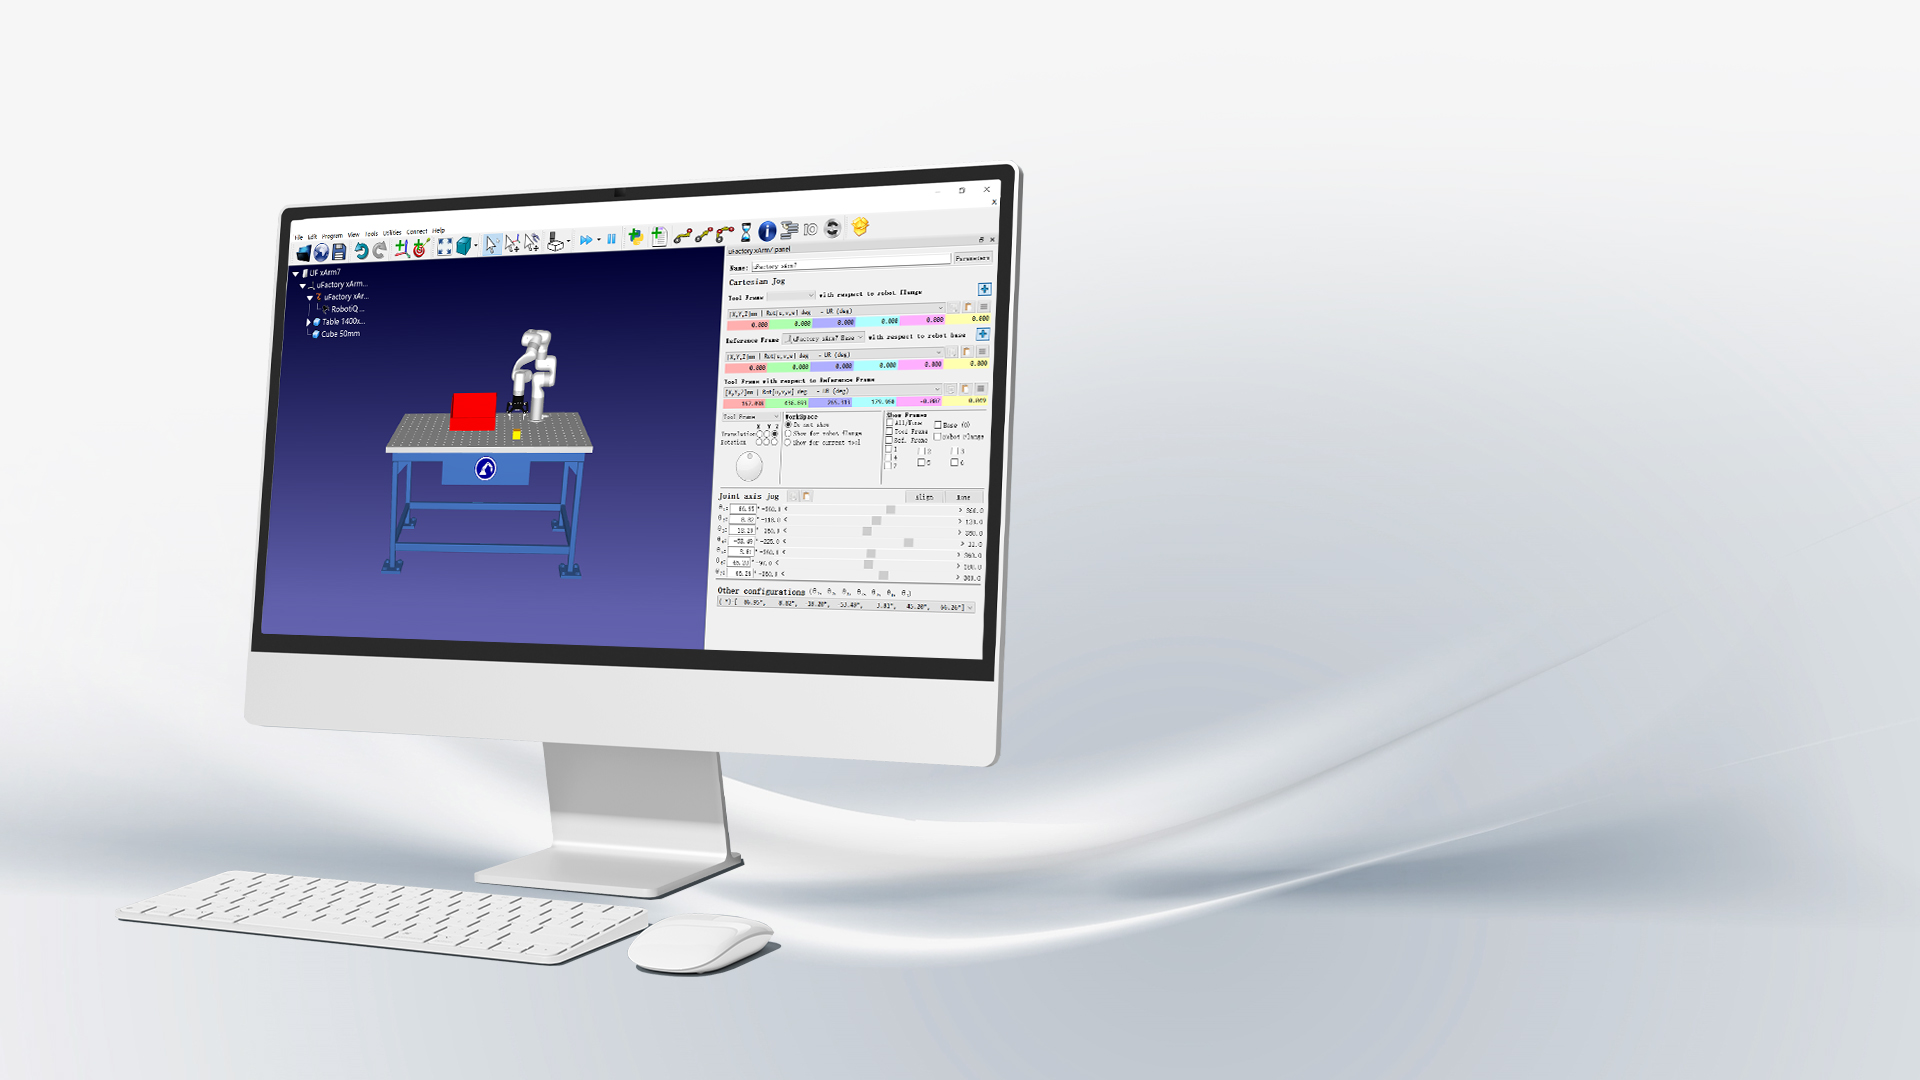
仿真支持
兼容 Gazebo、RoboDK、MuJoCo 和 NVIDIA Isaac Sim 等主流仿真平台。在投入实际运行前,可先在虚拟环境中测试运动、验证方案并训练 AI 策略。
安全可靠
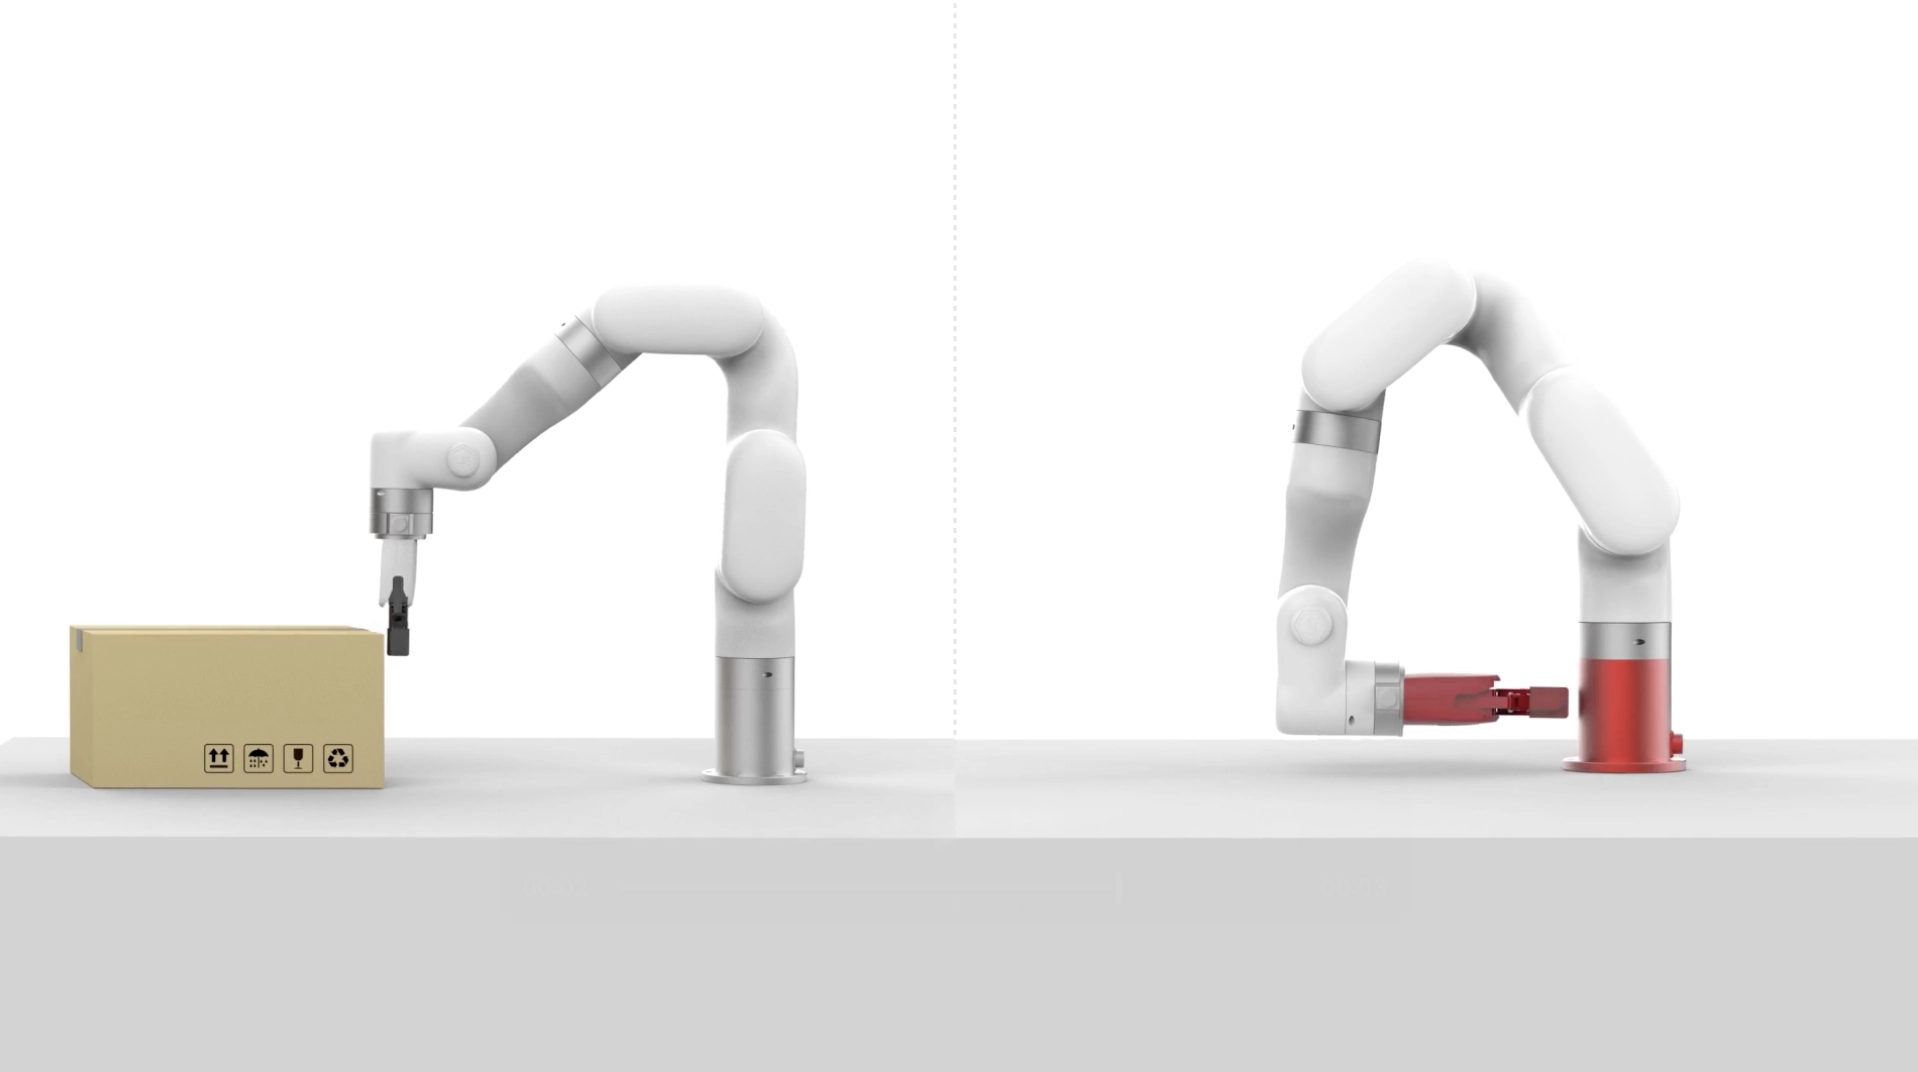
UFACTORY 协作机器人均配备碰撞检测功能,检测到意外碰撞时,将触发保护性停止,提升人机协作安全性。
自碰撞检测功能可避免机械臂自身部件之间发生碰撞,降低机械应力与硬件损伤风险,更好地保护机器人本体,延长设备使用寿命。
可配置的安全控制
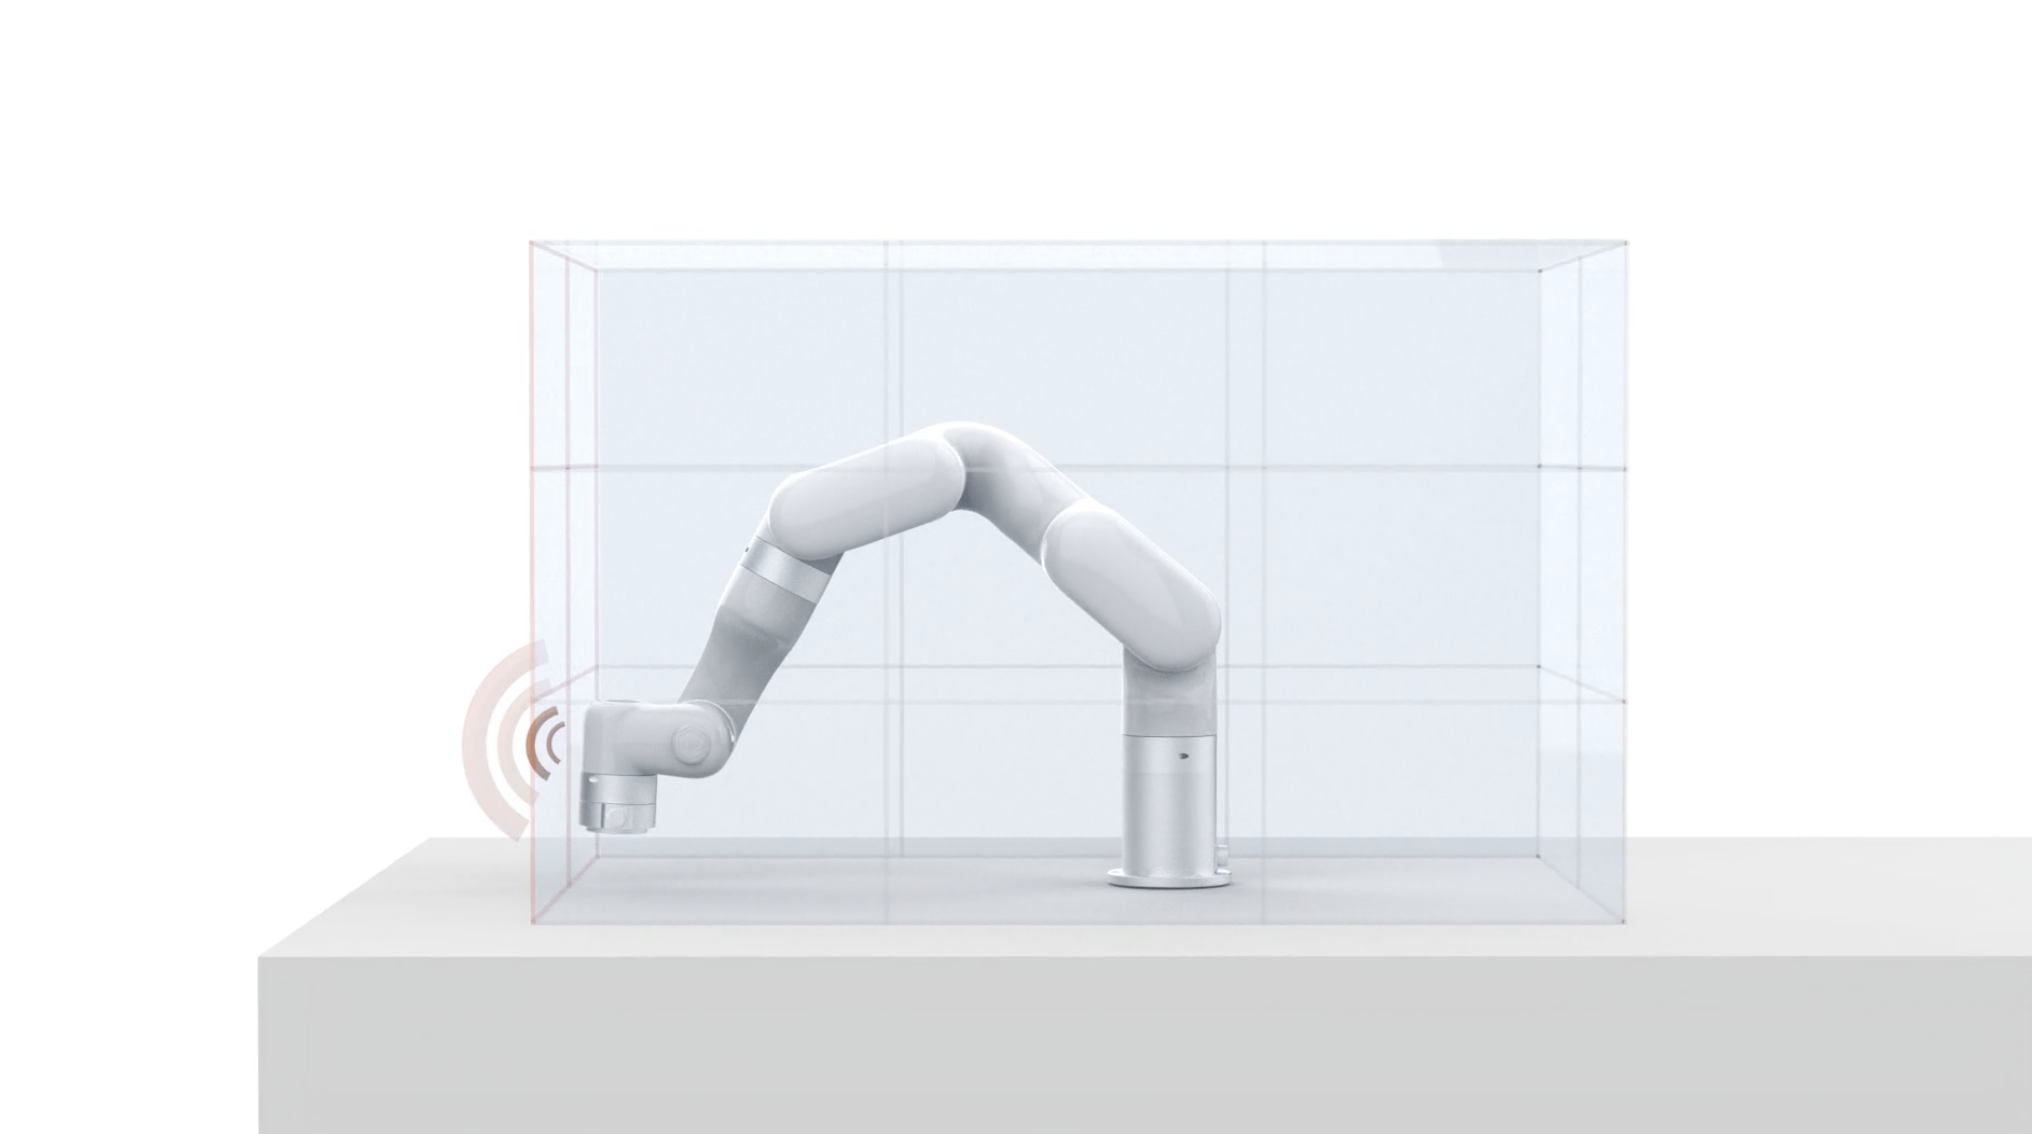
您可在 UFACTORY Studio 中设置安全边界与运动限制,包括 TCP 速度、关节速度及关节活动范围,实现更加可控的运行。
通过 I/O 接口连接外部安全设备,并在软件中配置机器人响应模式(停止、减速或安全保护停止),让工作流程更加安全,也便于工作单元集成。
可搭配 UFACTORY 六轴力矩传感器,在按摩、科研等近距离接触应用中实现精准的力检测。
灵活集成,按需扩展
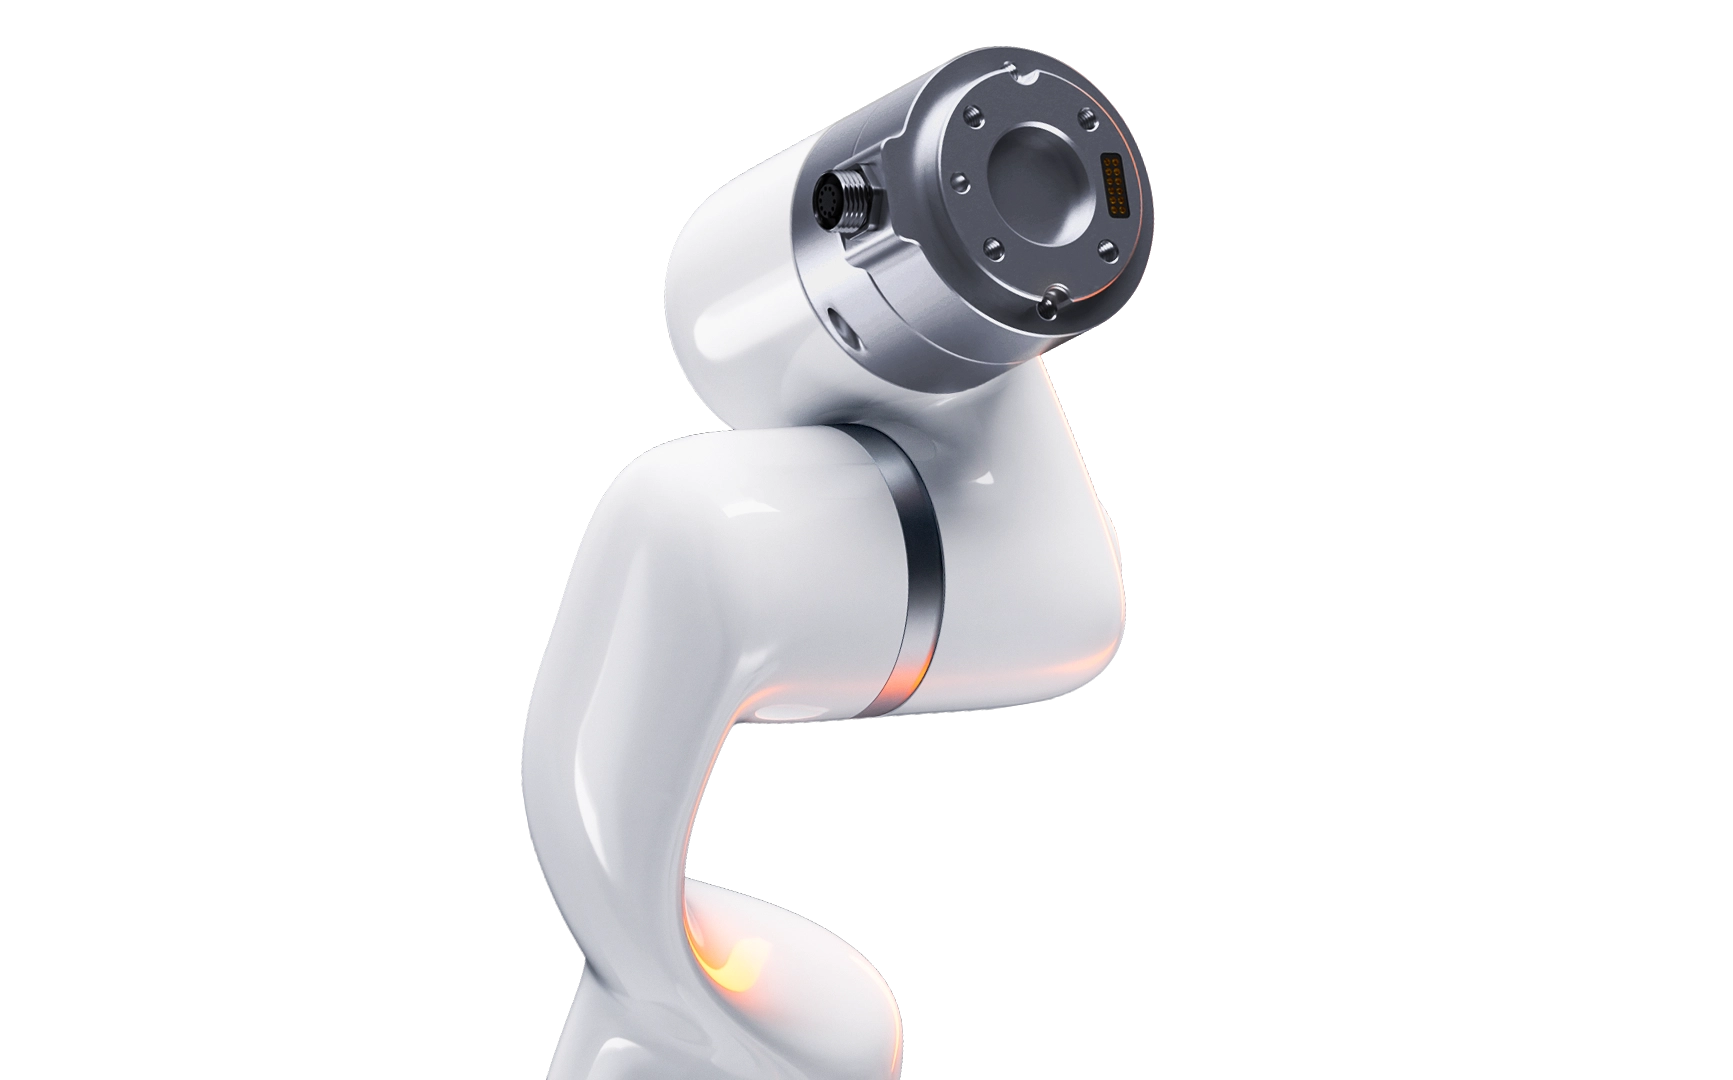
UFACTORY 协作机器人专为开放集成而设计。标准化机械接口、工具端 I/O、开发者 SDK 以及对标准工业协议的支持,让第三方设备接入、系统集成与二次开发更加简单高效,用户可根据需求灵活扩展应用。
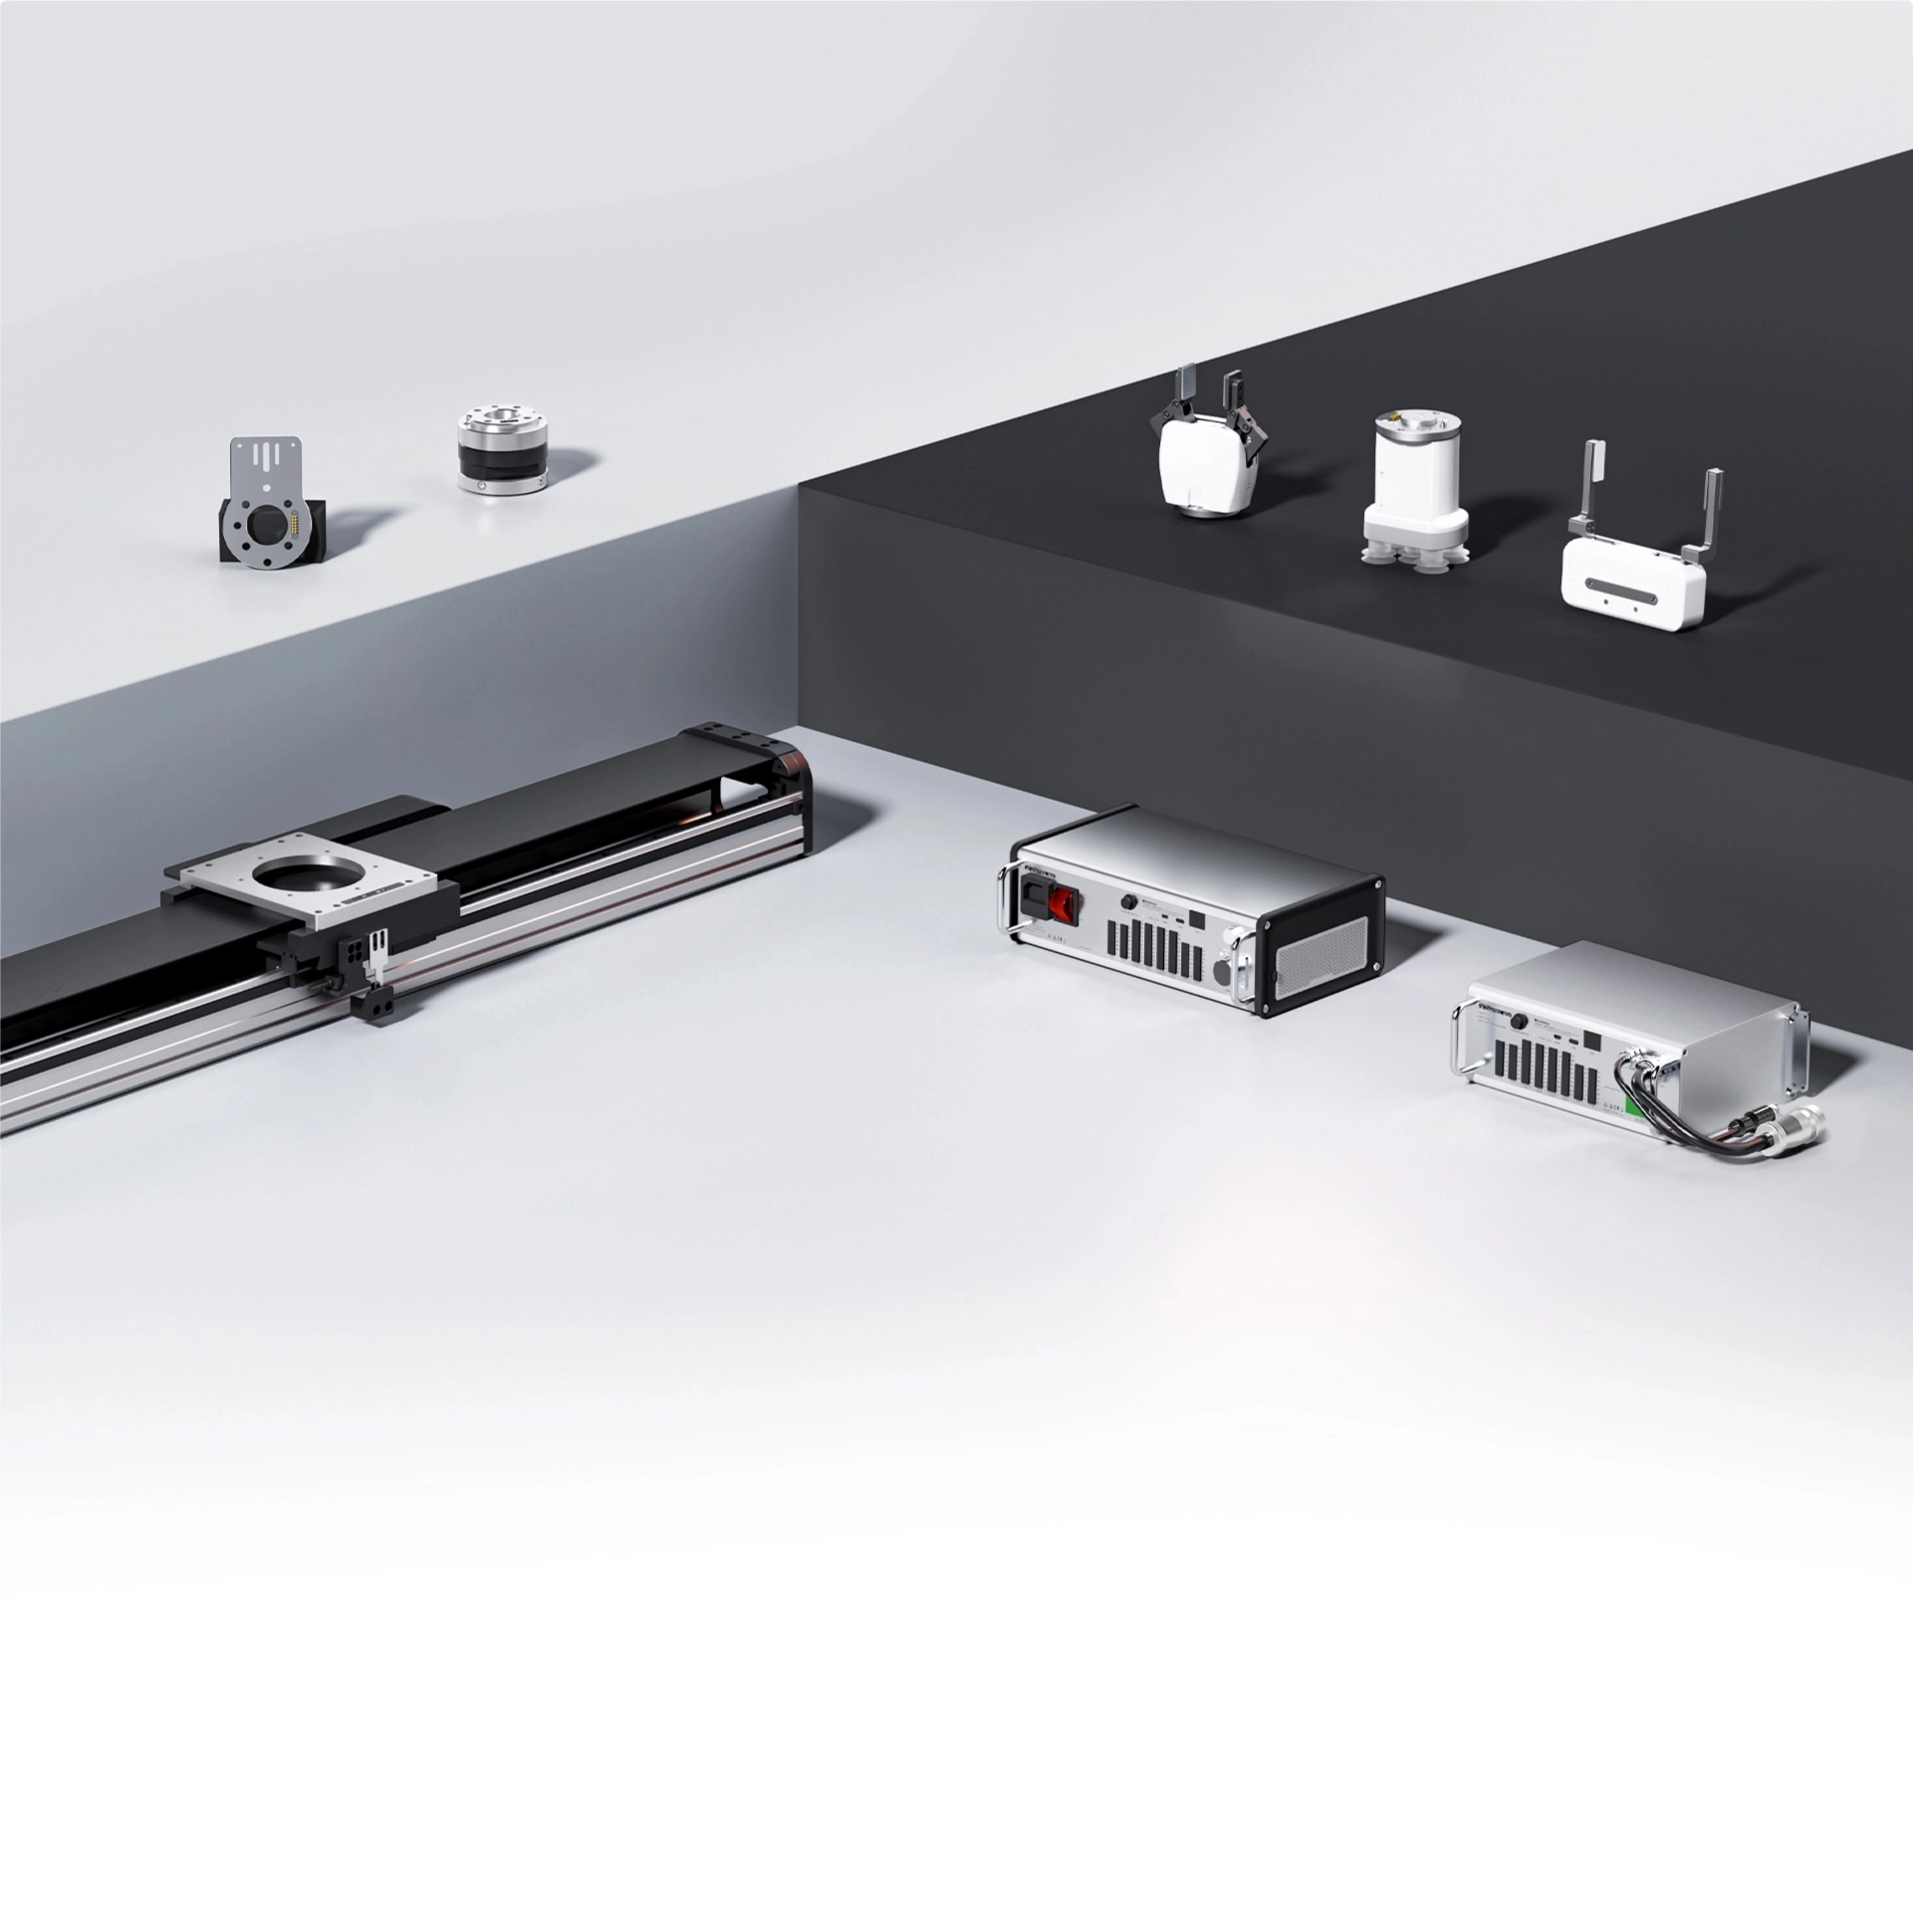
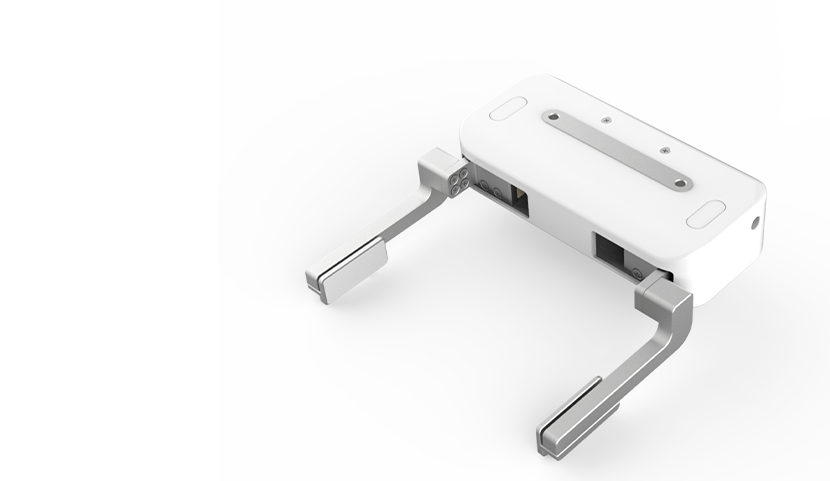
官方配件
以下配件均与 UFACTORY xArm 兼容,可将安装部署时间从数小时缩短至数分钟,最大化设备运行效率。
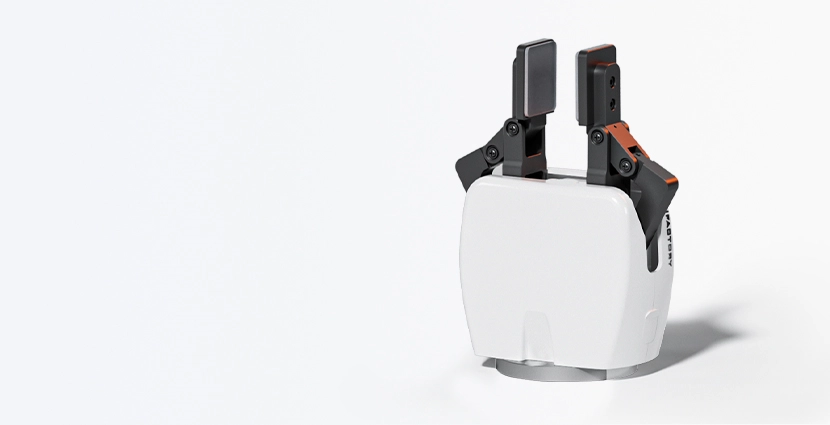
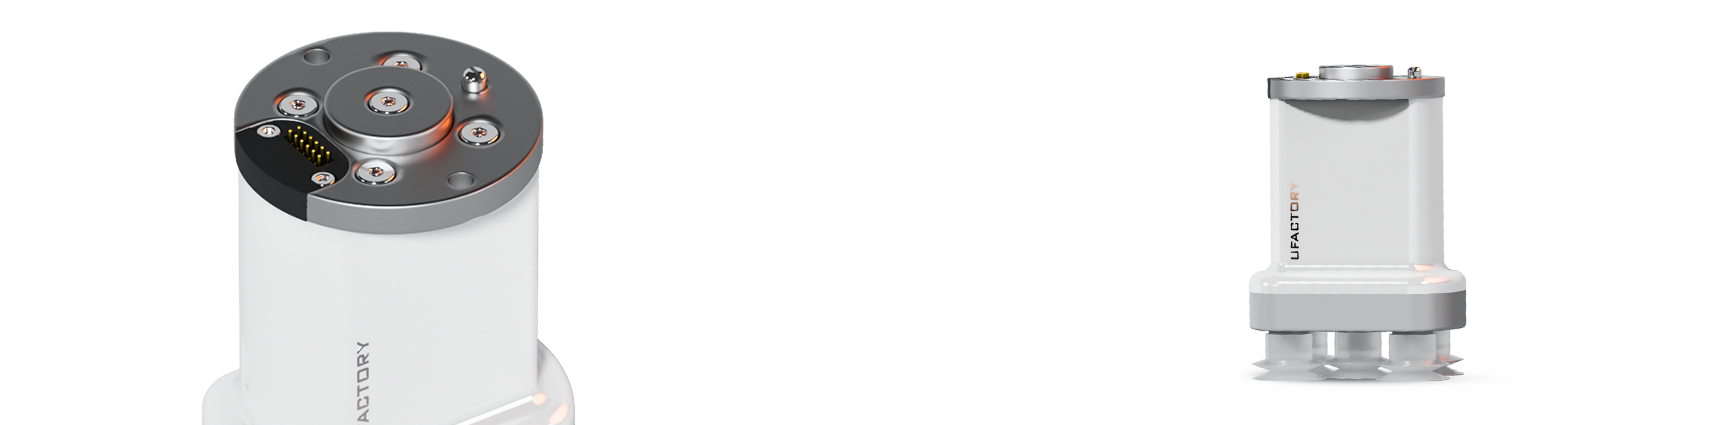
真空吸头
适用于轻柔拾放易碎或表面不规则的物体
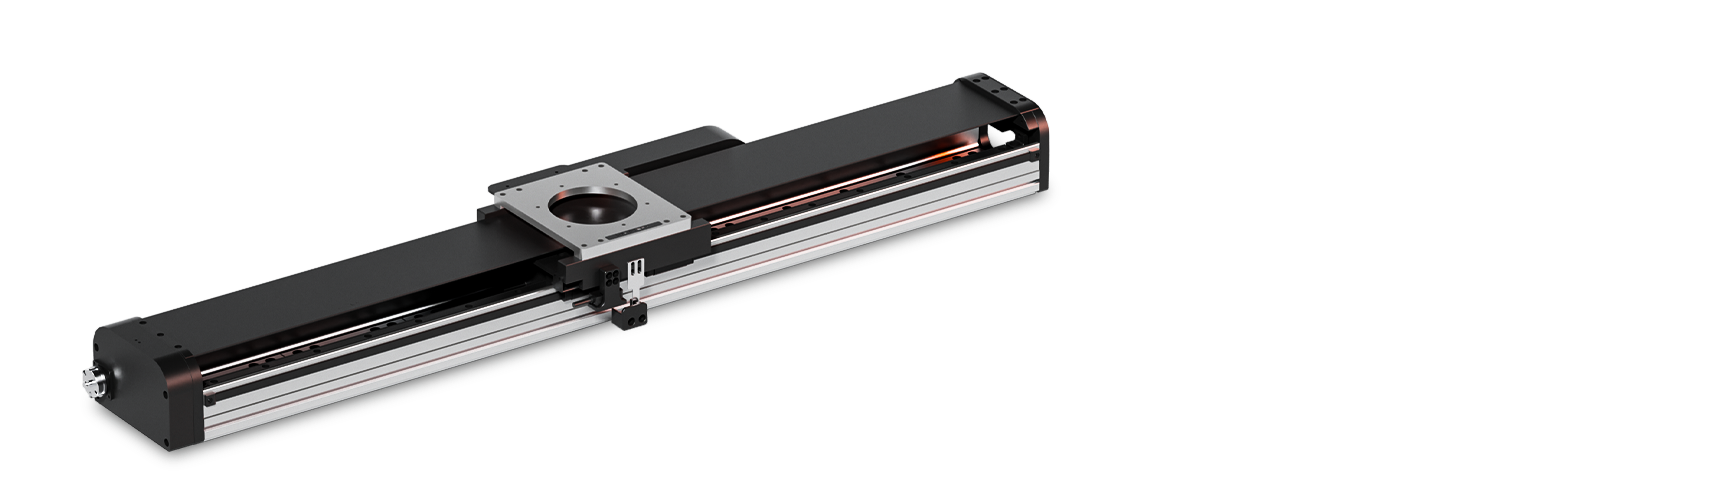
直线滑轨
搭配直线滑轨,xArm 的工作范围可增加 700 mm 或 1500 mm
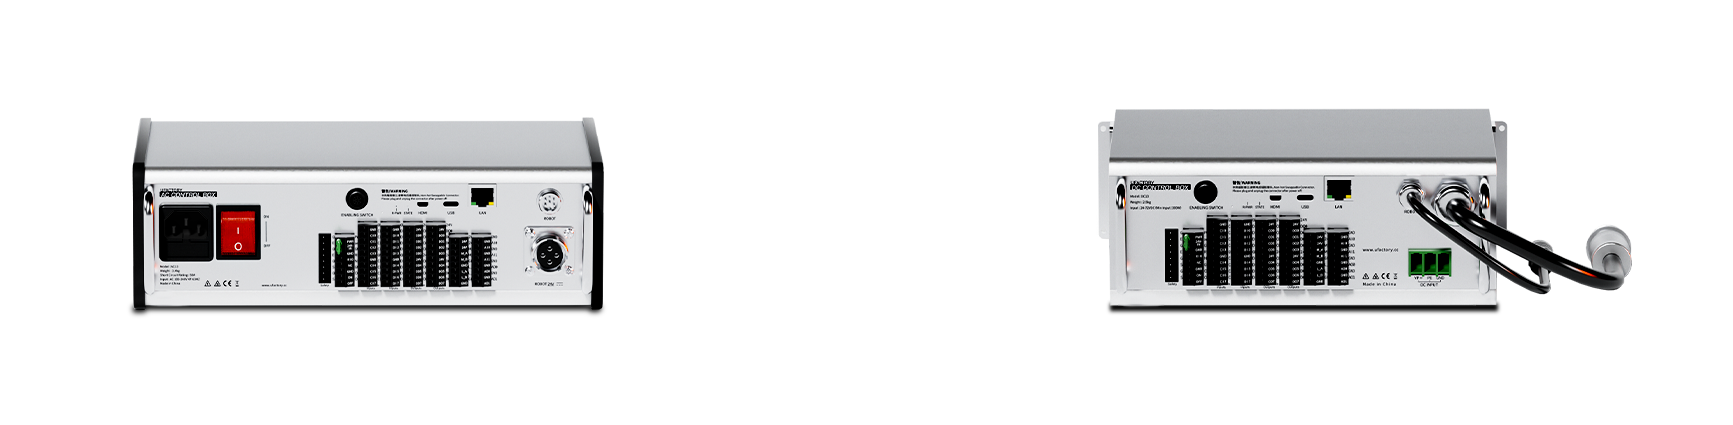
交流/直流控制器
为 UFACTORY xArm 供电,并提供通信与安全控制功能


参数对比
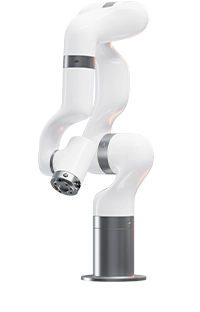

- 负载 / 工作半径
- 5 kg / 850 mm
- 重复定位精度 / 自由度
- ±0.02 mm / 6
- 最大 TCP 速度 / 本体重量
- 1 m / s / 20 kg


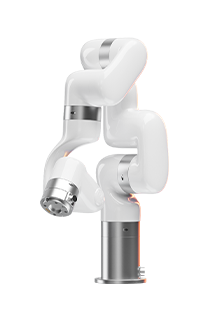
- 负载 / 工作半径
- 3 kg / 700 mm
- 重复定位精度 / 自由度
- ±0.1 mm / 5
- 最大 TCP 速度 / 本体重量
- 1 m / s / 11.3 kg


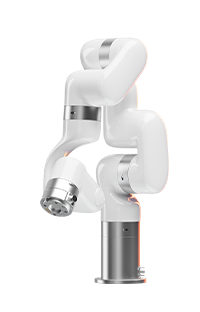
- 负载 / 工作半径
- 5 kg / 700 mm
- 重复定位精度 / 自由度
- ±0.1 mm / 6
- 最大 TCP 速度 / 本体重量
- 1 m / s / 12.5 kg


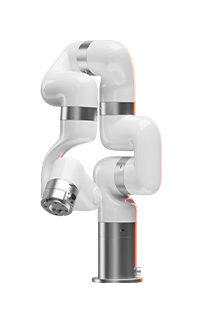
- 负载 / 工作半径
- 3.5 kg / 700 mm
- 重复定位精度 / 自由度
- ±0.1 mm / 7
- 最大 TCP 速度 / 本体重量
- 1 m / s / 14.3 kg
下载
更多 - 全部
- 3D 模型
- 软件
- 硬件

xArm 5 (XF1305)
xArm 5 Articulated 3D Model
xArm 6 (XI1305)
xArm 6 Articulated 3D Model
xArm 7 (XS1305)
xArm 7 Articulated 3D Model
AC Control Box
AC Control Box Pro (MC1300)
DC Control Box
Mounting Tool
User Manual v2.8.2
Developer Manual v2.0.1
Hardware Manual v2.7.1
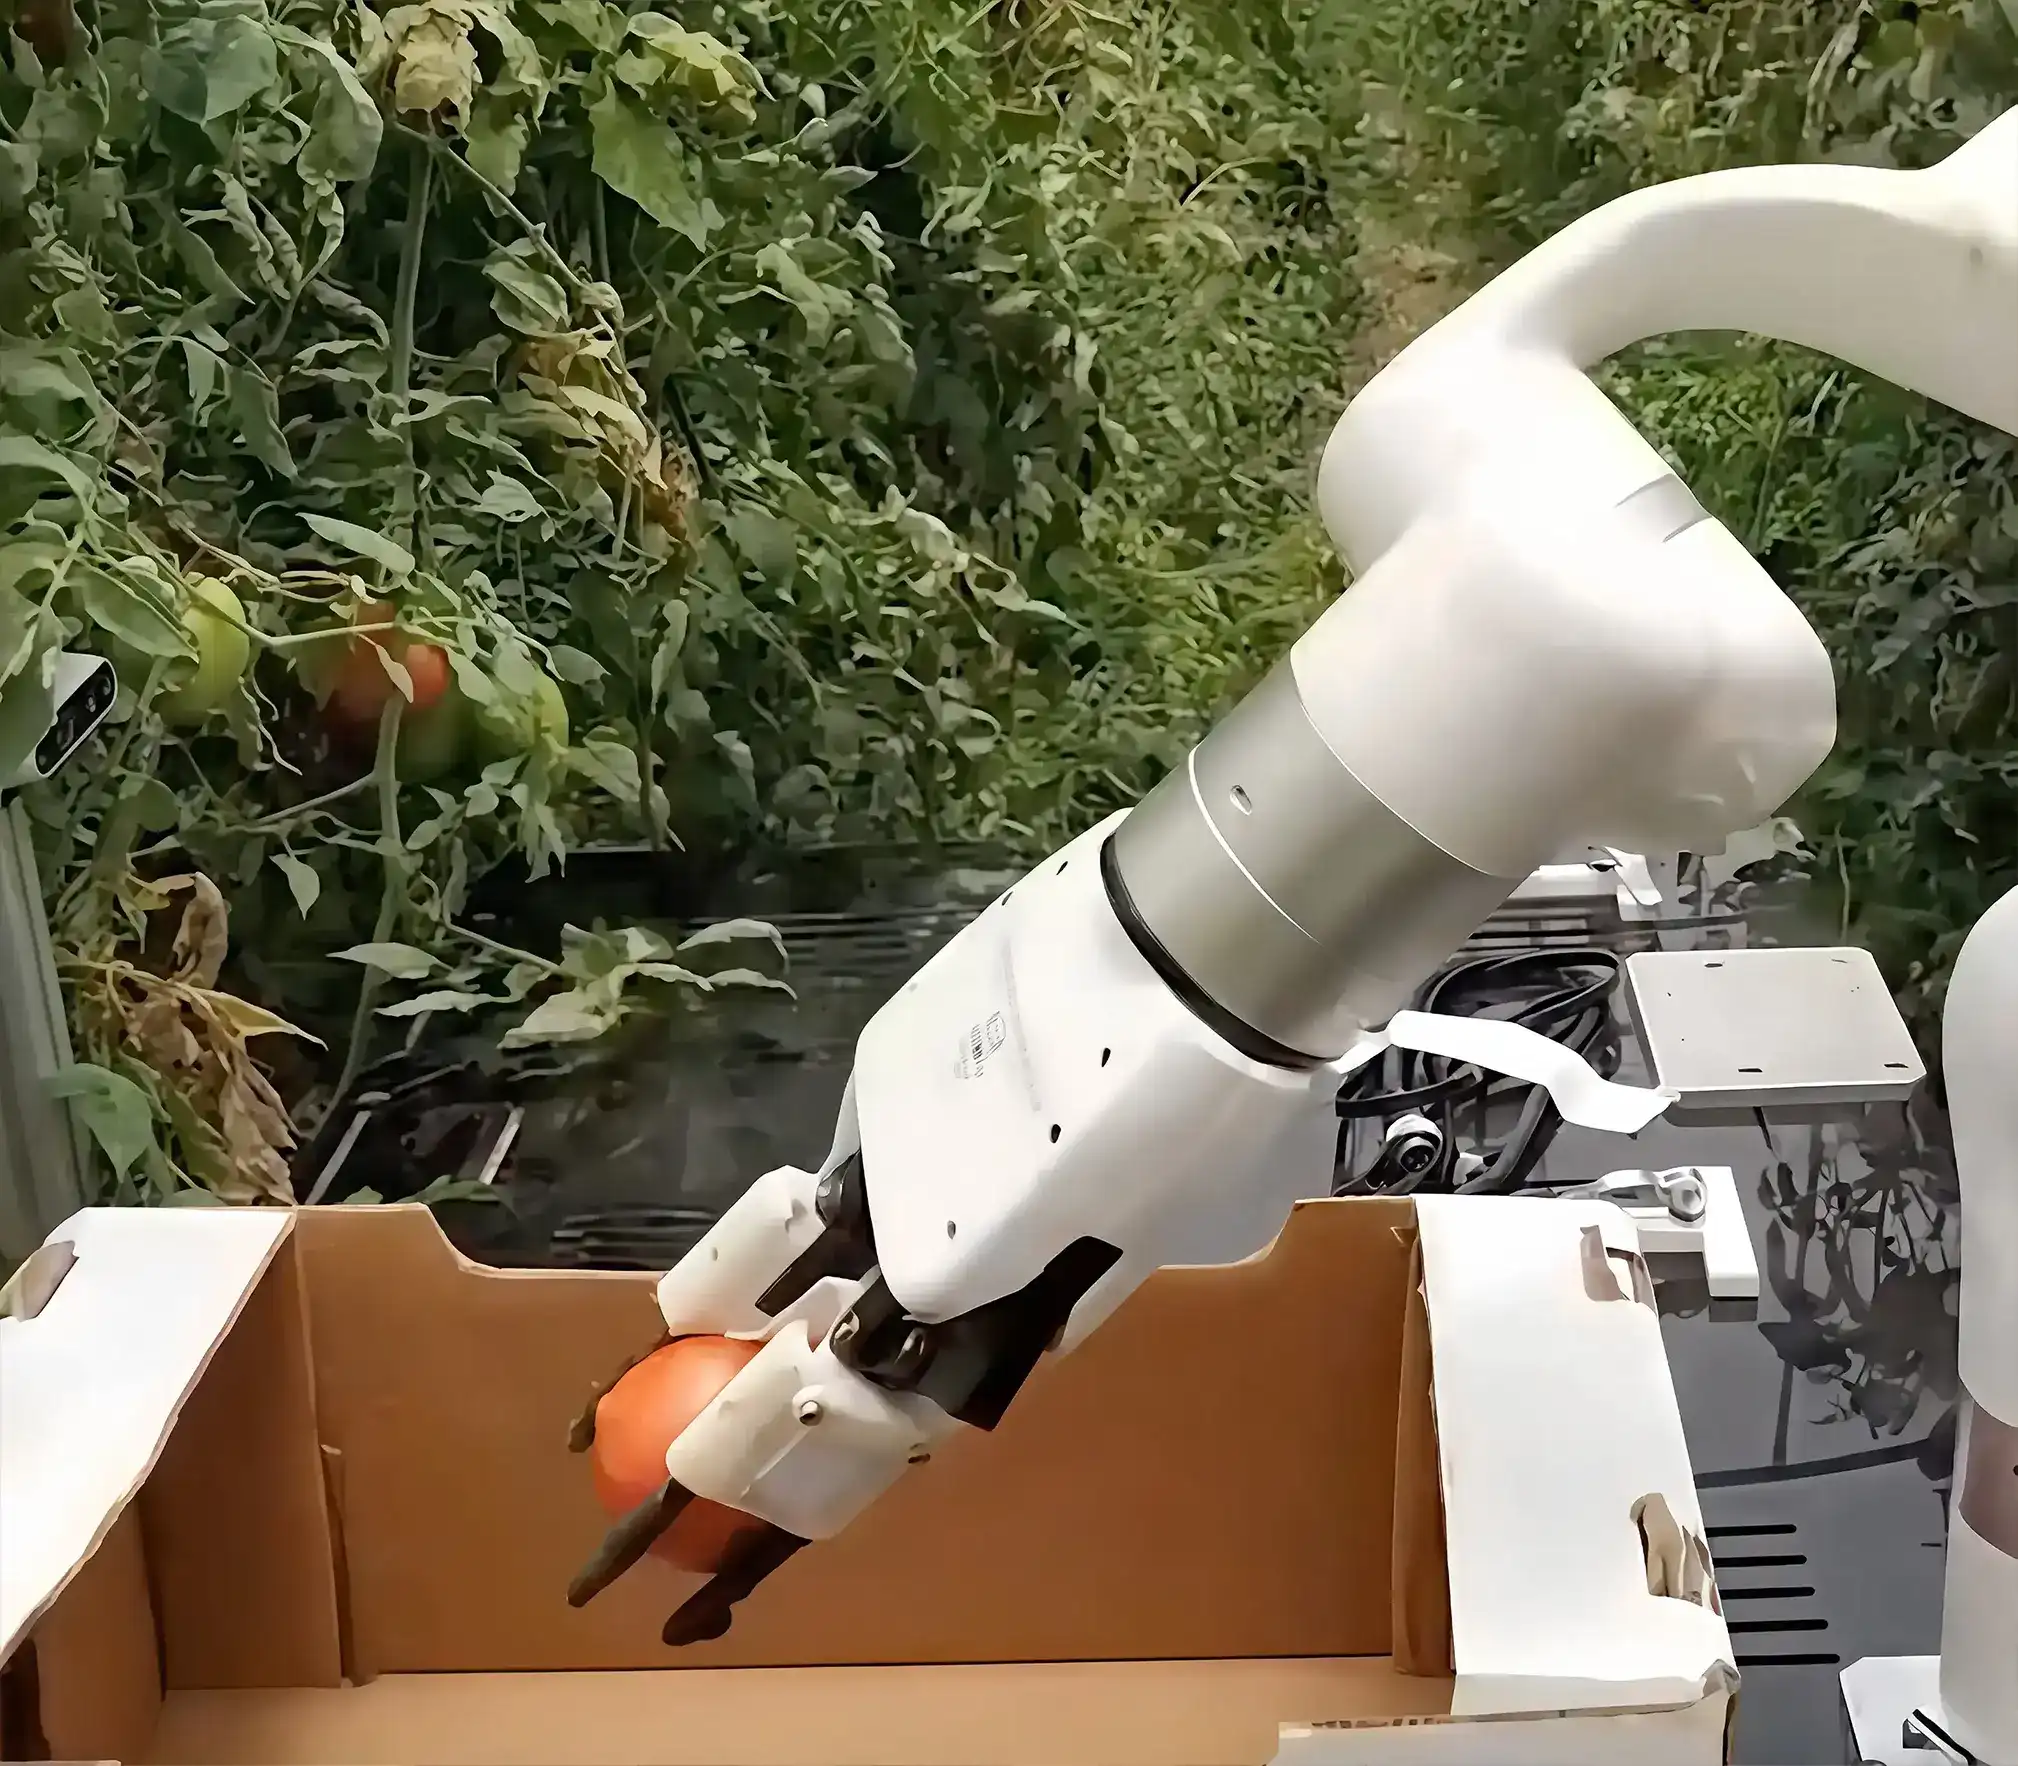
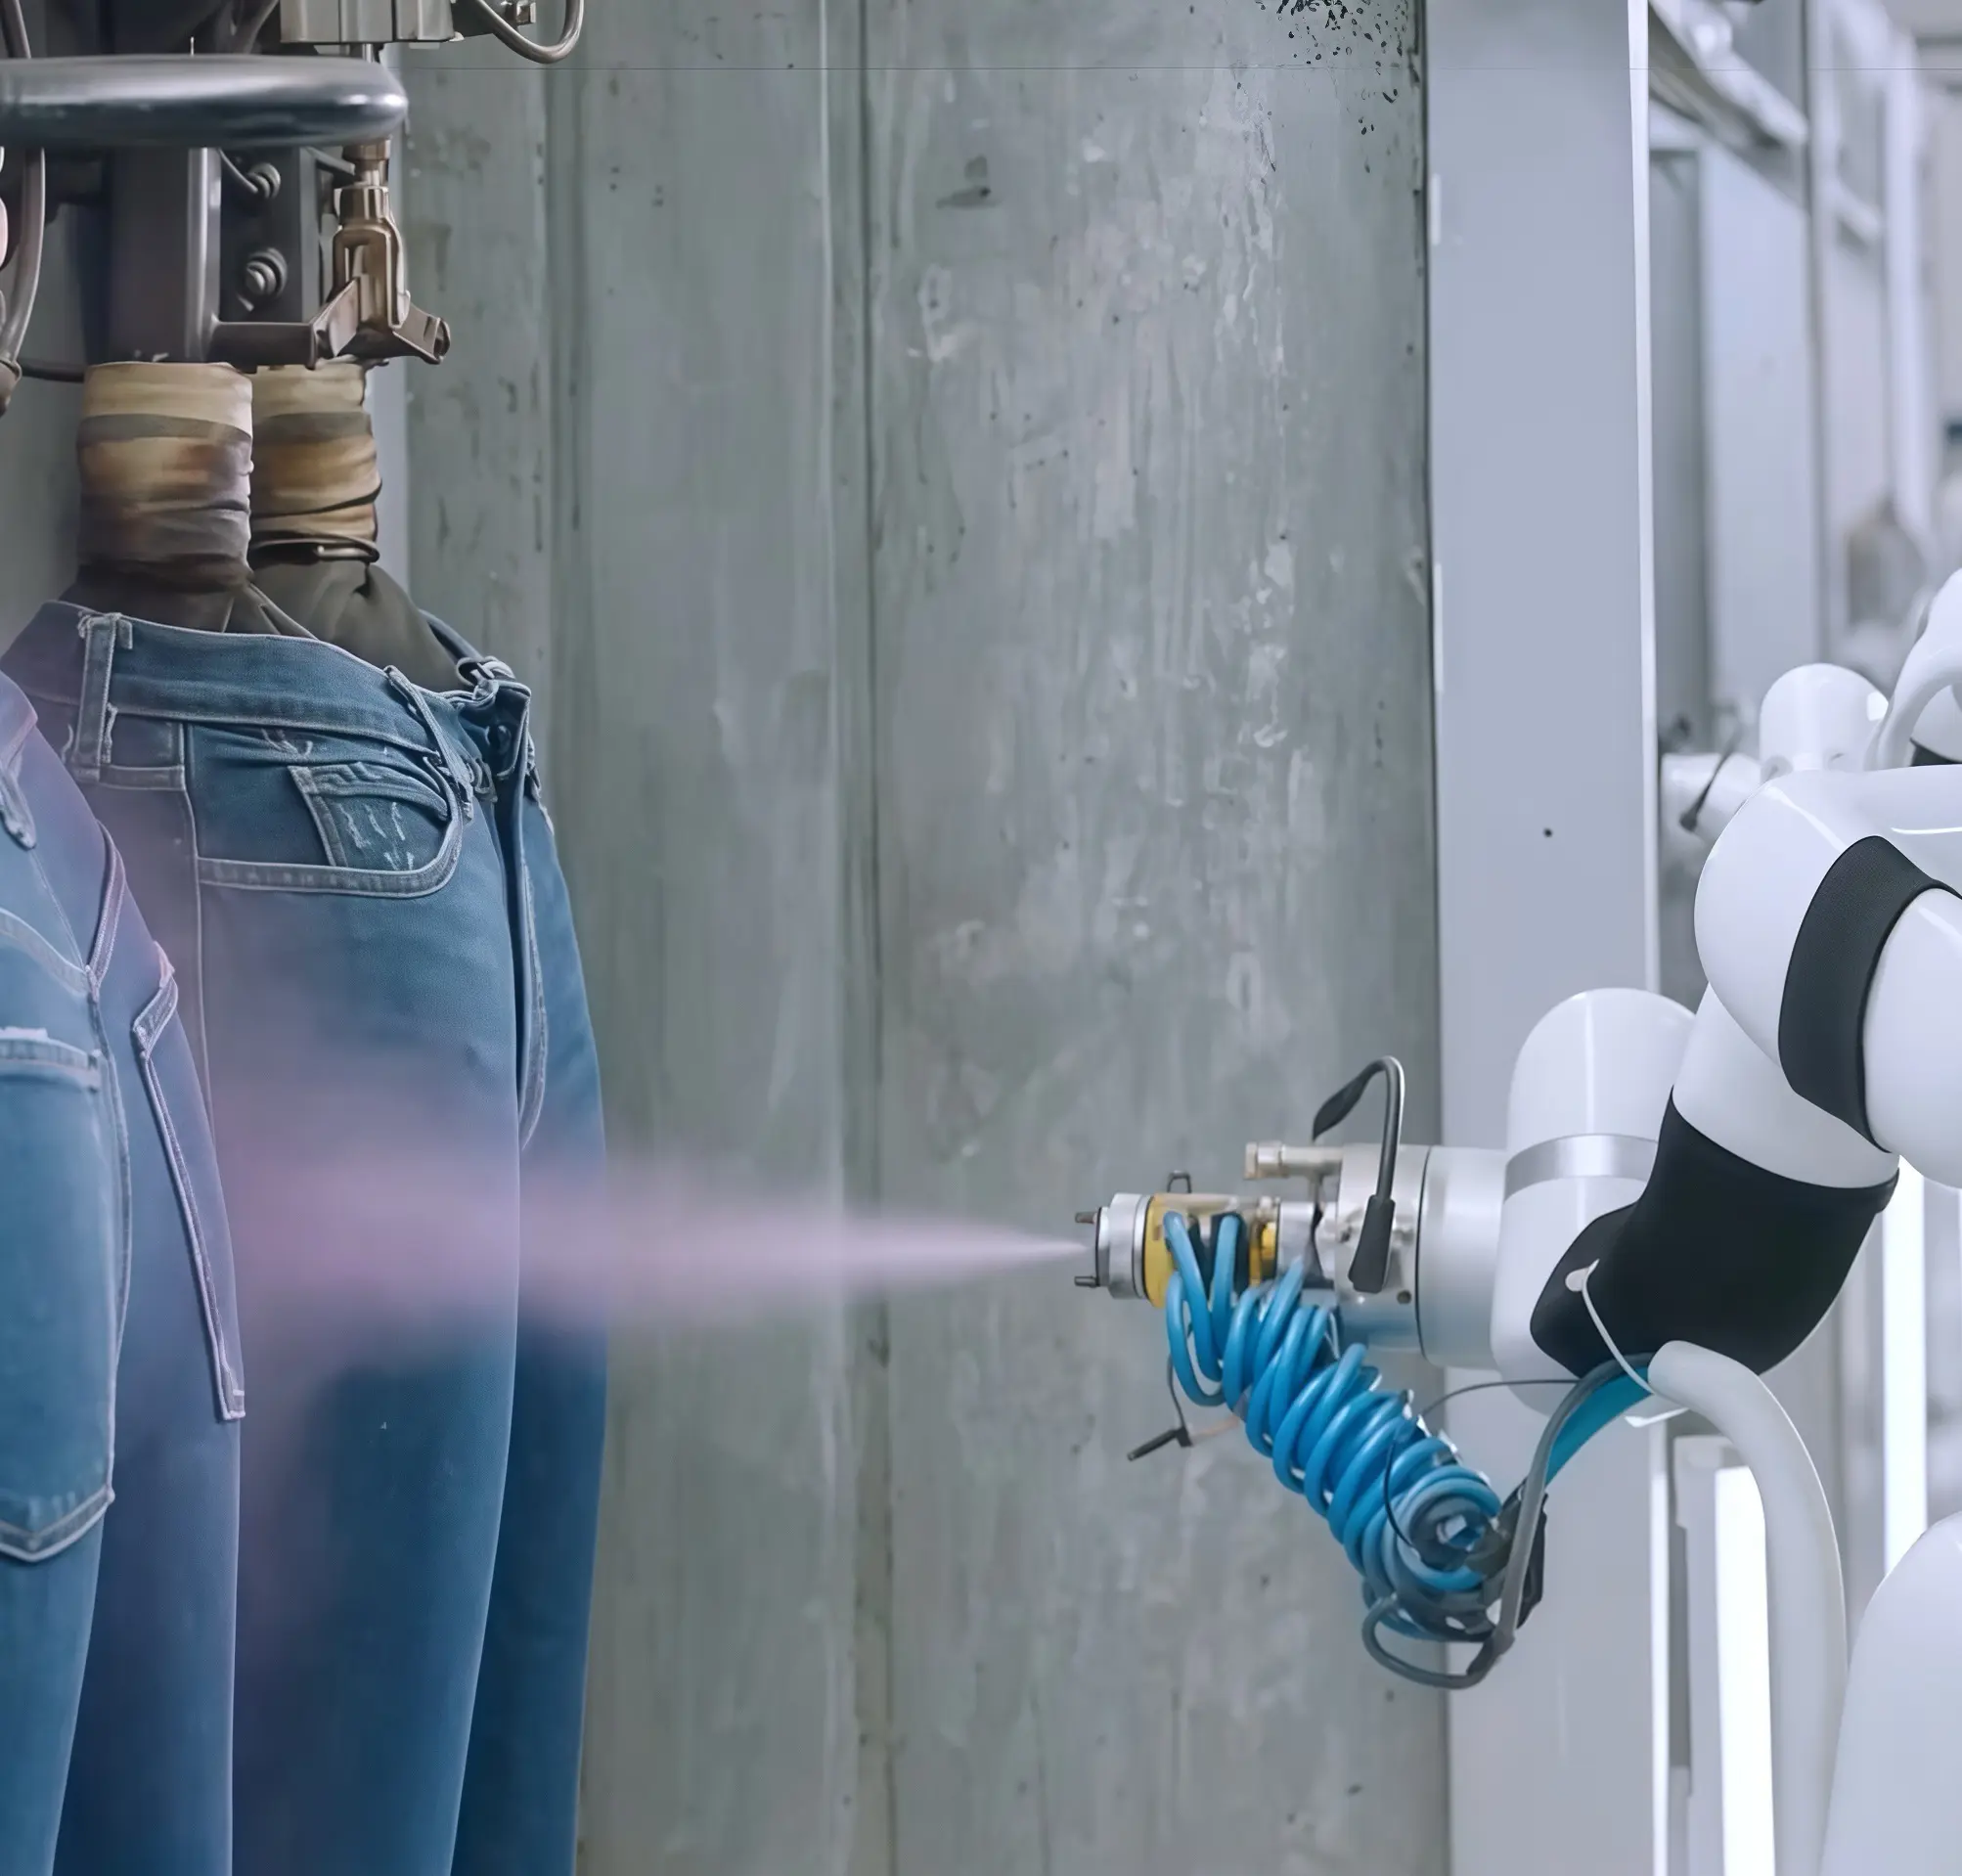
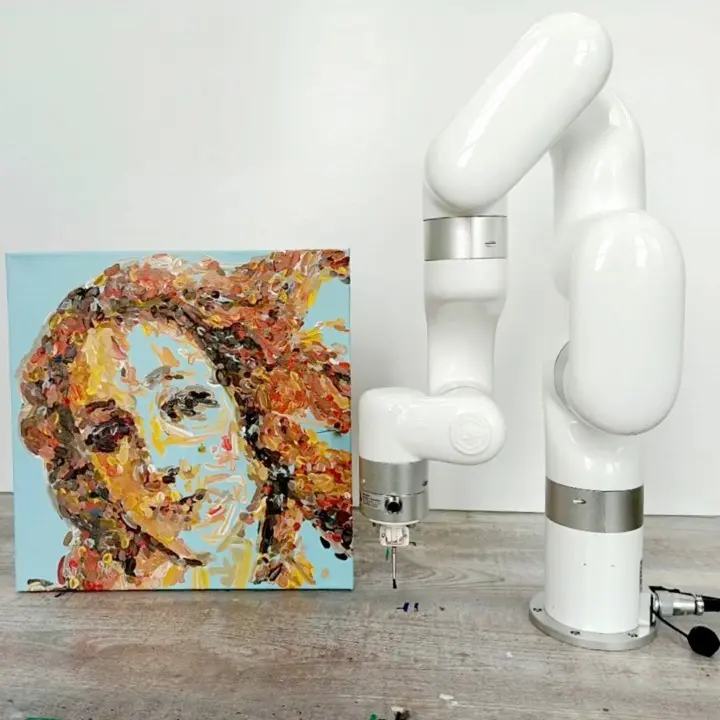
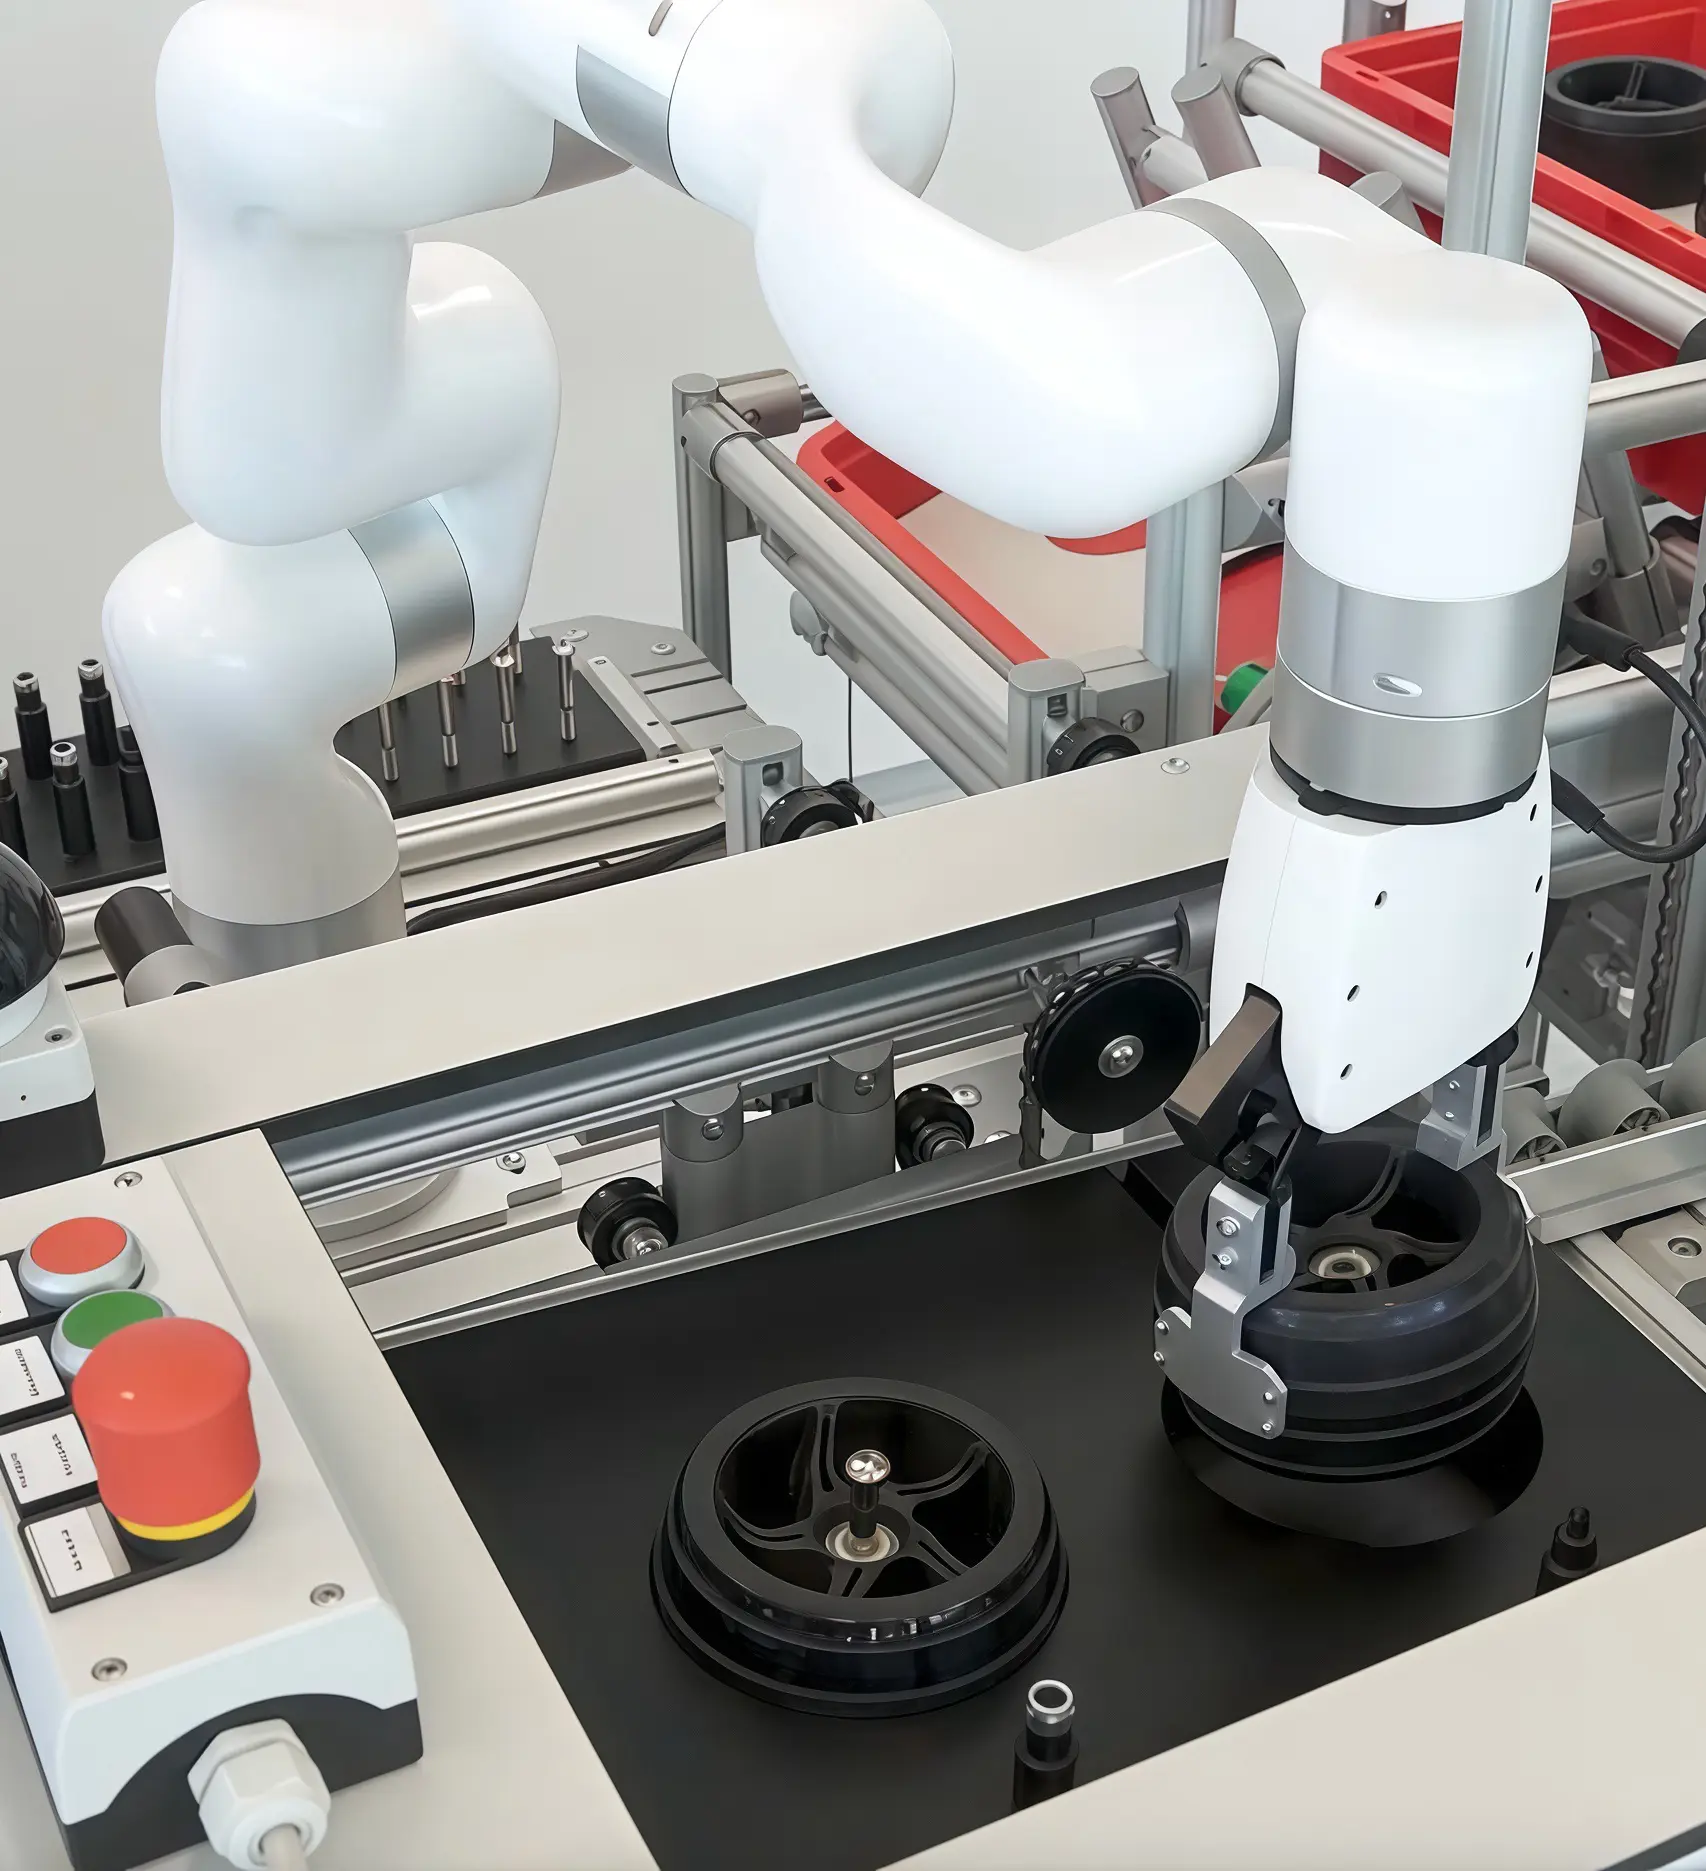
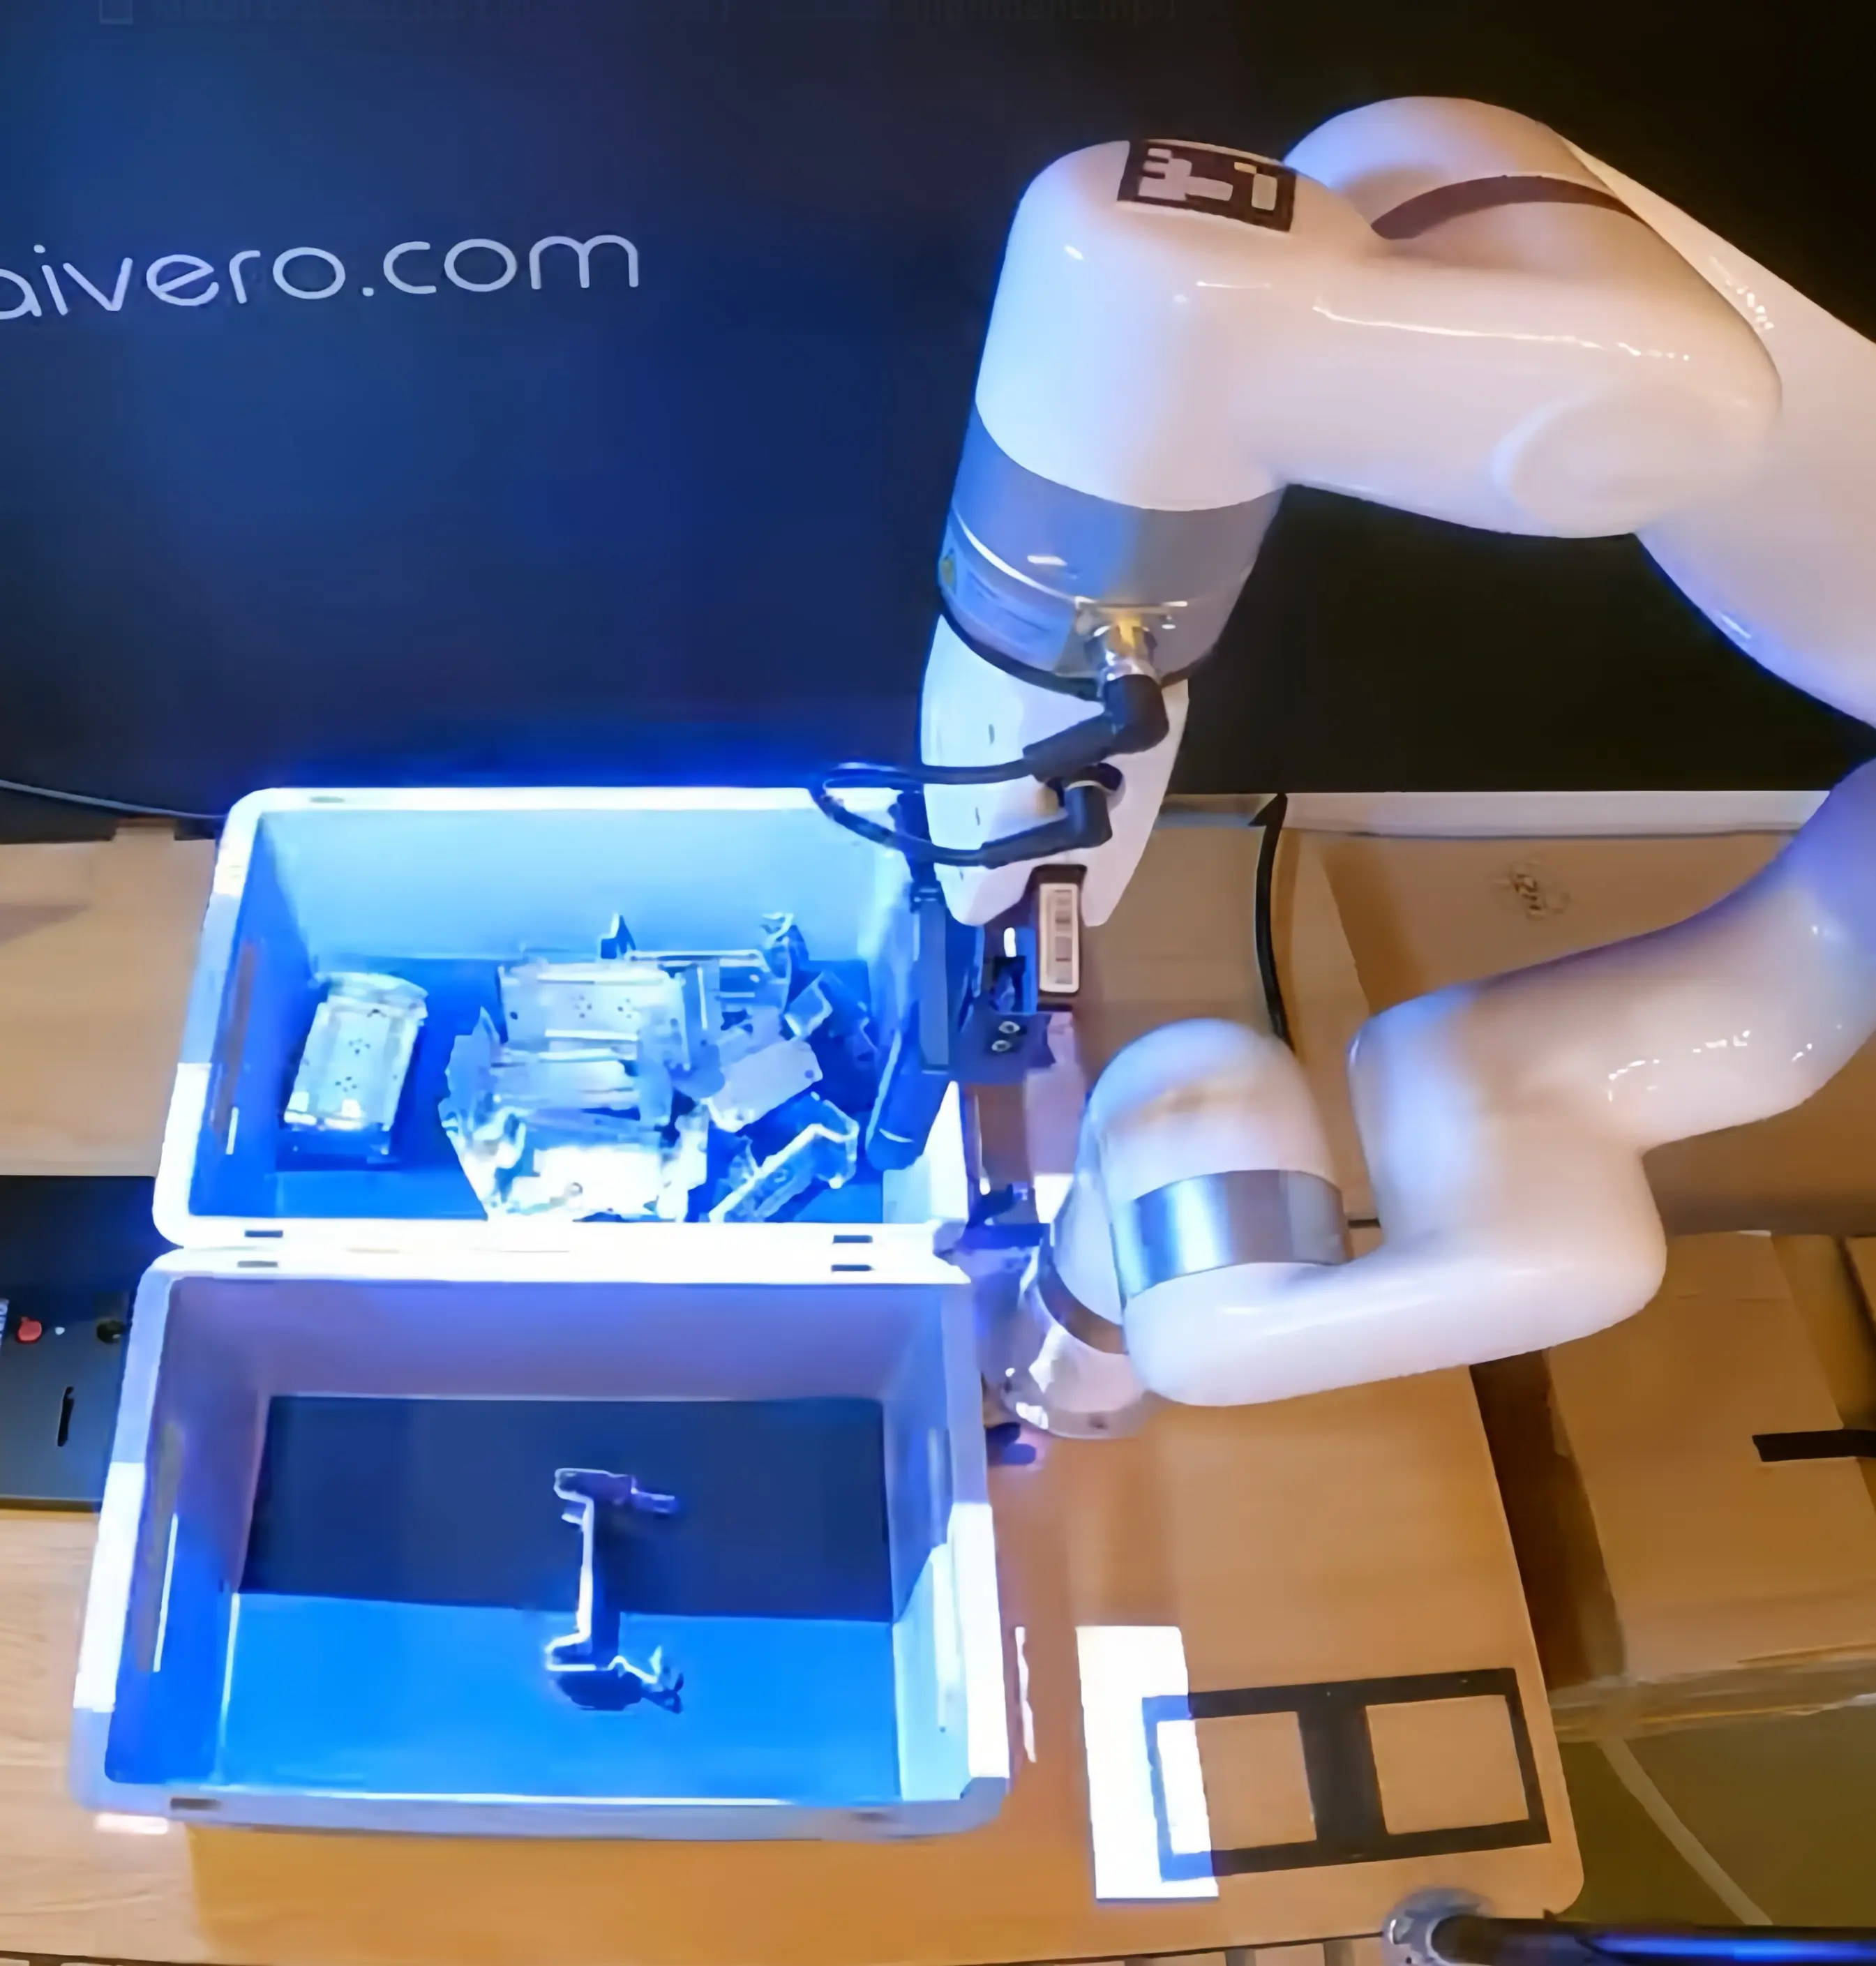
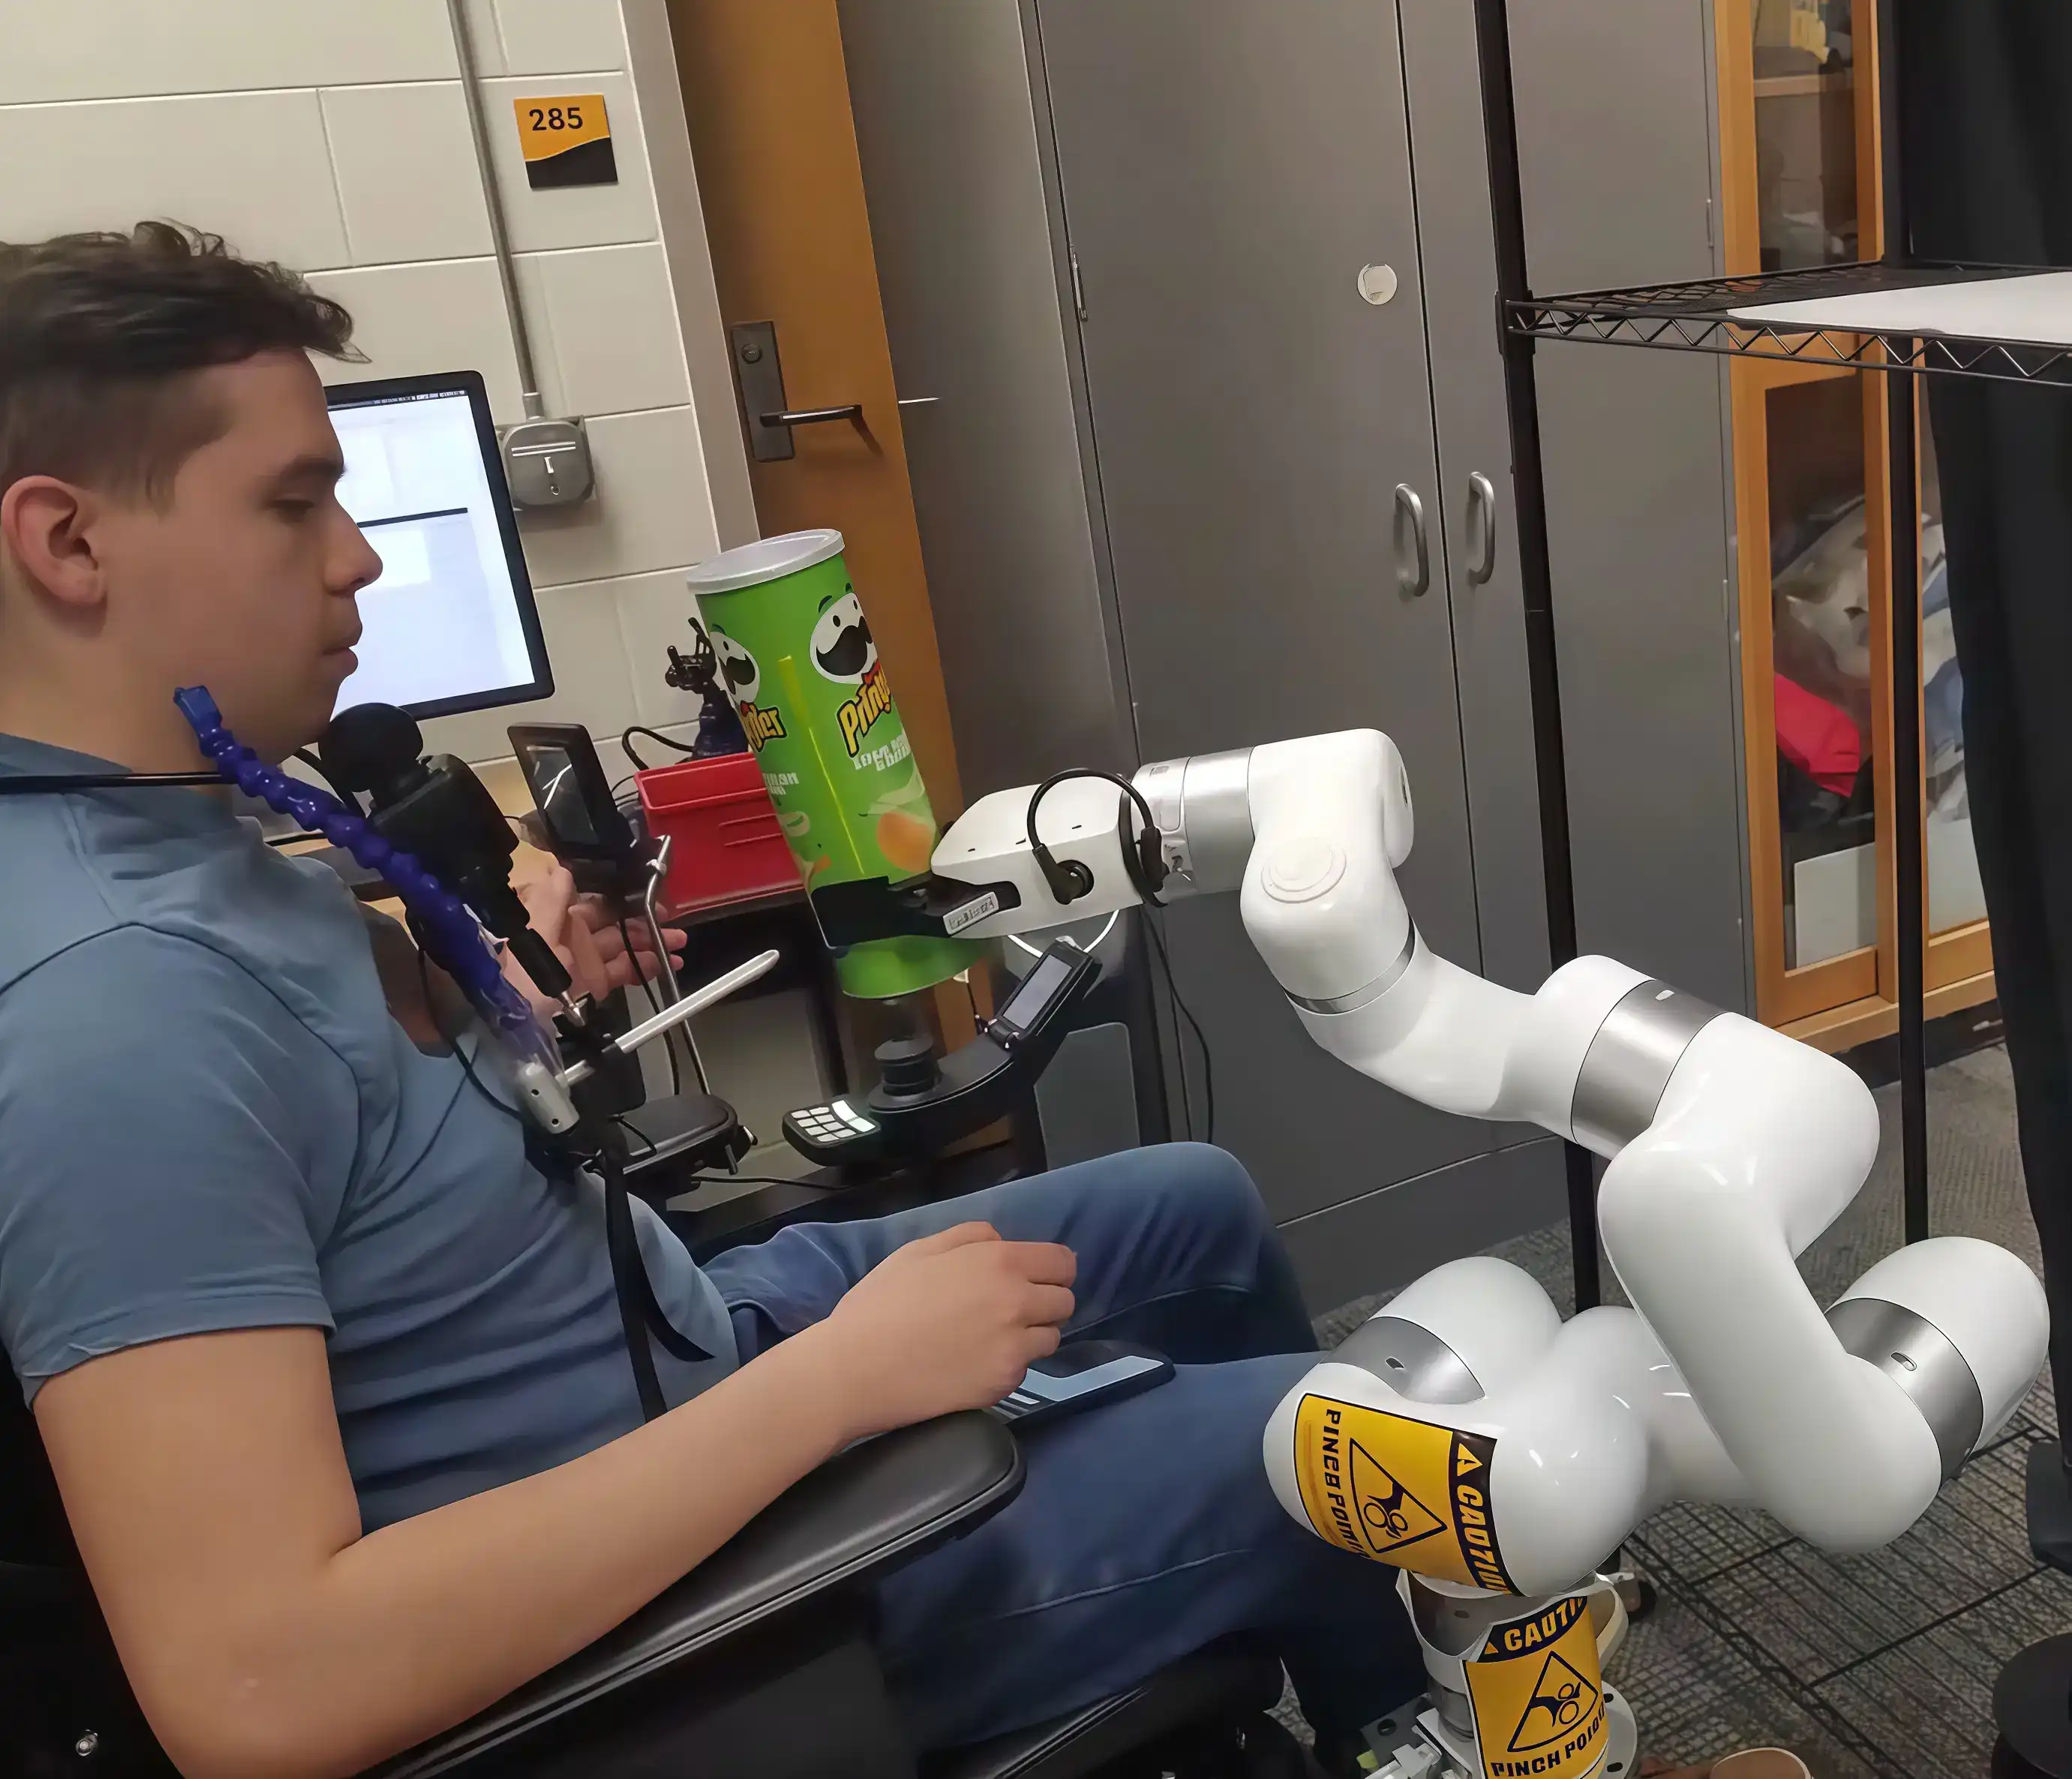
客户案例
了解UFACTORY协作机器人在各类场景中的实际部署,从中找到与您需求相近的方案。
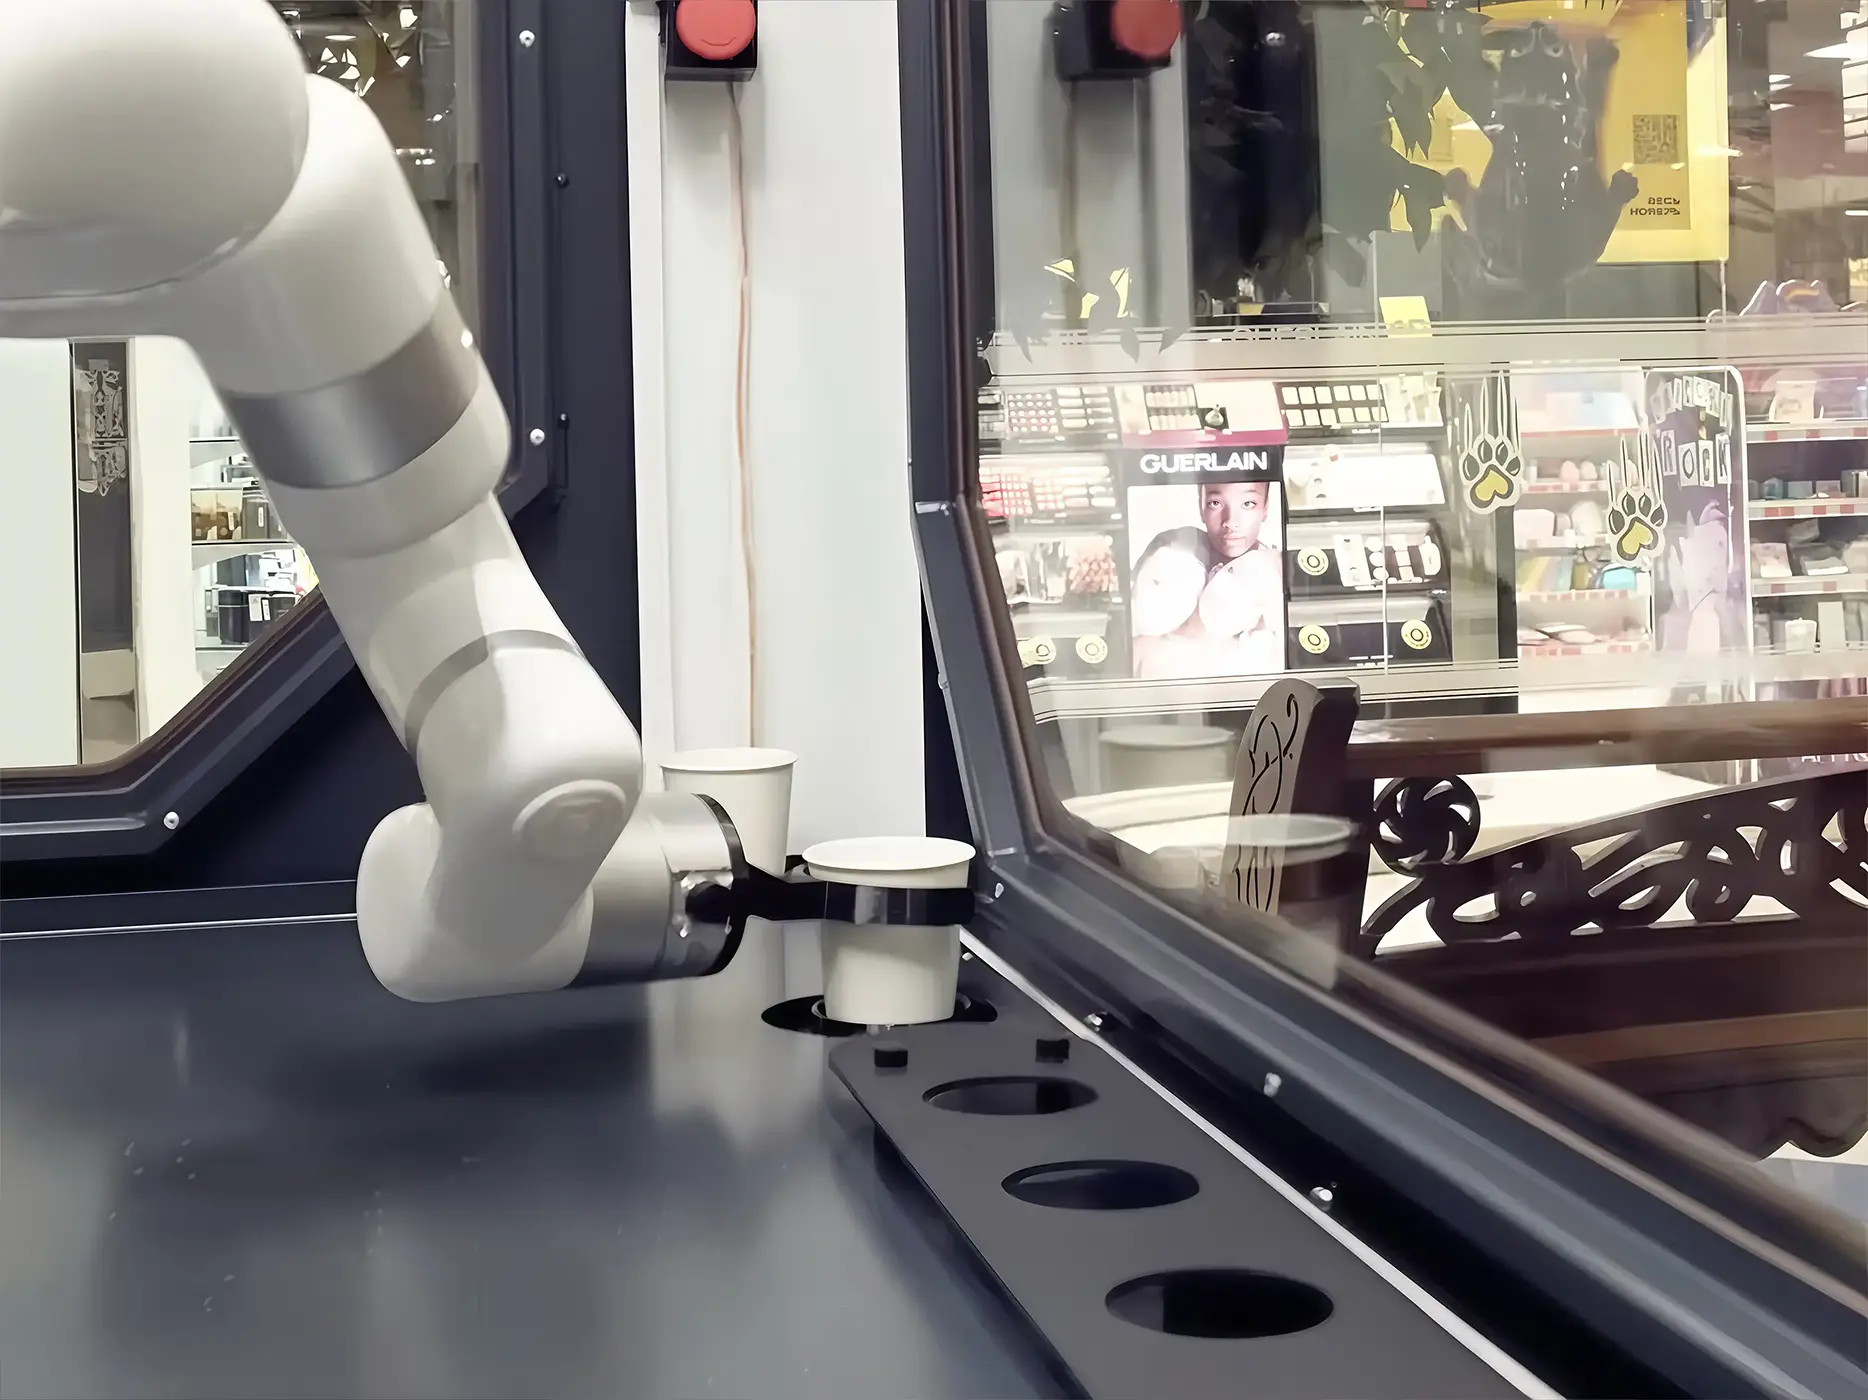
咖啡机器人
Botlegger 看重 UFACTORY 协作机器人的轻量化设计与开源生态,Botlegger 将 xArm 集成到咖啡机中,实现商场内全天候运营。在人力成本持续上涨的背景下,xArm可替代两名员工,每日可处理多达 250 份订单。
更多