VR 遥操作与无序抓取
ARM LAbs Inc.
概述
AMR Labs Inc. 成立于 2020 年,位于韩国京畿道华城市,是一家专注于自主移动机器人(AMR)的公司,业务覆盖物流、工厂集成和移动操作。公司开发完整的移动操作机器人系统,把 AMR 平台和机械臂结合起来,让机器人既能自主导航,又能与环境中的物体交互。
AMR Labs 把 UFACTORY xArm 集成到两个研发应用中:
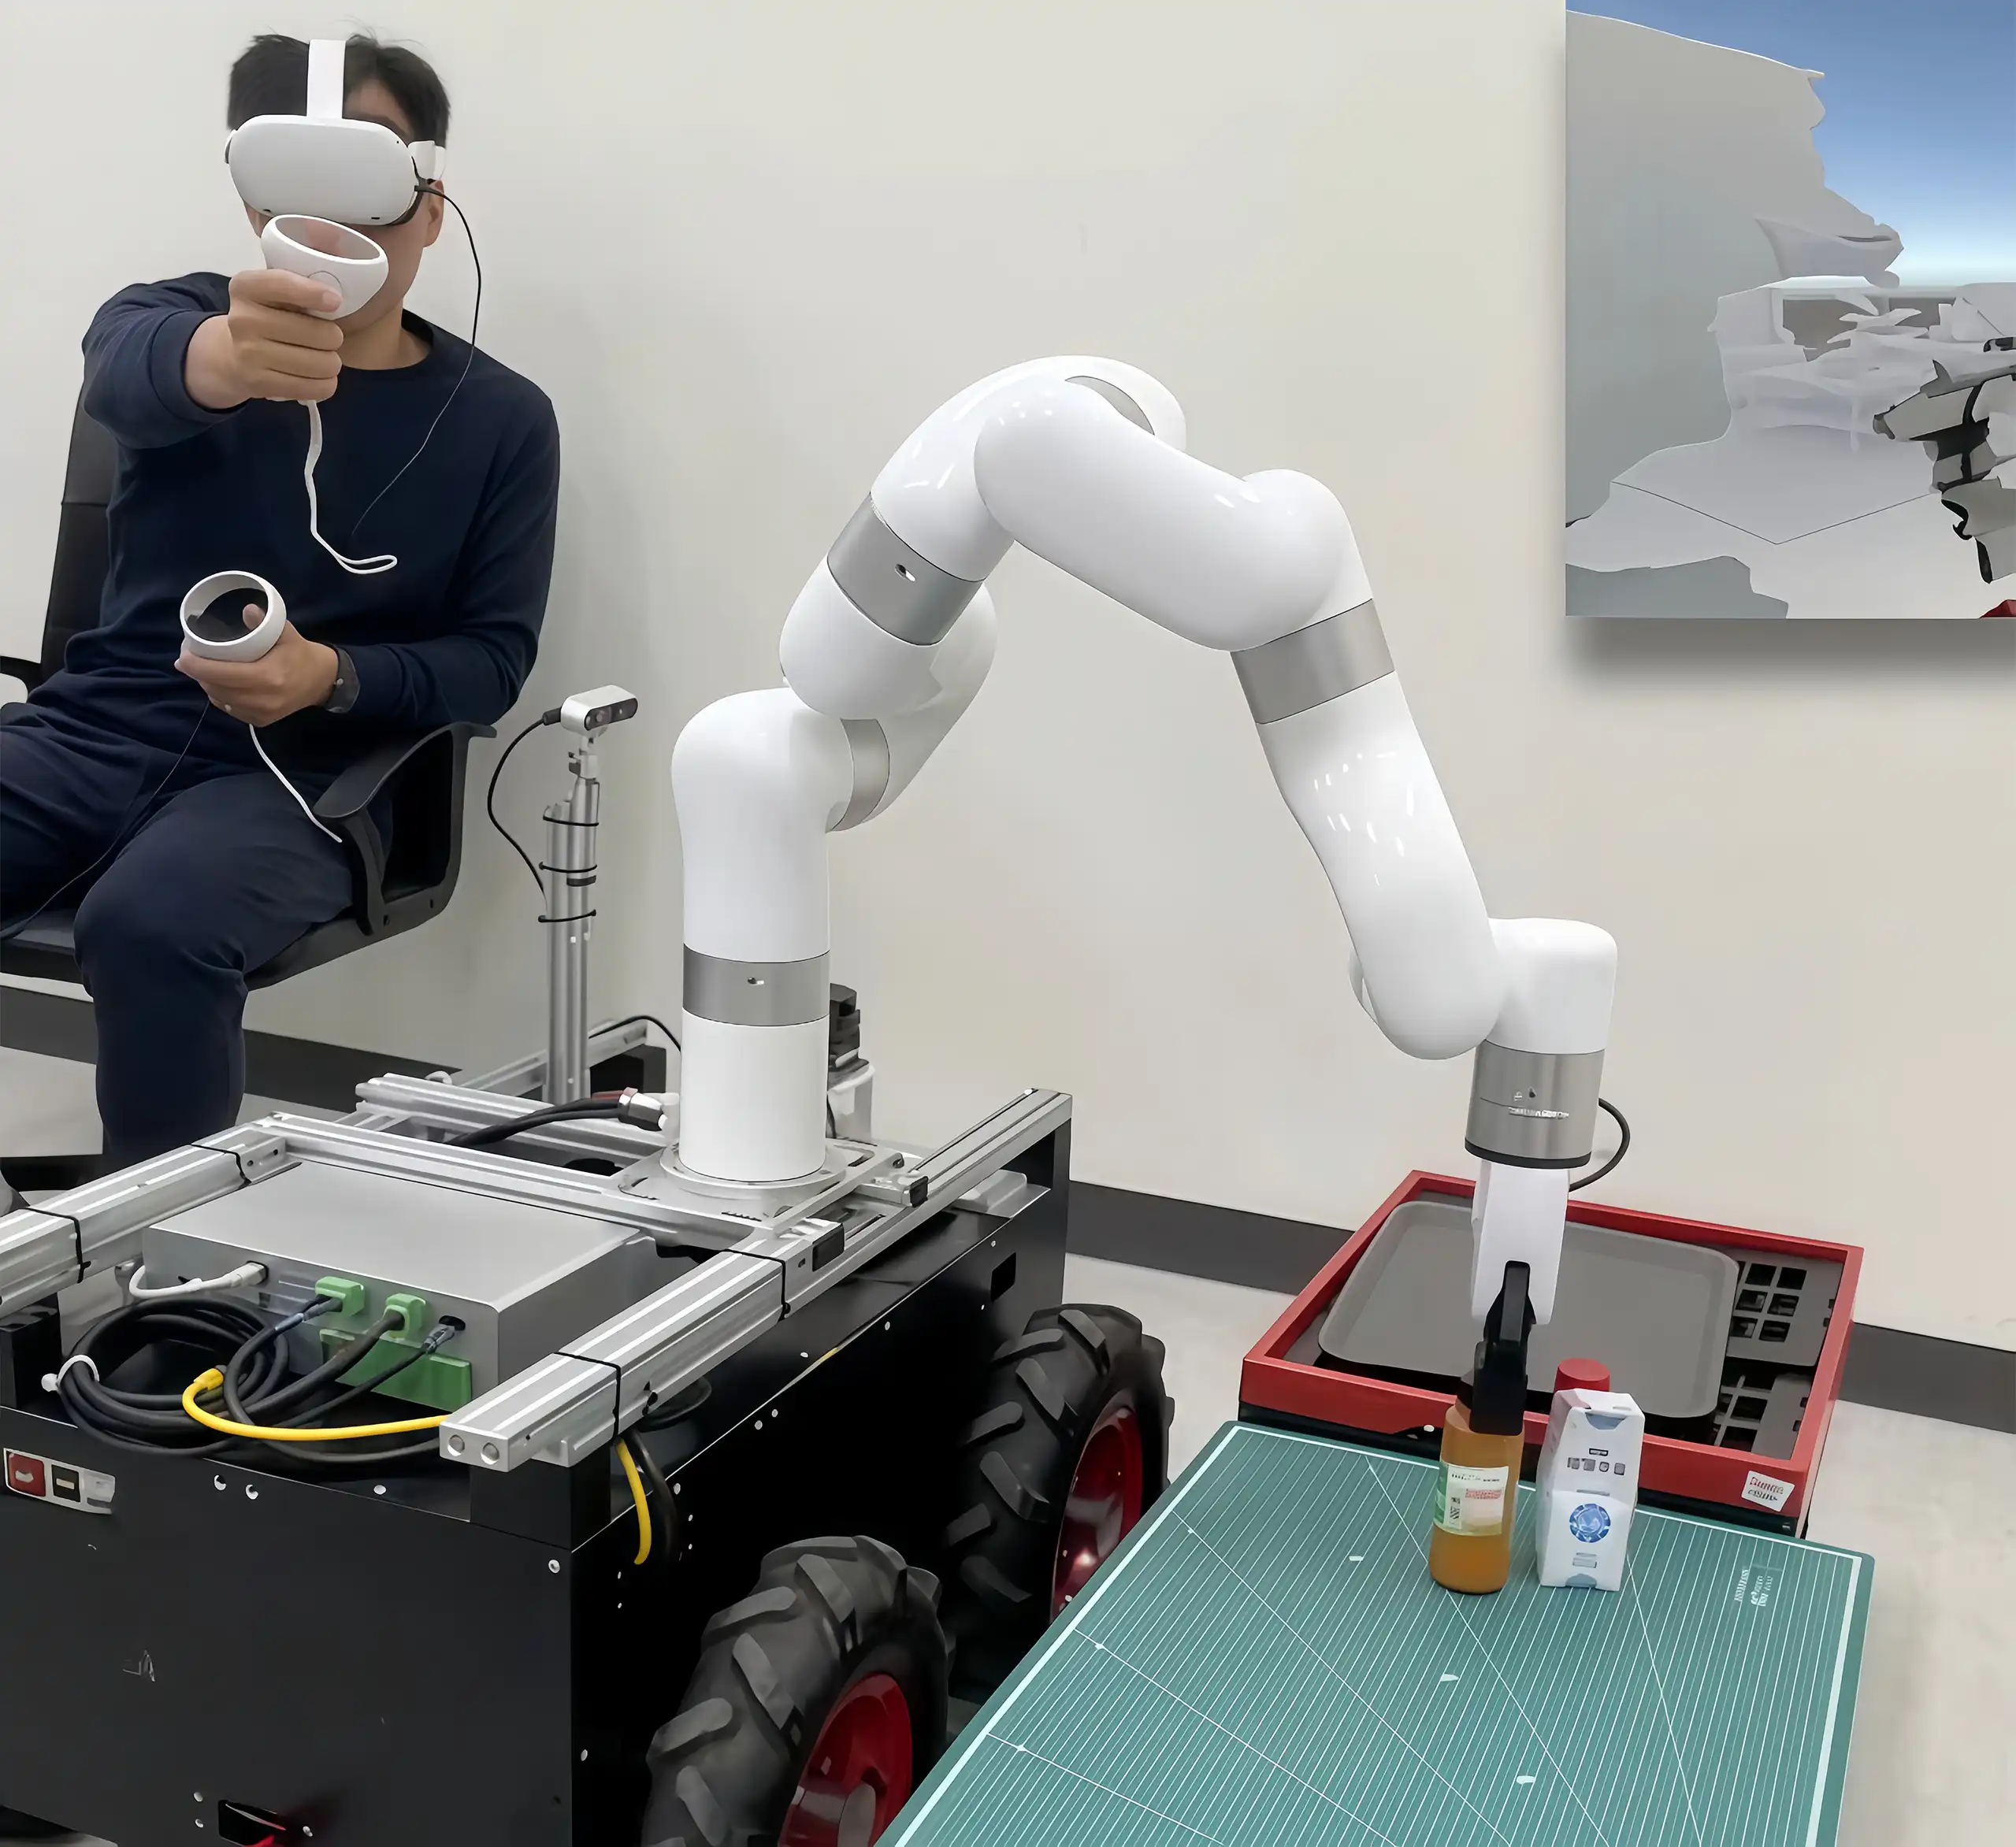
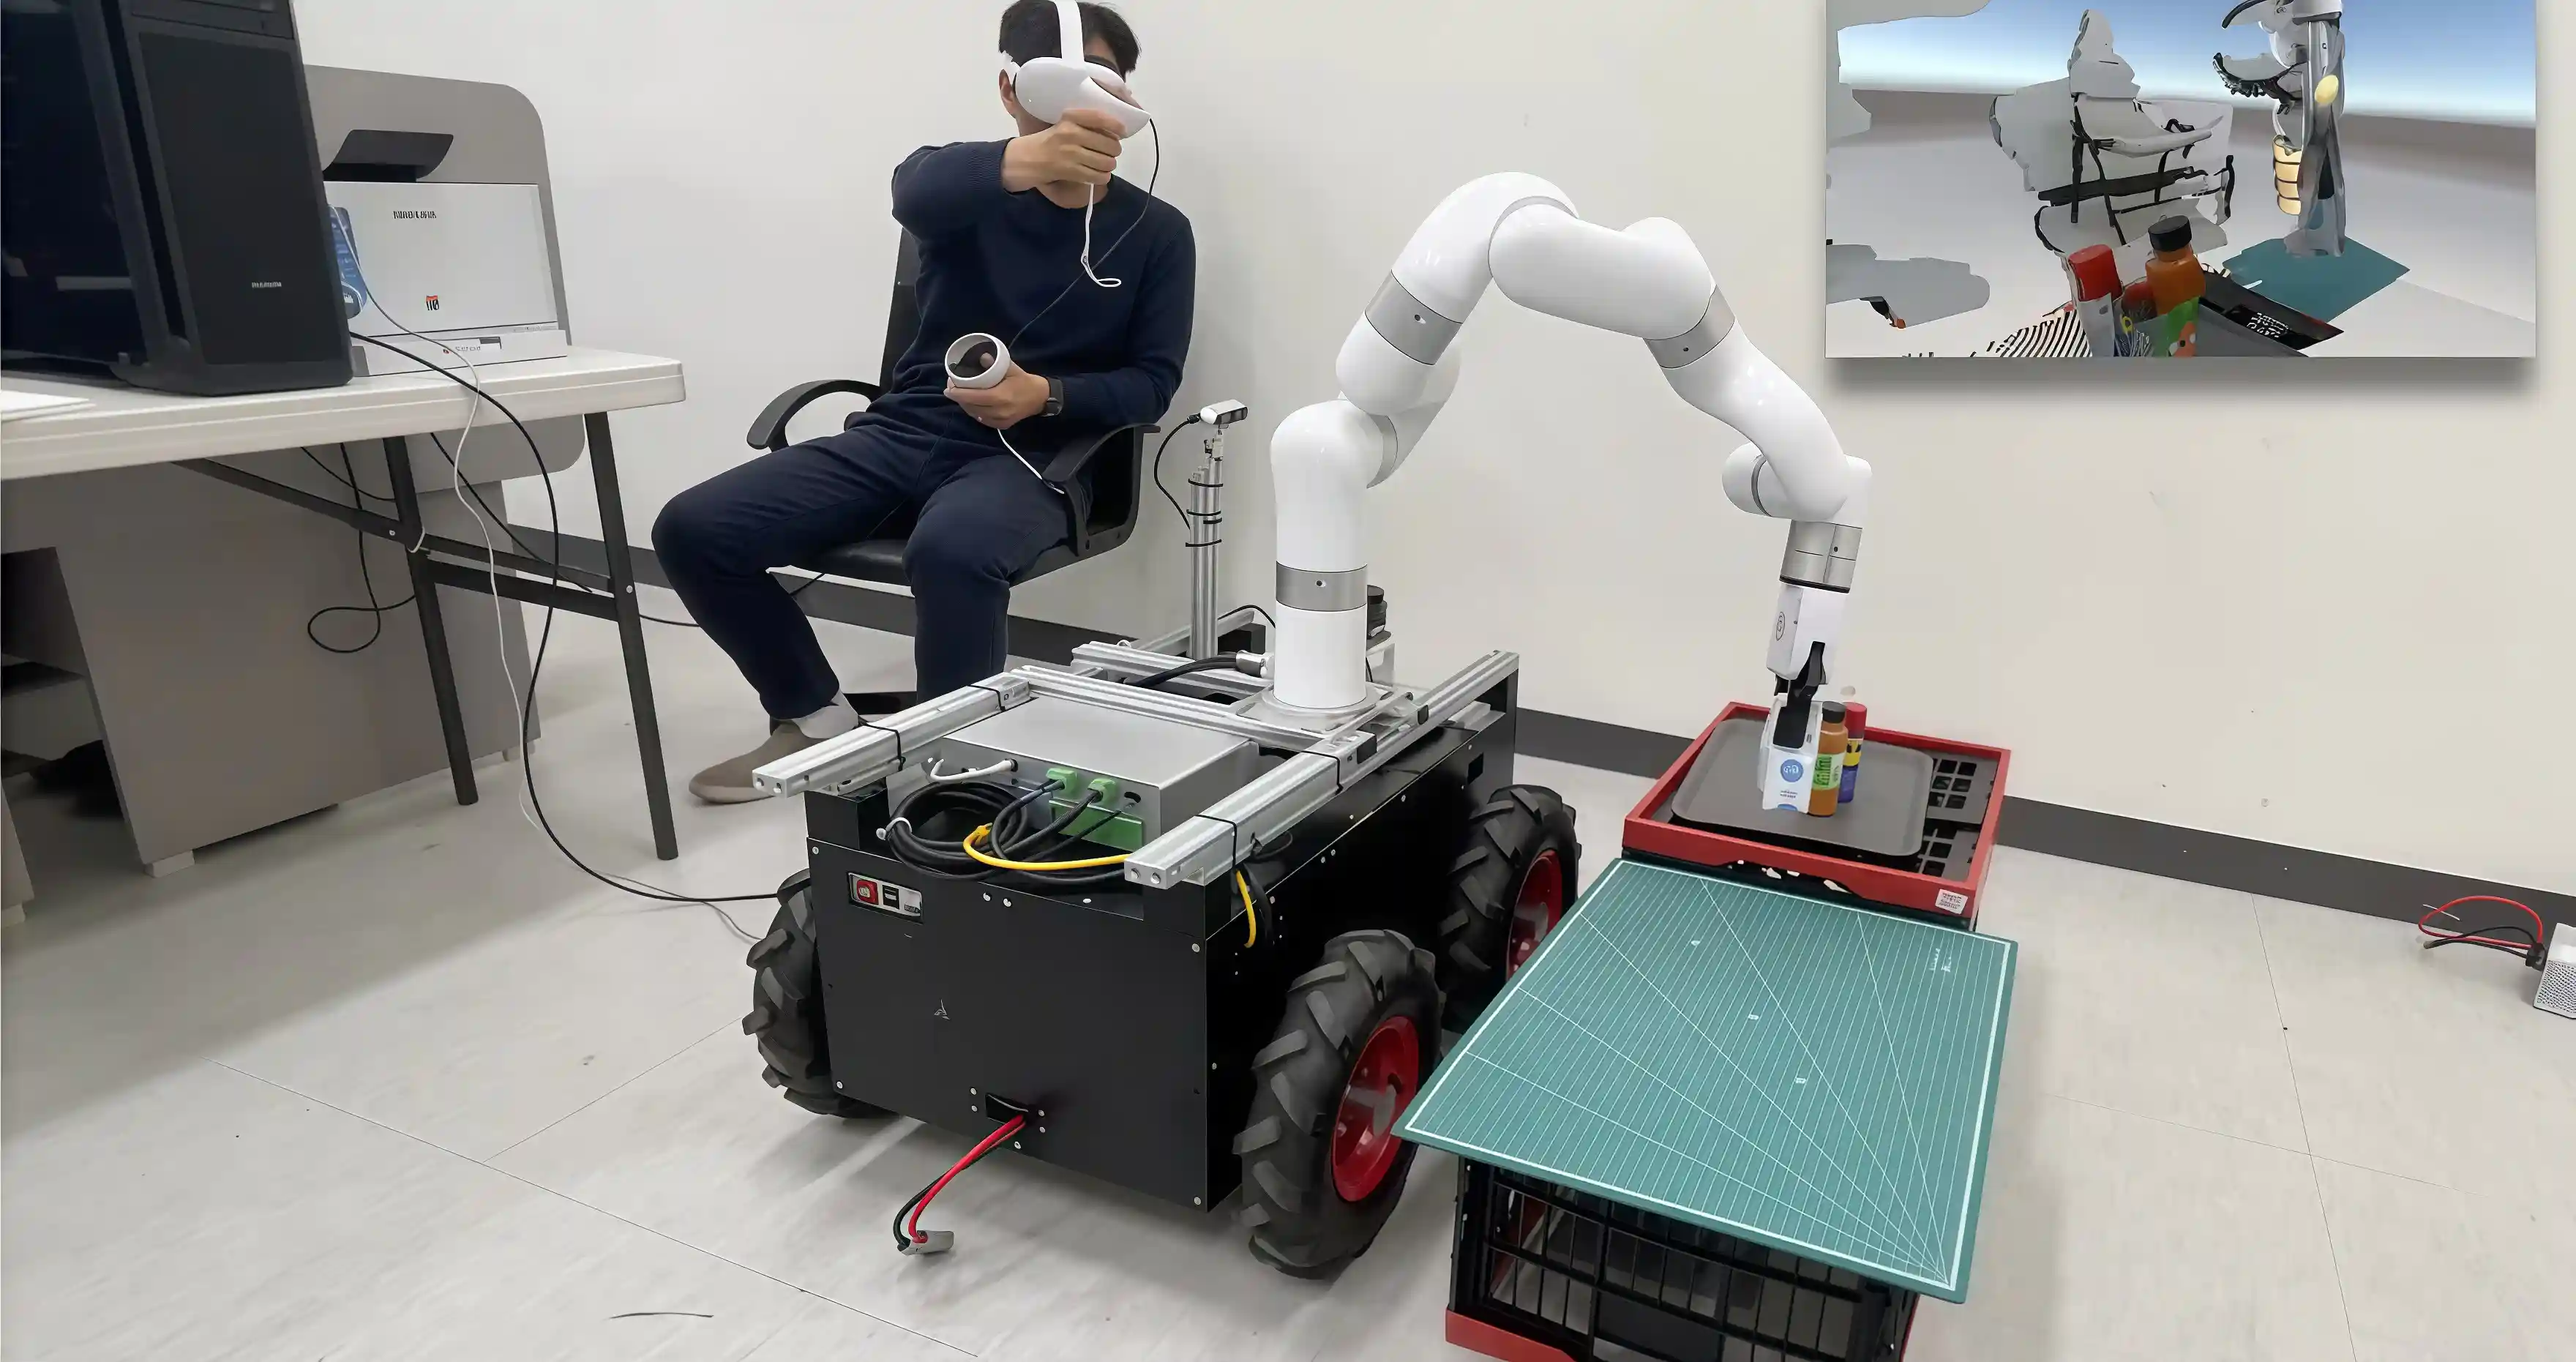
一套 VR 遥操作系统,操作员以第一人称虚拟视角远程控制搭载 xArm 的移动机器人;
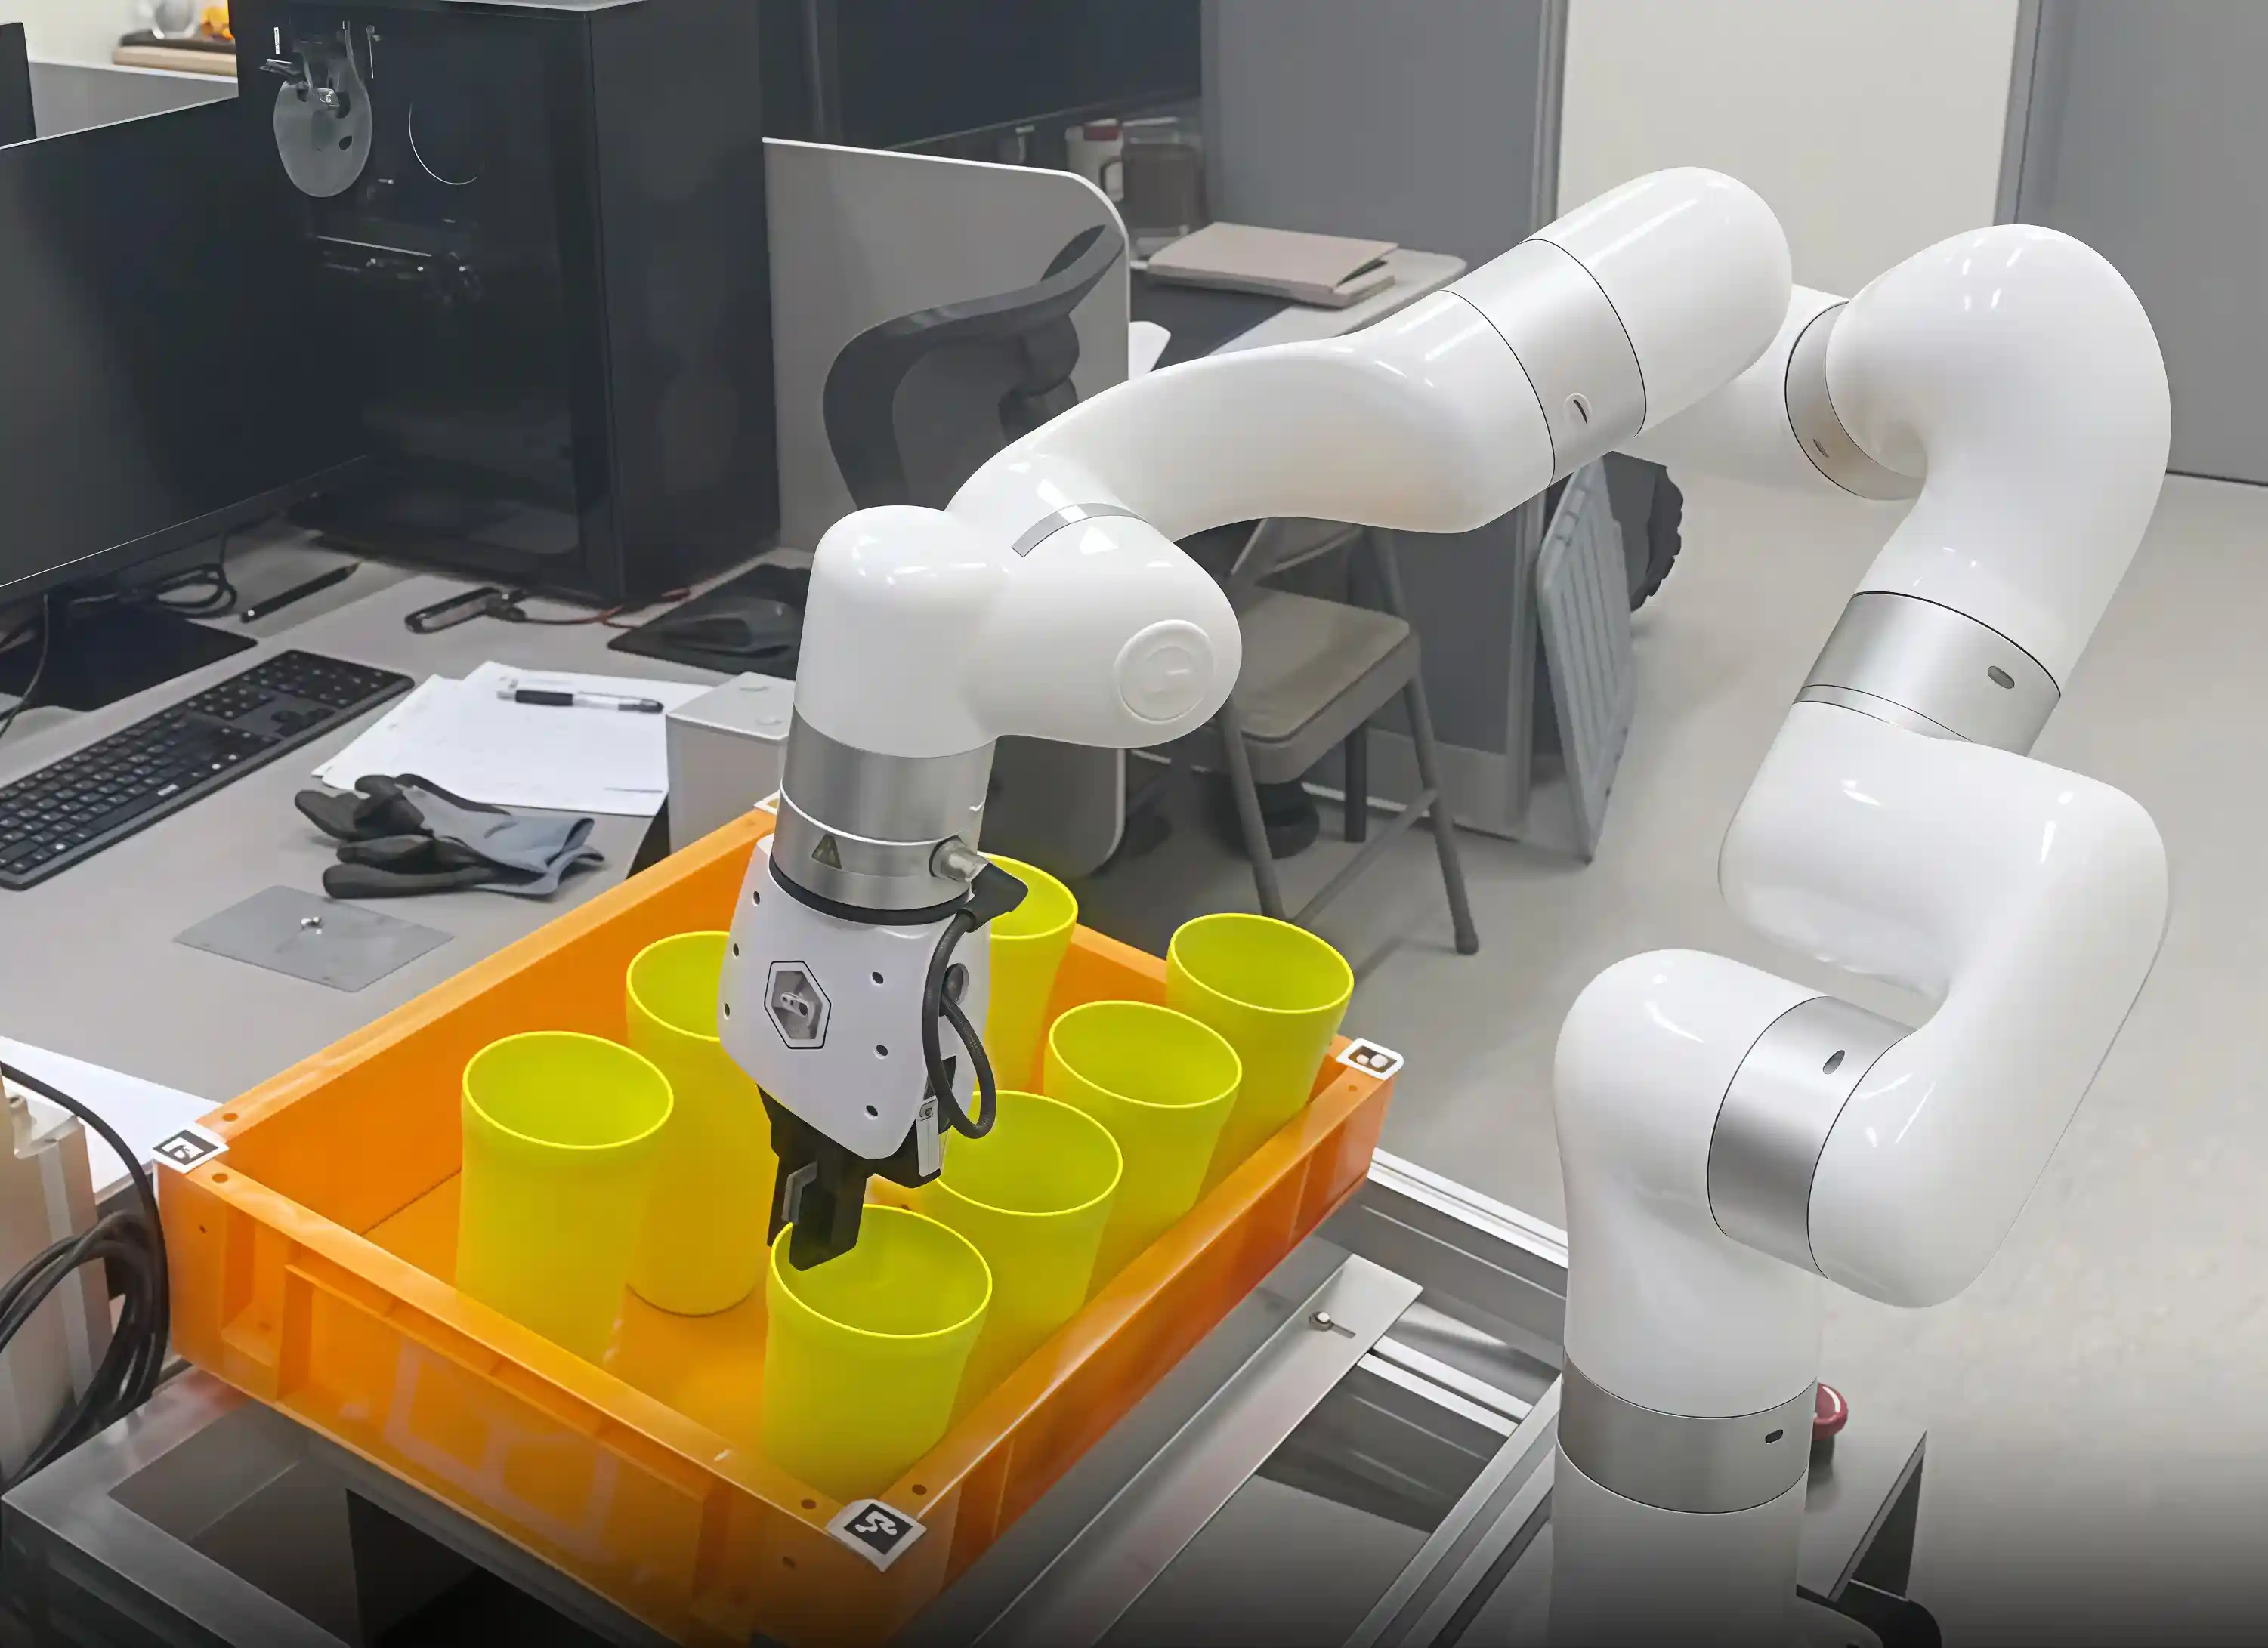
一套自主无序抓取系统,xArm 无需人工干预,就能从杂乱的料箱中识别并抓取物体。
有人监督的遥操作和全自主作业,这两种模式共同构成了 AMR Labs 实现灵活移动操作的思路。
客户简介

公司:
AMR Labs Inc.

行业:
工业自动化

地区:
韩国

使用机器人:
UFACTORY xArm

应用:
VR 遥操作,自主无序抓取
关键优势
原生 ROS 集成,可与 AMR 导航栈紧密结合。
6 自由度,同时满足遥操作的灵活性和自主抓取的需求。
轻量化设计,不占用过多移动平台负载。
开放 SDK,支持自研 VR 控制界面。
价格友好,初创团队也负担得起。
解决的问题
VR 遥操作,操作员戴上 VR 头显,在虚拟空间里以实时第一人称视角远程控制 xArm。借助机器人自带的摄像头掌握现场全貌,能精准操作远处的物体。
自主无序抓取 搭载 xArm 的移动机器人通过机器视觉和运动规划,自主识别并抓取杂乱料箱中的物体。
取得的效益
同一套硬件平台,同时支持有人监督的遥操作和全自主作业,展示了两种互补的人机协作模式。
xArm 与 AMR 平台基于 ROS 的导航和感知栈顺畅集成,移动底盘和机械臂可以协调联动。
开发出 VR 遥操作界面,把直观的手柄操作转化为精准的机械臂运动,降低了远程操作的技能门槛。
在非结构化环境中验证了自主无序抓取能力,这类应用技术难度高,也证明了平台的传感器集成和运动规划流程可靠。
挑战
一个平台,两种模式 不可预测的任务,适合通过 VR 遥操作让人介入;料箱抓取这类重复任务能无人值守运行。AMR Labs 需要一套能在同一系统上支持这两种模式的硬件。
初创团队的约束 机械臂必须控制在早期研发预算内,能顺畅接入基于 ROS 的软件栈,并且足够轻,不给移动平台增加负担,昂贵或封闭的方案都被排除在外。
为什么选择 UFACTORY
作为移动操作机器人的研究平台,xArm 在各个维度上都满足了 AMR Labs 的技术要求。
支持ROS/ROS2 AMR Labs 的整个平台都跑在 ROS 上——导航栈、感知流程、任务规划器都是。xArm 的官方 ROS 功能包让团队可以直接把机械臂接入现有软件架构。
6 自由度,兼顾两种作业模式 遥操作需要在大范围内流畅、接近人手的运动;料箱抓取需要精准、可重复的接近轨迹。xArm 的 6 自由度同时满足了这两项要求——VR 模式下操作员的动作能被完整还原;自主模式下有足够的工作范围和灵活度应对杂乱的料箱环境。
足够轻,适合移动平台 移动平台每多 1 kg,续航、机动性和可用负载都会打折扣。xArm 采用碳纤维设计,在保持结构刚性的同时控制住了重量。
开放 SDK,支持自研 VR 界面 Python SDK 让团队能直接、低延迟地访问机器人运动系统——遥操作的体验好不好,很大程度就取决于控制延迟。
初创团队买得起要做一个有说服力的移动操作演示,机械臂得是种子期团队真正买得起的。xArm 的价格让 AMR Labs 装备好平台后,早期预算没有被过早耗尽,更多资源可以投到软件、感知和集成上——这些才是他们系统真正的差异化所在。