双臂 VR 遥操作
Viam × UFACTORY xArm
概述
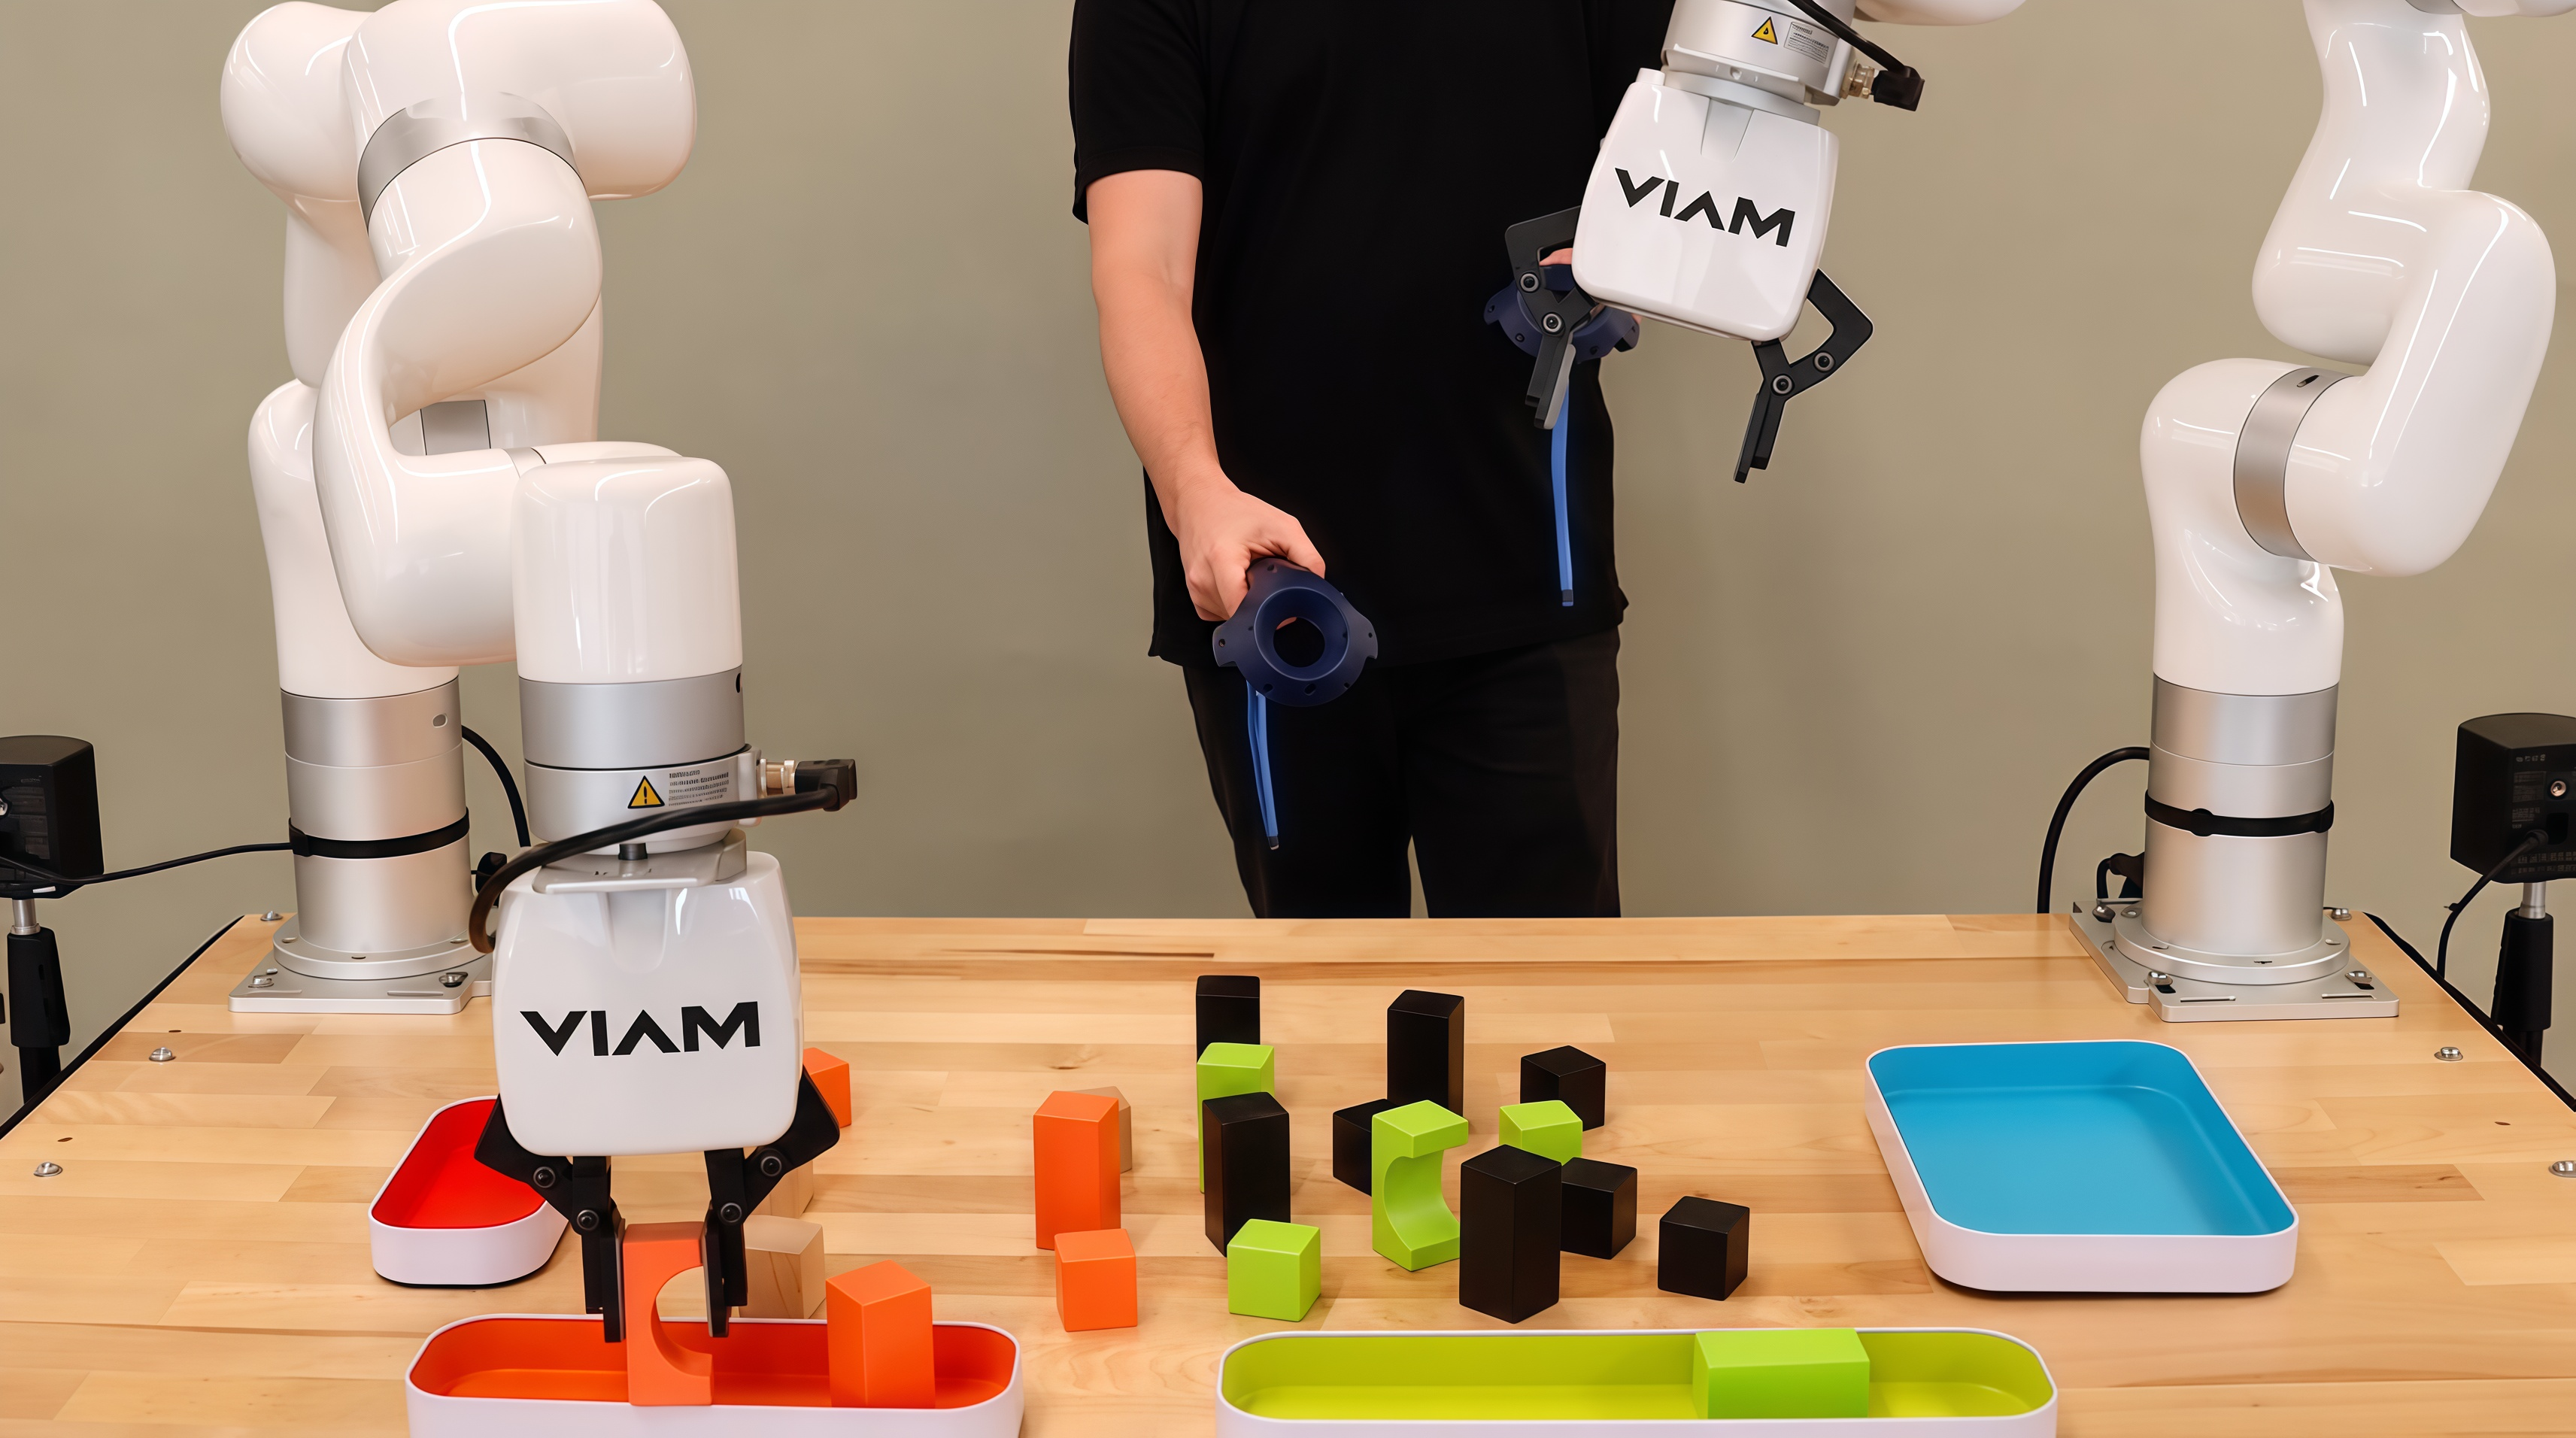
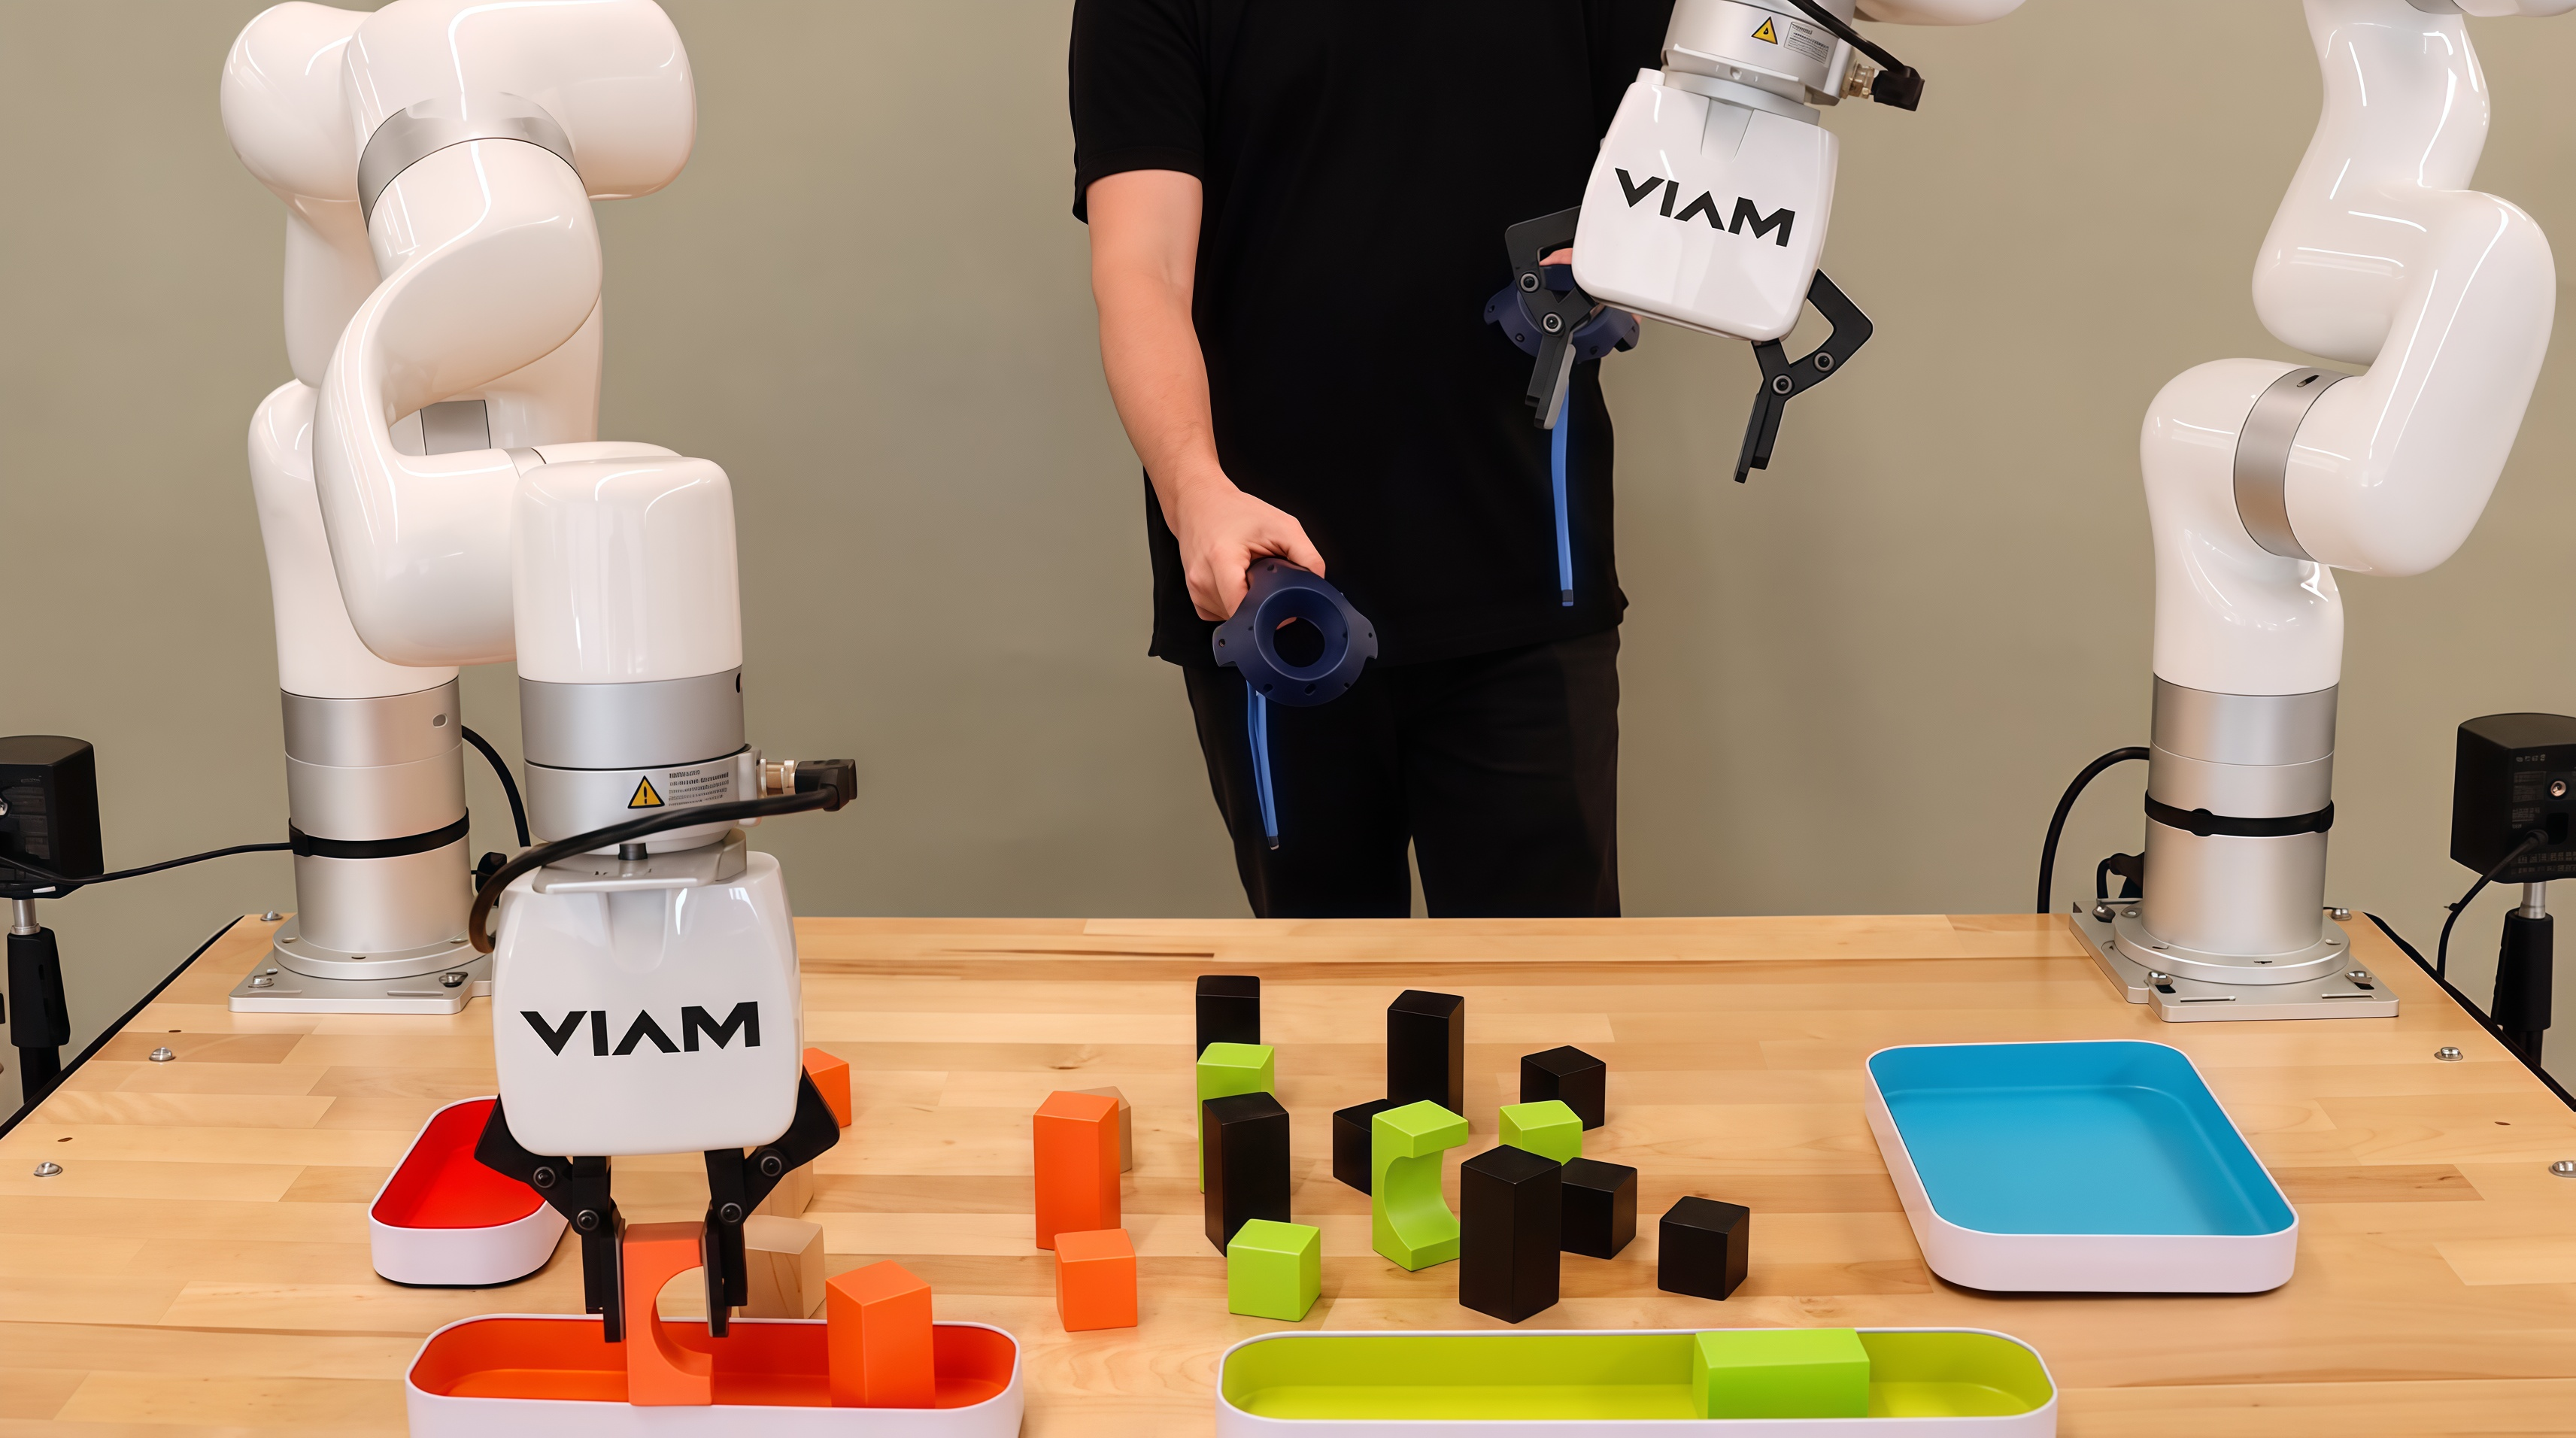
Viam 是一家机器人软件平台公司,为开发者提供机器人应用的开发、部署与管理服务。项目团队基于两台 UFACTORY xArm 和 HTC Vive 手柄,搭建了一套双臂 VR 遥操作系统。依托 Viam 开源的 vive 模块,机械臂通过配置即可接入,由统一 API 调用,省去了定制中间件的开发工作。原需半年的开发周期,一名工程师两周即告完成。系统在遥操作过程中同步采集带标注的训练数据,为后续实现自主作业积累基础。
客户简介

企业:
Viam

地区:
美国

行业:
机器人软件

使用机型:
UFACTORY xArm

应用:
双臂 VR 遥操作
核心优势
即插即用: Viam 平台提供现成的开源 xArm 模块,无需定制中间件或深度硬件集成。
易于扩展: 统一 API 控制,单个工位的配置可快速复制到多台设备,并通过远程管理、OTA 升级和状态监控统一运维。
解决的问题
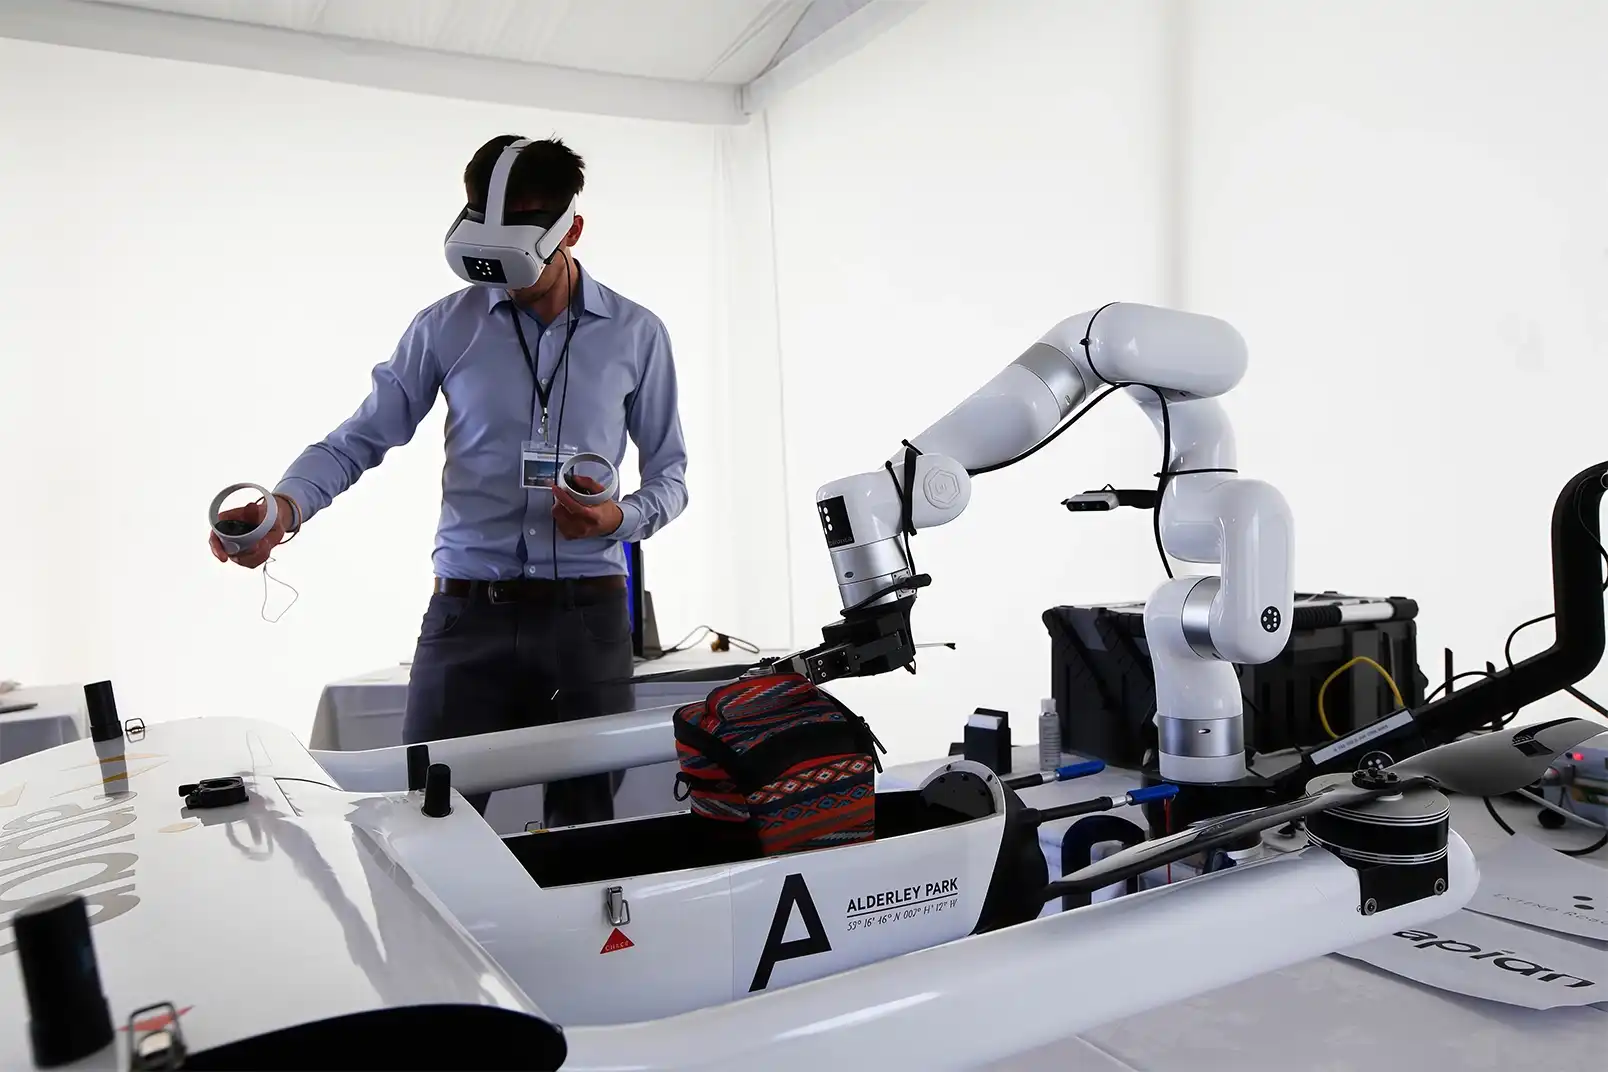
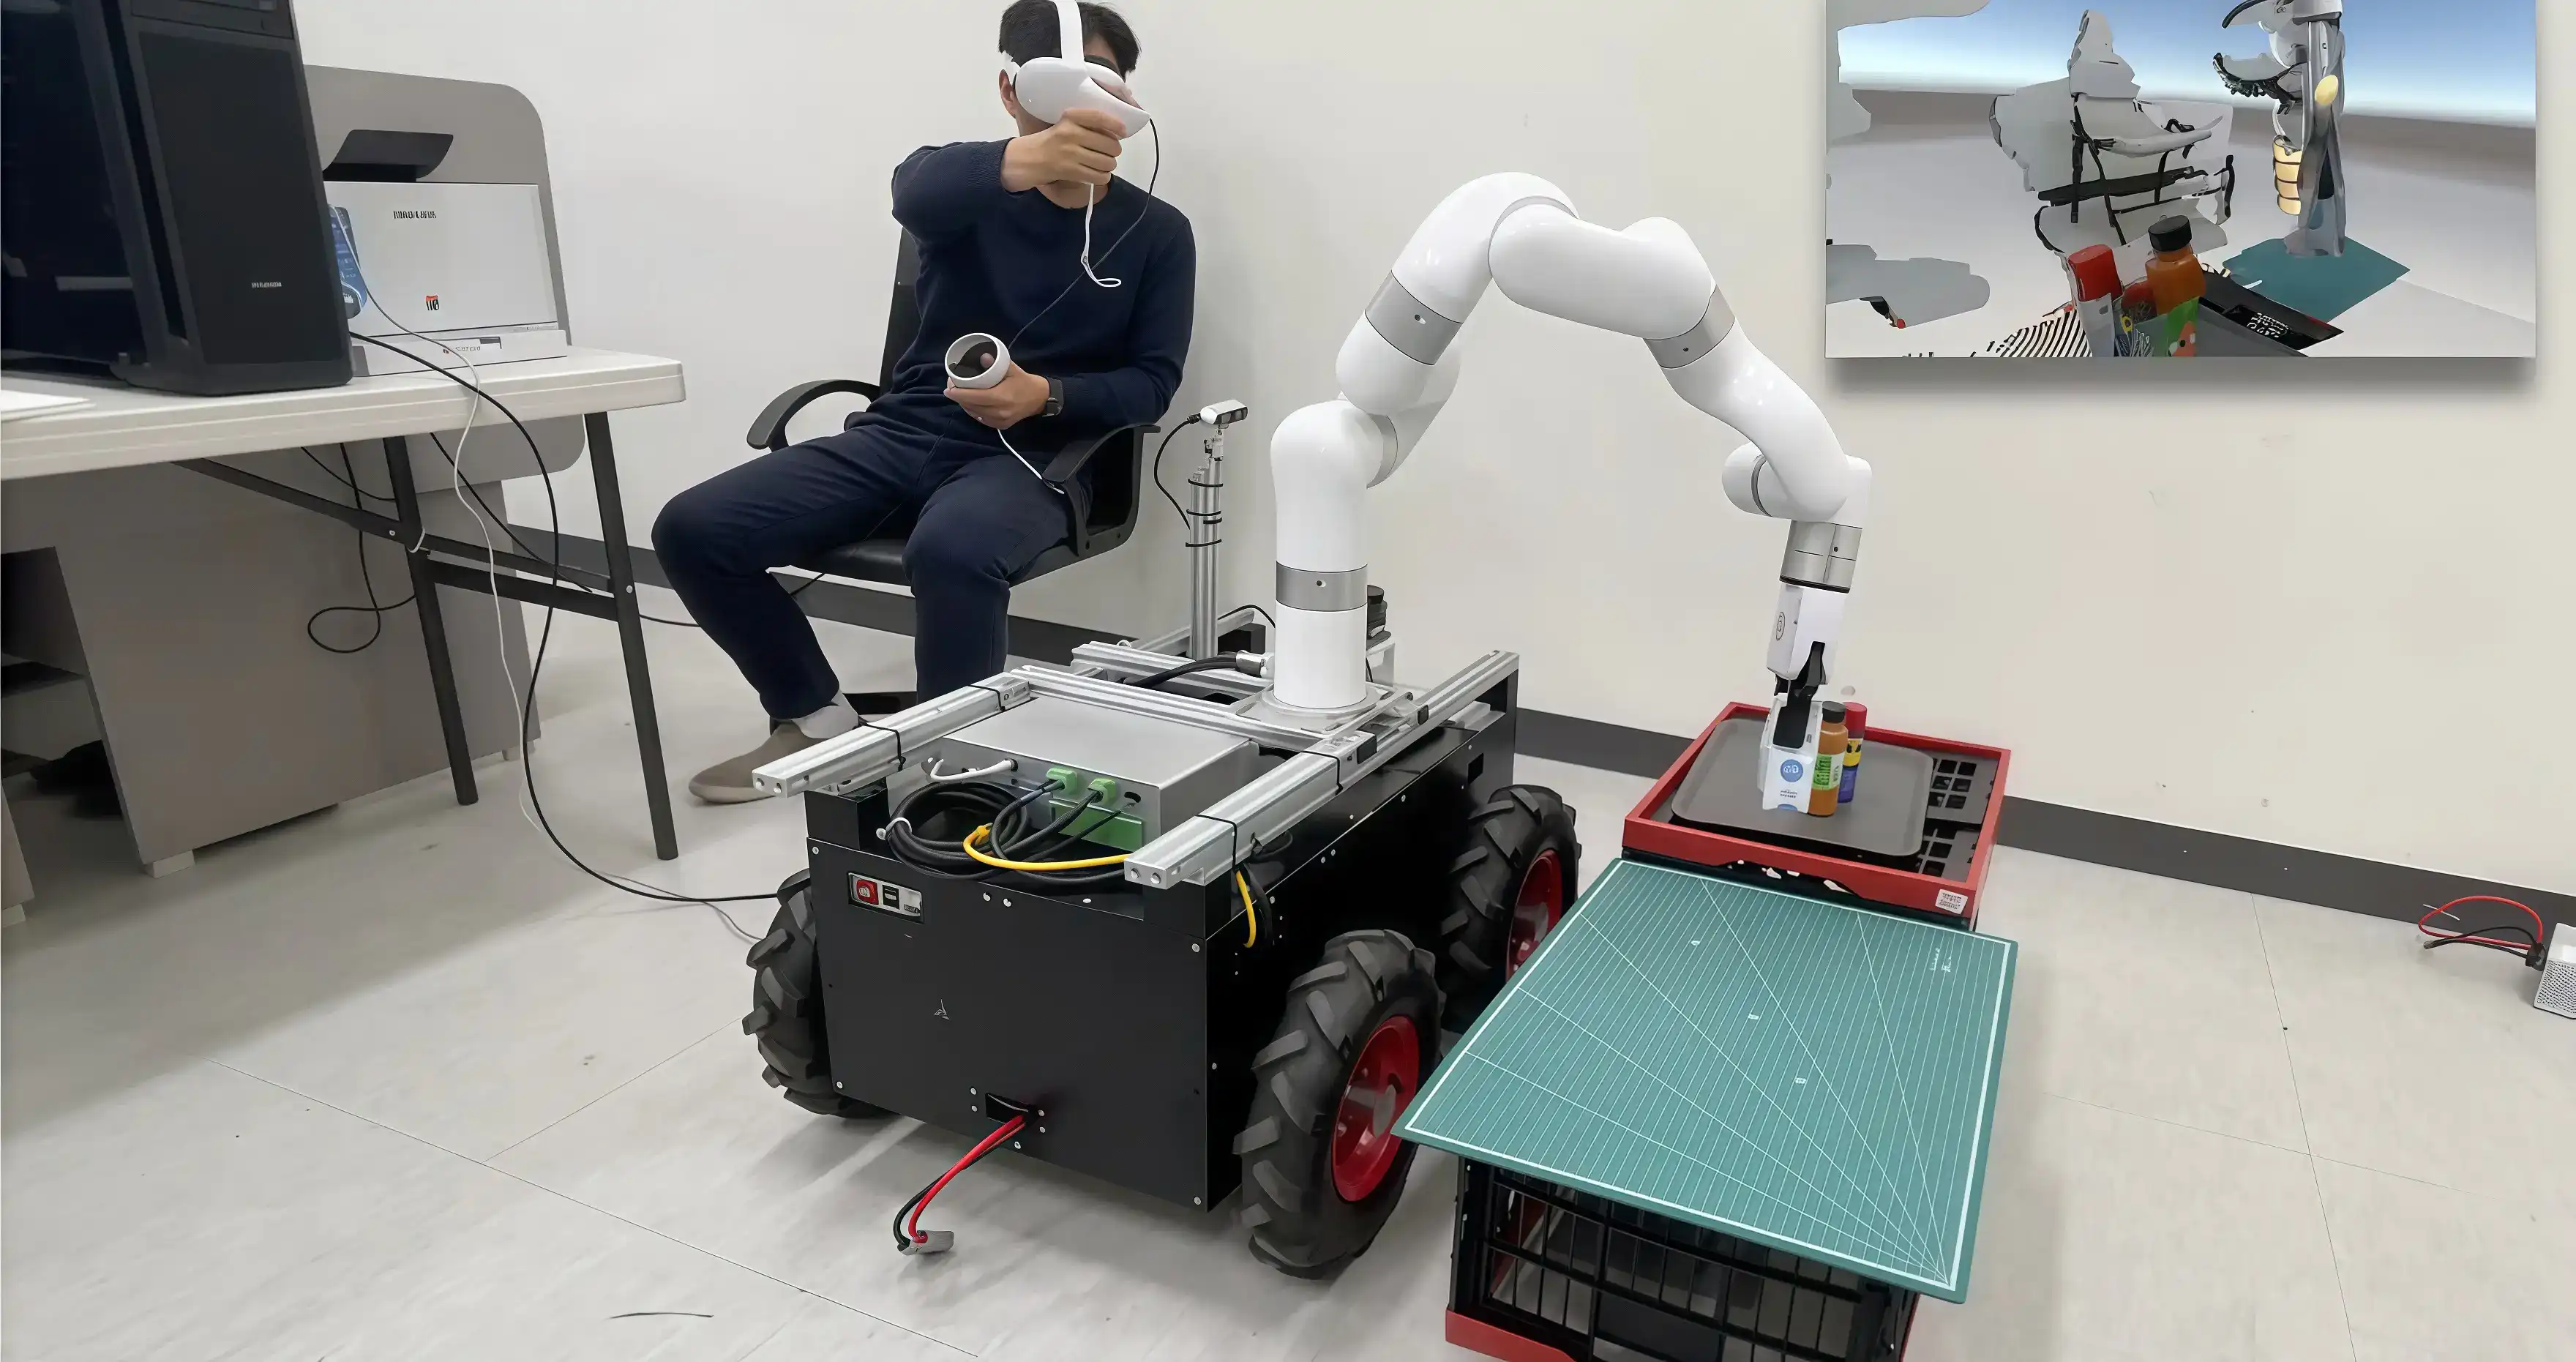
操作员手持 HTC Vive 手柄,实时操控两台 xArm:6 自由度位姿同步跟随,扳机键按压力度精准控制夹爪开合;握持键按下时机械臂才响应,松开即停,保障操作安全。
取得的成果
开发提速: 中间件开发周期由半年缩短至两周,仅需一名工程师。
数据沉淀: 每次遥操作自动生成带标注的训练数据,持续积累自主作业所需的数据集。
挑战
双臂遥操作对系统要求很高:既要实时跟踪 6 自由度位姿、实现亚毫米级的机械臂定位,又要保证人工操作与自主作业之间的安全切换。传统方案往往需要定制中间件、深度集成硬件,还要另搭一套数据采集工具。应用逻辑还没开始写,底层基础设施就要耗费数月。
解决方案
Viam 让机器人开发变得前所未有的高效。通过"像管理软件一样管理硬件",团队把原本需要半年的中间件开发,压缩到了两周。
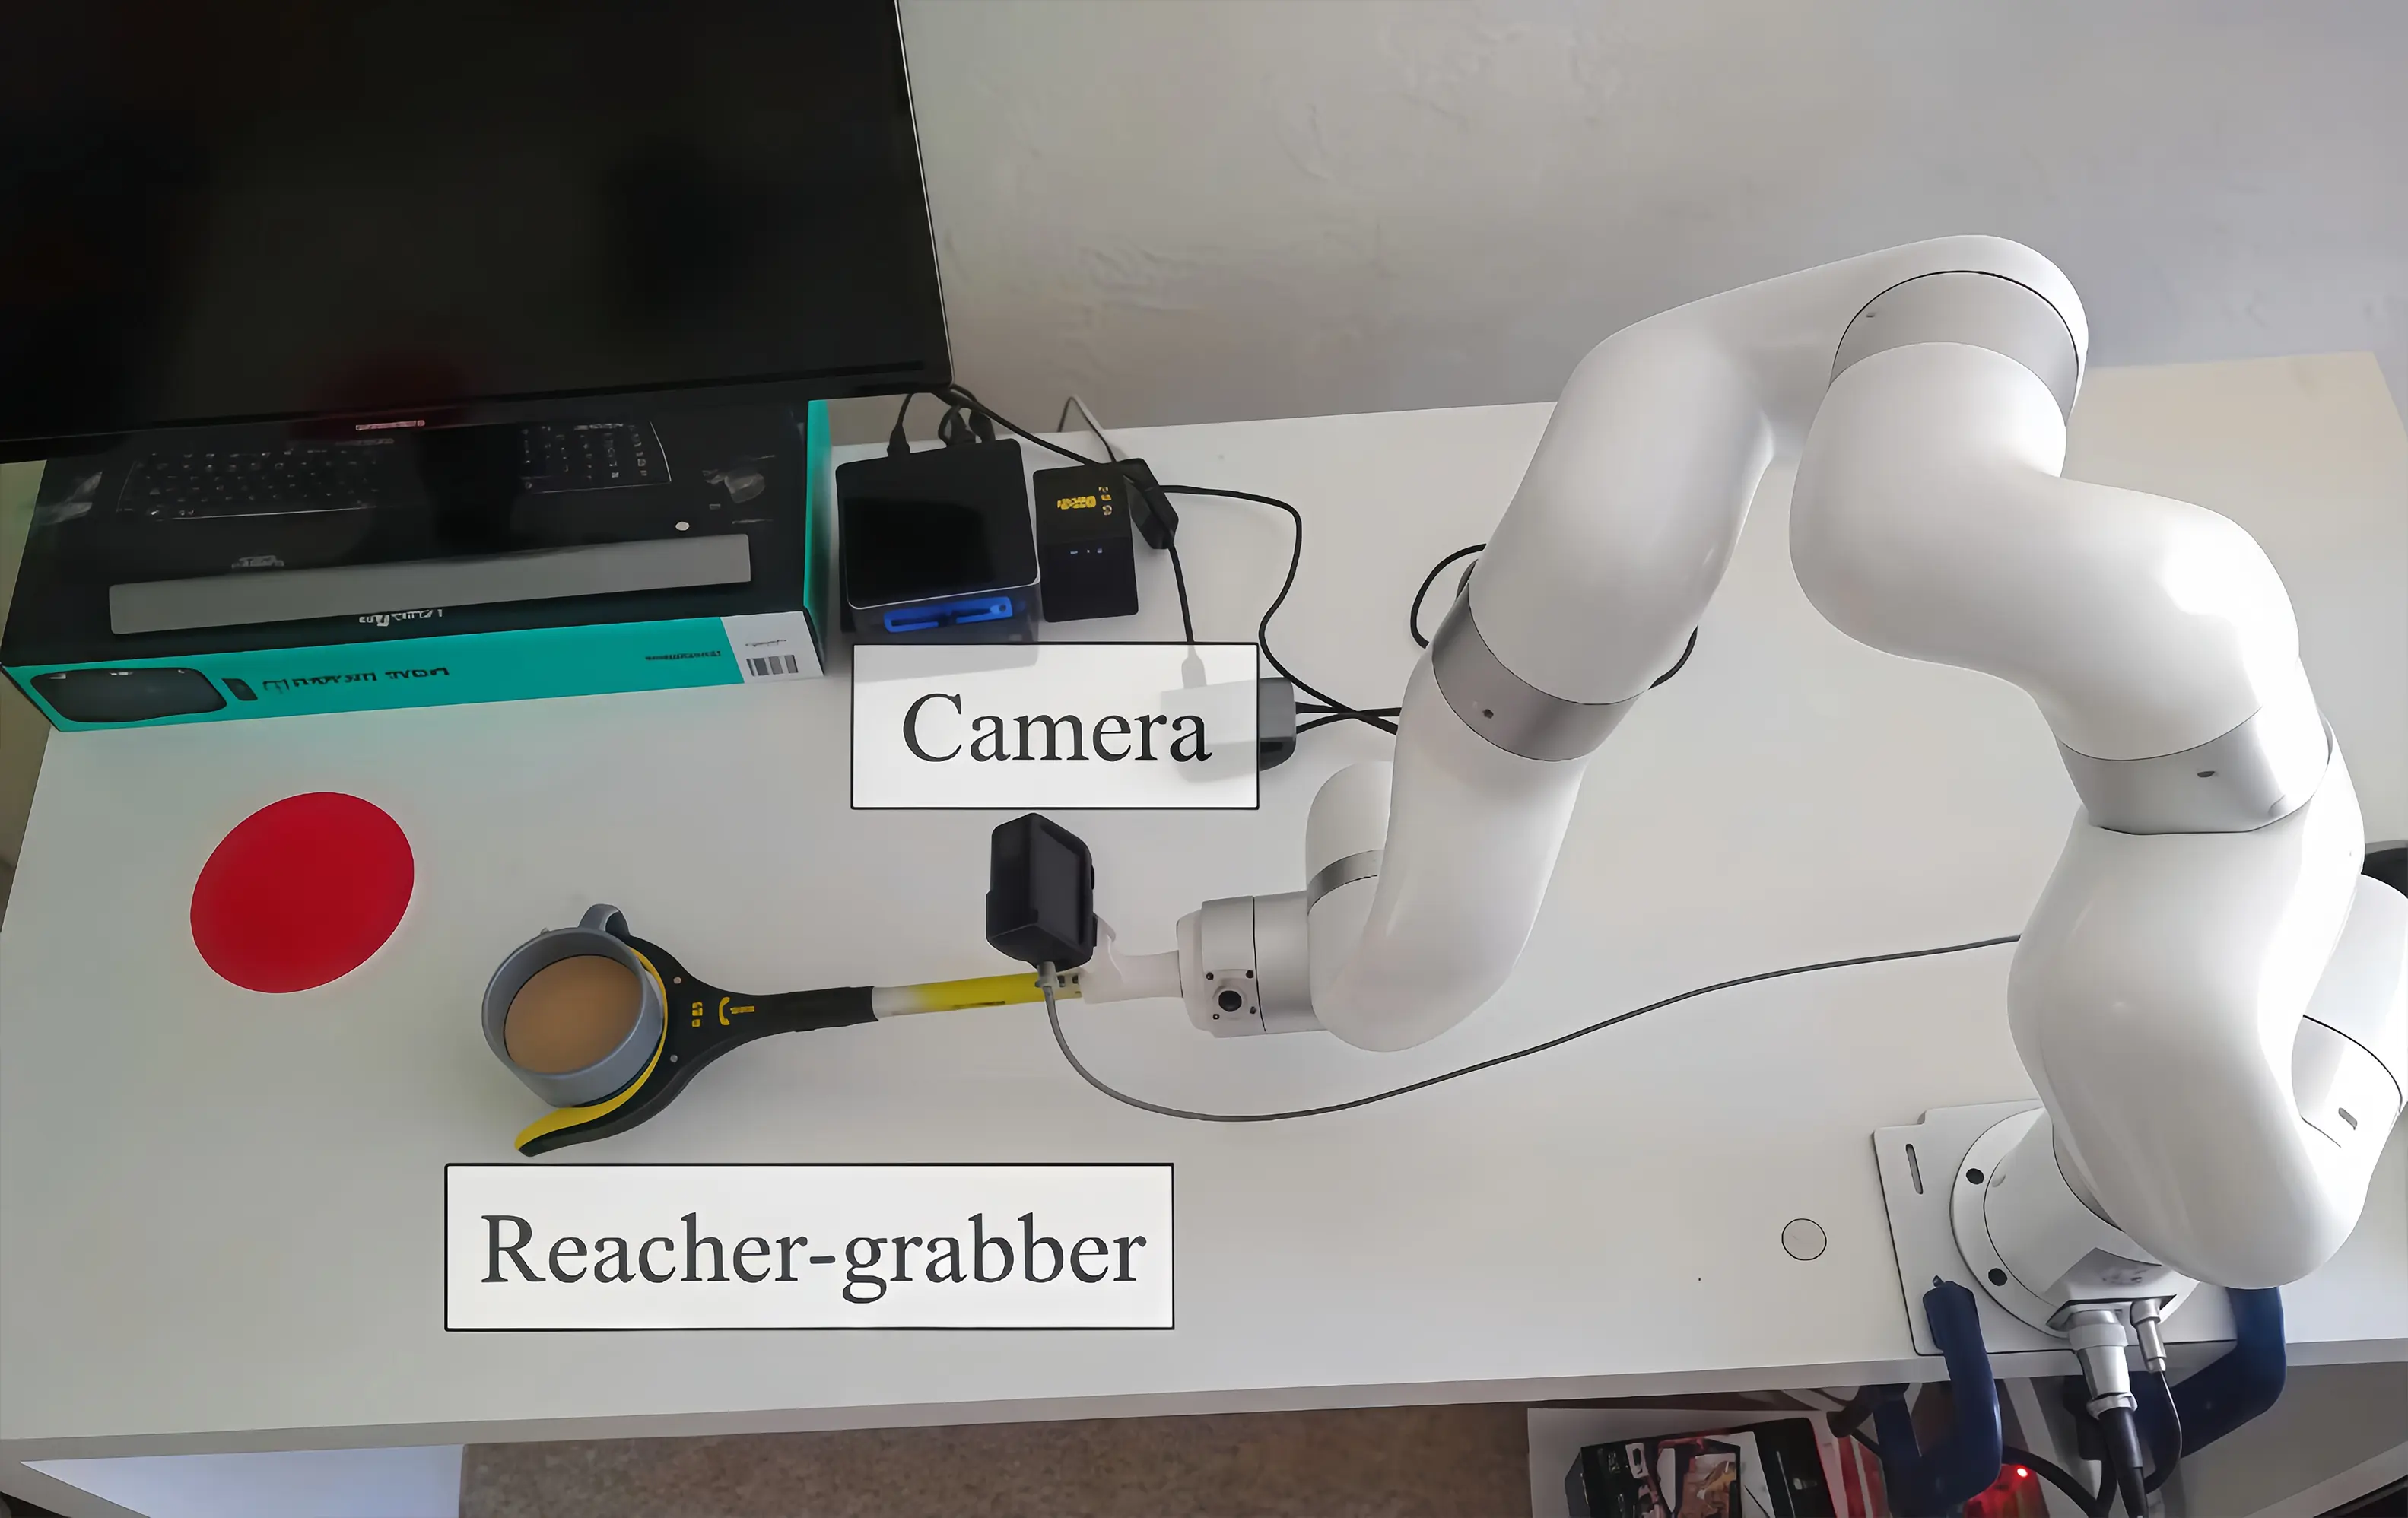
借助 Viam 平台上开源的 vive 模块,两台 xArm 机械臂与 HTC Vive VR 手柄快速完成对接。机械臂只需在配置中声明,即可通过统一 API 控制,无需手写中间件。模块内置的遥操作服务负责 6 自由度跟踪、扳机键按力度控制夹爪开合,并通过使能开关实现人工与自主模式之间的平稳切换。
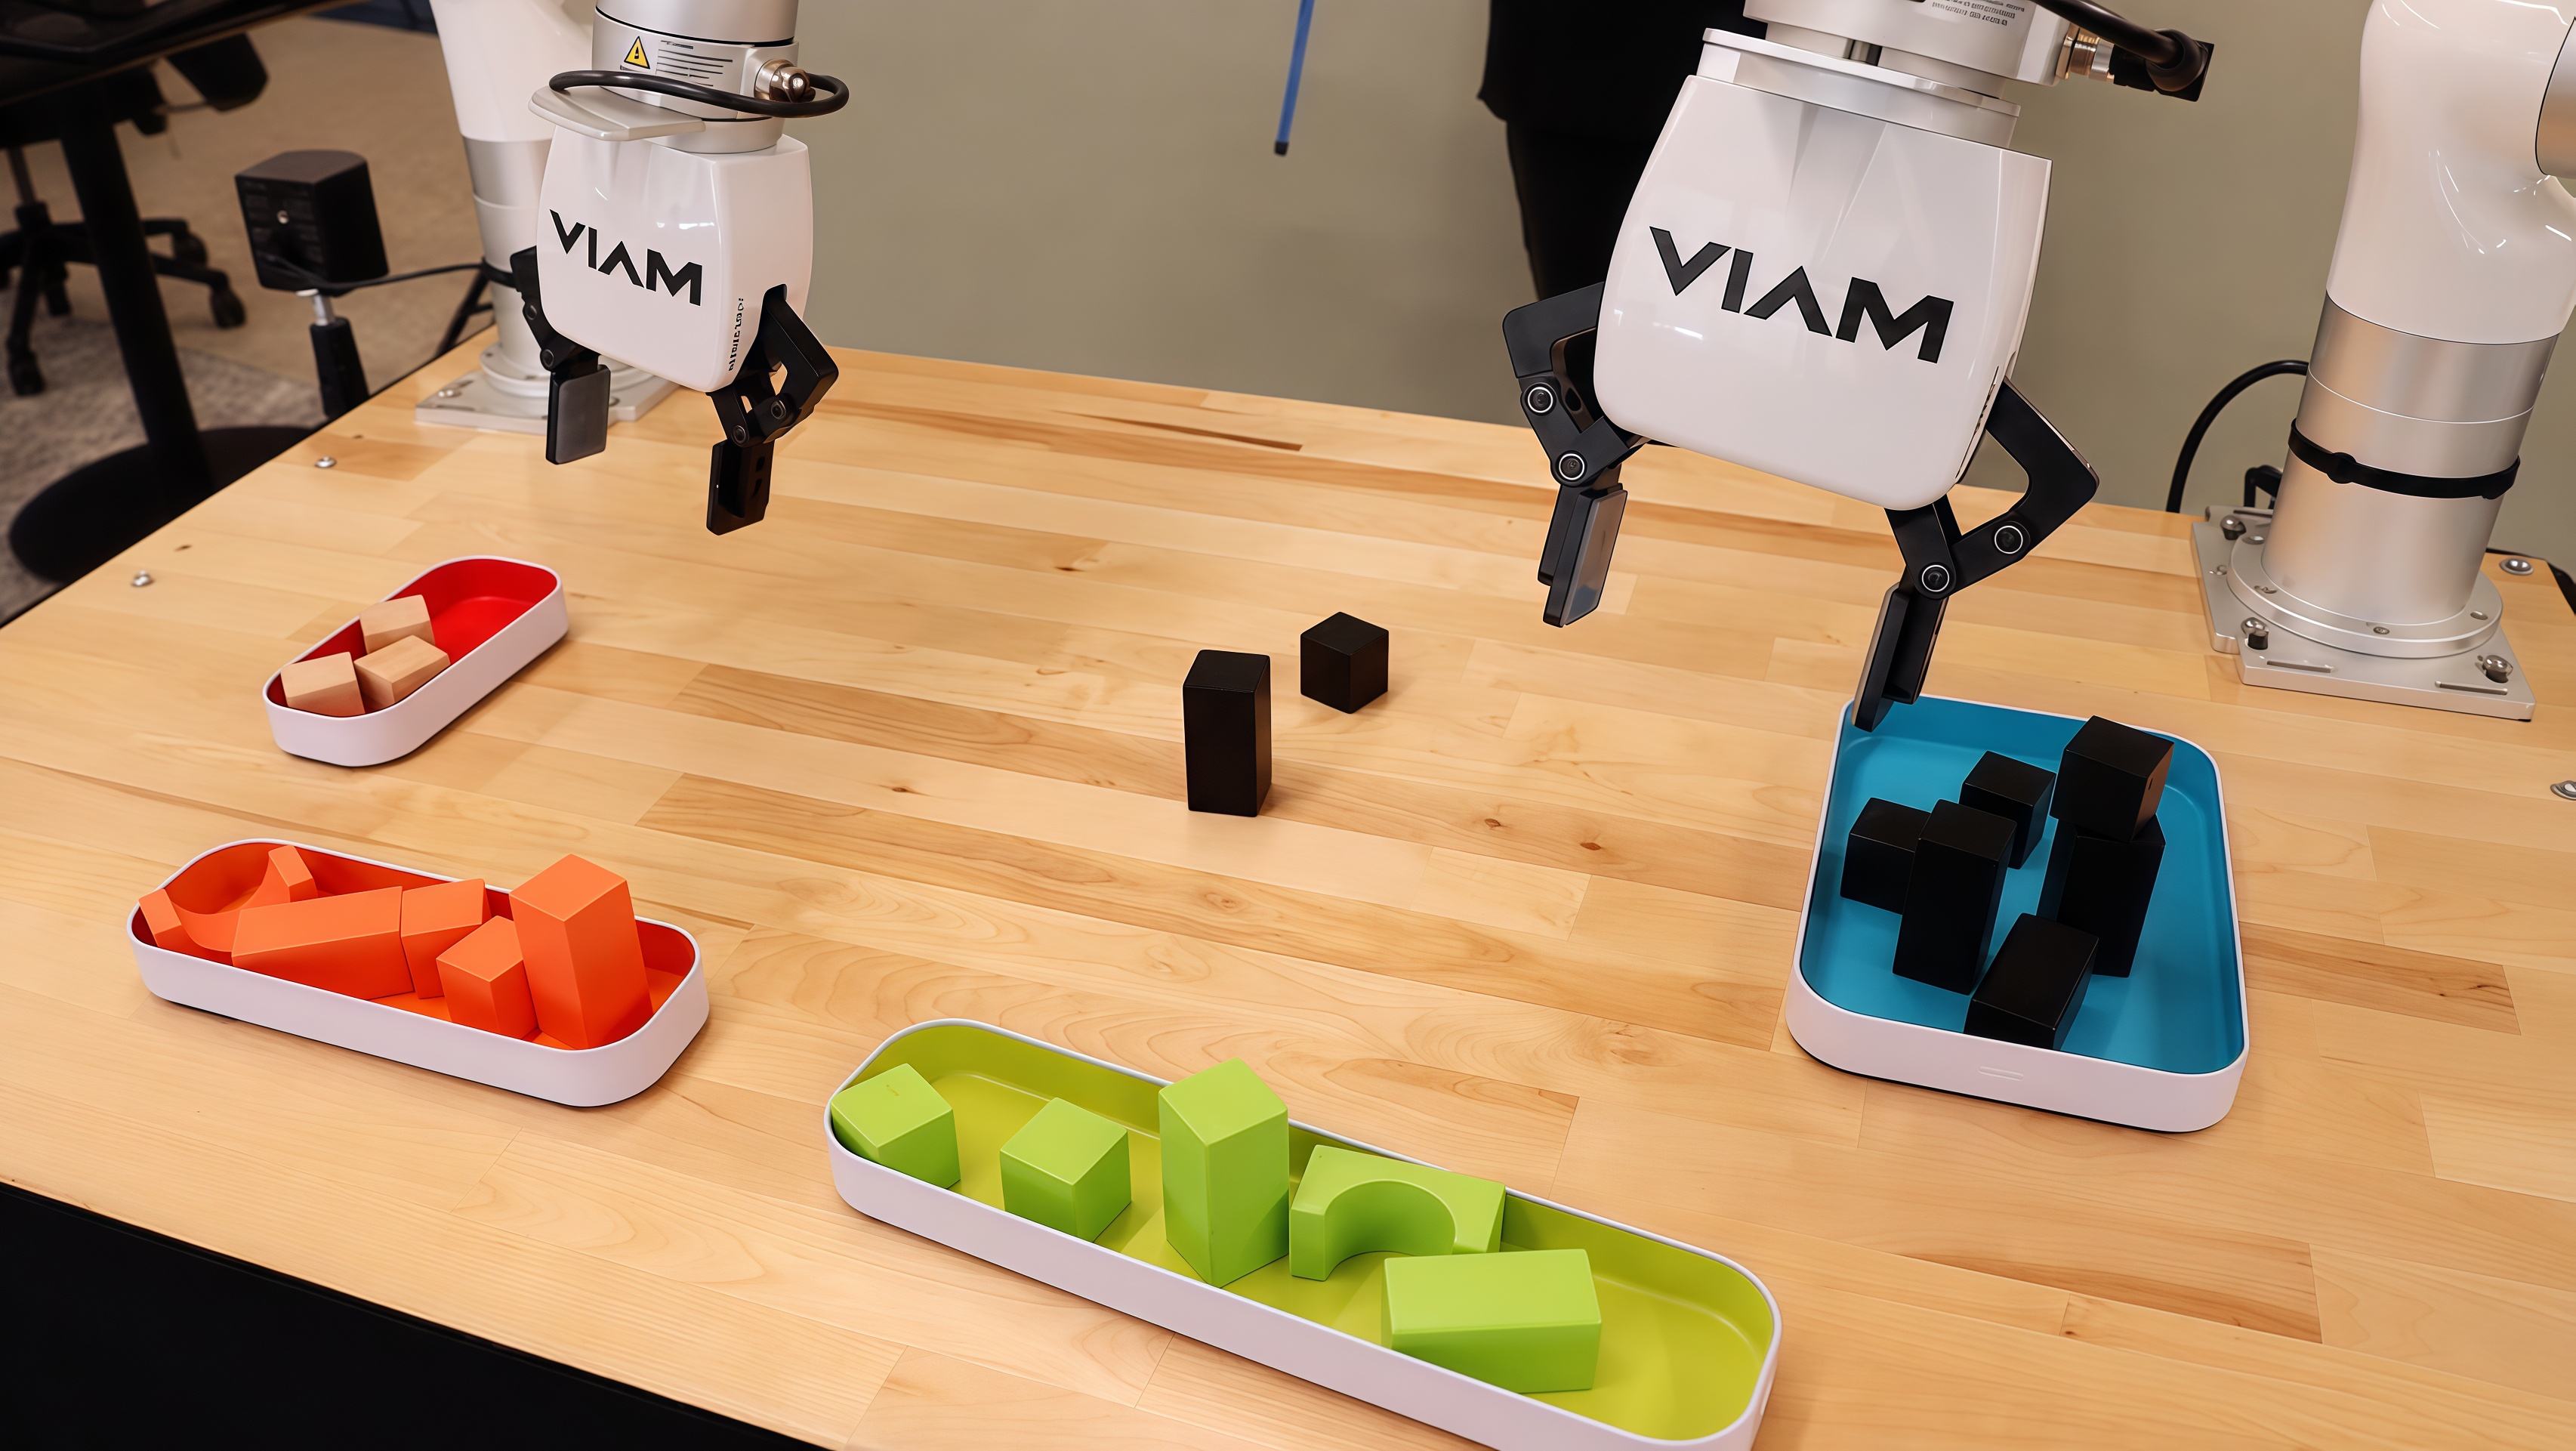
每一次遥操作,系统都会自动生成带标注的训练数据。操作员实时控制机械臂的同时,系统也在为全自主作业积累数据集。
借助 Viam,一名工程师就完成了通常需要一个专职团队才能完成的工作:复用现成的开源集成方案,完成系统搭建,并快速完成验证。
下一步,团队可以接入 Viam 的视觉服务,让机械臂自主识别和定位物体,实现从遥操作到全自主作业的跨越。此外,从单个工位扩展到更多设备,只需调整配置,无需重新开发。让一个工位跑通的代码和配置,可以快速复用到几十甚至上百台设备上,并通过 Viam 内置的远程管理、OTA 升级和状态监控功能统一运维。