xArm 6 推动轮椅辅助机械臂研究
UWM BioRobotics Lab
概述
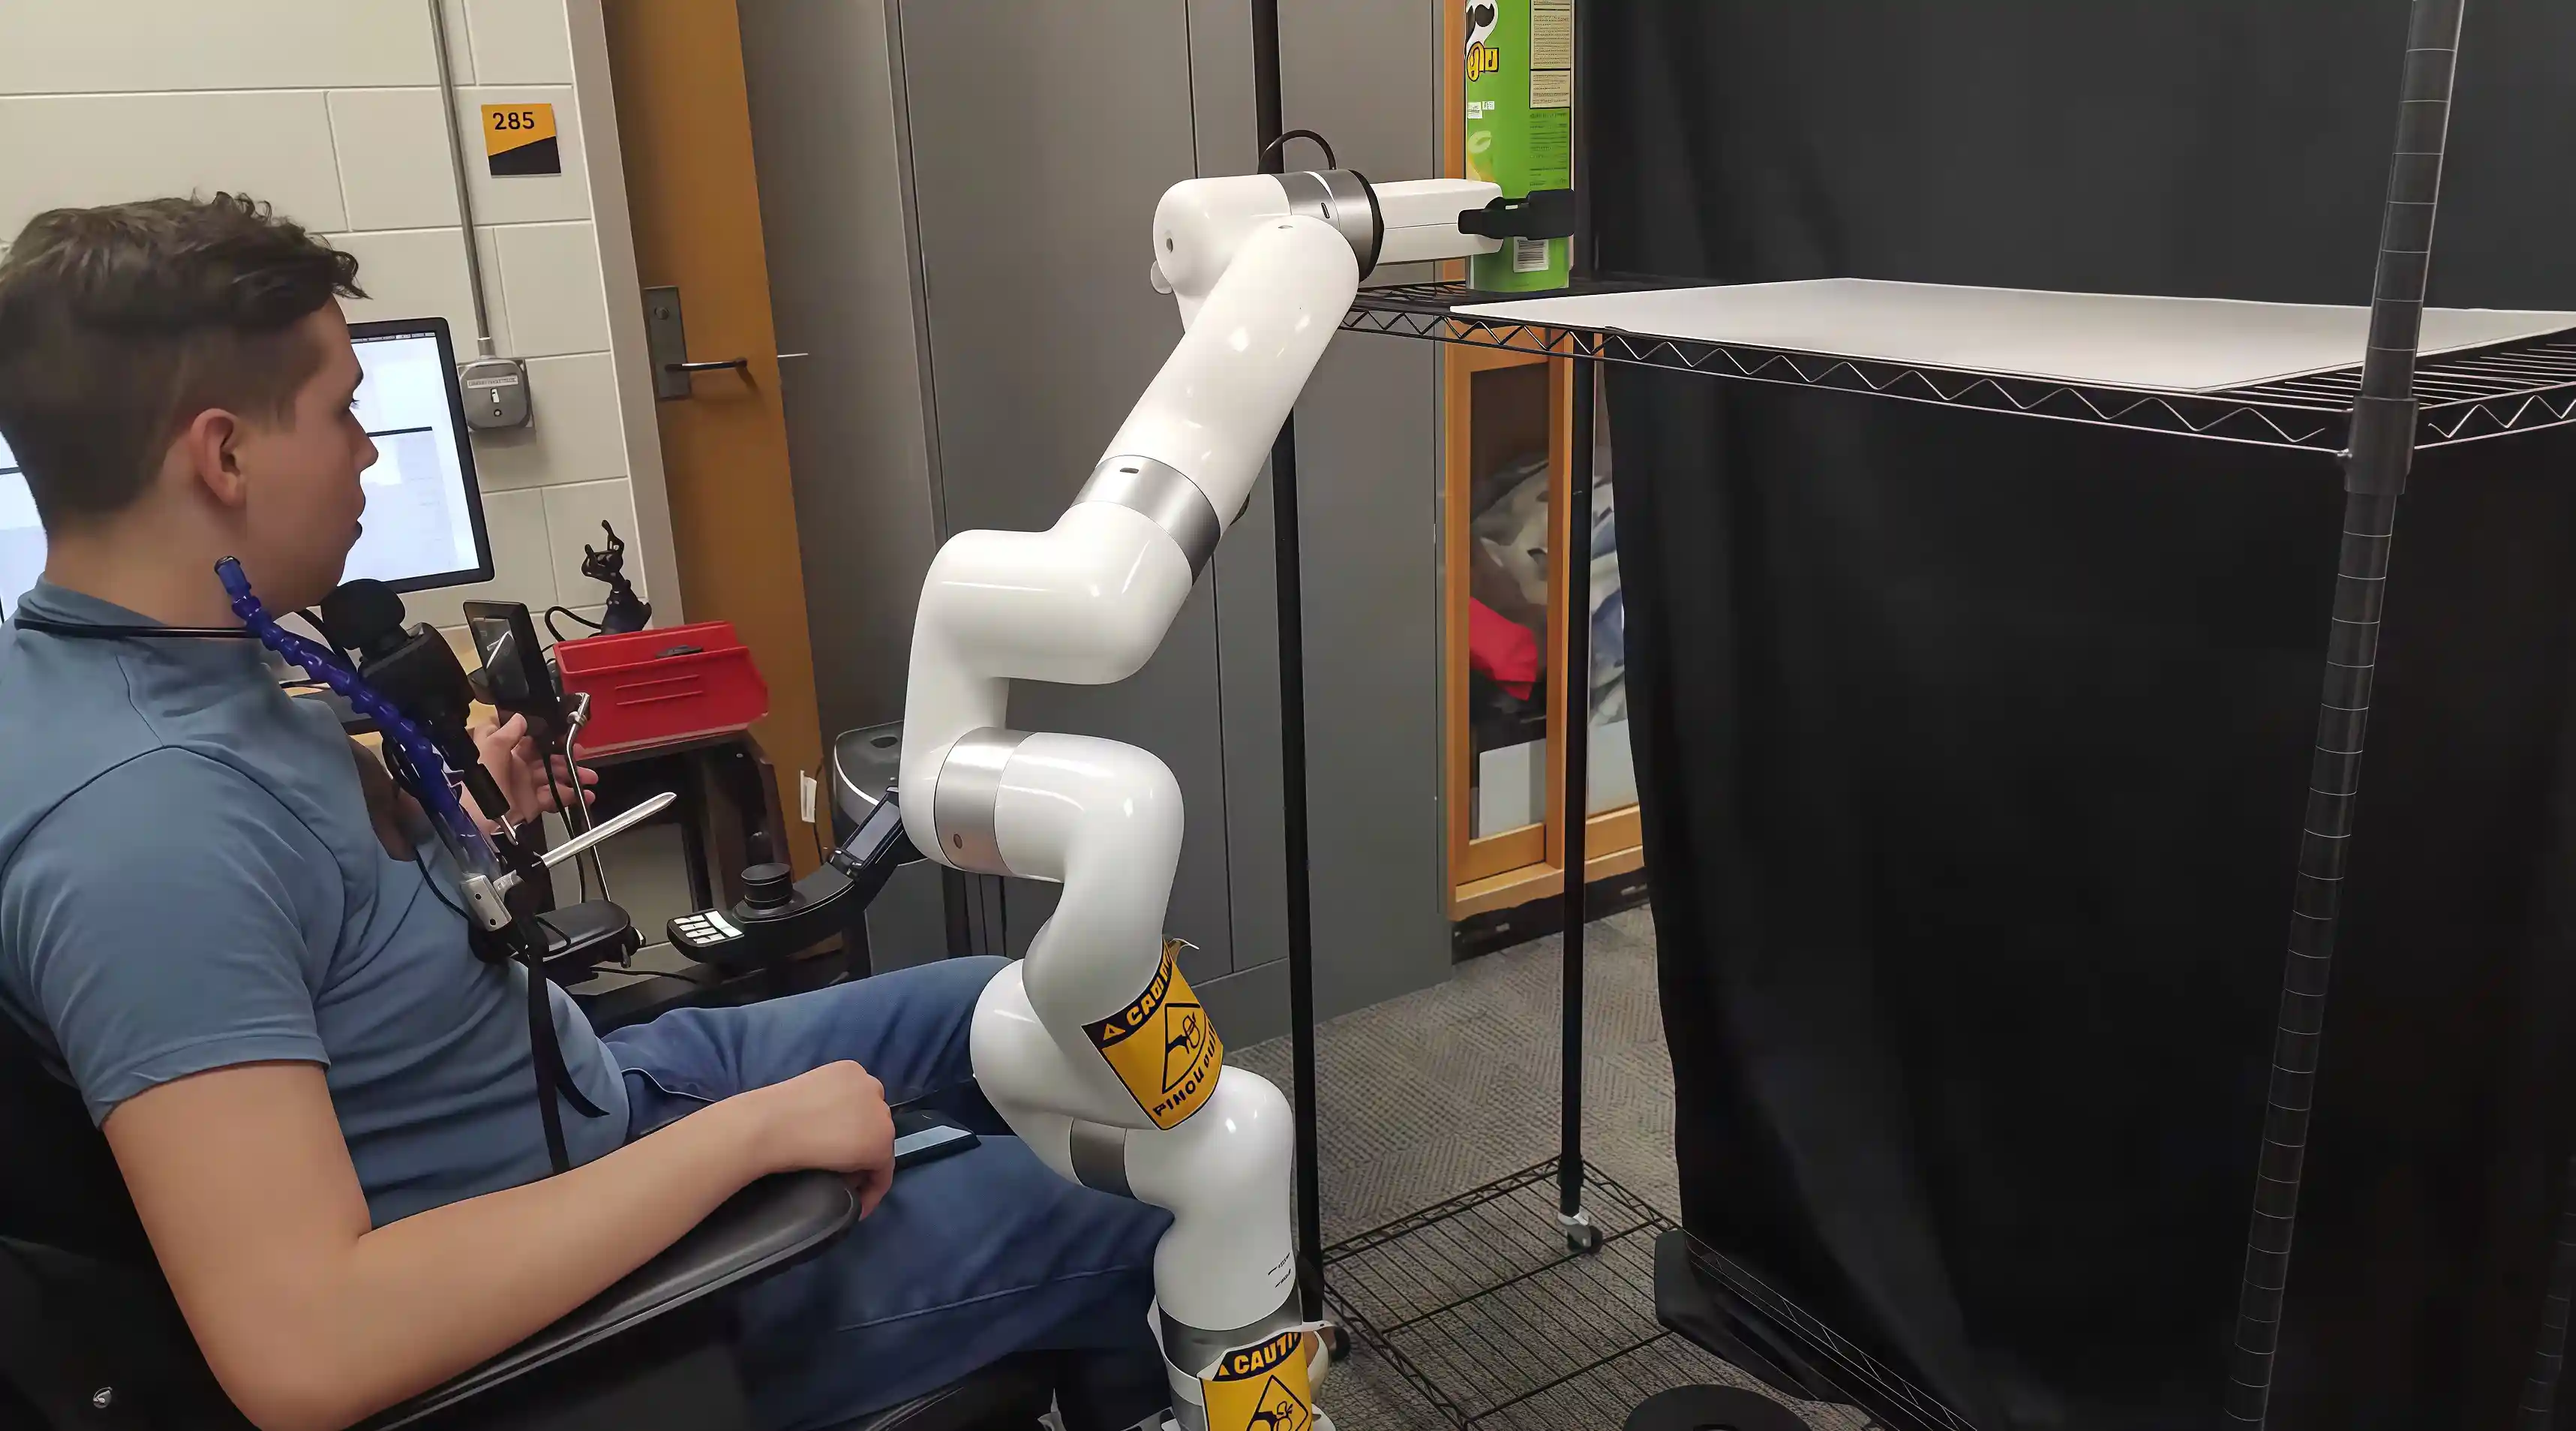
自 2021 年以来,威斯康星大学密尔沃基分校(UWM)的生物机器人实验室(BioRobotics Lab)一直在开展轮椅安装辅助操作的研究项目,使用 xArm 6 作为核心硬件平台。研究工作涵盖视线控制、摇杆接口和视觉引导的半自主操作,迄今已发表两篇同行评审论文和一篇硕士论文。
客户简介

机构:
UWM BioRobotics Lab

行业:
研究与教育

地区:
美国

使用机器人:
UFACTORY xArm 6

应用:
轮椅辅助机械臂
关键优势
自由度足以完成真实的日常生活活动(ADL)任务。
紧凑轻便,可安装在轮椅上 符合高校科研预算。
开放 Python 与 C++ SDK,支持自定义控制。
稳定耐用,可支撑多个项目持续使用。
支持 RS-485 与 Modbus RTU,可实现多模式闭环控制。
解决的问题
搭建了一套多模态轮椅机械臂控制系统(mR2A),让运动能力各不相同的用户都能独立完成日常任务。
取得的效益
视线控制:任务完成率 100% 。
摇杆控制:定位精度约 5 mm,延迟 4 ms,完成率 100%。
视觉引导半自主操作:覆盖 47 类物体,成功率 72.9% 已发表两篇同行评审论文和一篇硕士论文。
研究时间线与成果
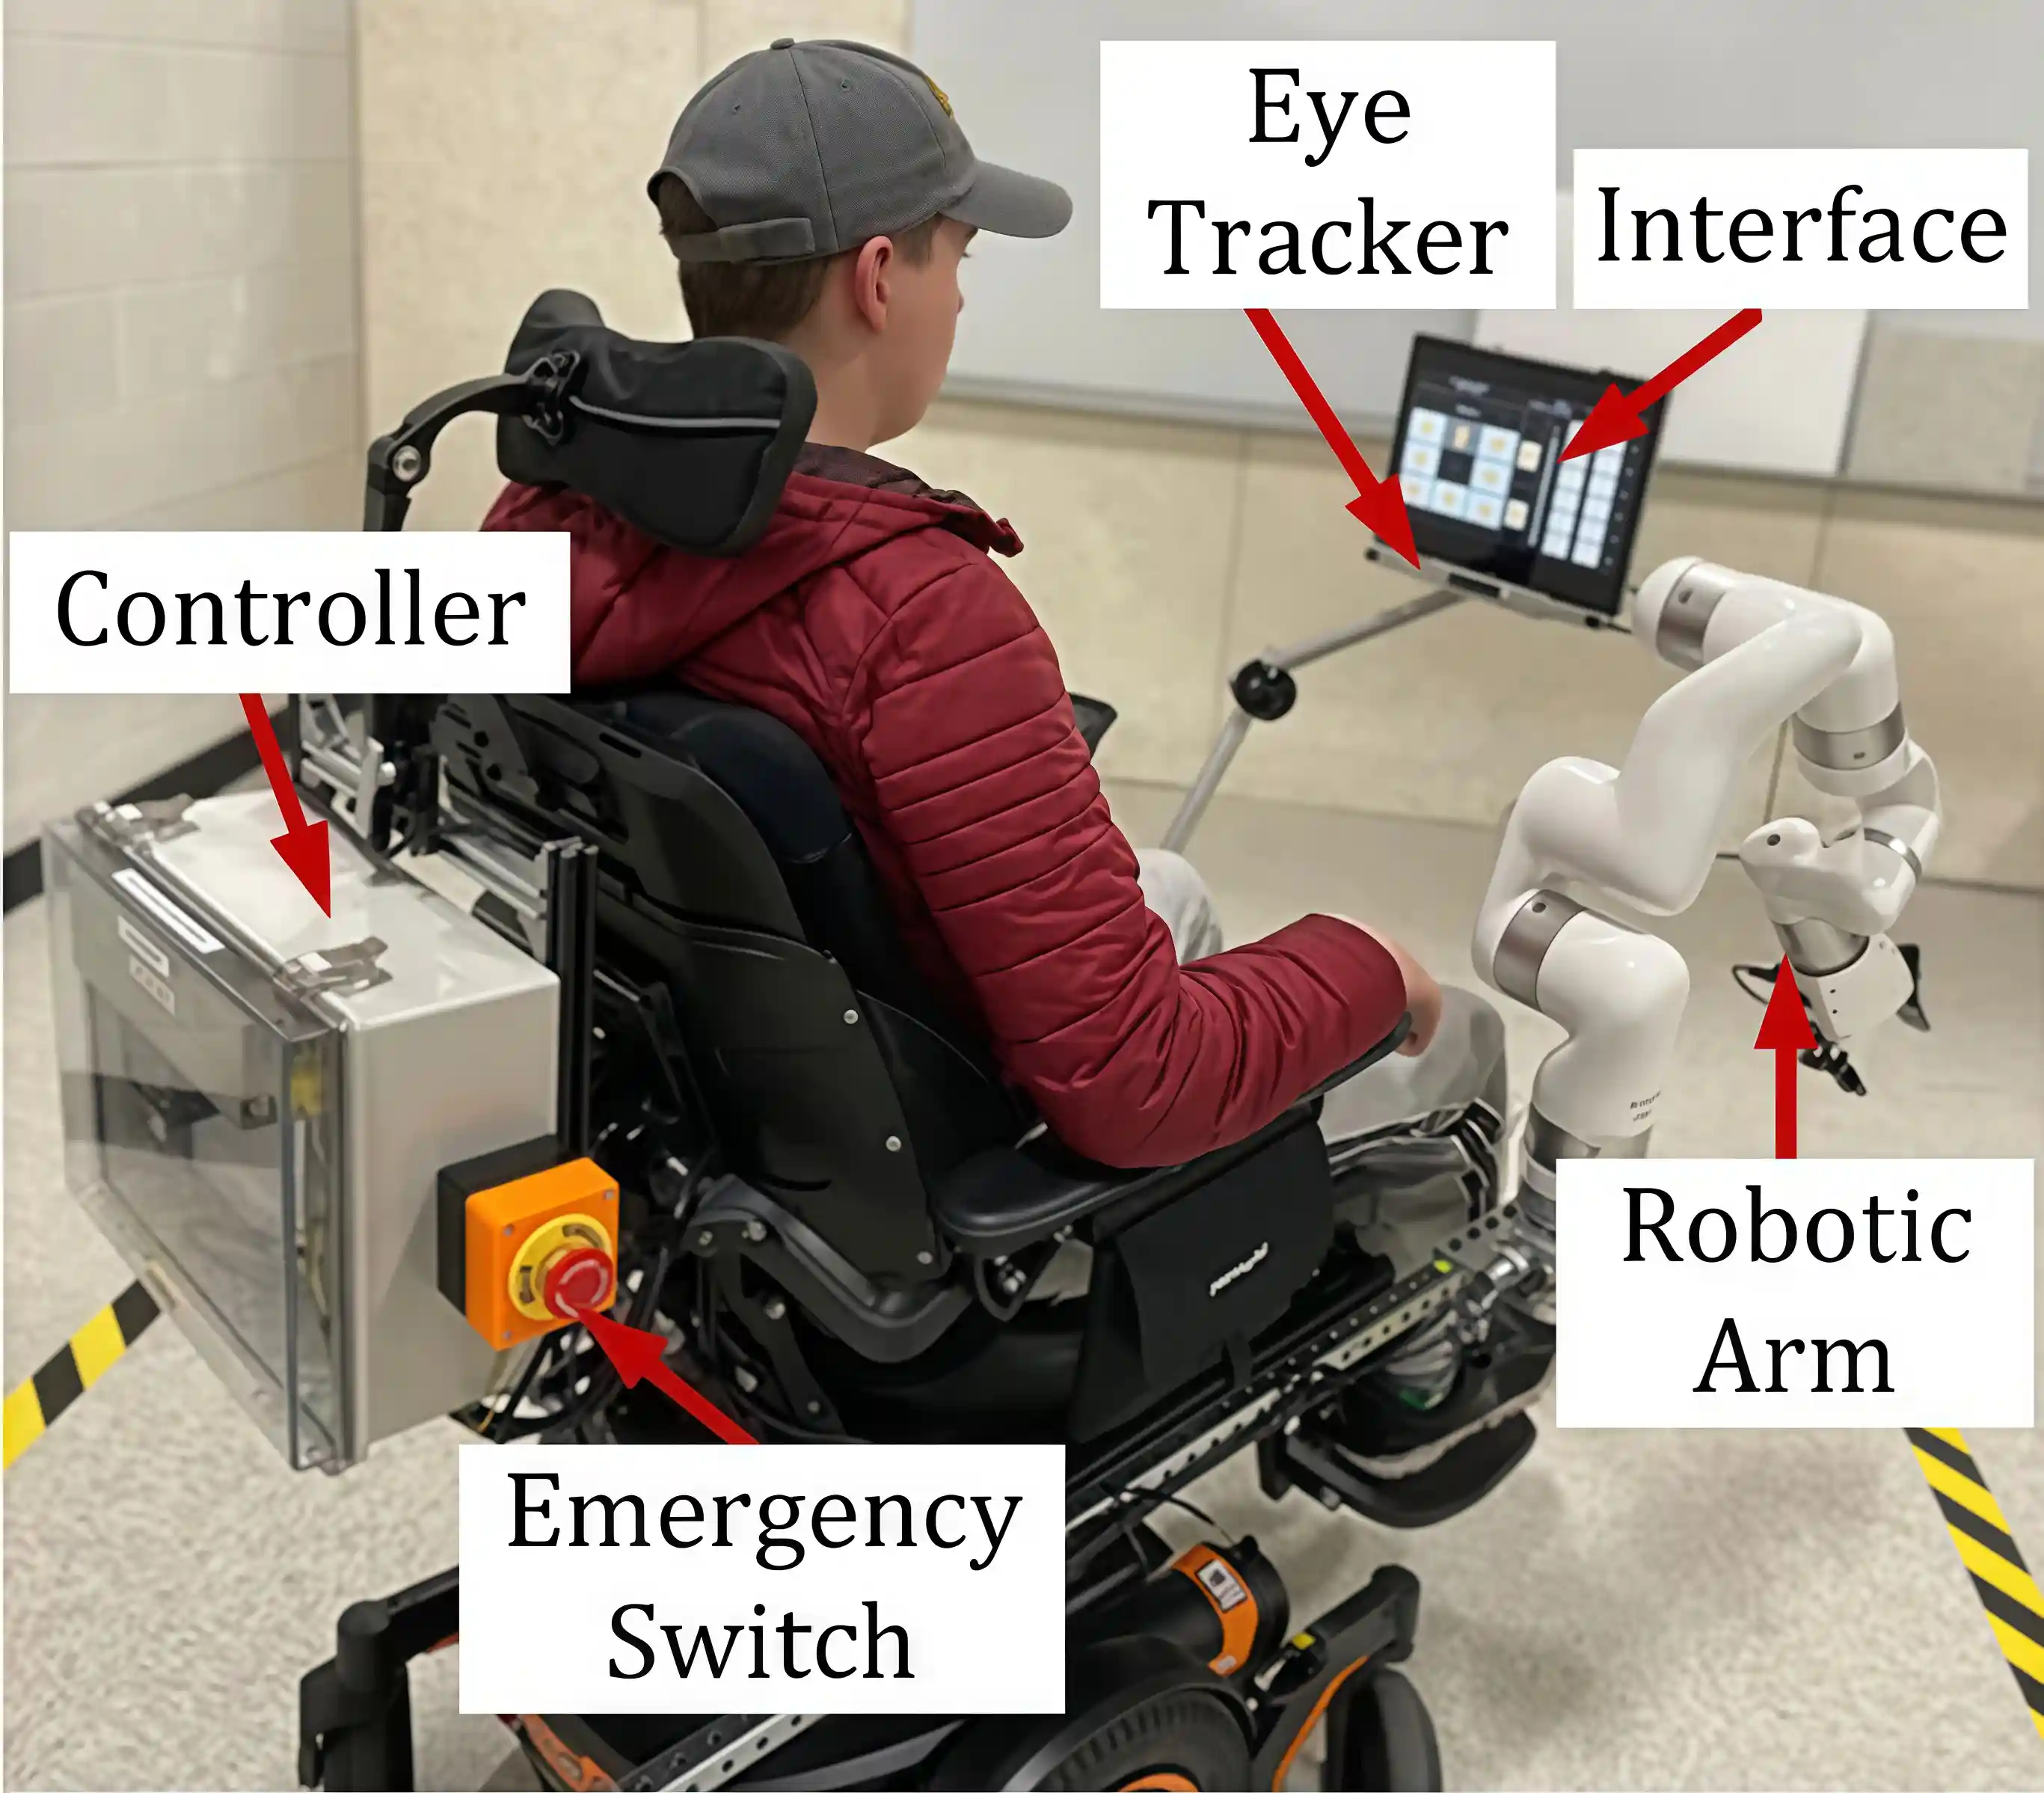
2021|视线控制的轮椅 6 自由度辅助机器人 团队开发了一套视线控制界面,用户只需转动眼球即可同时控制轮椅和 xArm 6。在初步可行性研究中,十名健康受试者完成了三类拾放任务,任务完成率 100%。
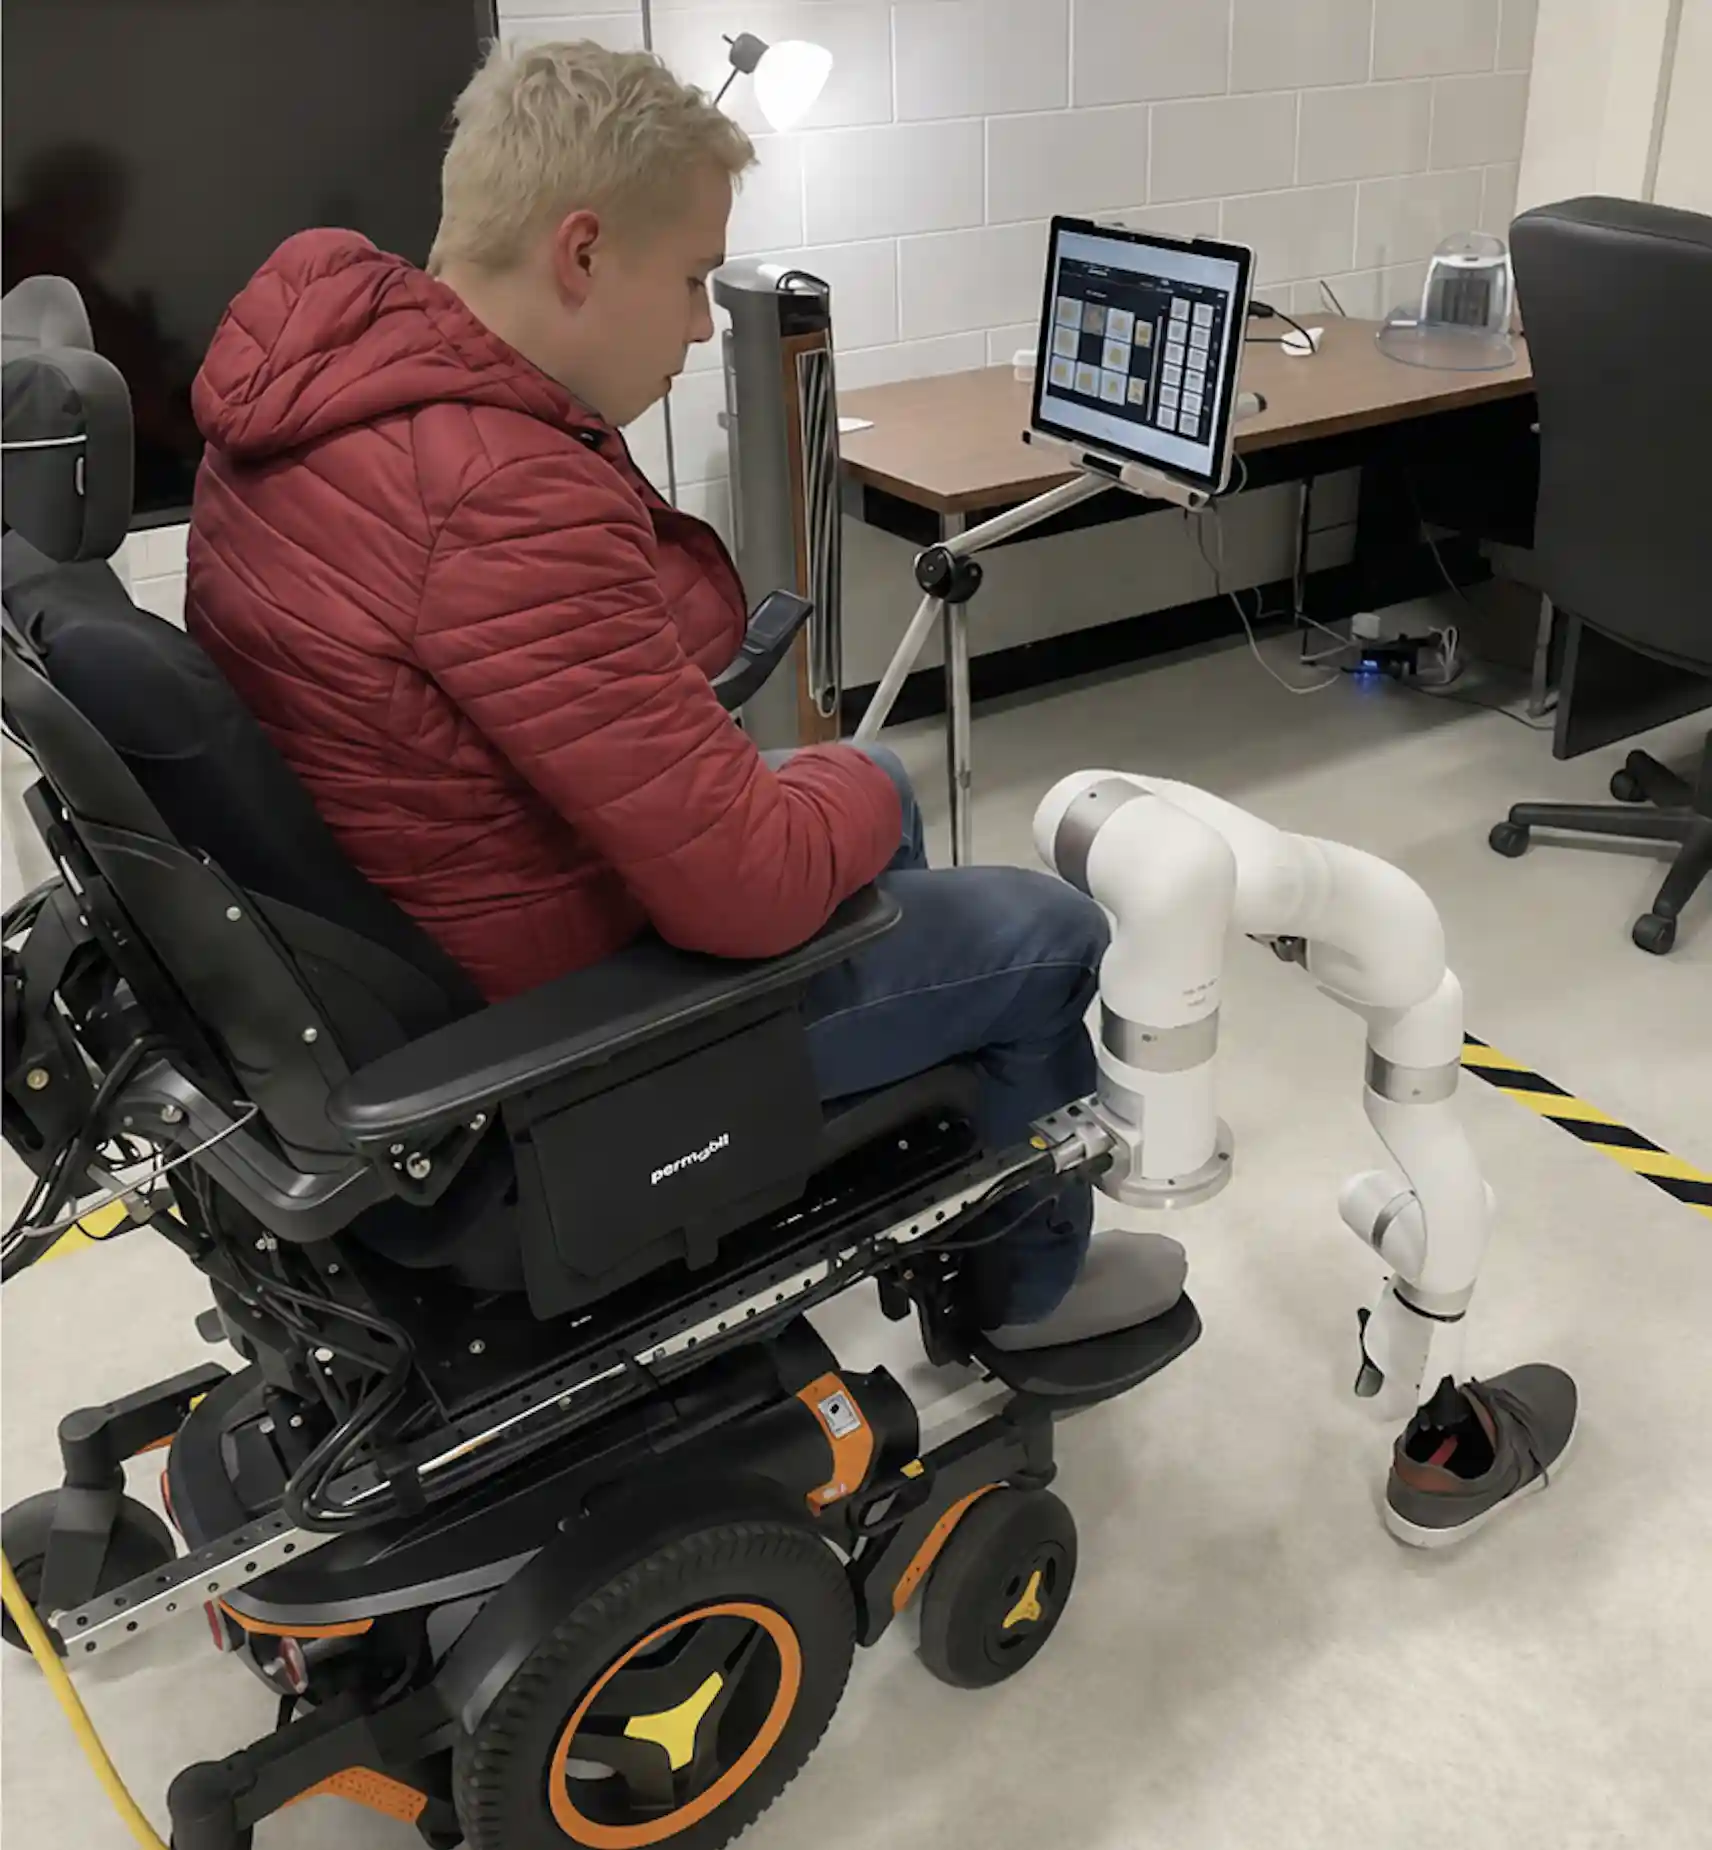
2022|下巴与手指摇杆控制的轮椅 6 自由度辅助机器人(发表于 Frontiers in Robotics and AI) 团队开发了一套统一控制框架,支持手指摇杆和下巴摇杆两种输入,用一个摇杆就能在轮椅行驶和机械臂操作之间顺畅切换。在不同速度、1–3.5 磅(约 0.45–1.6 kg)负载下,系统绝对定位精度约 5 mm,指令往返延迟 4 ms。十名健康受试者完成了三类拾放任务,每类重复十次,所有任务均在一分钟内完成,完成率 100%。 UFACTORY 工程师 Tony Leheng 和 Jason Peng Longxiang 是该论文的共同作者。
2023|基于视觉的日常物体辅助操作(UWM 硕士论文) 团队将 Intel RealSense D435 深度相机和 YOLO 目标检测模型与 xArm 6 集成,实现了日常物体的实时识别、三维定位和半自主抓取。系统覆盖 47 类 ADL 相关物体,整体任务成功率 72.9%。这篇论文标志着实验室从全手动控制走向半自主操作。
为什么选择 UFACTORY xArm 6?
为了加快算法开发、突破早期原型硬件的限制,实验室需要一款可靠的机械臂作为测试平台,先在上面验证方案,再移植回 mR2A 平台。具体来说,团队的要求是:
1. 自由度足以完成真实的日常生活活动(ADL)任务。
2. 足够紧凑轻便,装在电动轮椅上不影响平衡和机动性。
3. 价格在高校科研预算之内。
4. 提供开放的 Python 与 C++ SDK,便于搭建自定义控制框架,接入摇杆、视线追踪器等多种输入方式。
5. 硬件足够可靠,能支撑多个项目持续使用。
6. 支持 RS-485 通信和 Modbus RTU 协议,可实现电流、力矩、速度和位置模式的闭环控制。