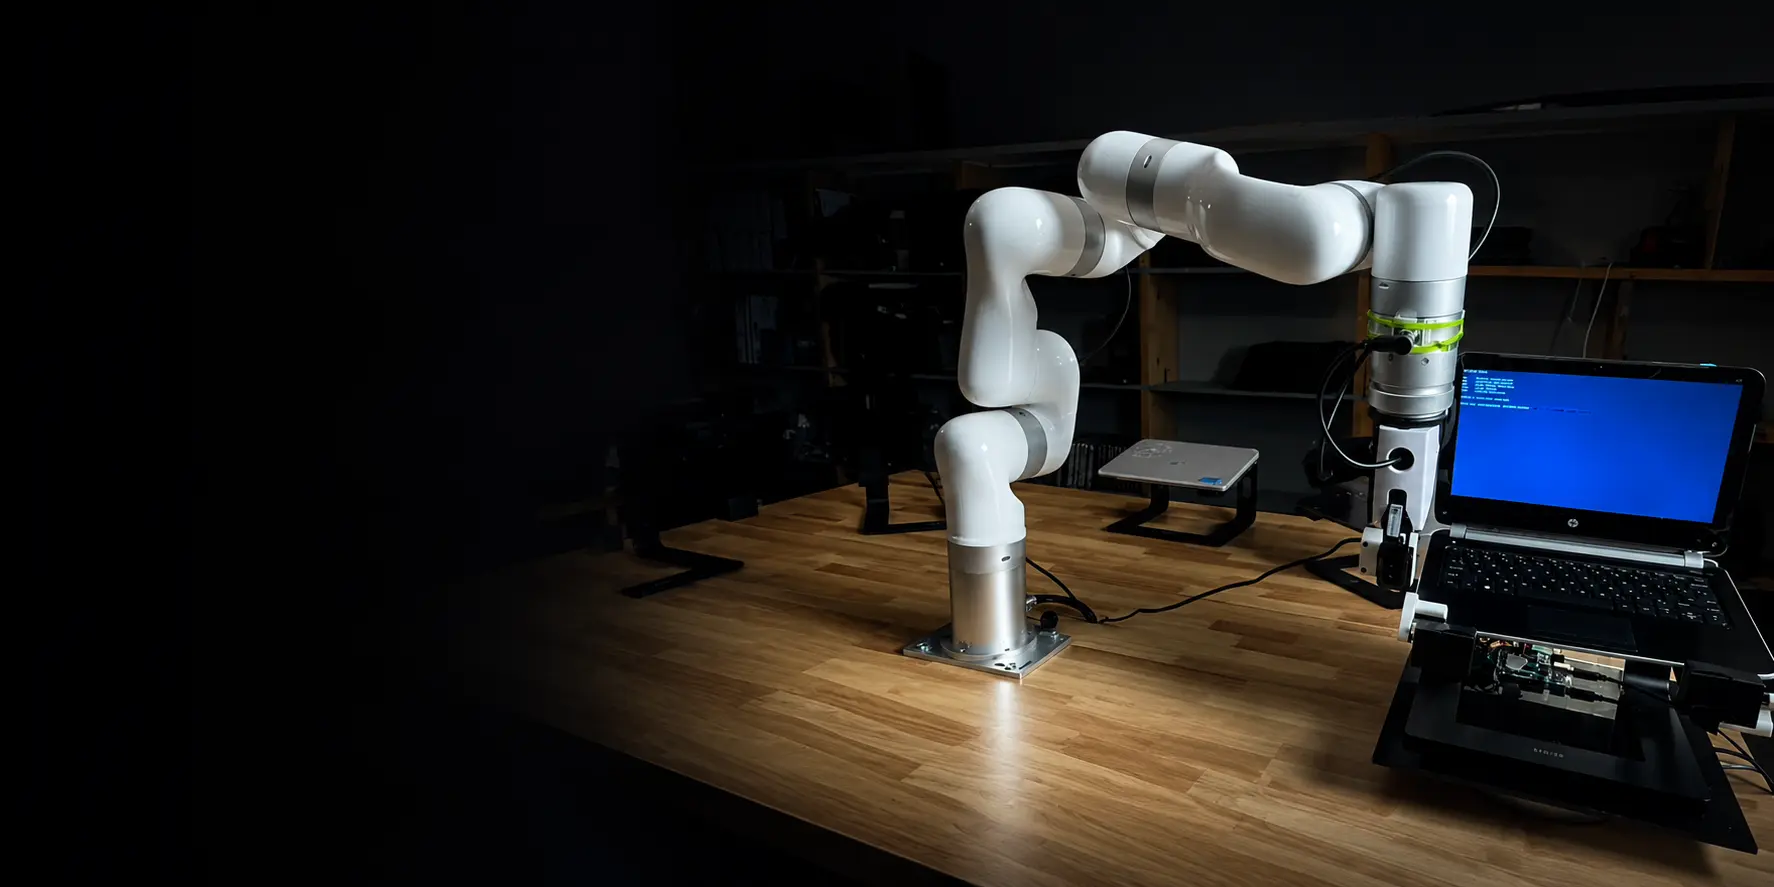
UFACTORY协作机械臂位于检测工位,旁侧笔记本电脑运行测试程序

质量检测

返回
首页 应用场景 质量检测
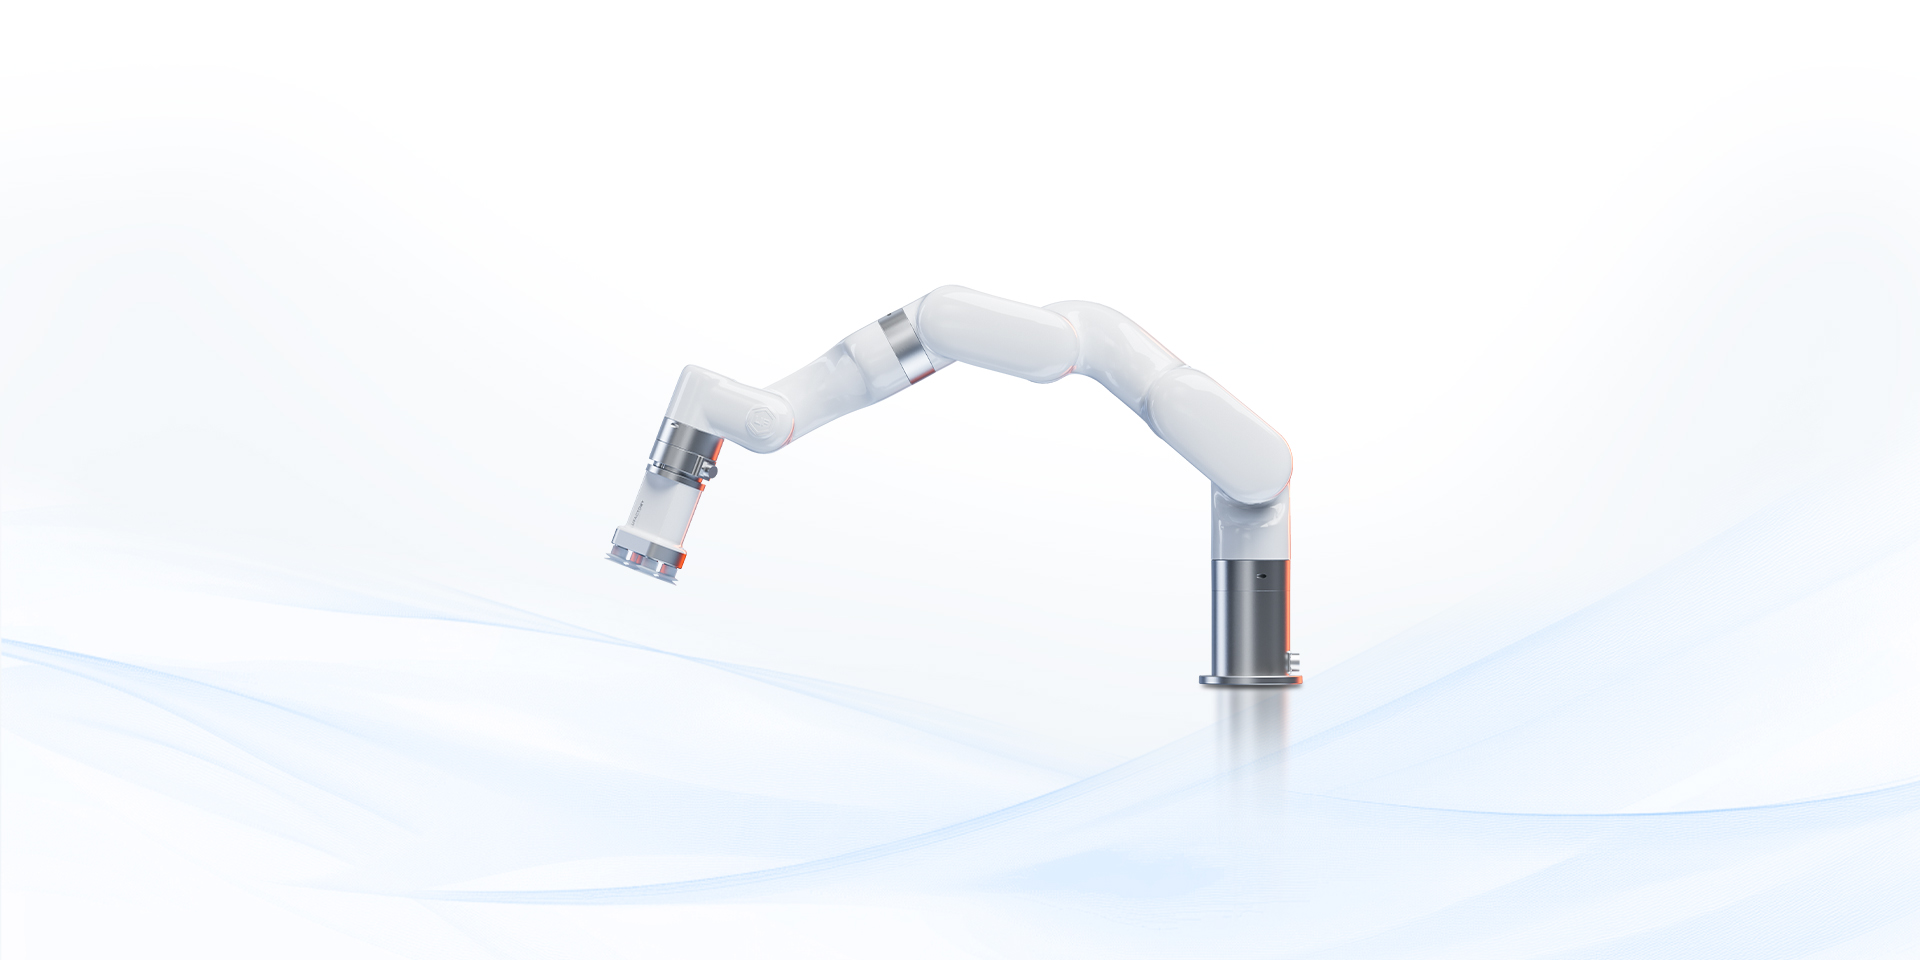
UFACTORY xArm 6装配了一个真空吸爪

背景

制造业对质量一致性和可追溯性的要求越来越高。人工目检主观、易疲劳,零件摆放不一致会造成额外的测量偏差,影响 GR&R 结果。单靠加人,既做不到精准,也难以提高效率。
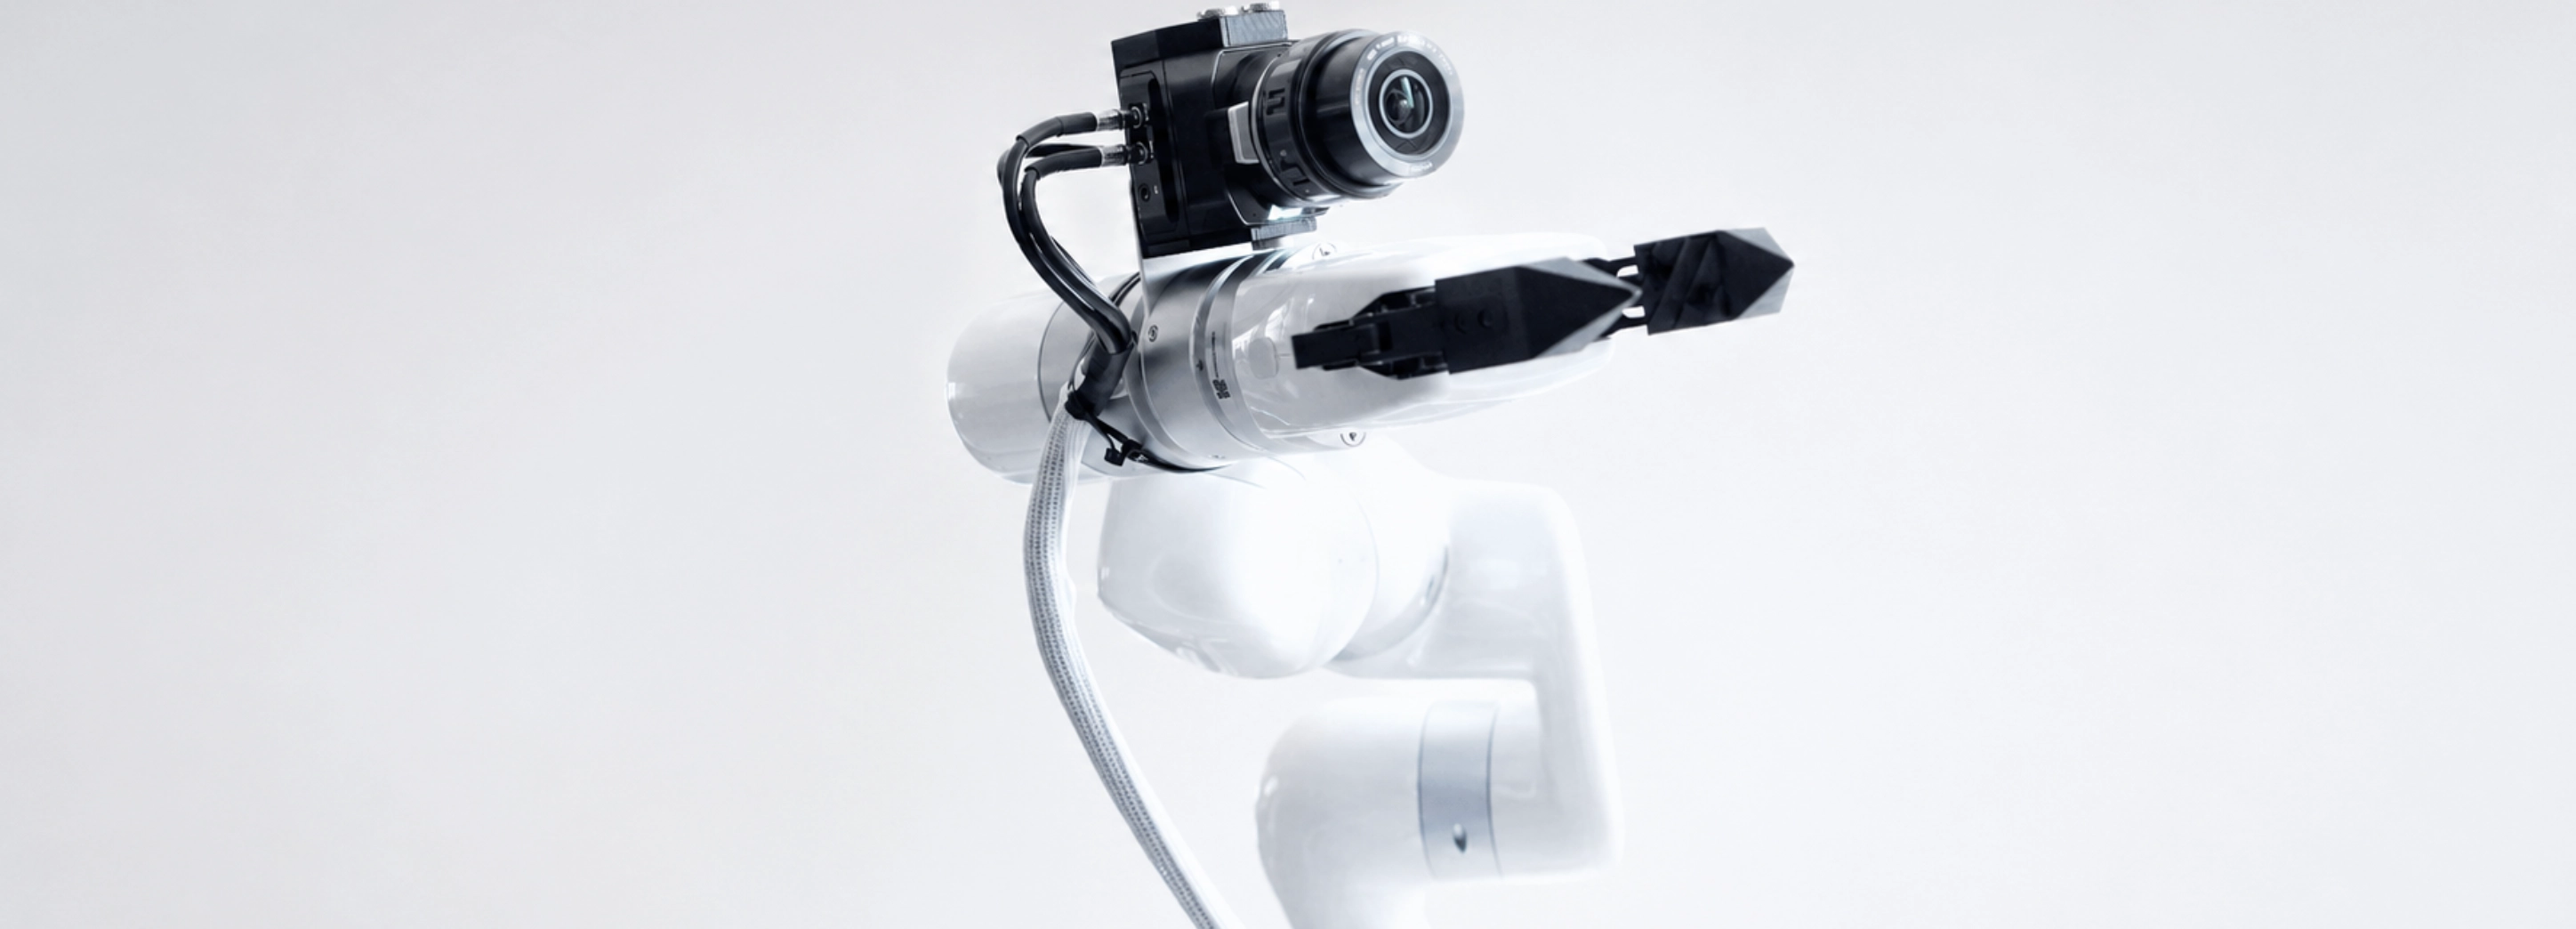
UFACTORY协作机械臂腕部特写,搭载工业相机与夹爪用于视觉检测

行业痛点

判断主观、测量偏差与固定检测单元

人工目检主观,容易疲劳,漏检、误判时有发生。
零件摆放不一致,测量偏差变大,影响 GR&R 结果。
产品换型频繁,固定检测单元难以满足需求。
为什么选择UFACTORY协作机器人

成本与回报 01

成本与回报

硬件价格有竞争力,中小制造企业和集成商在采购、集成和项目推广上都更有优势。

内置千兆网线接口 02

内置千兆网线接口

UFACTORY 850末端接口内置千兆以太网,可高轻松接入第三方相机、条码和二维码扫描器等各类检测设备。

生态开放 03

生态开放

支持ROS/ROS2 功能包与 Python/C++ SDK,便于集成商开发检测流程、OK/NG 分支判断、数据上传 MES 等检测逻辑。

换型灵活 04

换型灵活

轻量化机身让产品换型更快,支持快速切换多种检测任务。

解放人手 05

解放人手

机器人减少因疲劳造成的漏检,让员工从重复的目视检查中解放出来,转向更有价值的工作。

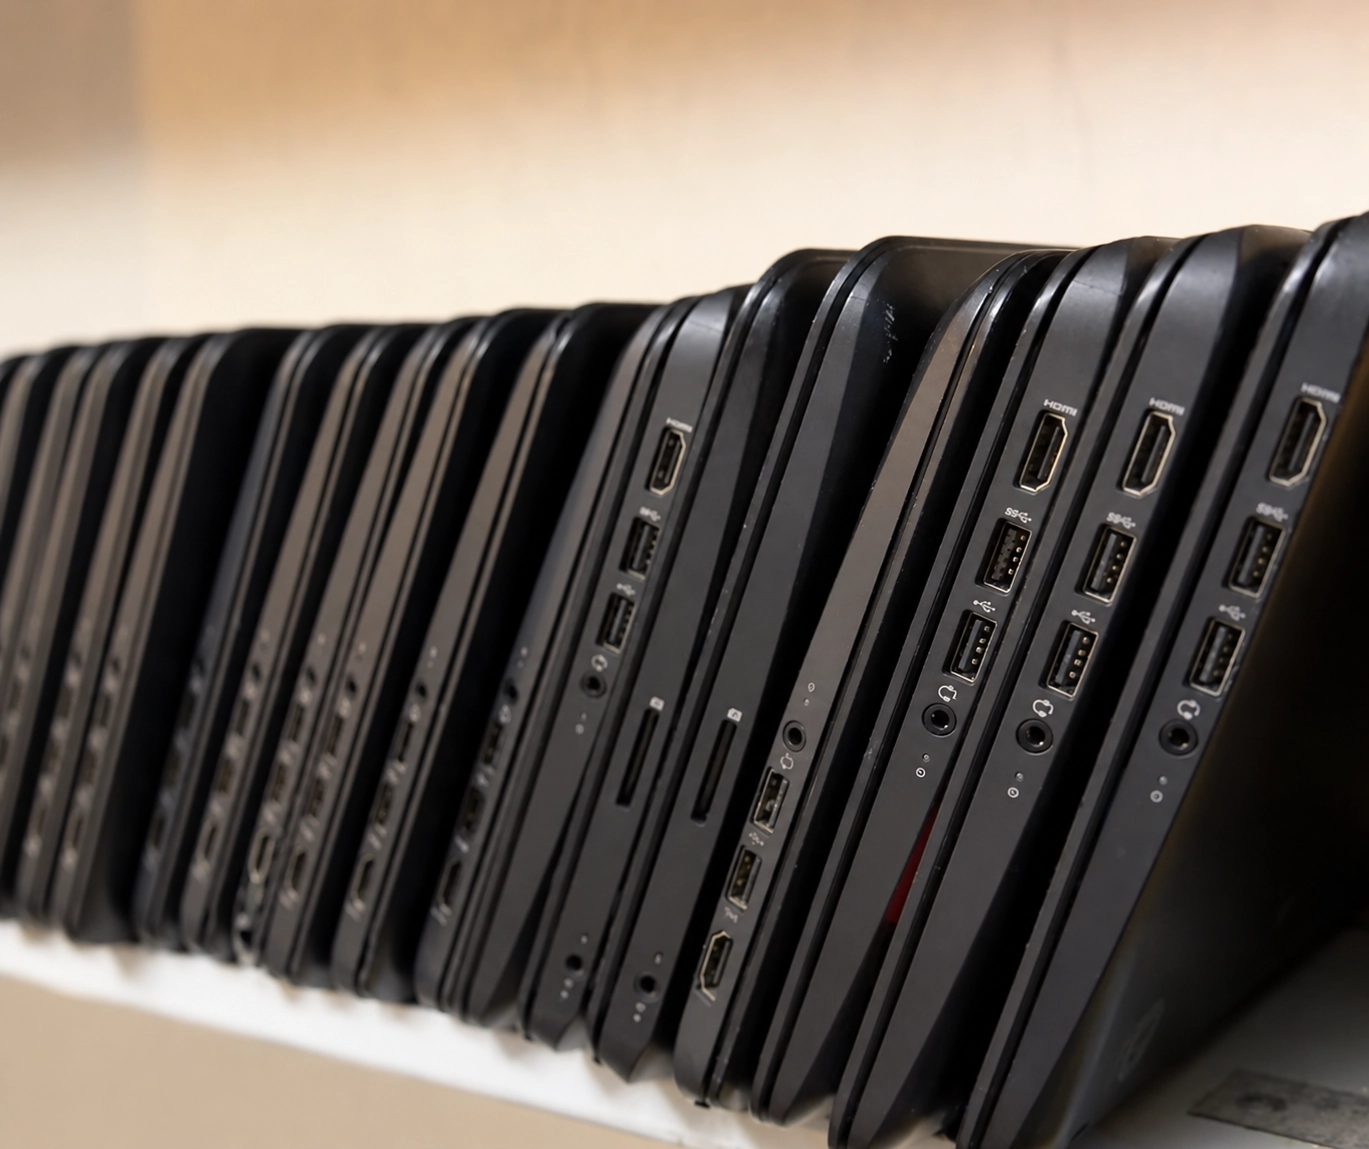
成排立放的翻新笔记本电脑,可见HDMI与USB接口

应用场景

视觉与光学检验
UFACTORY 协作机器人把零件以相同的位置和朝向送到相机、显微镜或光学检测设备前,用于表面缺陷、外观、标签对位和漏装检测,提高检测一致性。

尺寸测量
机器人把零件送到量具、影像测量仪、激光扫描仪等测量设备前,每次放置的位置和朝向都一致,减少测量偏差。

功能与电气测试
机器人把产品放入测试治具、按下按键、用探针接触测试点,并按检测顺序把产品送到各测试工位。

气密检测
机器人在气密检测前后负责上下料:把零件放入治具、在测试过程中夹持固定零件,或将零件送到压力、真空、密封测试设备中。上下料步骤标准化后,重复检测中因人而异的操作偏差也随之减少。

追溯与核验
机器人把产品送到条码扫描器、二维码读取器或 OCR 相机前,自动完成识别和记录比对。检测结果与产品数据关联起来,质量记录更加规范。

分拣与剔除
检测设备给出 OK/NG 判定后,机器人把零件分拣到合格、不合格或返工区域,确保不良品在进入下游工序前被剔除。
客户案例

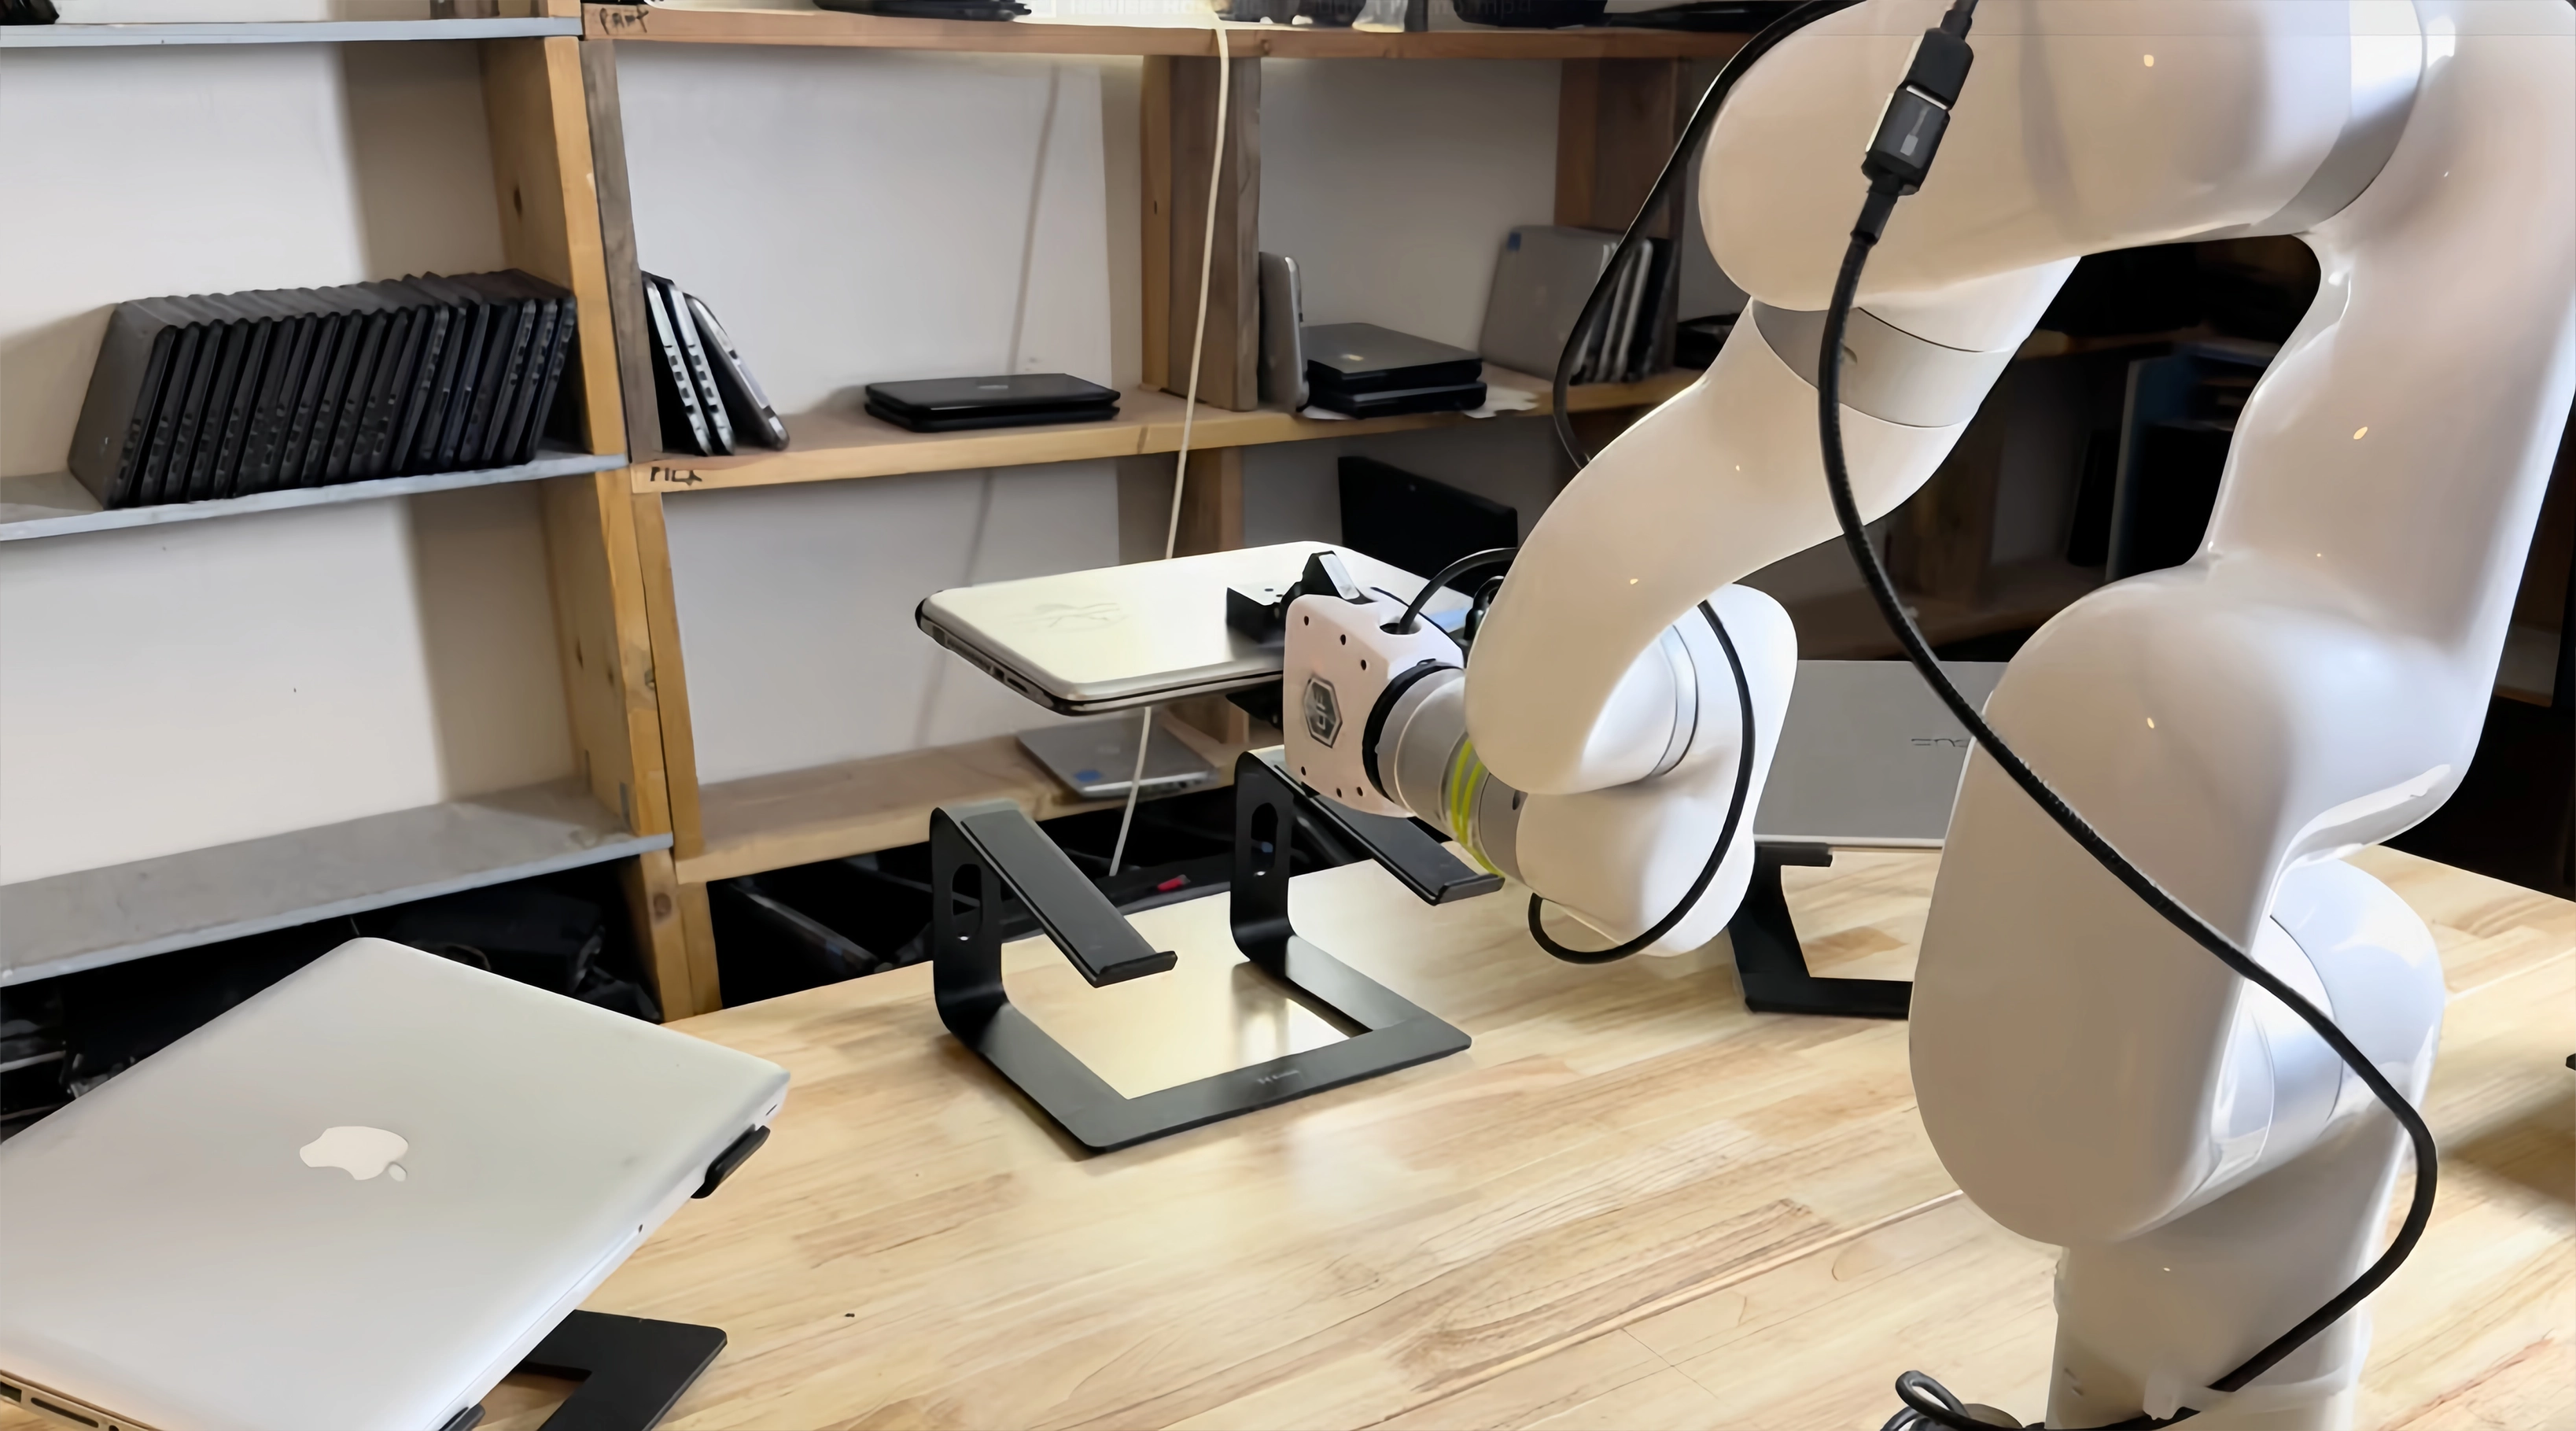
翻新笔记本的质量检验

UFACTORY 协作机器人可自动完成翻新笔记本的质检流程,包括接口功能测试、屏幕检查和键盘测试。凭借可重复的运动轨迹和灵活的工具集成,机器人让检测步骤标准化,提升电子产品检测效率。

UFACTORY协作机械臂在翻新电脑检测流程中夹持笔记本置于支架上方

选型拿不准?

UFACTORY 团队将根据您的具体应用需求,为您推荐合适的机器人型号与配置。

联系我们
联系我们