让实验室工作流程更高效
背景
生命科学、生物技术和临床研究实验室需要在有限的预算和人员配置下完成越来越多的实验任务。移液、样品转移、仪器上下料等重复性操作仍占用大量专业人员的时间,而传统台式自动化设备通常针对固定流程设计,成本较高,也难以适应频繁变化的实验需求。
挑战
重复操作占用大量科研时间
调查显示,超过 80% 的生命科学研究人员每天至少花费 1 小时进行移液操作,其中近 30% 每天超过 3 小时。大量重复性操作占用了本可用于实验设计、数据分析和科研创新的时间,也逐渐成为影响实验效率的瓶颈。
人工操作影响实验一致性
移液、样品转移等人工操作容易受到操作习惯、熟练程度和工作状态影响。在多步骤实验流程中,微小的操作差异还可能逐步累积,造成结果偏差、试剂浪费甚至重复实验。
对于微量移液等精细操作,保持长期稳定的一致性尤其具有挑战。
重复操作增加身体负担
长时间进行移液及其他精细手部操作,容易给手腕、手臂和肩部带来持续负担。将这类高频、重复的任务交给机器人,可减少实验人员长期进行机械性操作的时间。
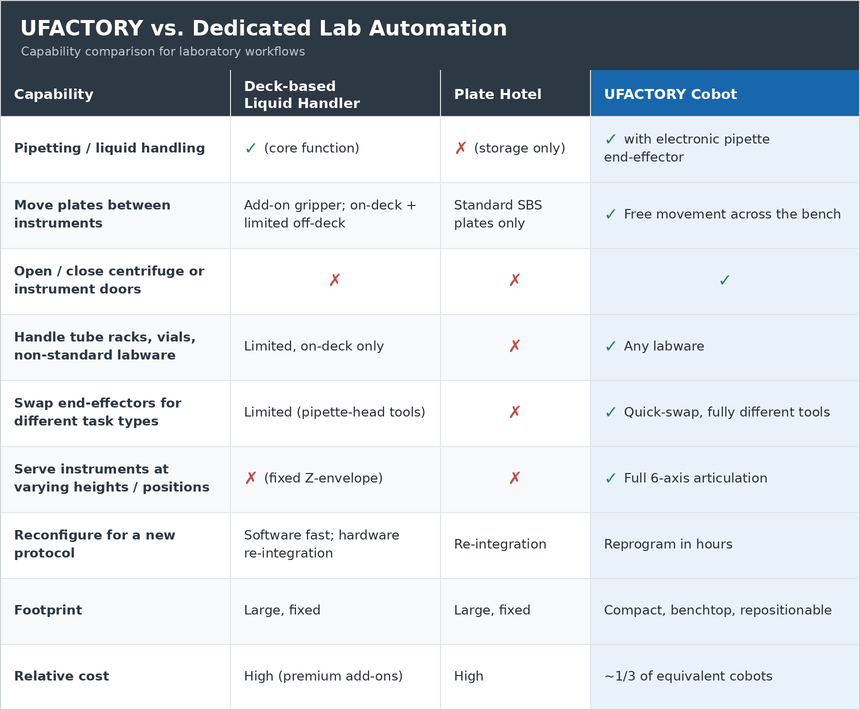
专用自动化设备灵活性有限
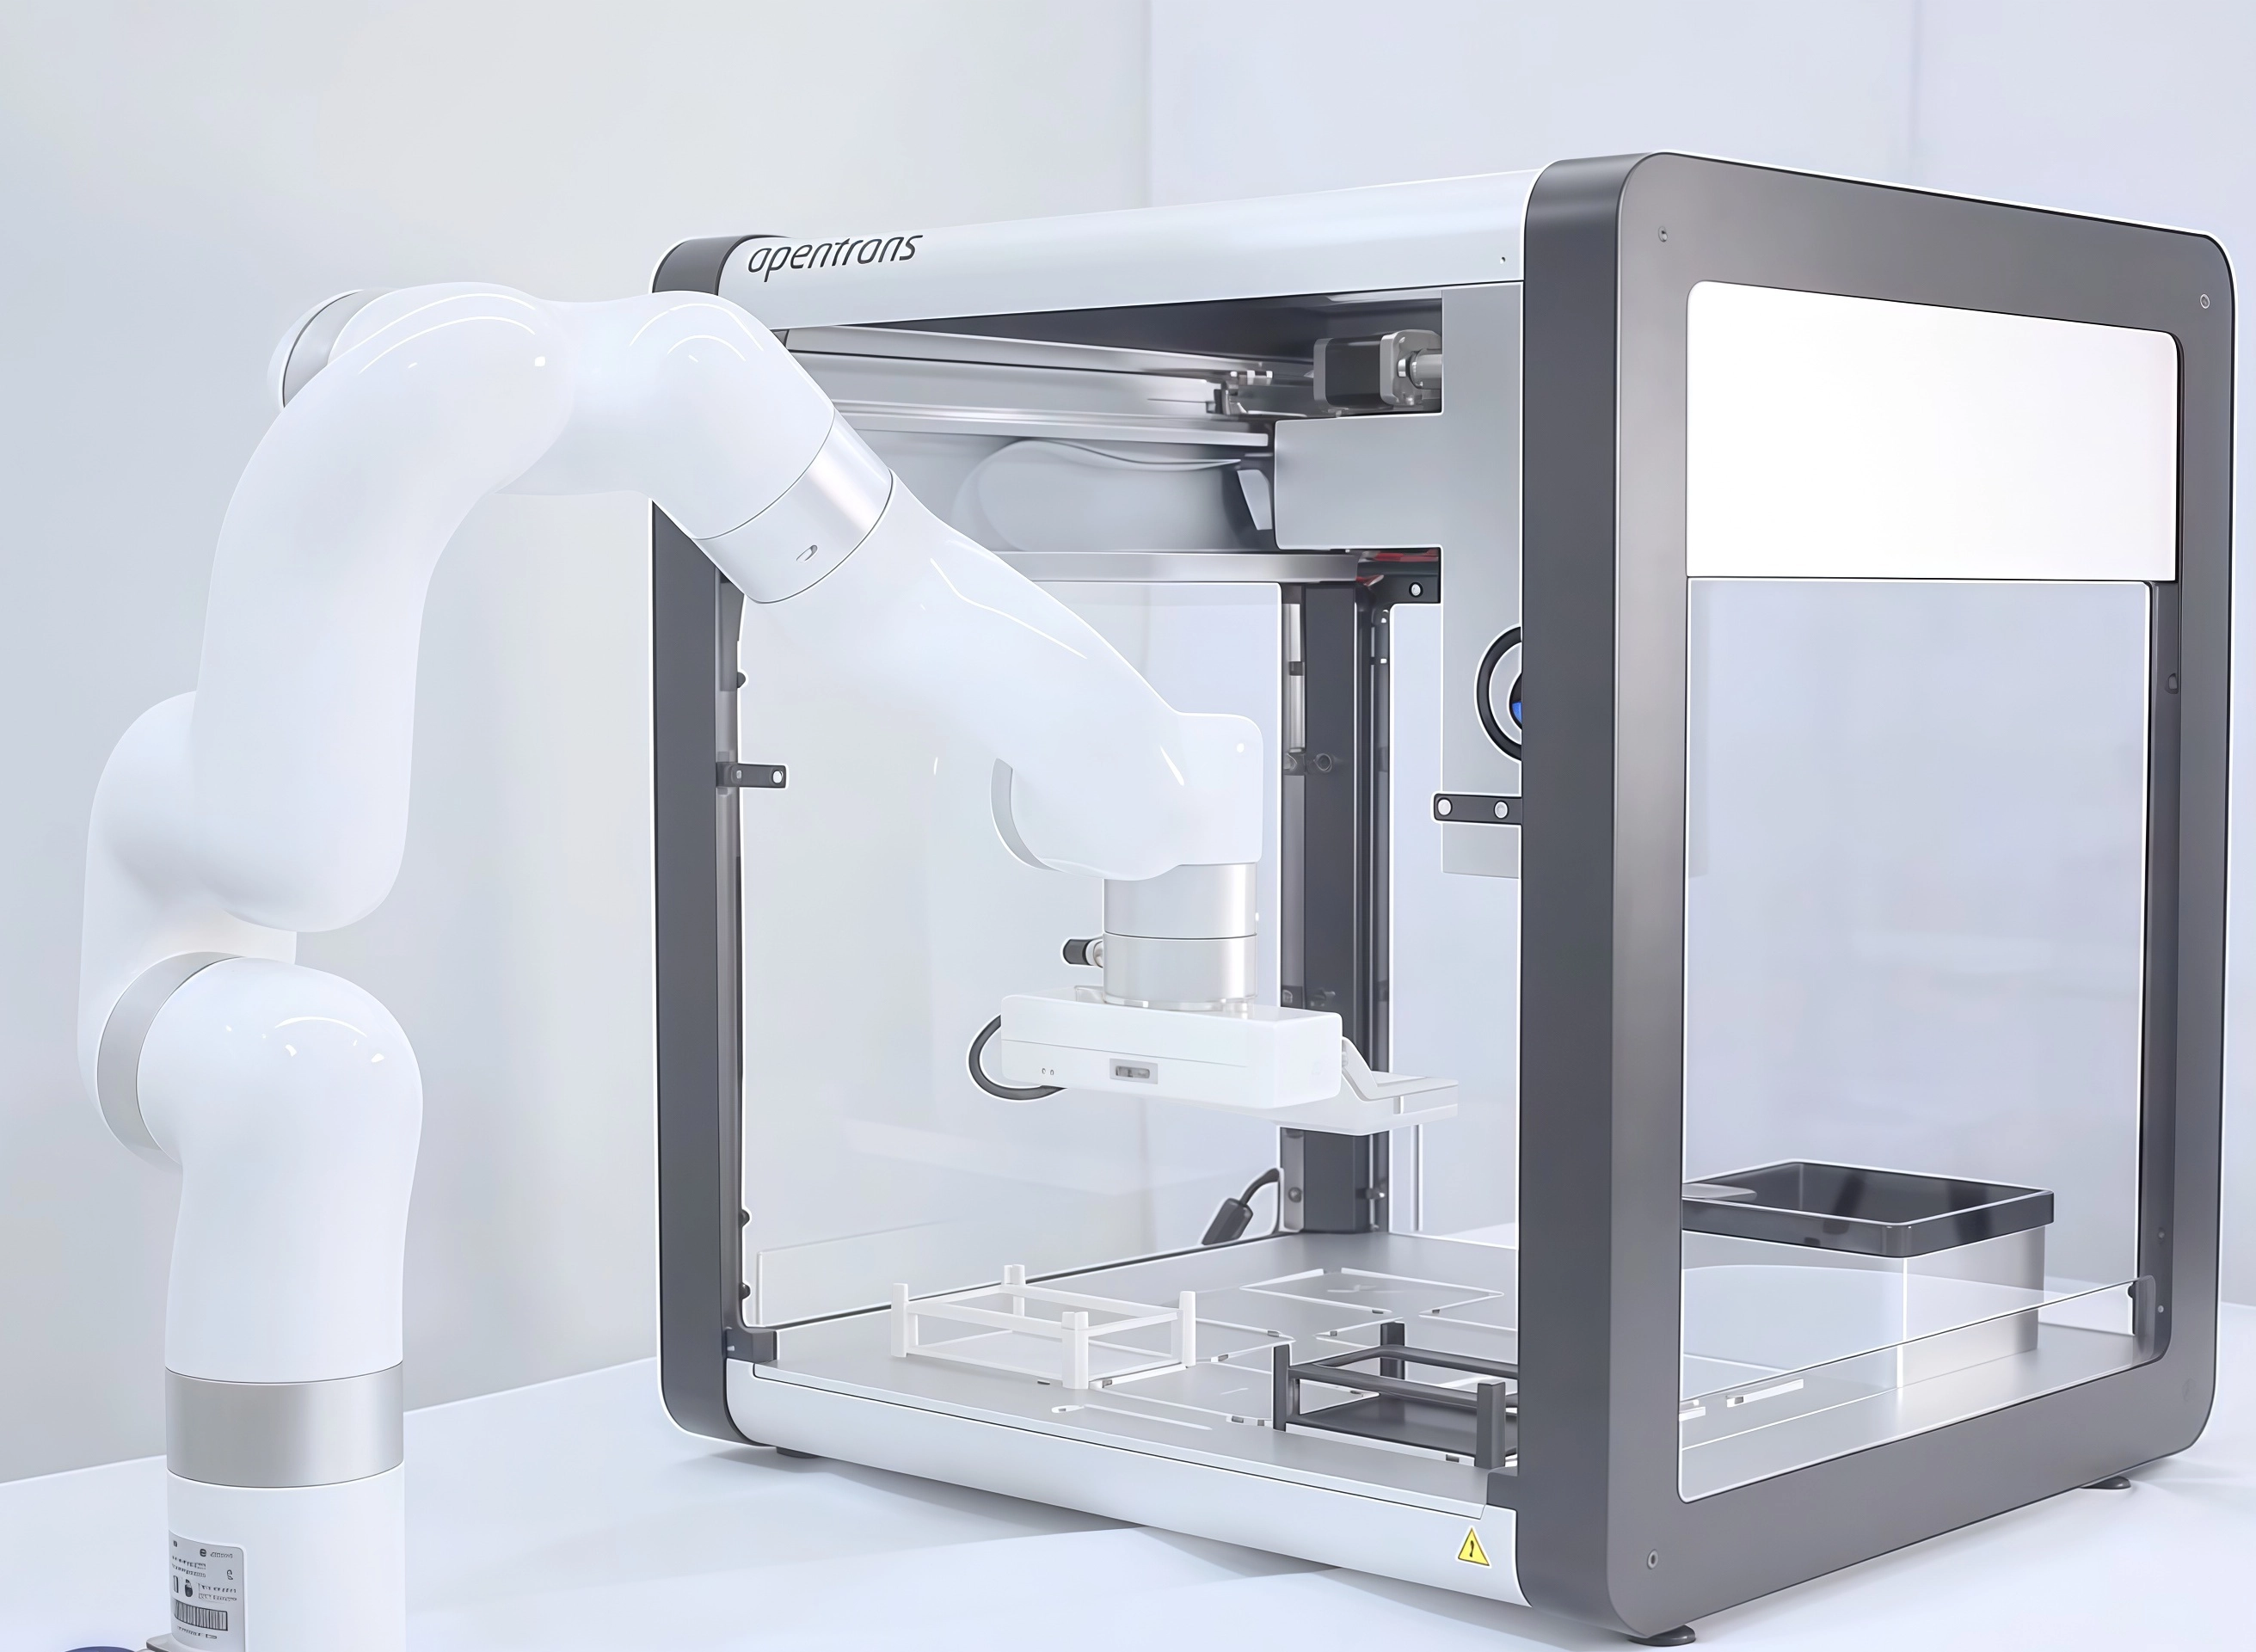
液体处理工作站、龙门机器人等专用自动化设备能够高效完成特定任务,但通常工作范围固定,应用流程也相对单一。
当实验方案、仪器布局或任务发生变化时,往往需要重新配置甚至重新集成,使其较难适应快速变化的科研需求。
自动化投入受到预算限制
实验室预算往往需要在仪器、耗材、人员和实验项目之间进行平衡。对于许多高校实验室、初创企业和中小型研究机构而言,传统自动化系统较高的采购和集成成本仍是重要门槛。
优势
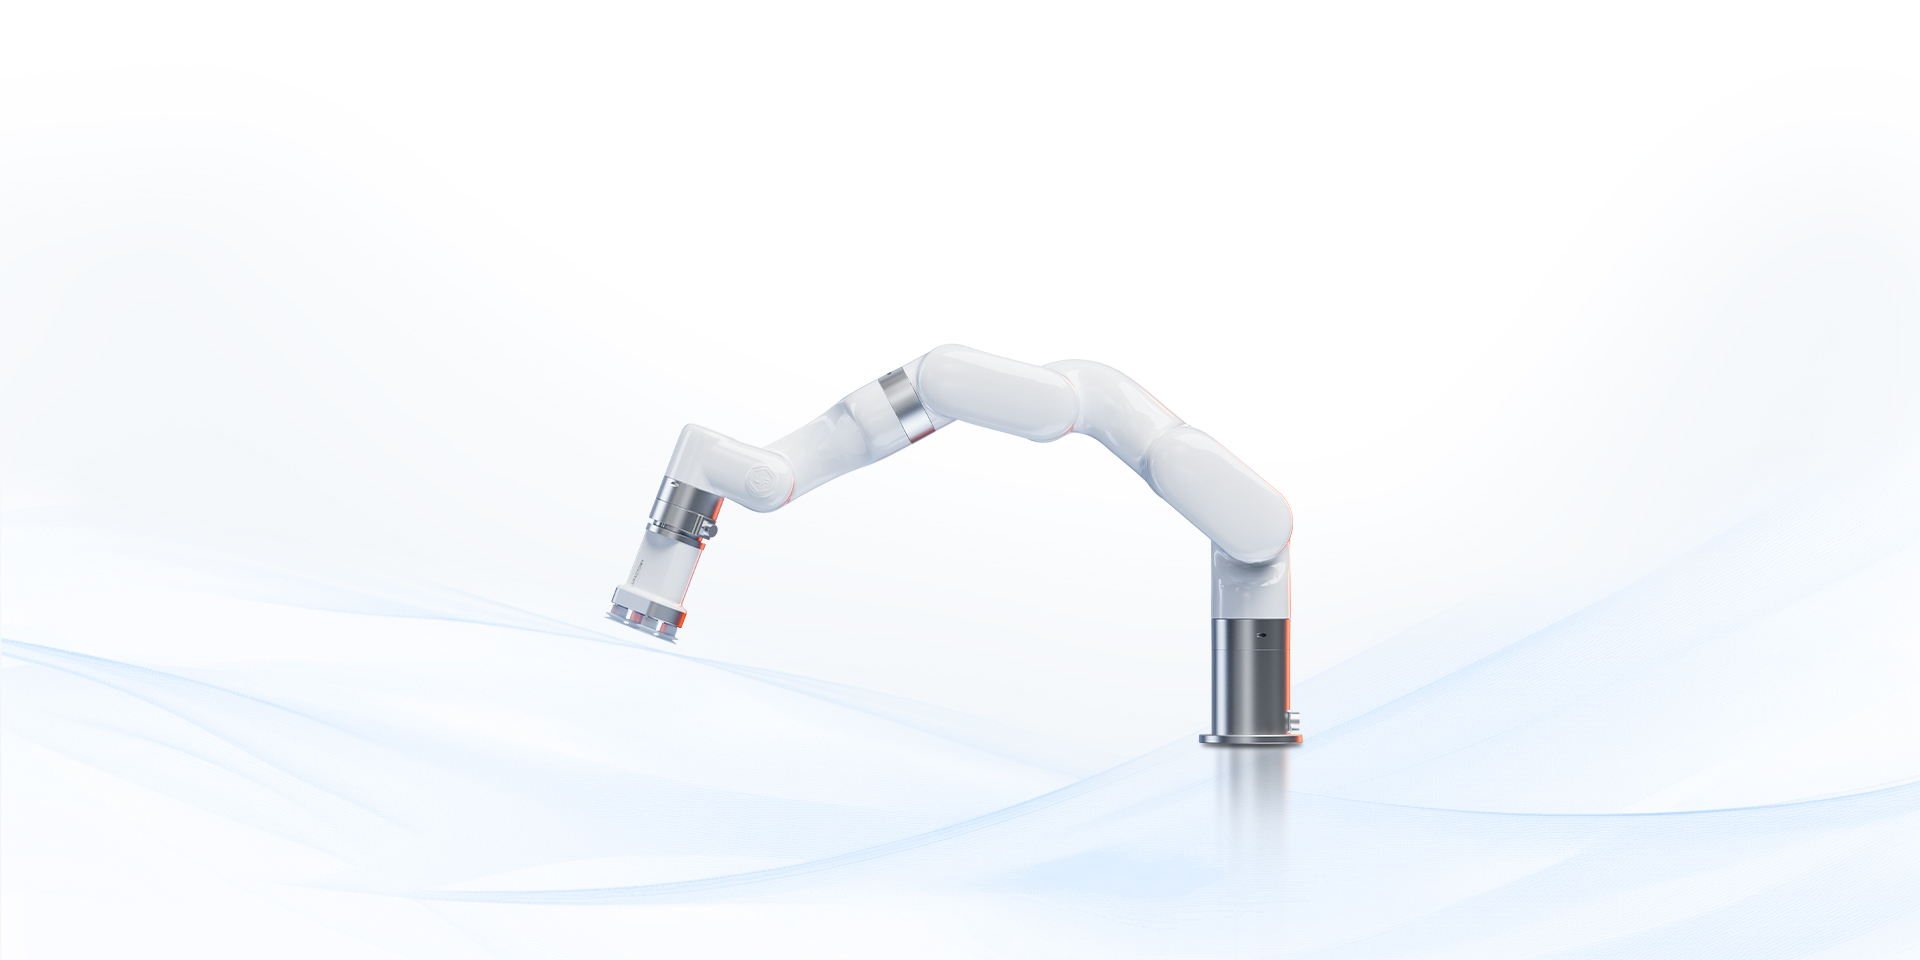
UFACTORY 协作机器人兼顾精度、灵活性、开放性与成本,为实验室自动化提供更加灵活的机器人平台。
满足实验室精细操作需求
UFACTORY 协作机器人的重复定位精度最高可达 ±0.02 mm,可为微孔板搬运、试管操作、移液器定位等实验室任务提供稳定、可重复的运动基础。
对于需要长时间重复执行的实验流程,机器人能够按照预设位置和轨迹持续运行,减少人工操作差异。
更灵活的工作范围
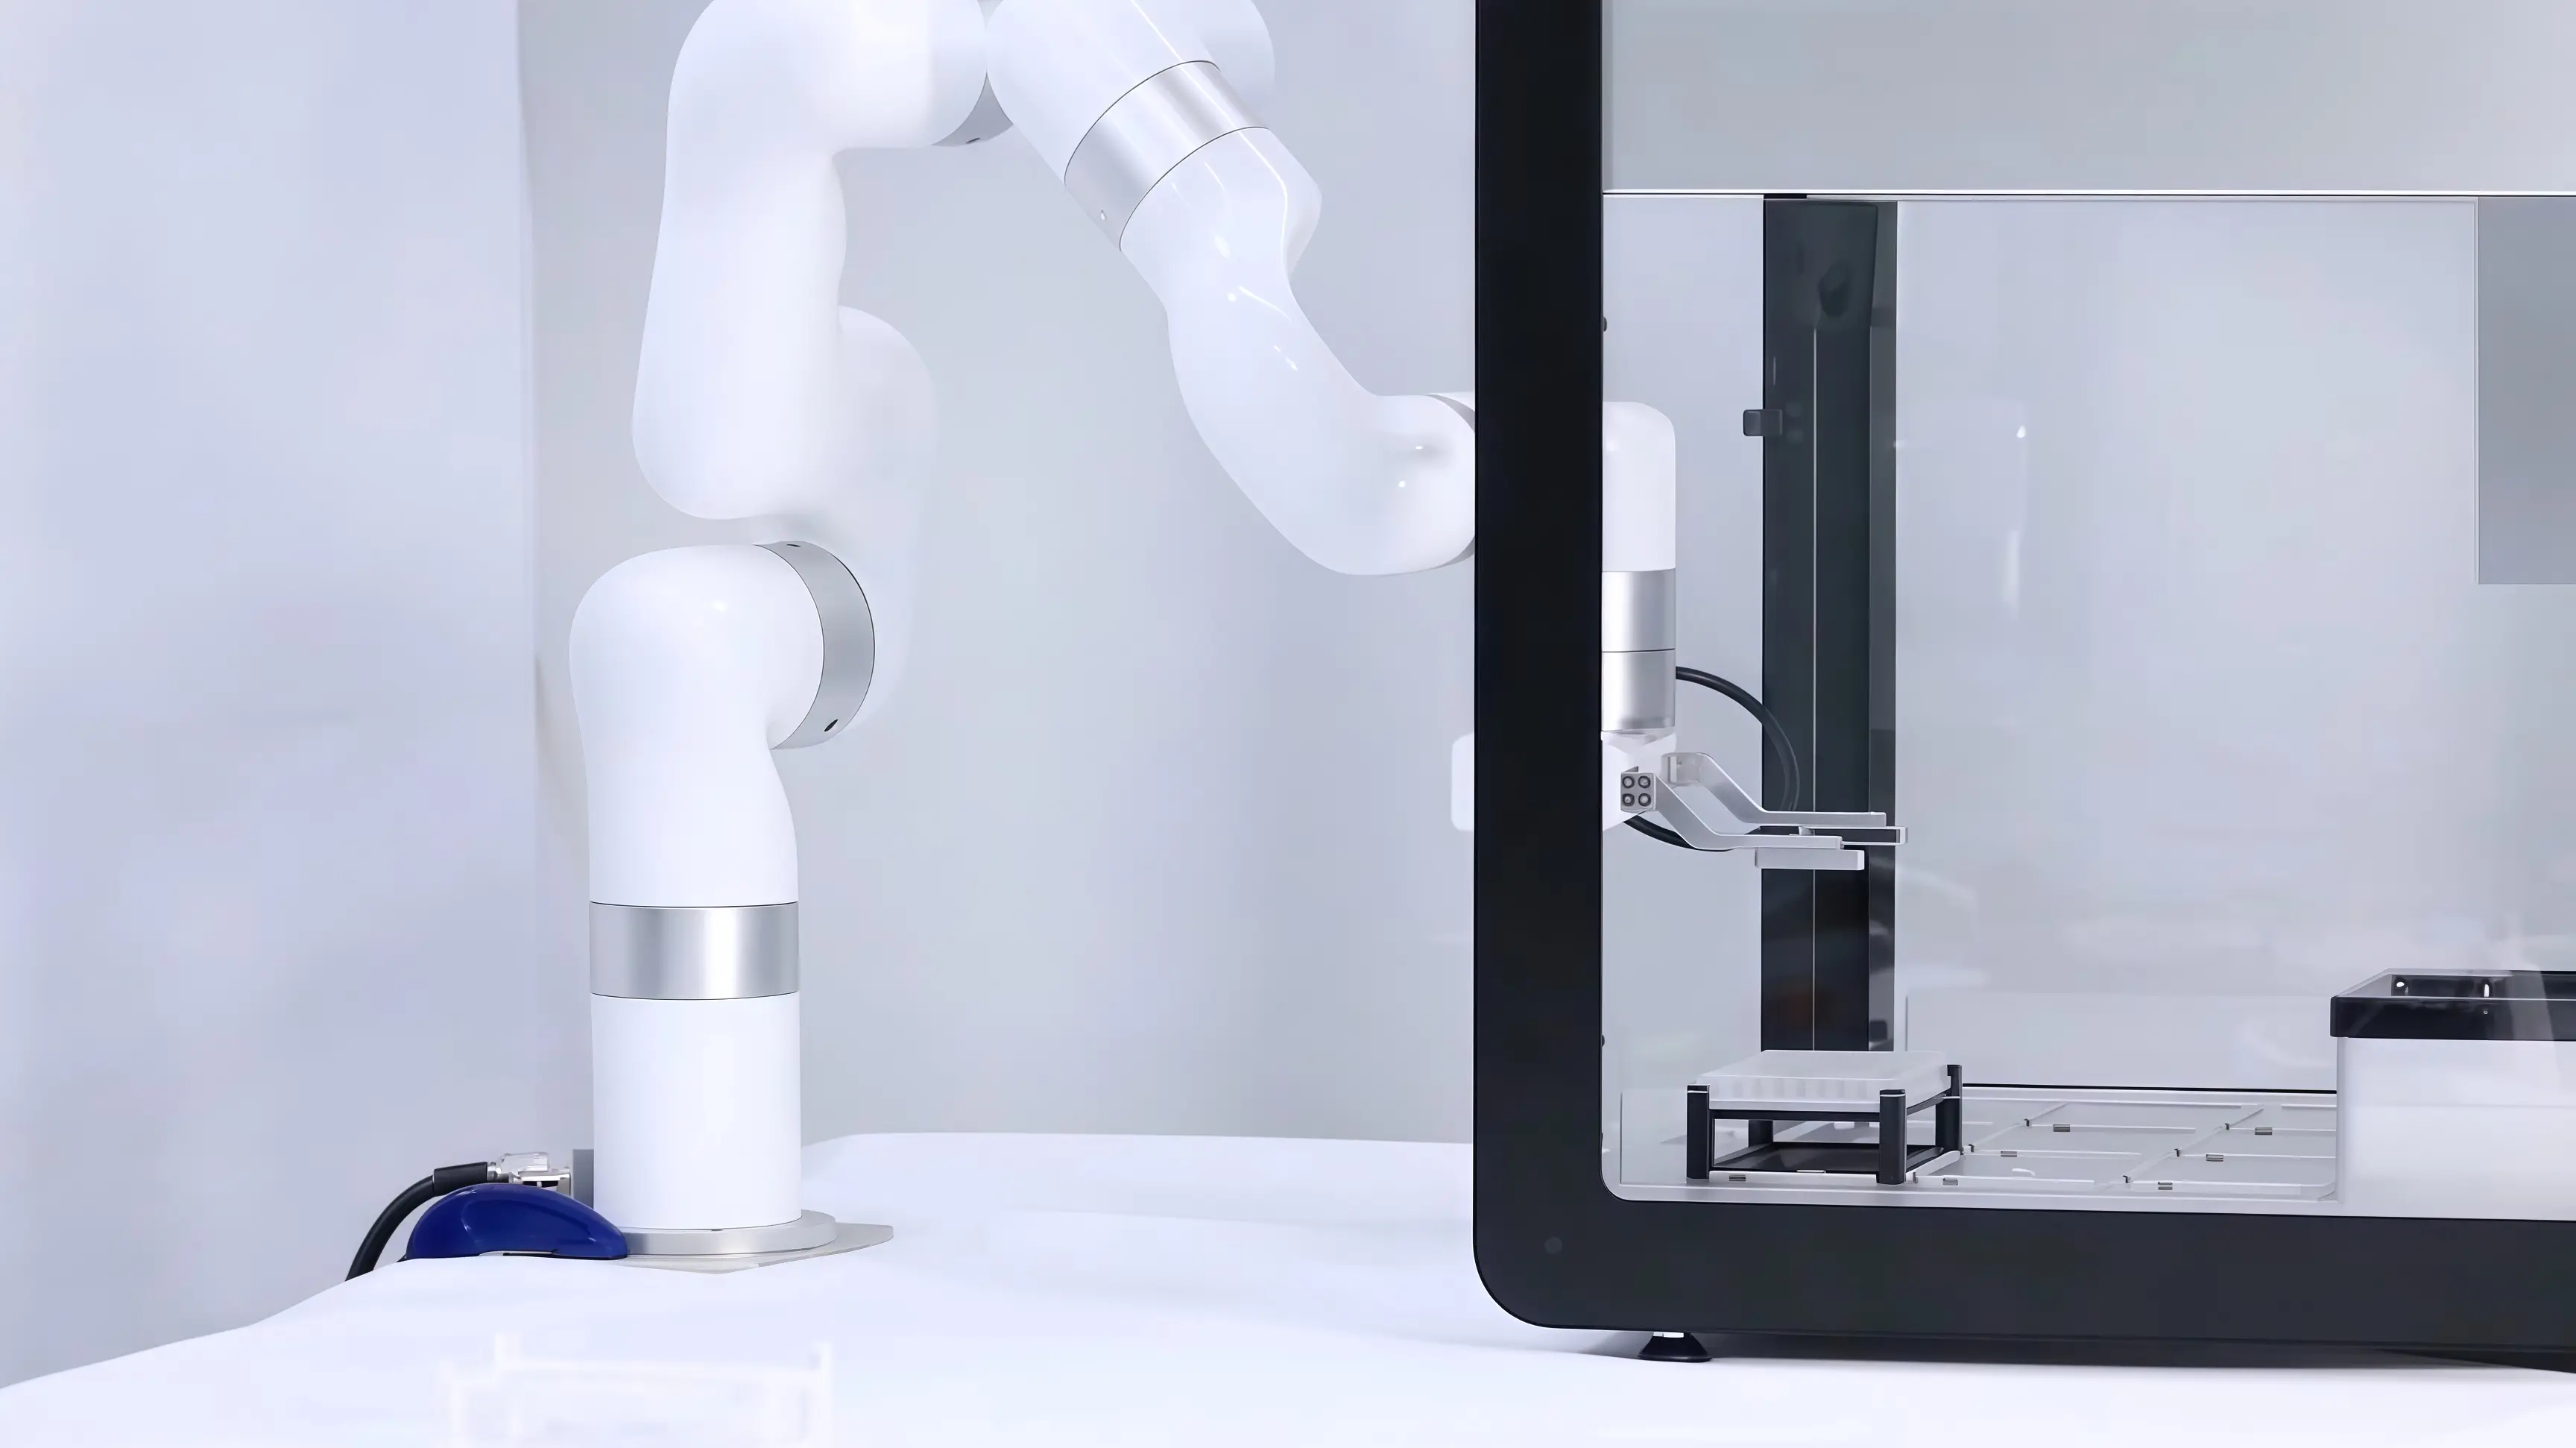
与工作区域固定的台式自动化设备相比,六自由度协作机器人可从不同方向和高度完成取放、上下料等操作,更灵活地适配不同实验设备和工作流程。
UFACTORY 协作机器人臂展最高可达 850 mm,可在多个实验工位之间完成微孔板转移、仪器上下料等任务,实现不同实验设备之间的自动衔接,提升整体实验流程的连续性。
一台机器人完成多种任务
UFACTORY 协作机器人负载最高可达 5 kg,可根据任务搭配不同末端工具,包括用于微孔板和试管操作的夹爪、移液器安装工具以及针对特定实验流程开发的定制末端执行器。
通过更换末端工具,一台机器人可参与多个实验步骤,提高设备利用率。
紧凑灵活,方便重新部署
UFACTORY 协作机器人结构紧凑、重量轻,可部署在标准实验台或移动平台上,对实验室空间占用较小。
当实验流程或设备布局发生变化时,可通过重新编程和调整安装位置快速适配新的任务,相比固定式自动化设备更灵活。
降低自动化投入
UFACTORY 协作机器人具备较高的性价比,可帮助实验室降低设备采购与系统集成成本,让更多科研团队以更低门槛实现自动化。
开放开发
提供 Python / C++ SDK 以及 ROS / ROS 2 功能包,方便自动化工程师和研究人员根据实验流程进行二次开发。还可根据实际需求与 LIMS、调度软件、视觉系统及实验仪器 API 集成,构建更加灵活的实验室自动化工作流程。
应用场景
液体处理
UFACTORY 协作机器人可集成电动移液器,用于分液、连续稀释以及孔板与试管之间的样品转移。通过开发相应的自动化流程,可减少长时间人工移液带来的重复劳动和操作差异,适用于 PCR 制备、ELISA 检测以及其他对液体处理重复性要求较高的实验。
微孔板搬运
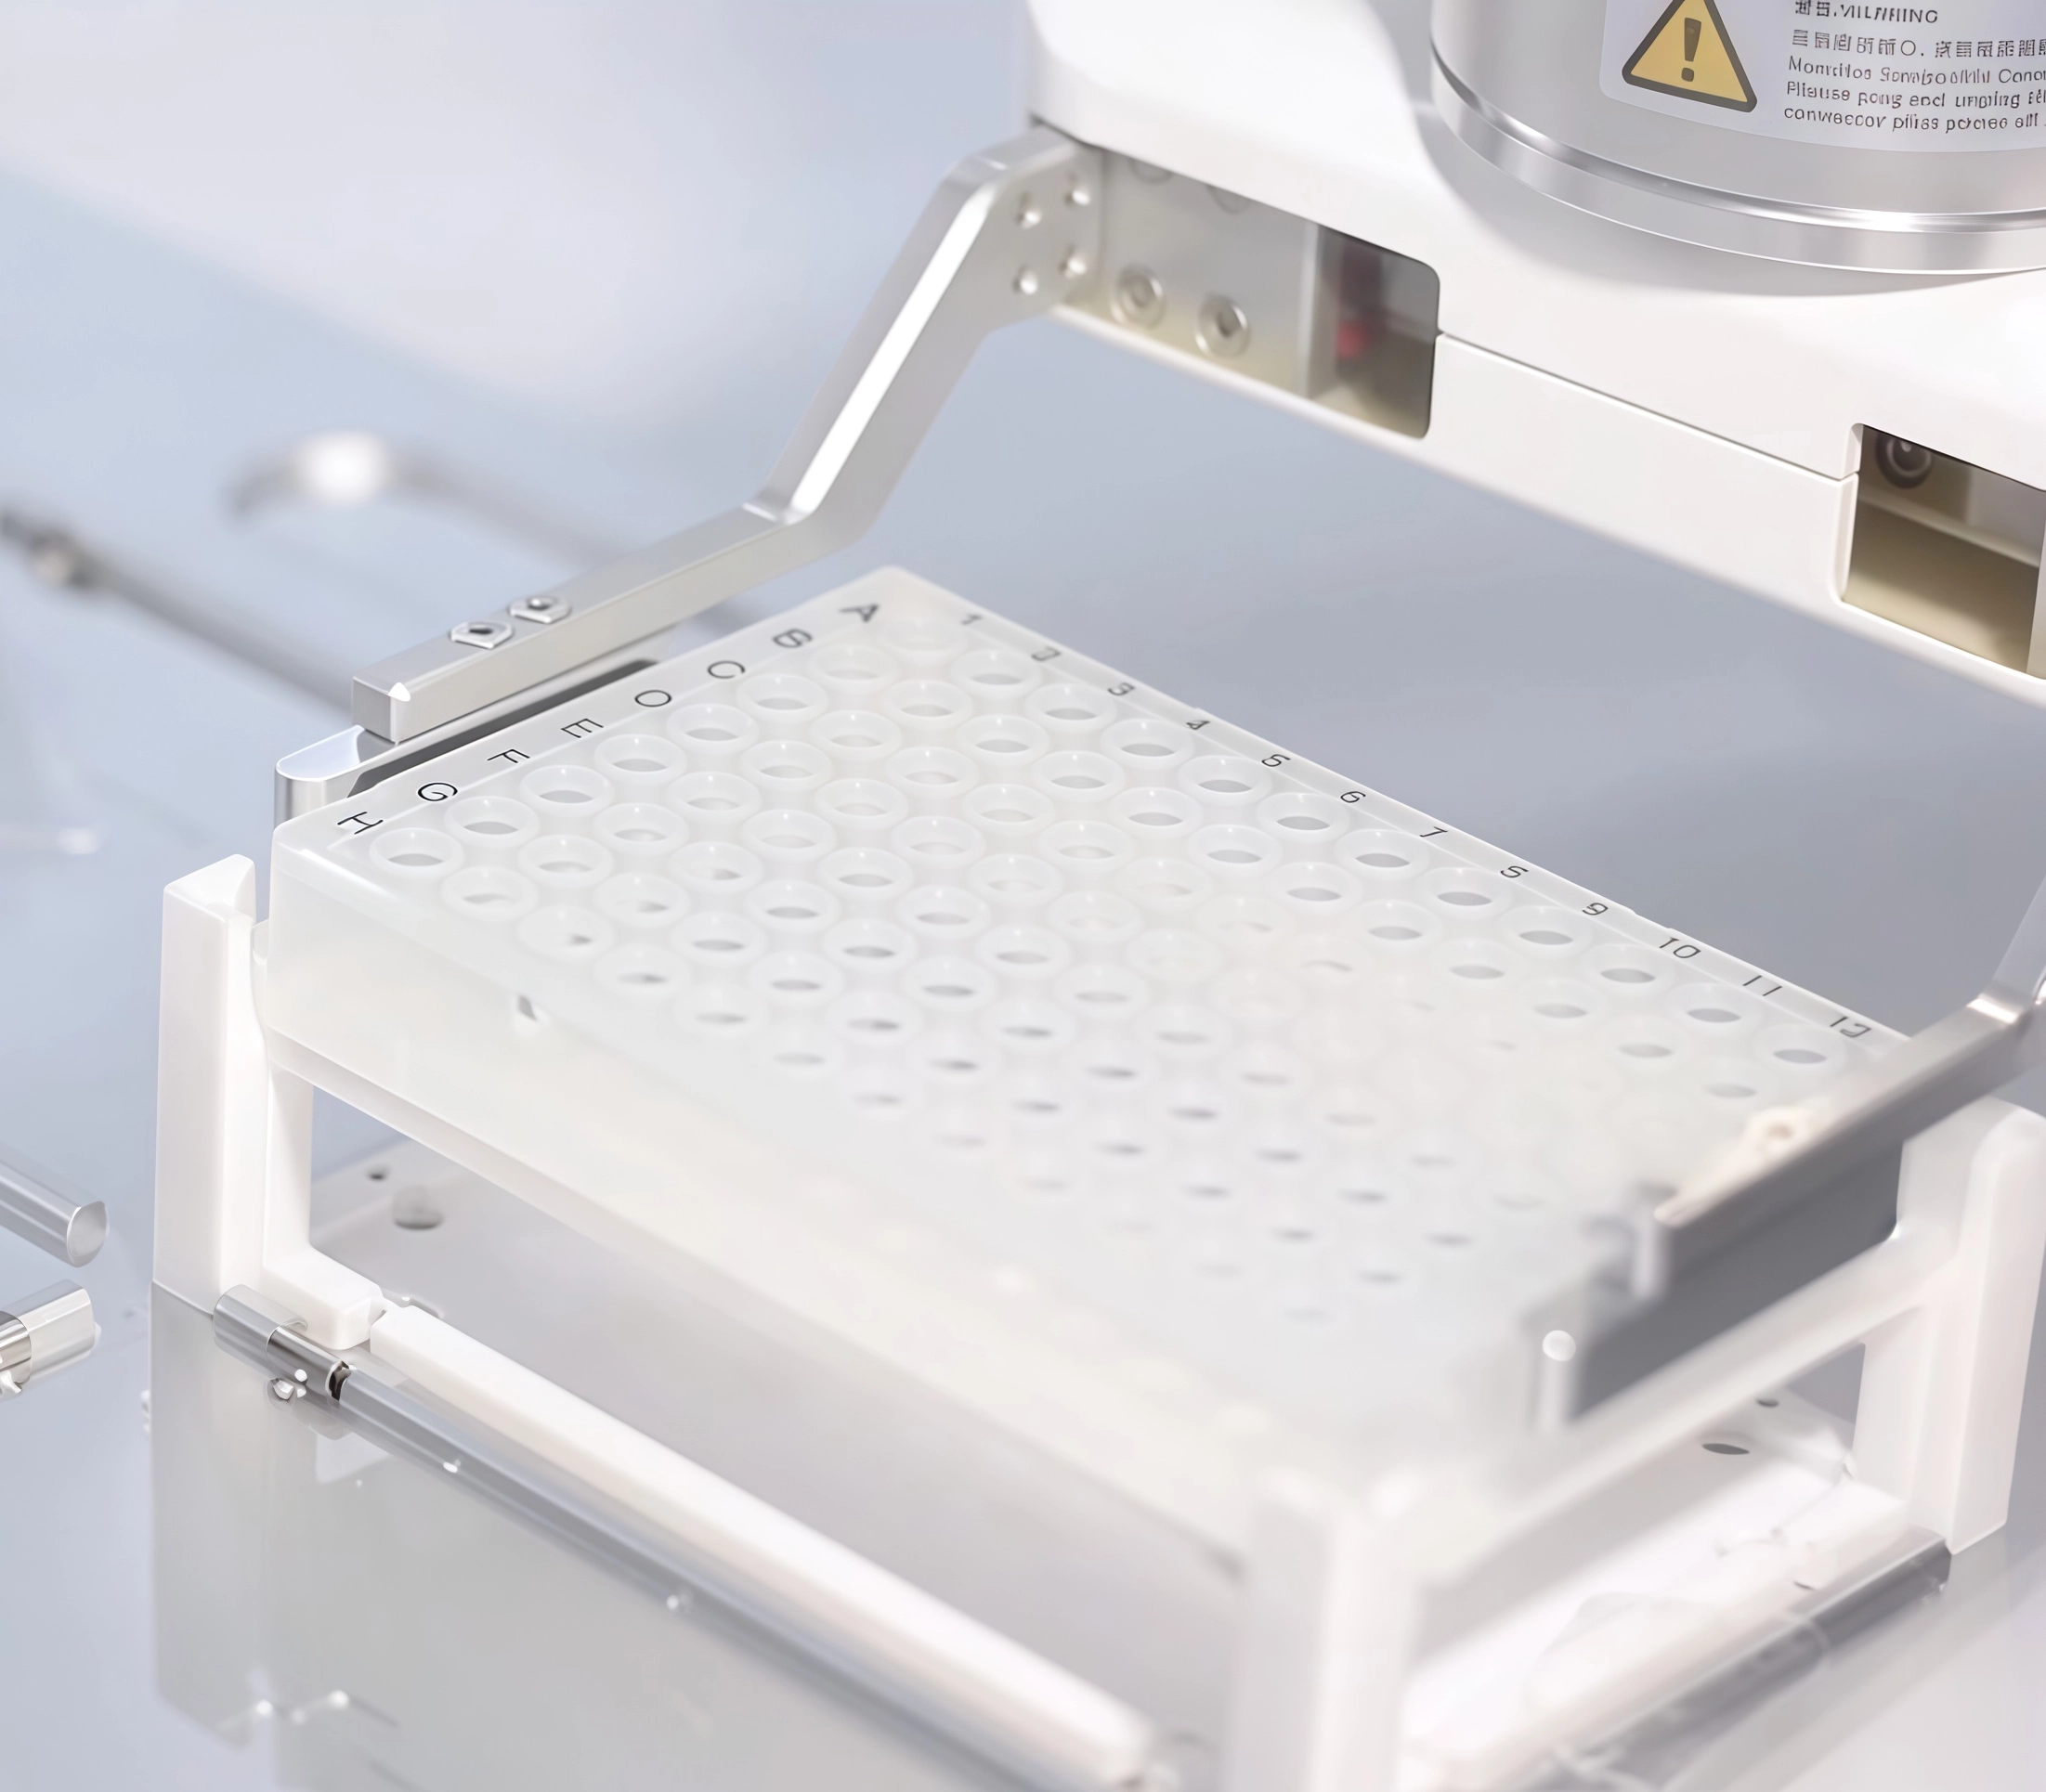
UFACTORY 协作机器人可搭配 BIO 夹爪 G2,对符合 SBS 标准的 96 孔板进行抓取和转移。机器人可在不同实验设备、存储位置和工位之间重复完成微孔板搬运,为连续实验流程提供稳定的自动化基础。
样品制备与转移
协作机器人可根据应用需求抓取试管、样品瓶及其他实验容器,并在不同工位之间完成转移和放置。将这类重复性样品搬运任务自动化,可减少研究人员在简单机械操作上的时间投入。
试剂管理
机器人可根据预设流程完成试剂容器的取放、转移和归位,并与分液设备及其他实验仪器配合。结合条码、视觉系统或实验室管理软件进行二次开发,还可进一步实现试剂识别、流程记录及追溯等功能。
相关客户案例
机器人模仿学习研究
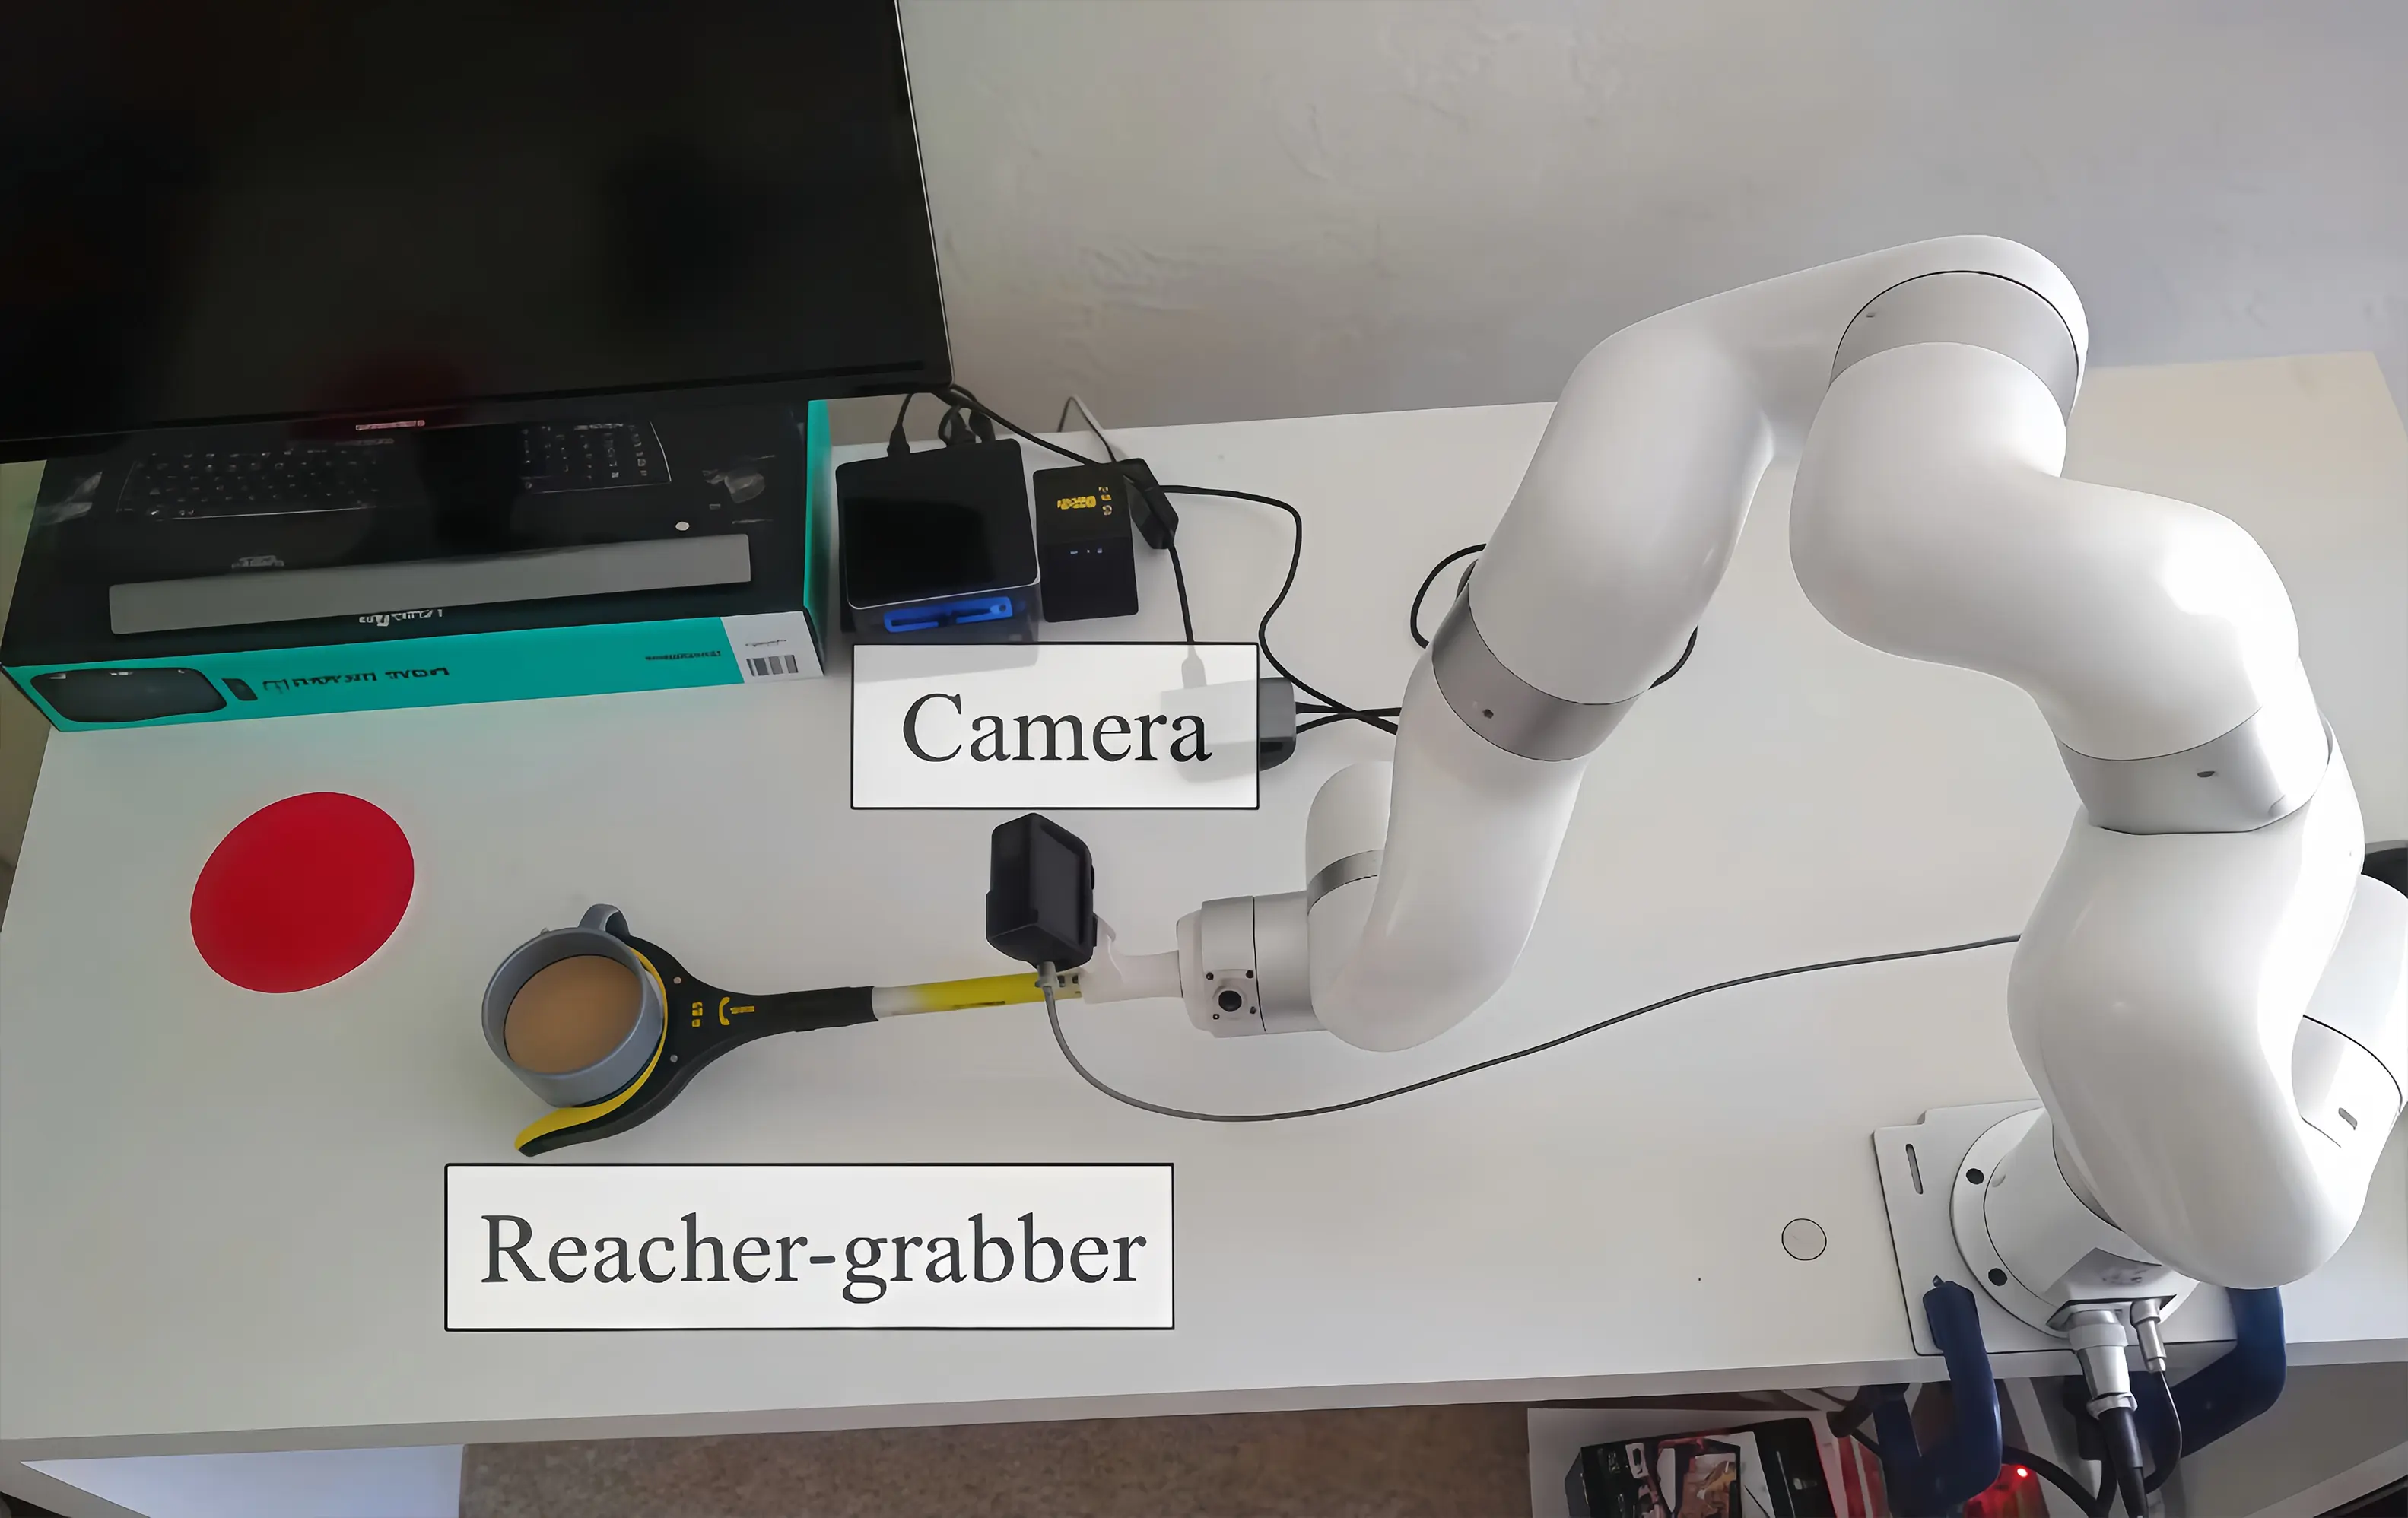
UC Berkeley
用助力取物夹采集示教数据训练所得的策略,在推动任务中成功率高达 87%,堆叠任务达 62%。该策略即使面对从未见过的物体,依然展现出良好的泛化能力。
VR 遥操作
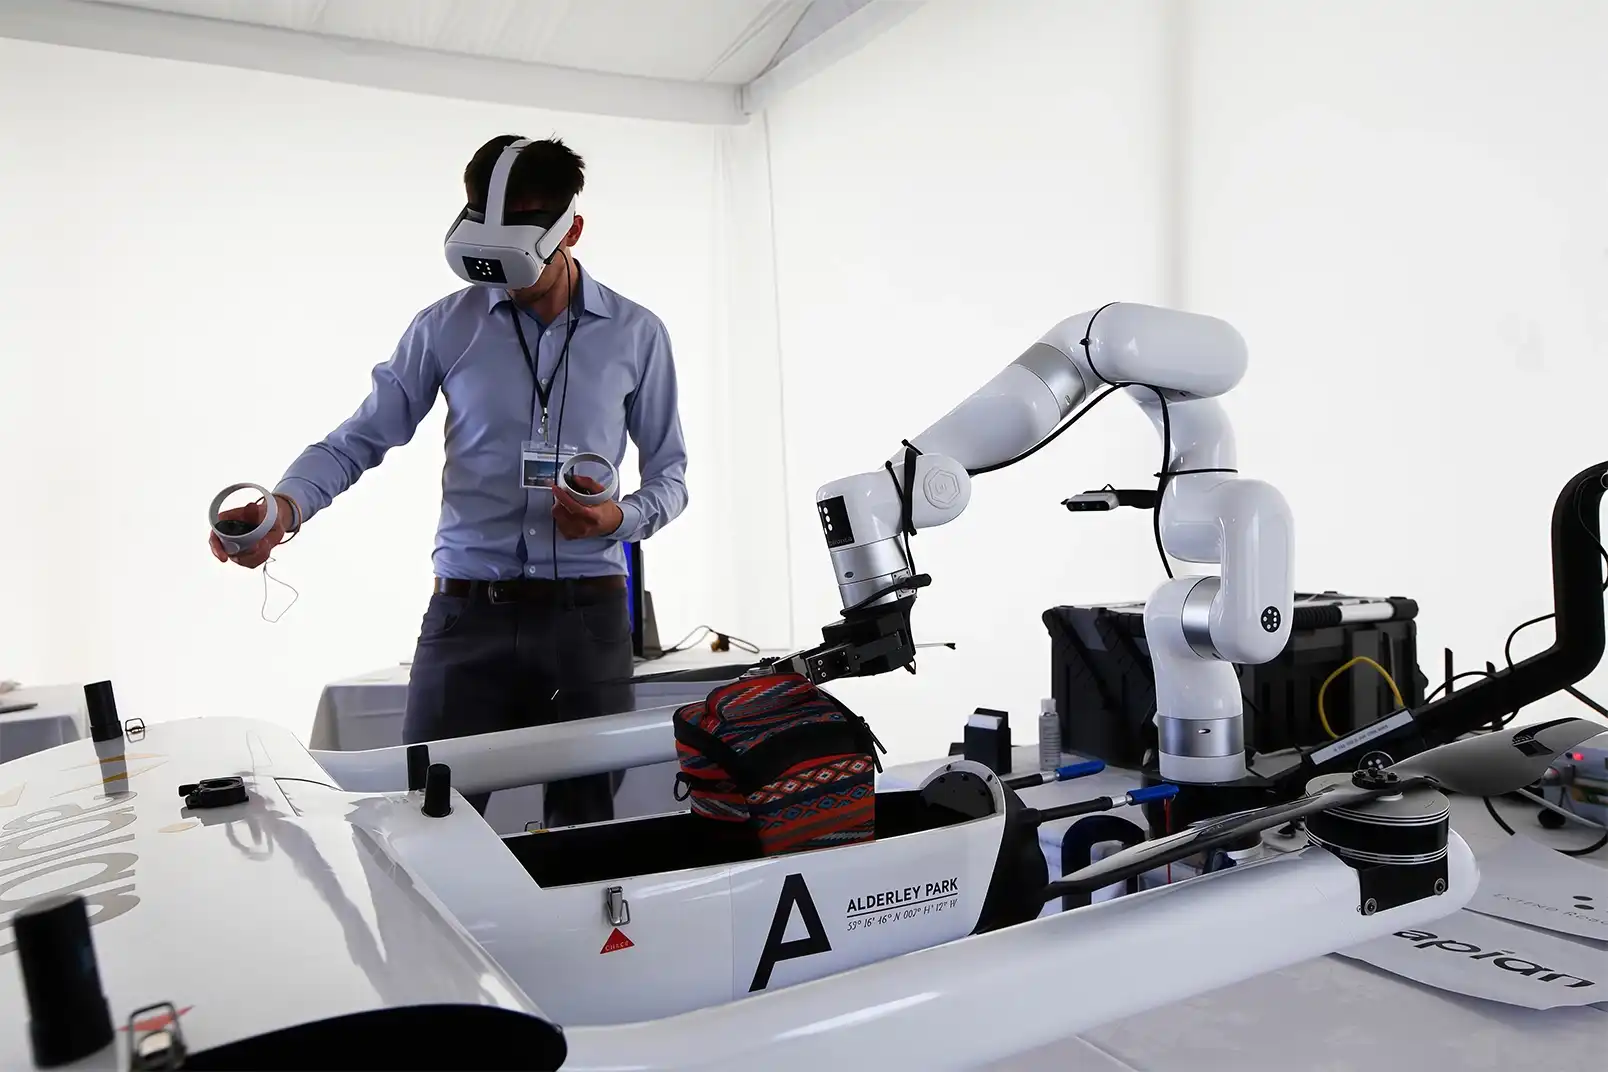
Extend Robotics
Extend Robotics 基于原生支持 ROS 的 xArm,打造出低门槛的 VR 遥操作方案,有效应对危险环境中的用工短缺与安全风险。
移动操作
RoboHub Eindhoven
RoboHub Eindhoven 看中 UFACTORY Lite 6 高度一体化的设计、开源 SDK 和出色的性价比,将其集成到 AMR 上,用于参加 RoboCup@Work 比赛。
助残机械臂研究
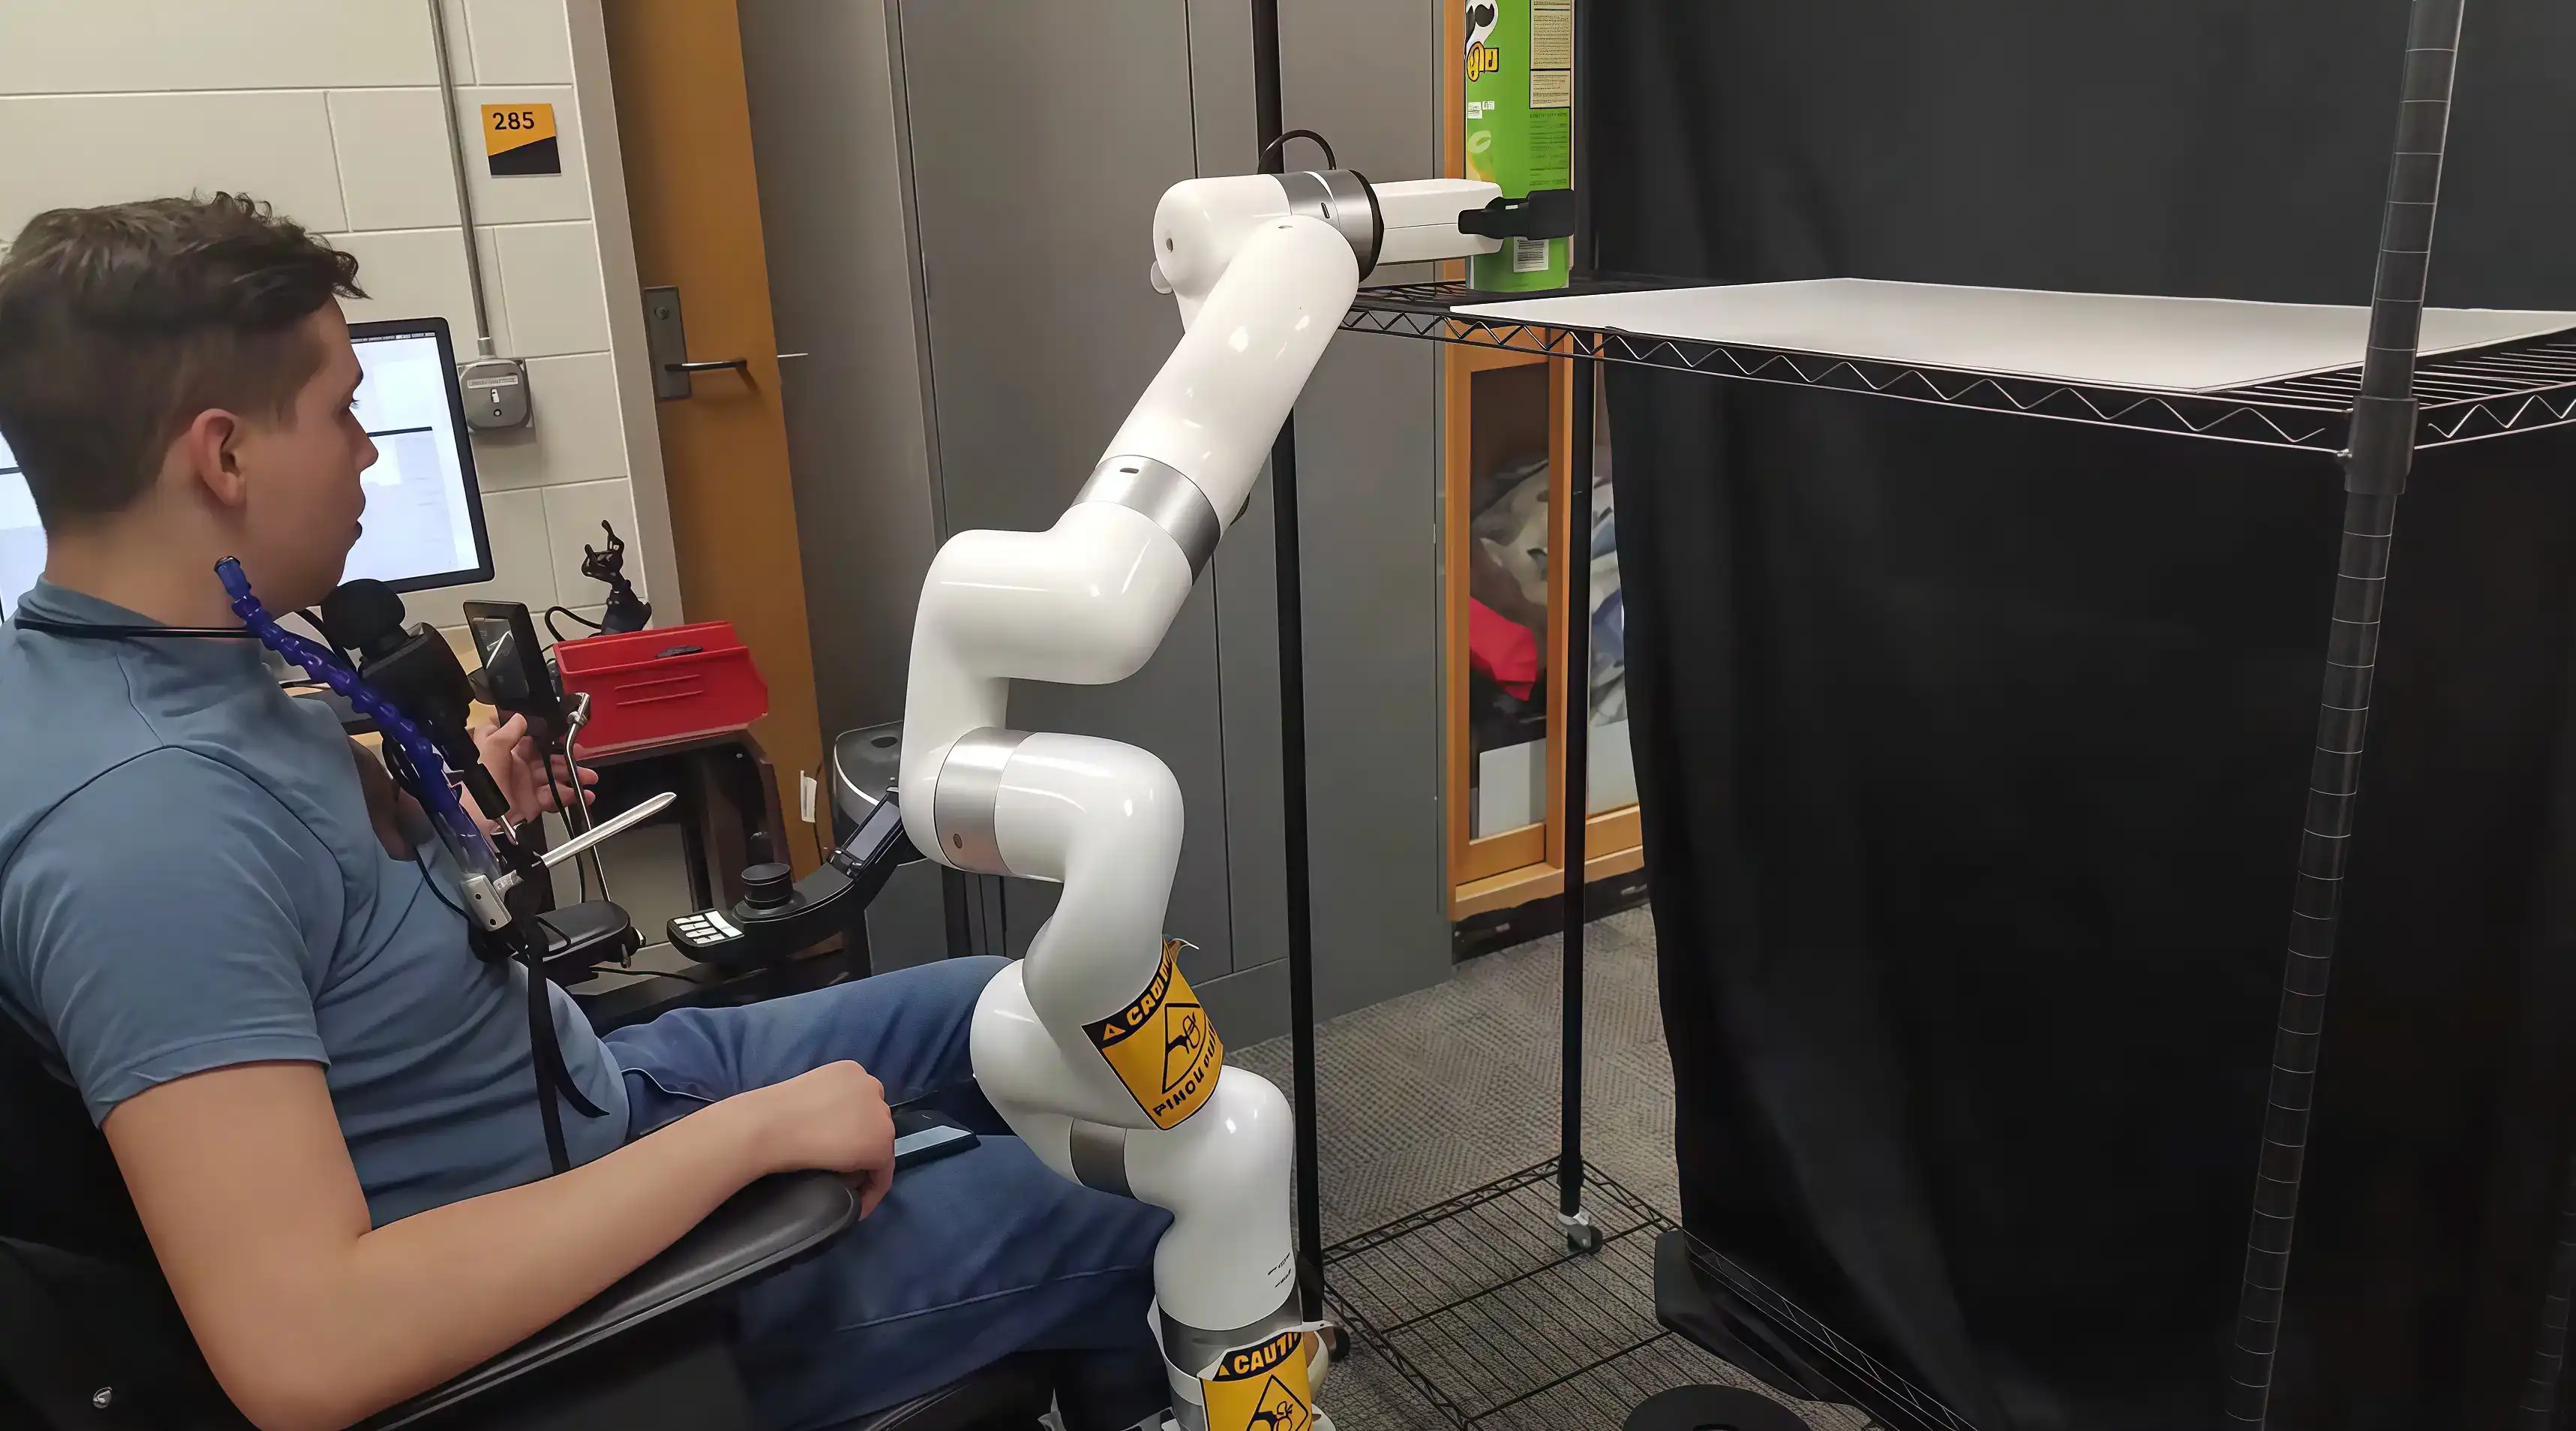
UWM BioRobotics Lab
由于现有辅助机械臂性能受限、商业方案成本较高,UWM 生物机器人实验室选择 xArm 6 作为研究平台,开展轮椅辅助机械臂控制算法的开发与验证。
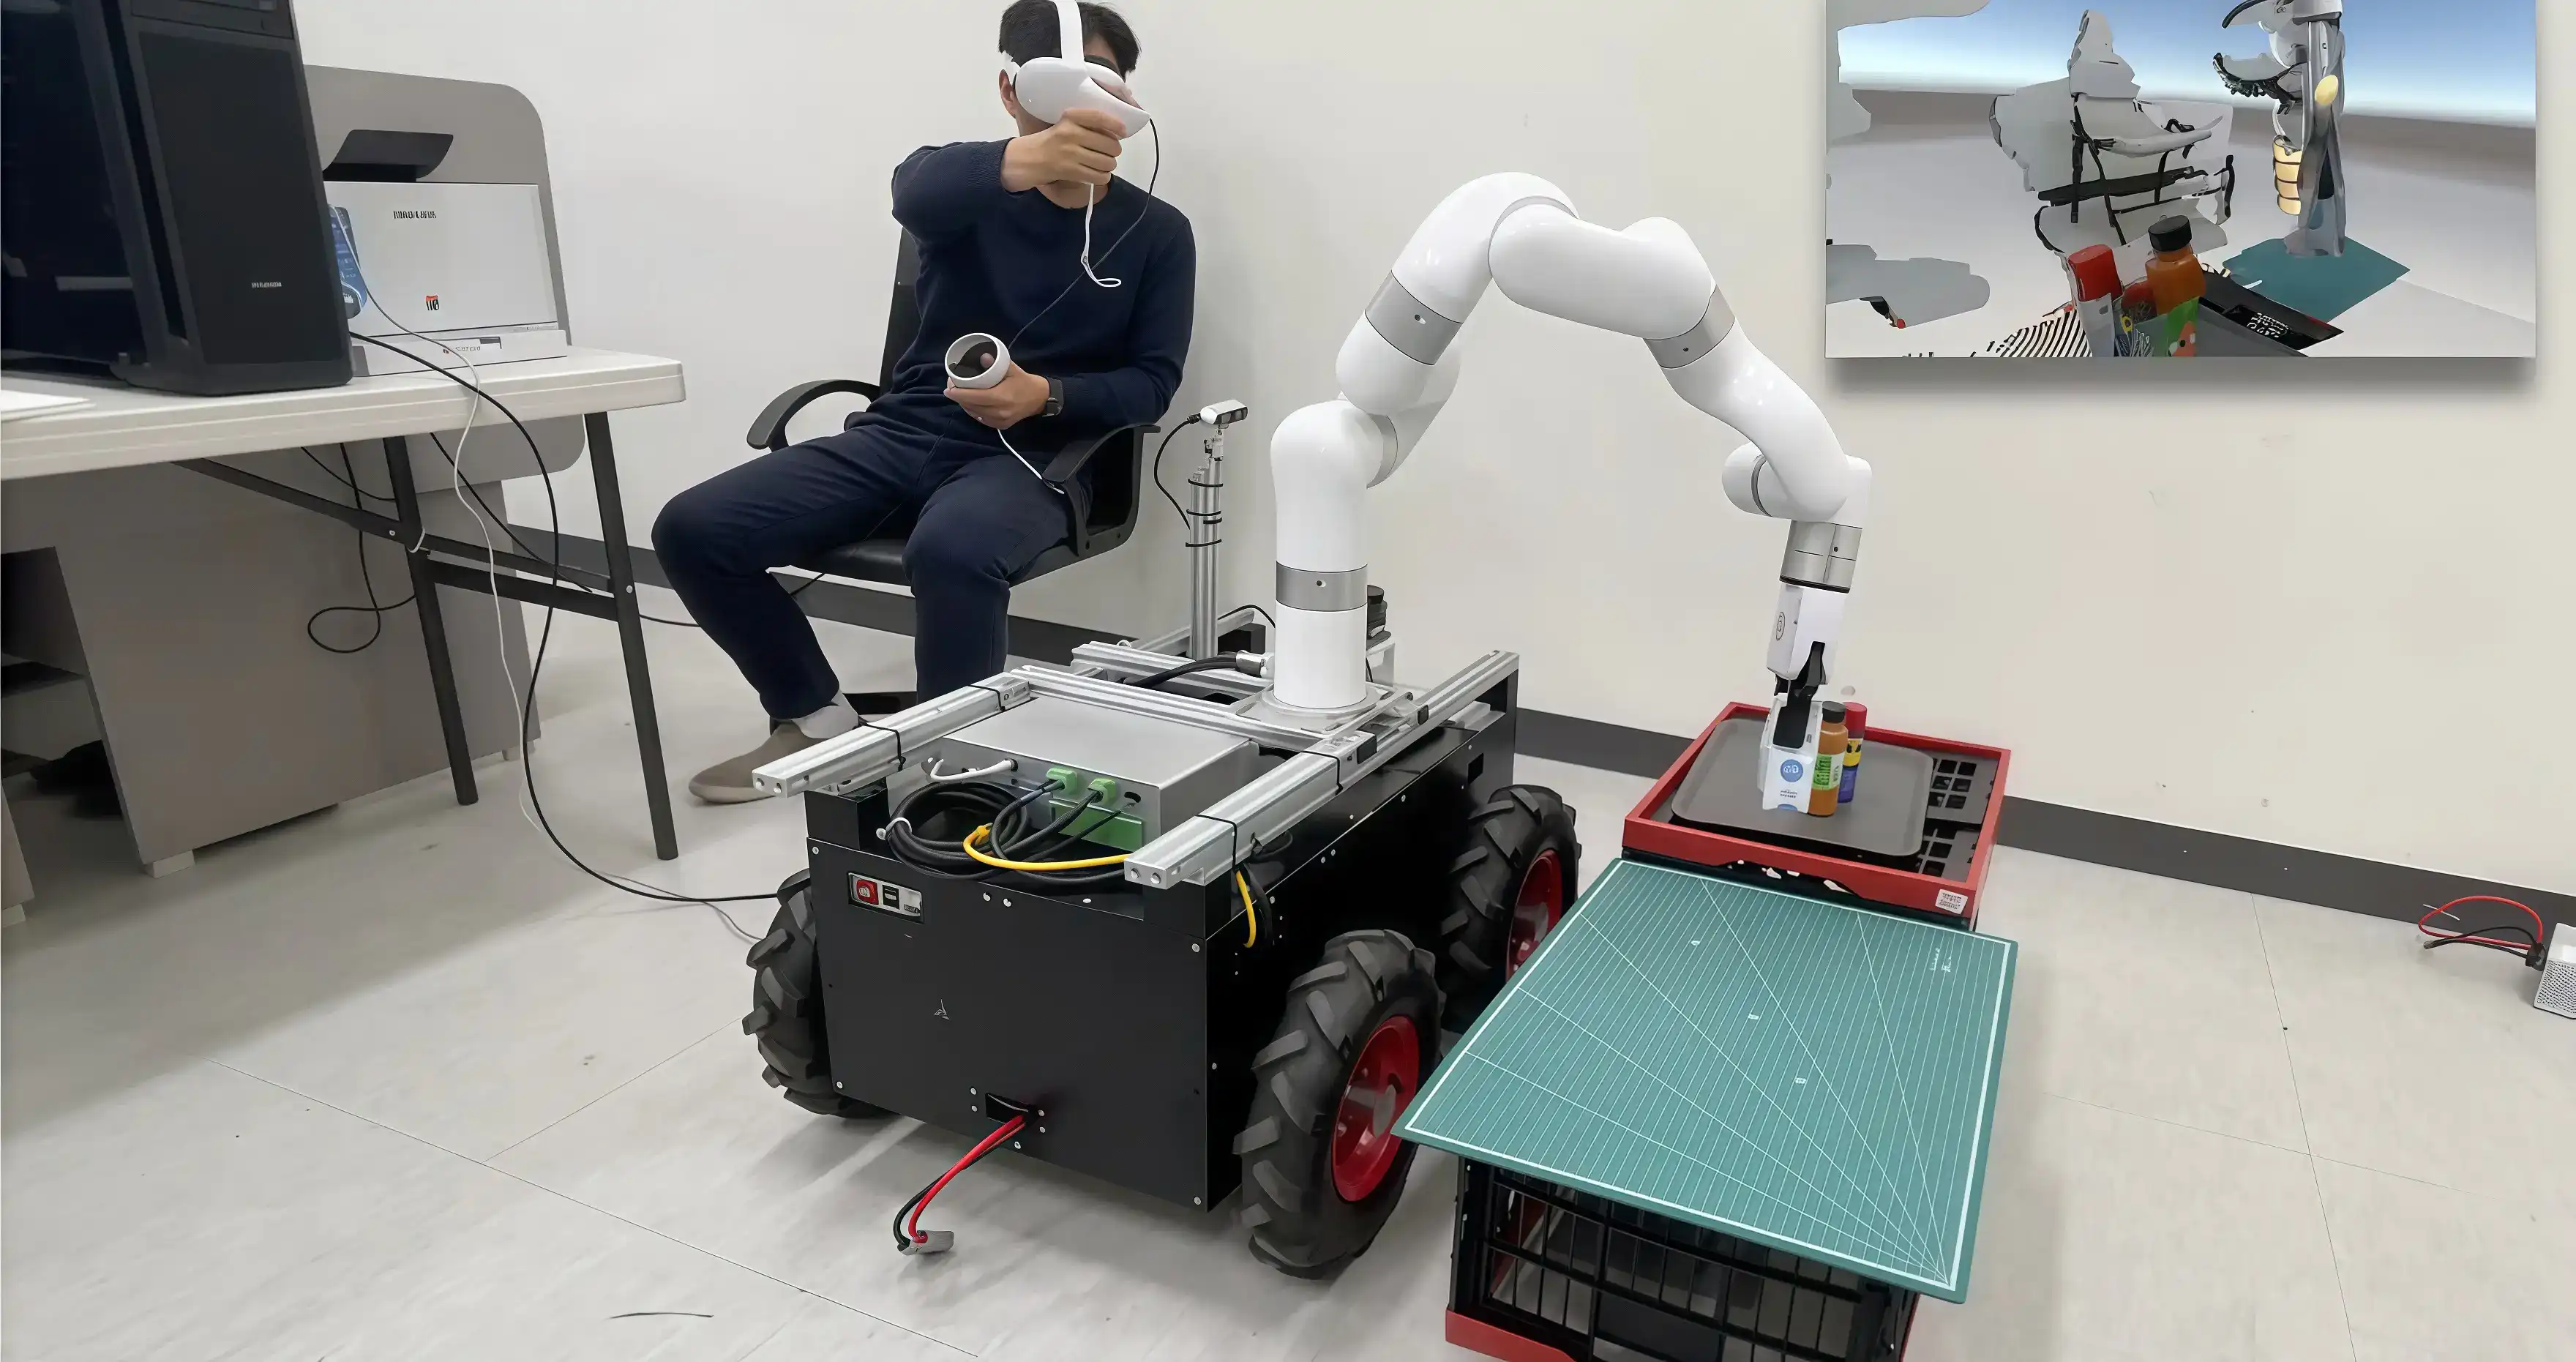
VR 遥操作与自主料箱拣选
AMR Labs
AMR Labs 基于 UFACTORY xArm 开发了 VR 遥操作与自主无序抓取应用。