机器人模仿学习从UFACTORY开始
背景
随着具身智能快速发展,模仿学习正在改变机器人的开发方式。从逐条编写动作逻辑,转向通过示教数据让机器人学习任务。
在这一过程中,数据的质量、数量和多样性直接影响策略模型的最终表现,而稳定、易用且便于规模化部署的机器人平台,是高效开展数据采集和算法验证的重要基础。
行业痛点

早期研发的硬件门槛
人形机器人硬件成本高、系统复杂,早期研发阶段往往需要投入大量时间进行调试和维护;而部分低成本机械臂在精度、稳定性或开发能力上又难以满足模仿学习研究需求。
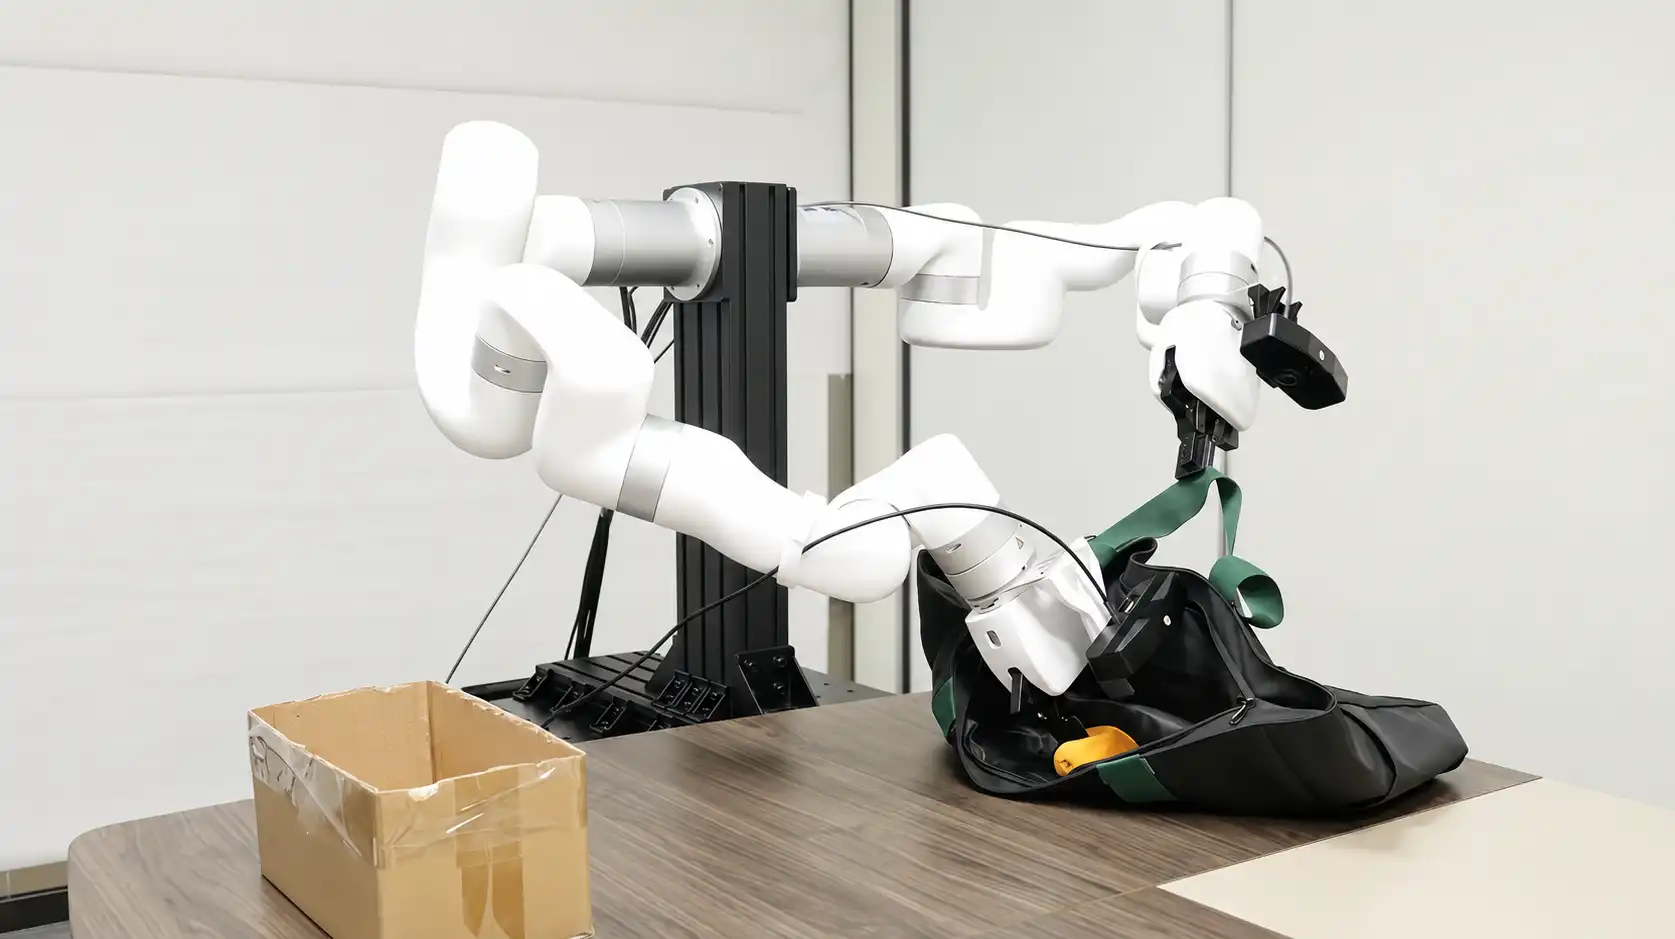
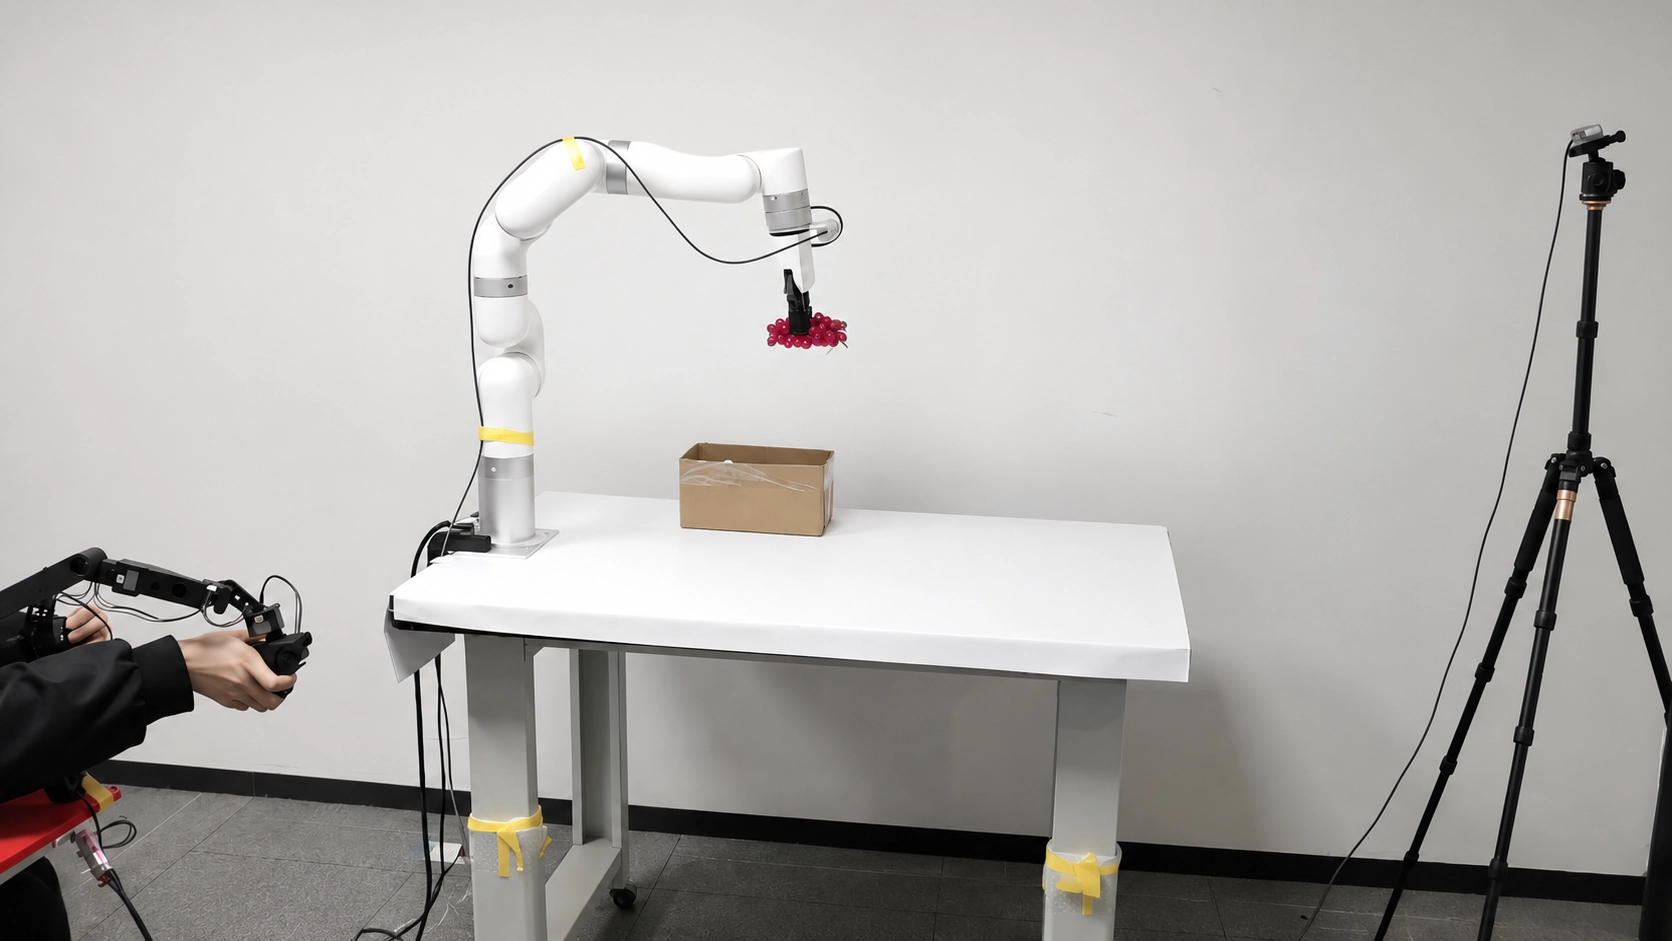
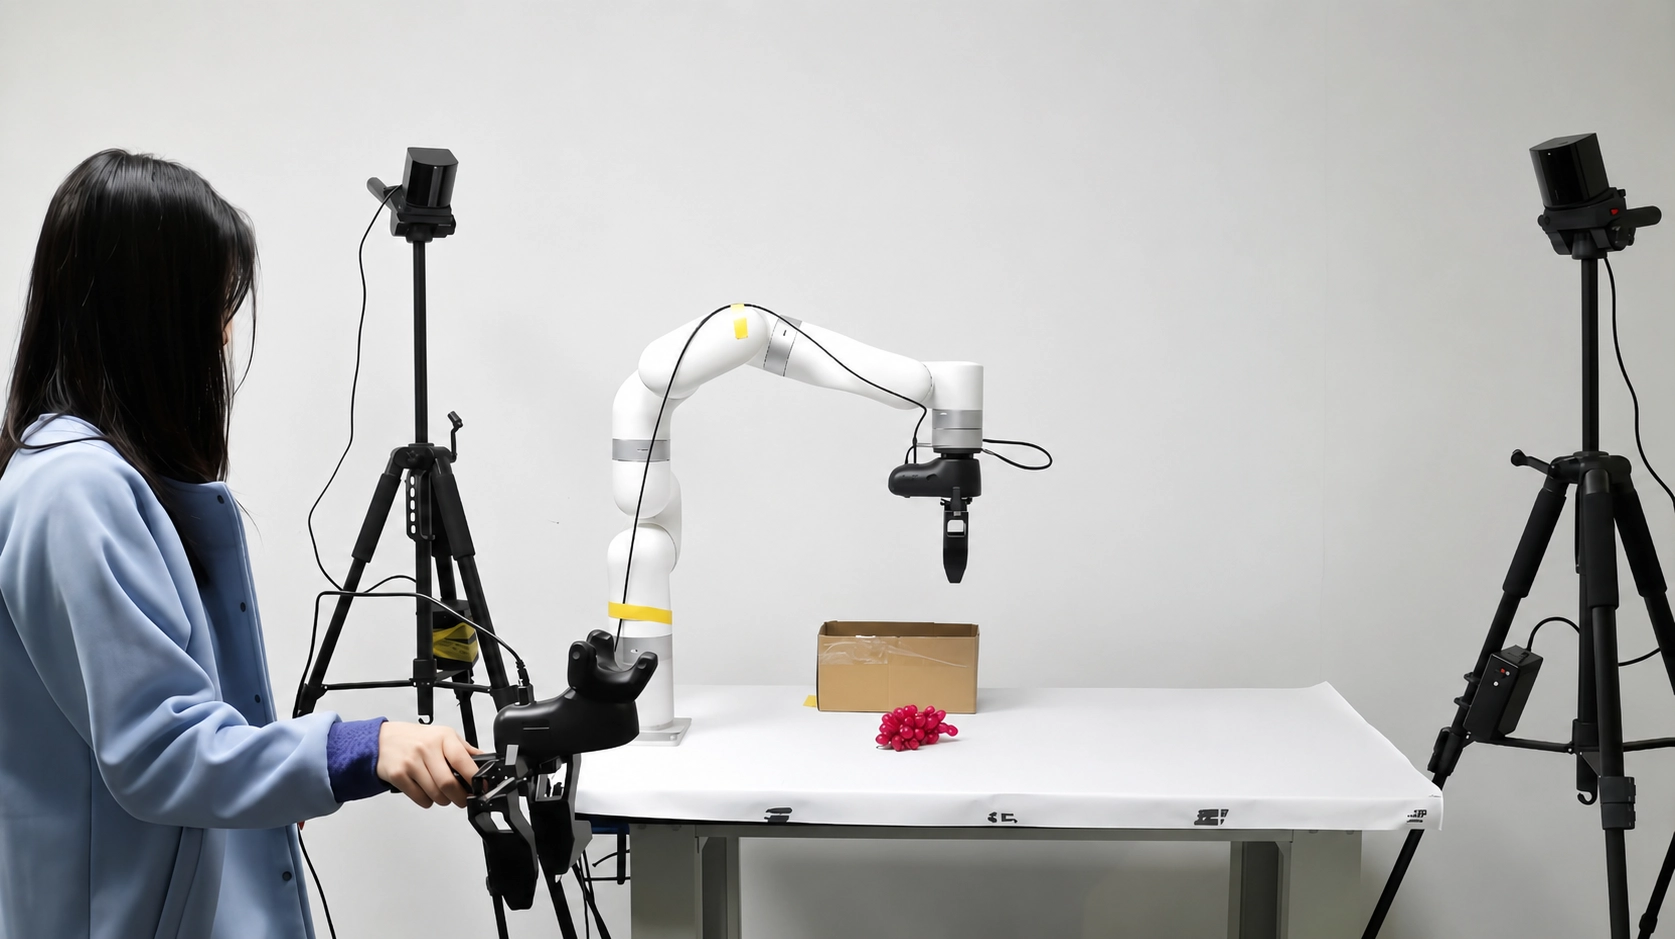
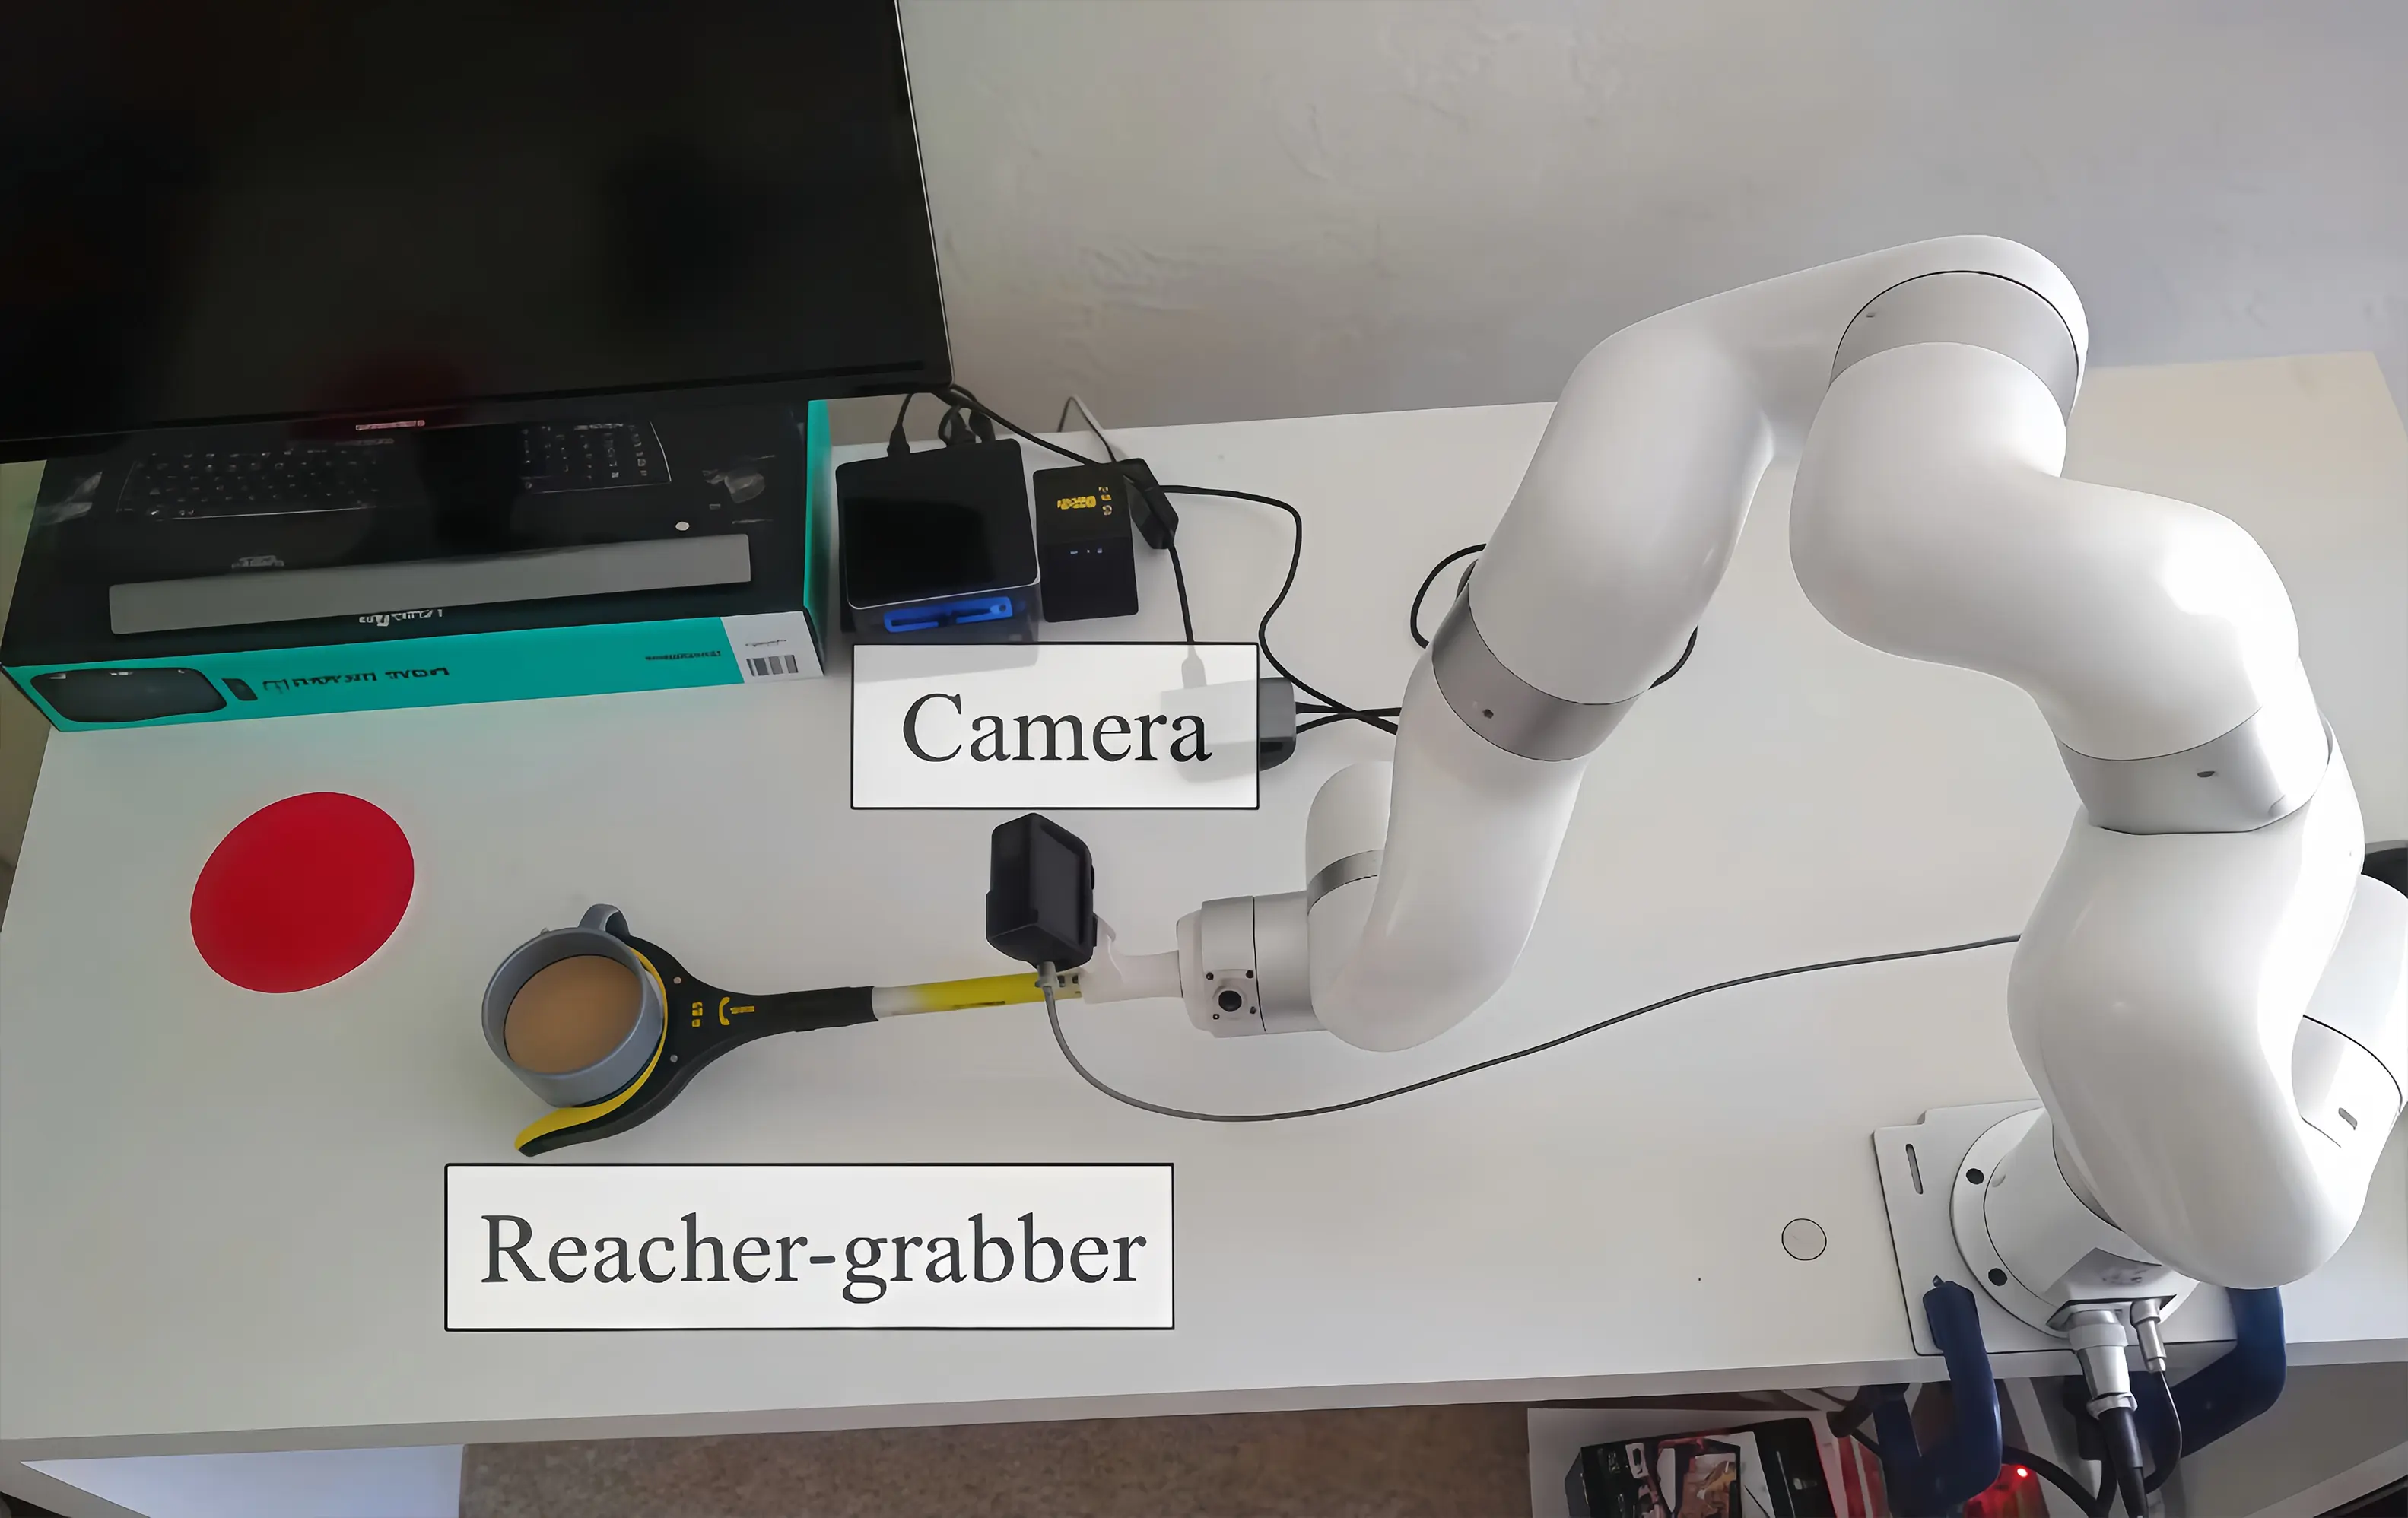
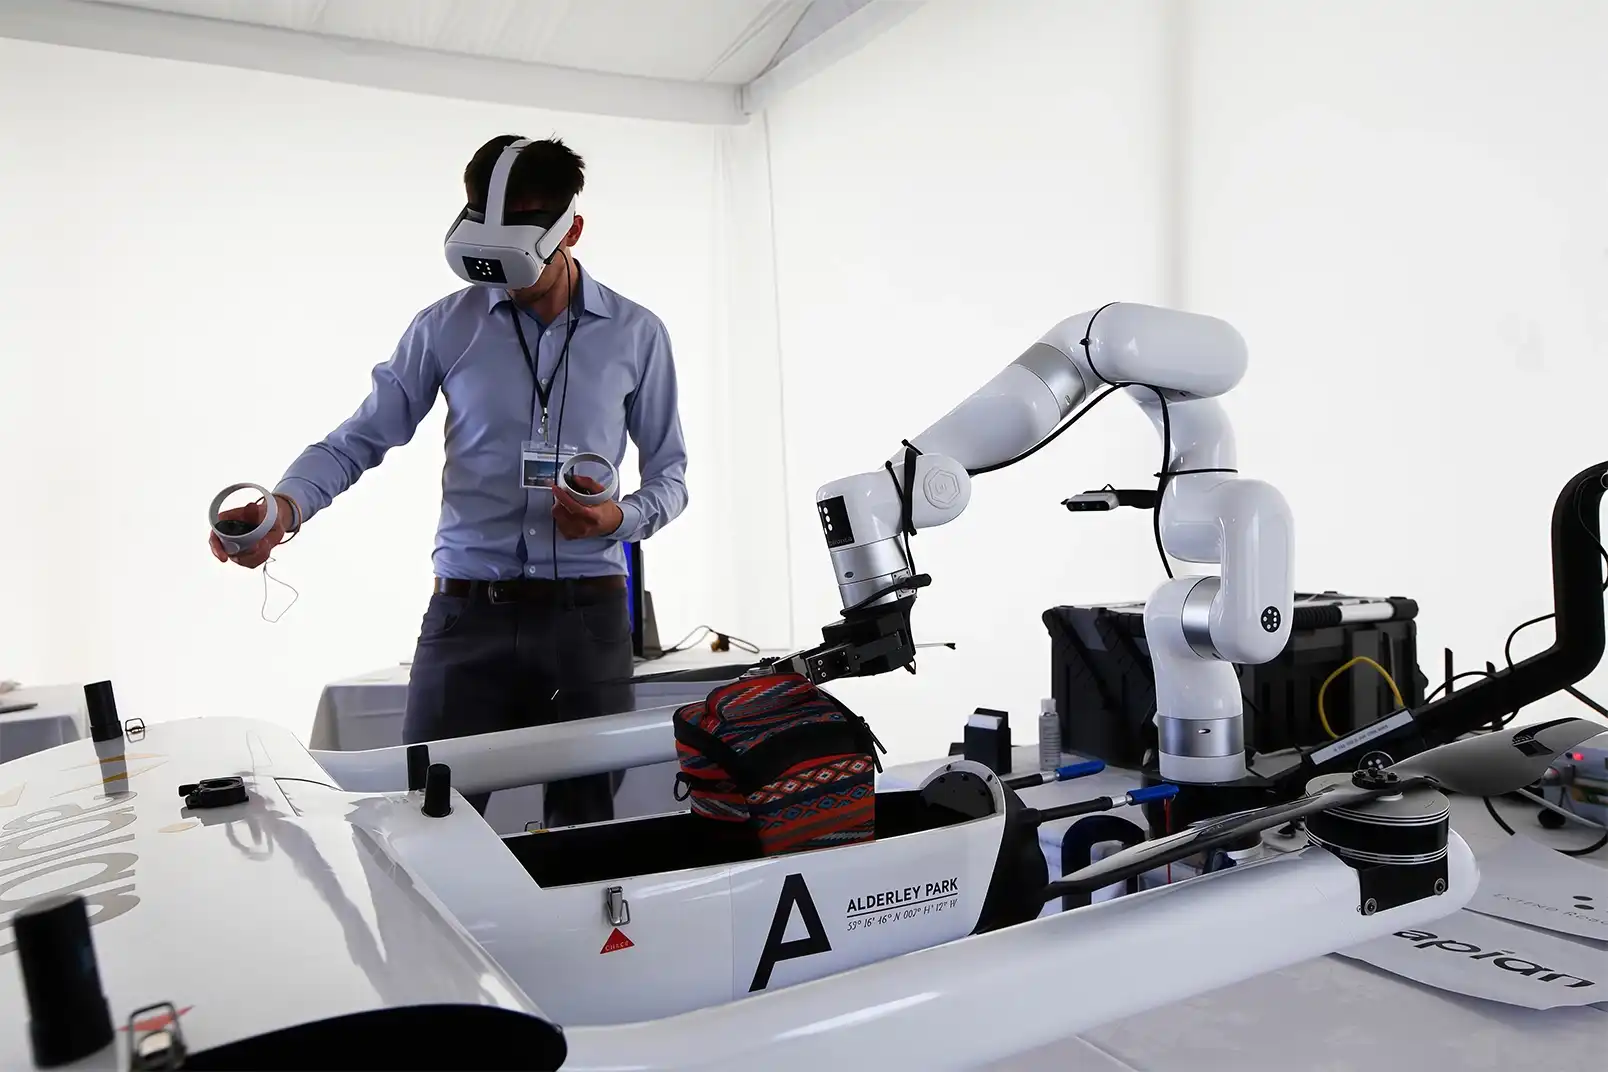
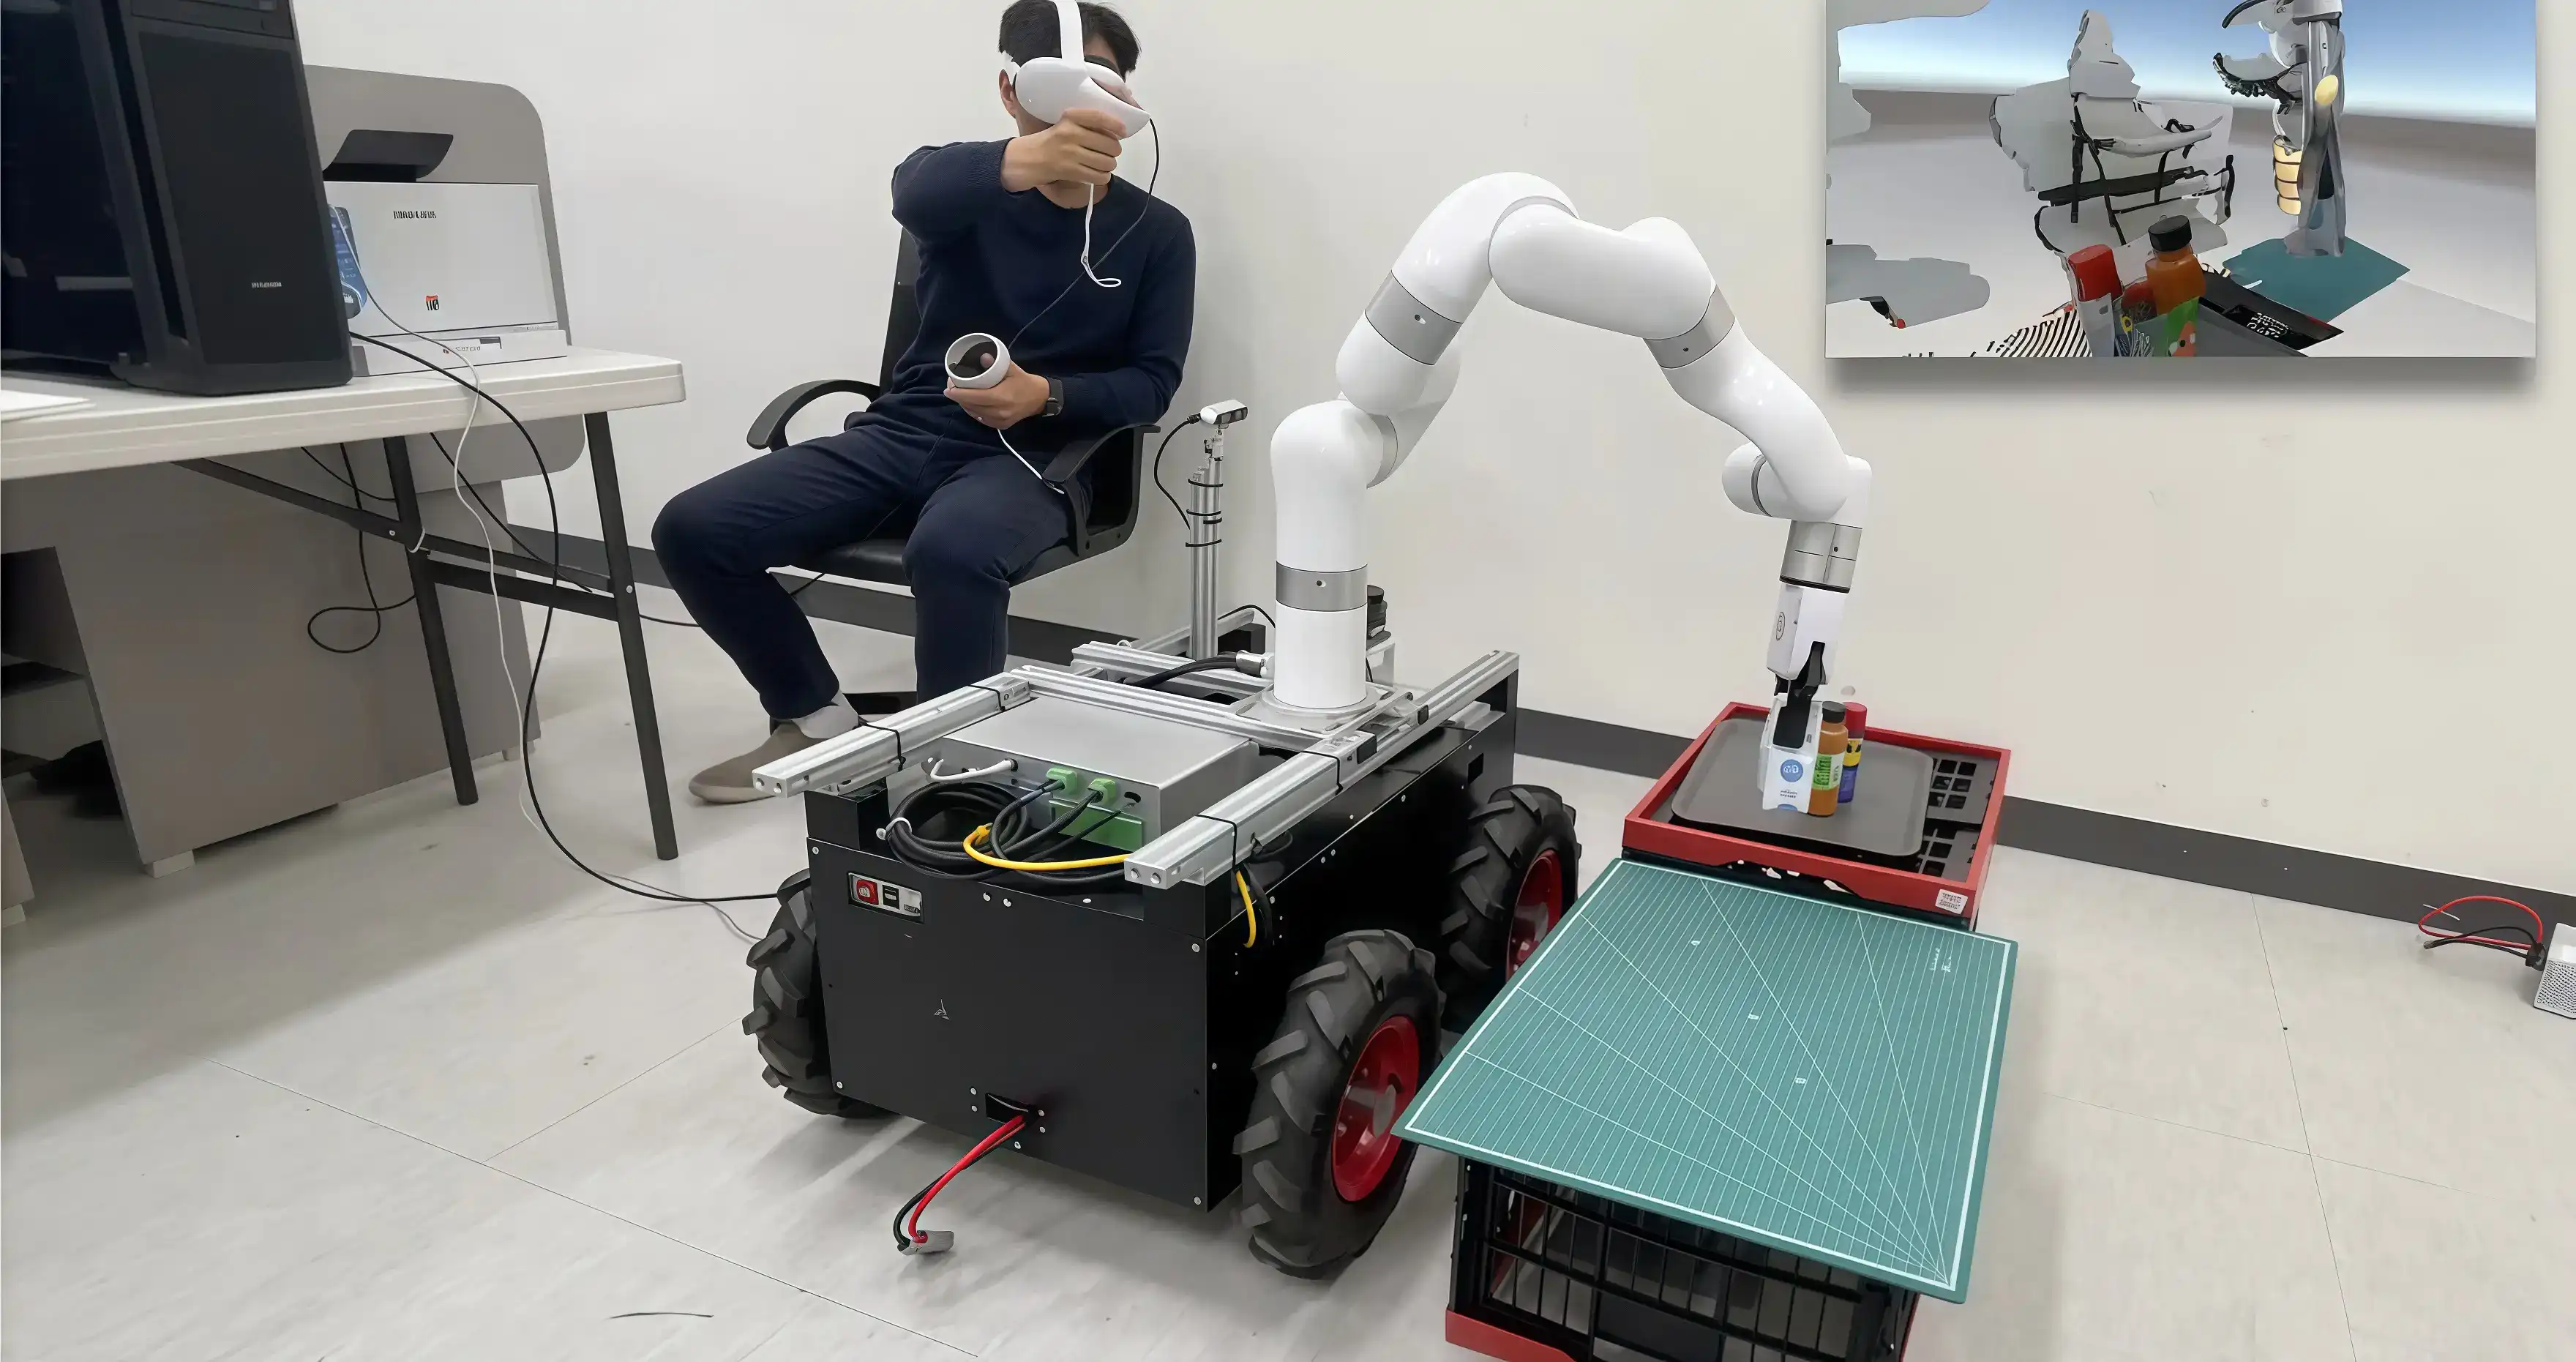
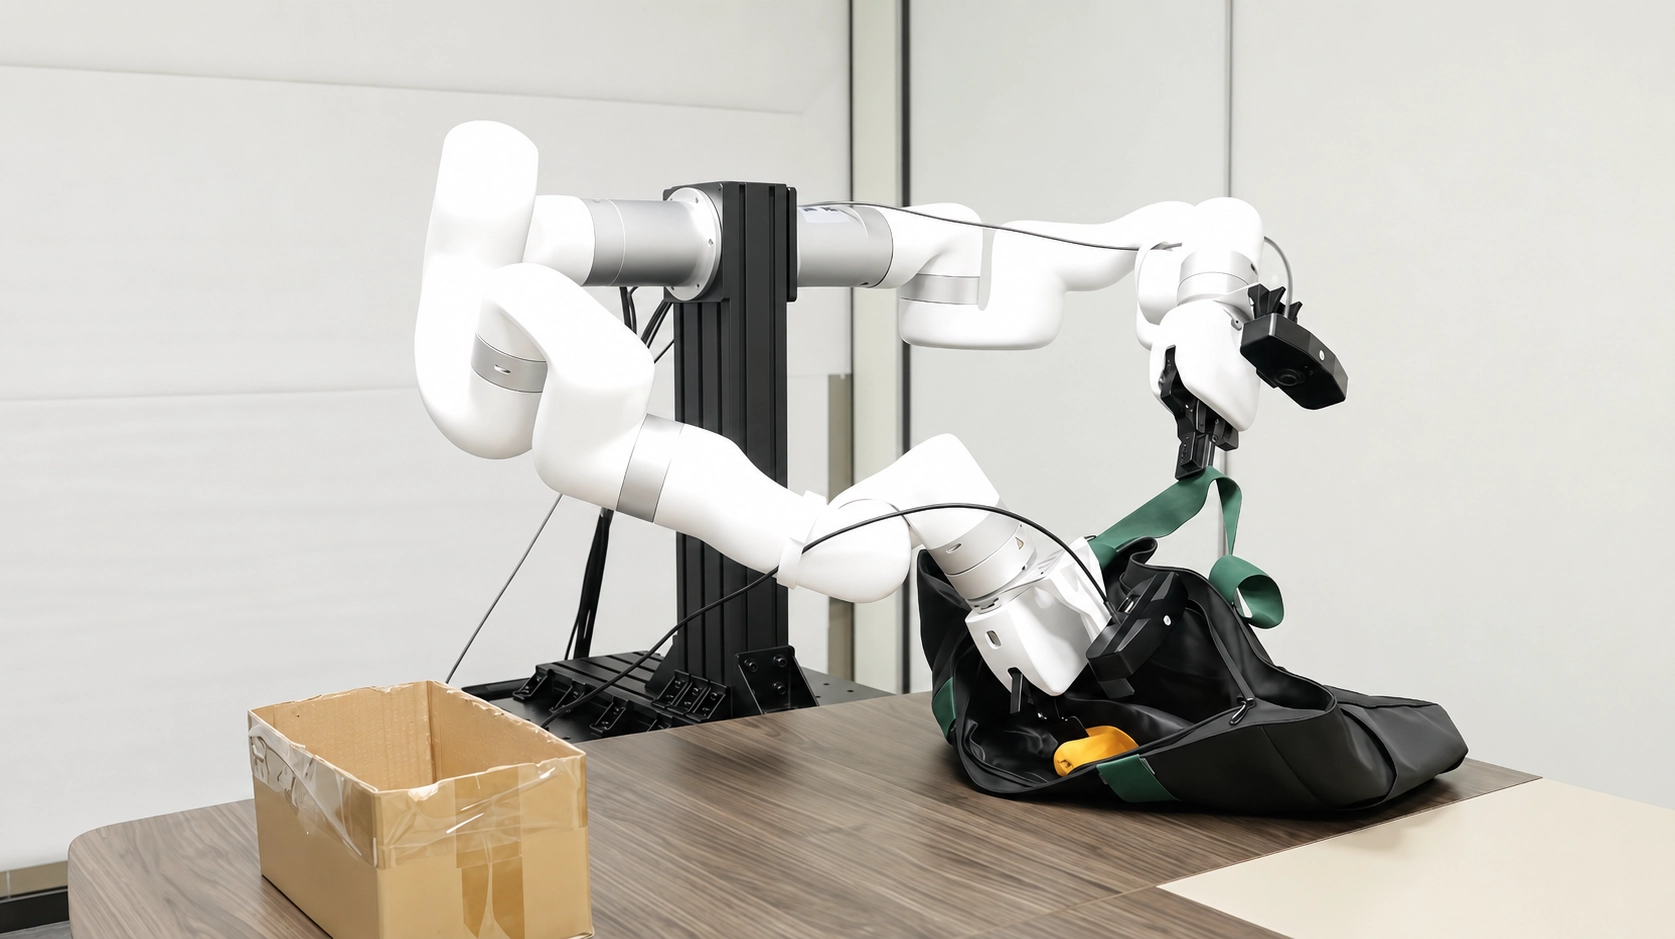
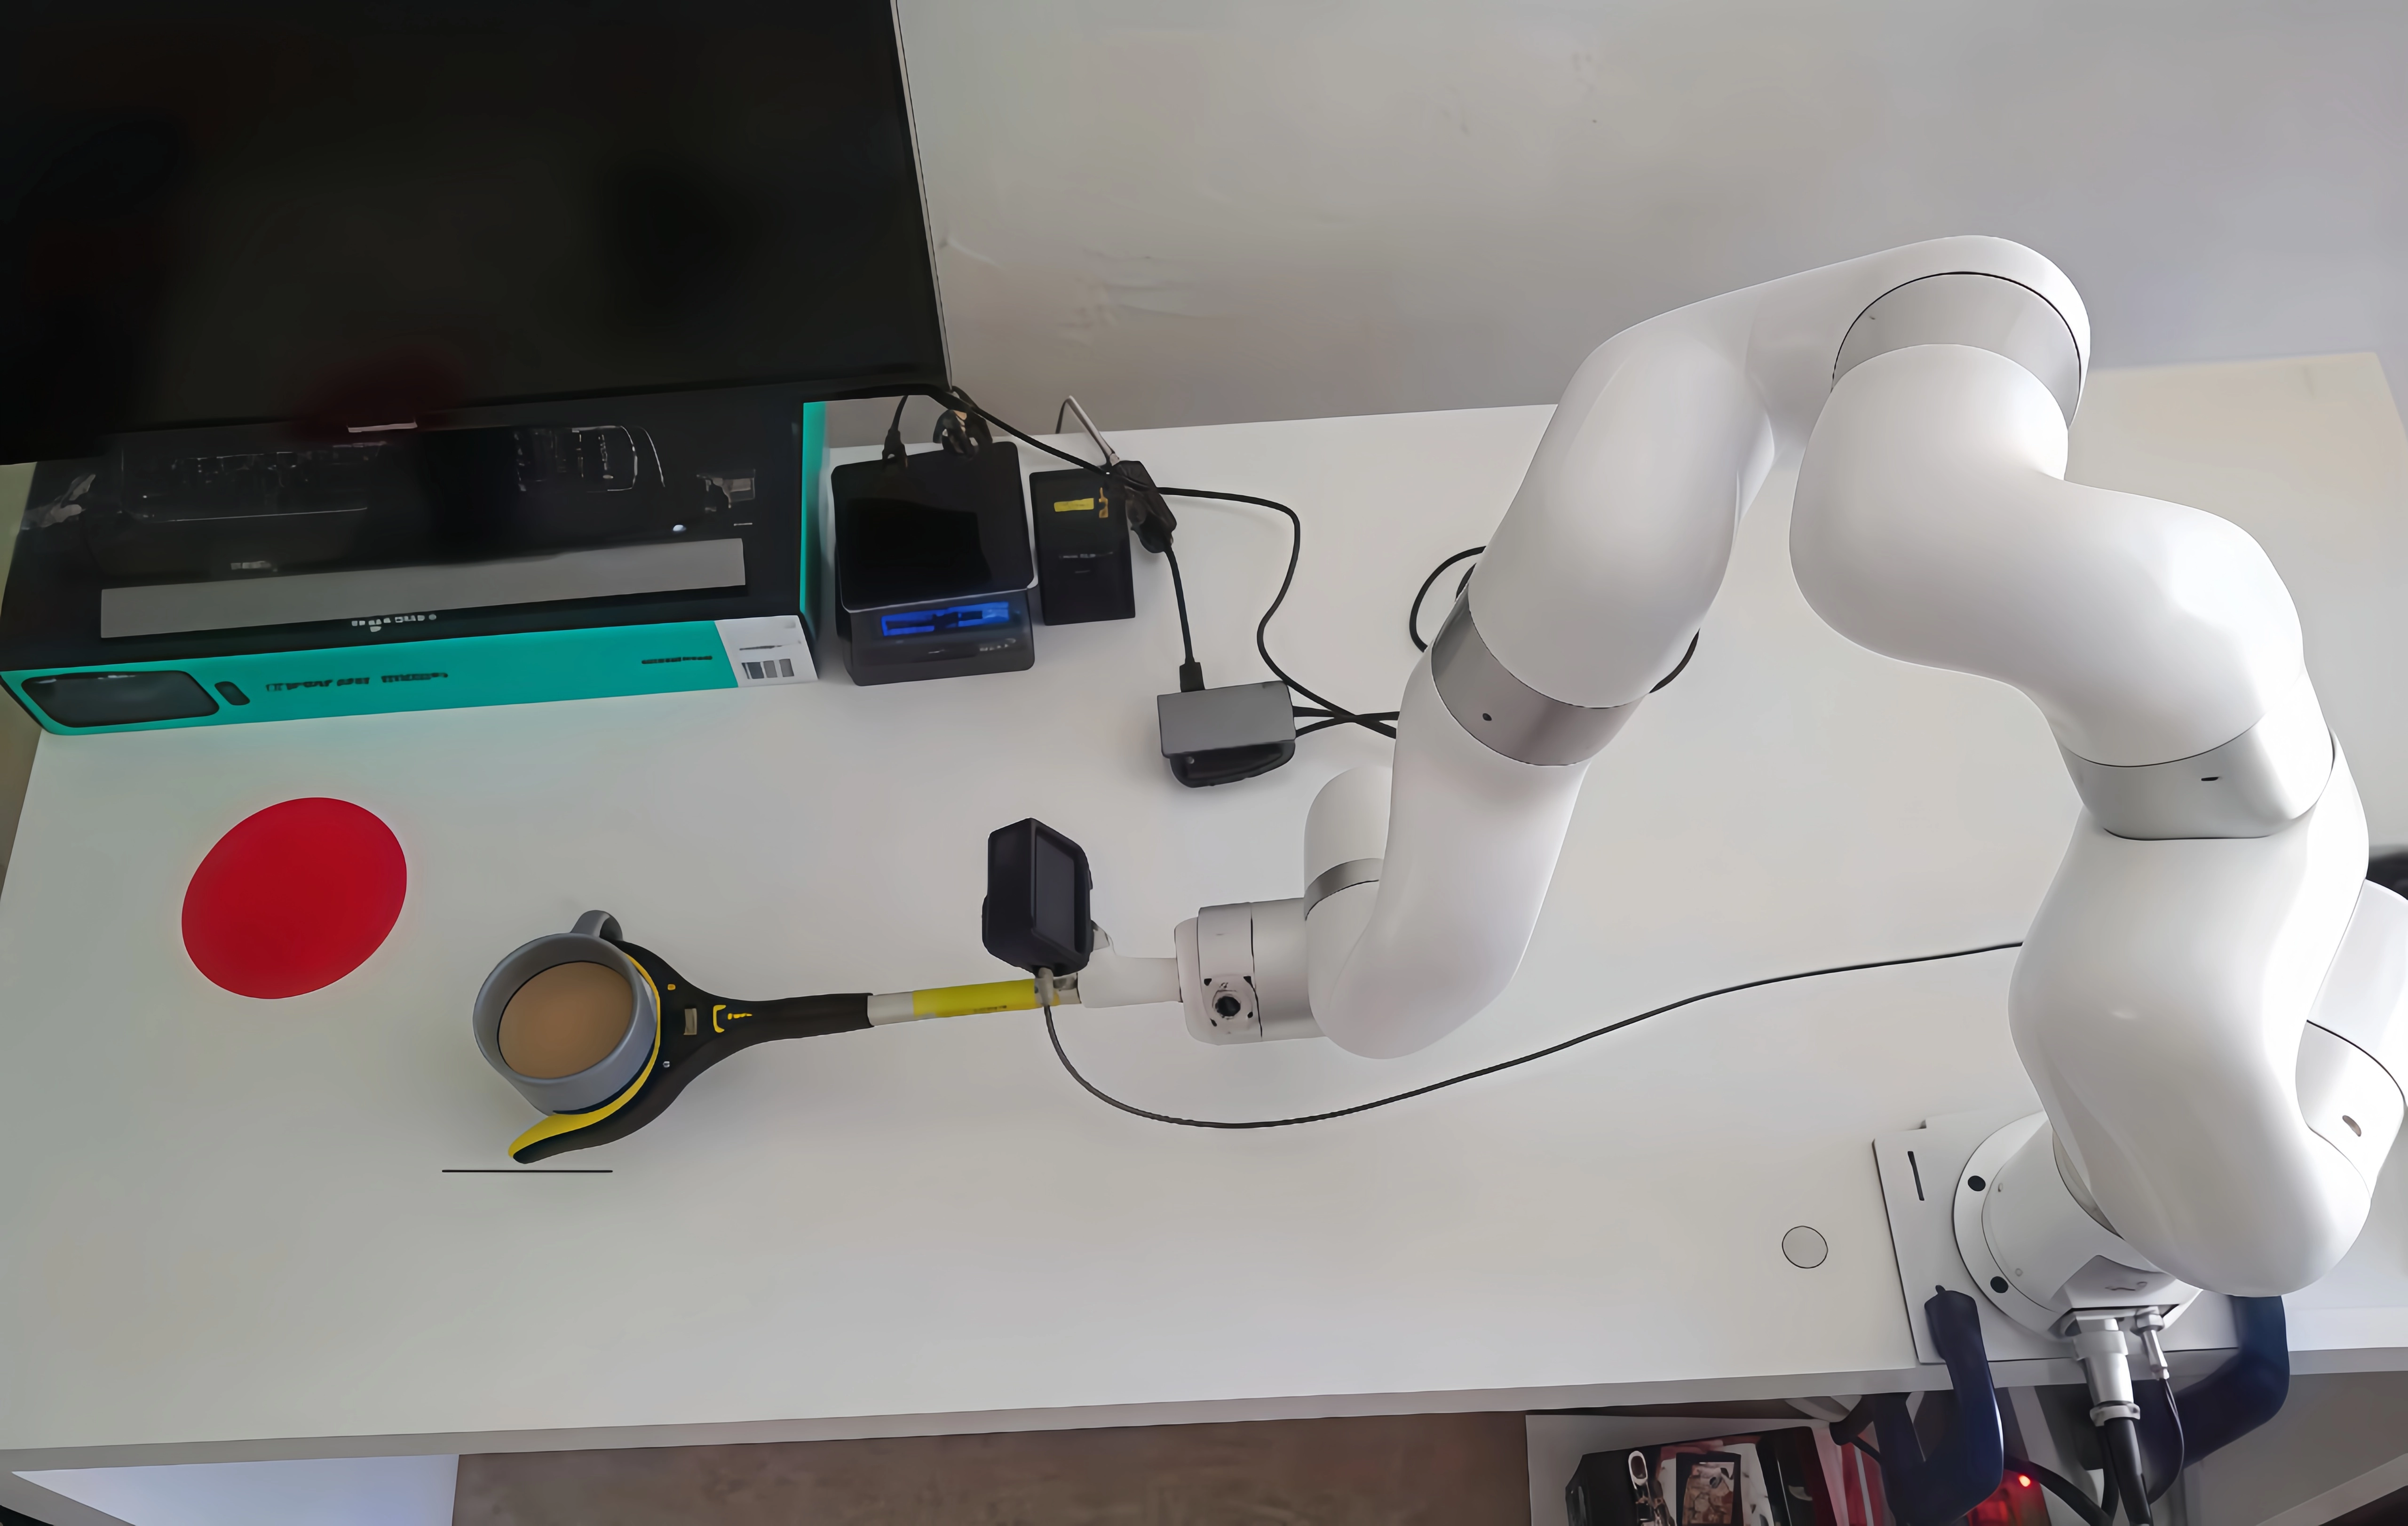
UFACTORY 协作机器人在性能、开放性与成本之间取得平衡,既可满足模仿学习的数据采集、策略验证和真机部署需求,也便于搭建多机器人数据采集平台,适合企业和研究团队开展早期研发与快速迭代。
 01
高性价比
更低的硬件投入,使团队能够在相同预算下部署更多机器人,构建多工位或多机械臂数据采集平台,提升示教数据采集效率。
对于需要持续尝试不同硬件配置、任务场景和策略模型的团队而言,也能降低实验和迭代成本。
 02
易用且开放
提供 Python SDK,可通过 TCP/IP 直接控制机器人,并方便接入 LeRobot 等模仿学习框架。
同时提供官方 ROS 2 功能包 xarm_ros2,可与 MoveIt 2、Isaac Lab 等机器人开发工具结合,覆盖数据采集、算法开发、仿真验证到真机部署等研发环节。
 03
高频控制与低延迟通信
支持高频状态反馈与控制指令更新,可更及时地响应策略模型输出,使机器人运动更加平滑、连贯。
 04
安全性
UFACTORY 协作机器人配备碰撞检测功能,可在示教、遥操作和策略真机测试过程中提供基础安全保护,降低人与机器人近距离协作时的风险。