料箱拣选
背景
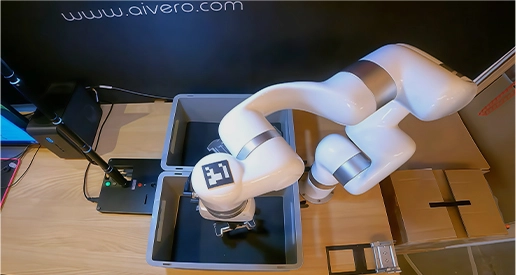
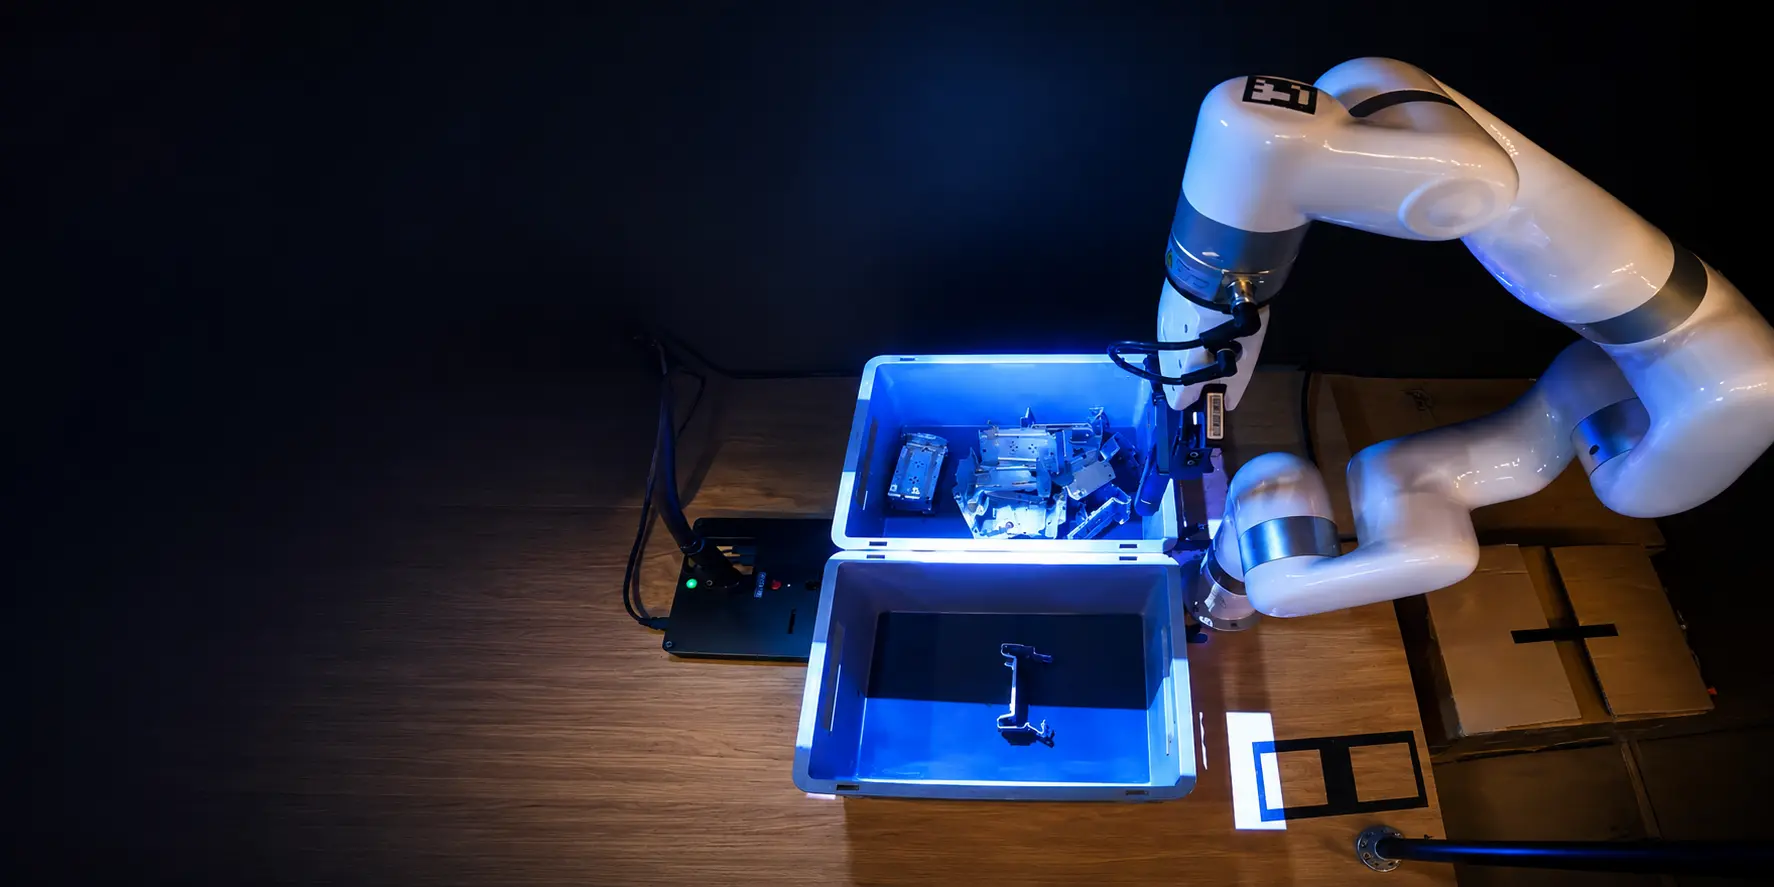
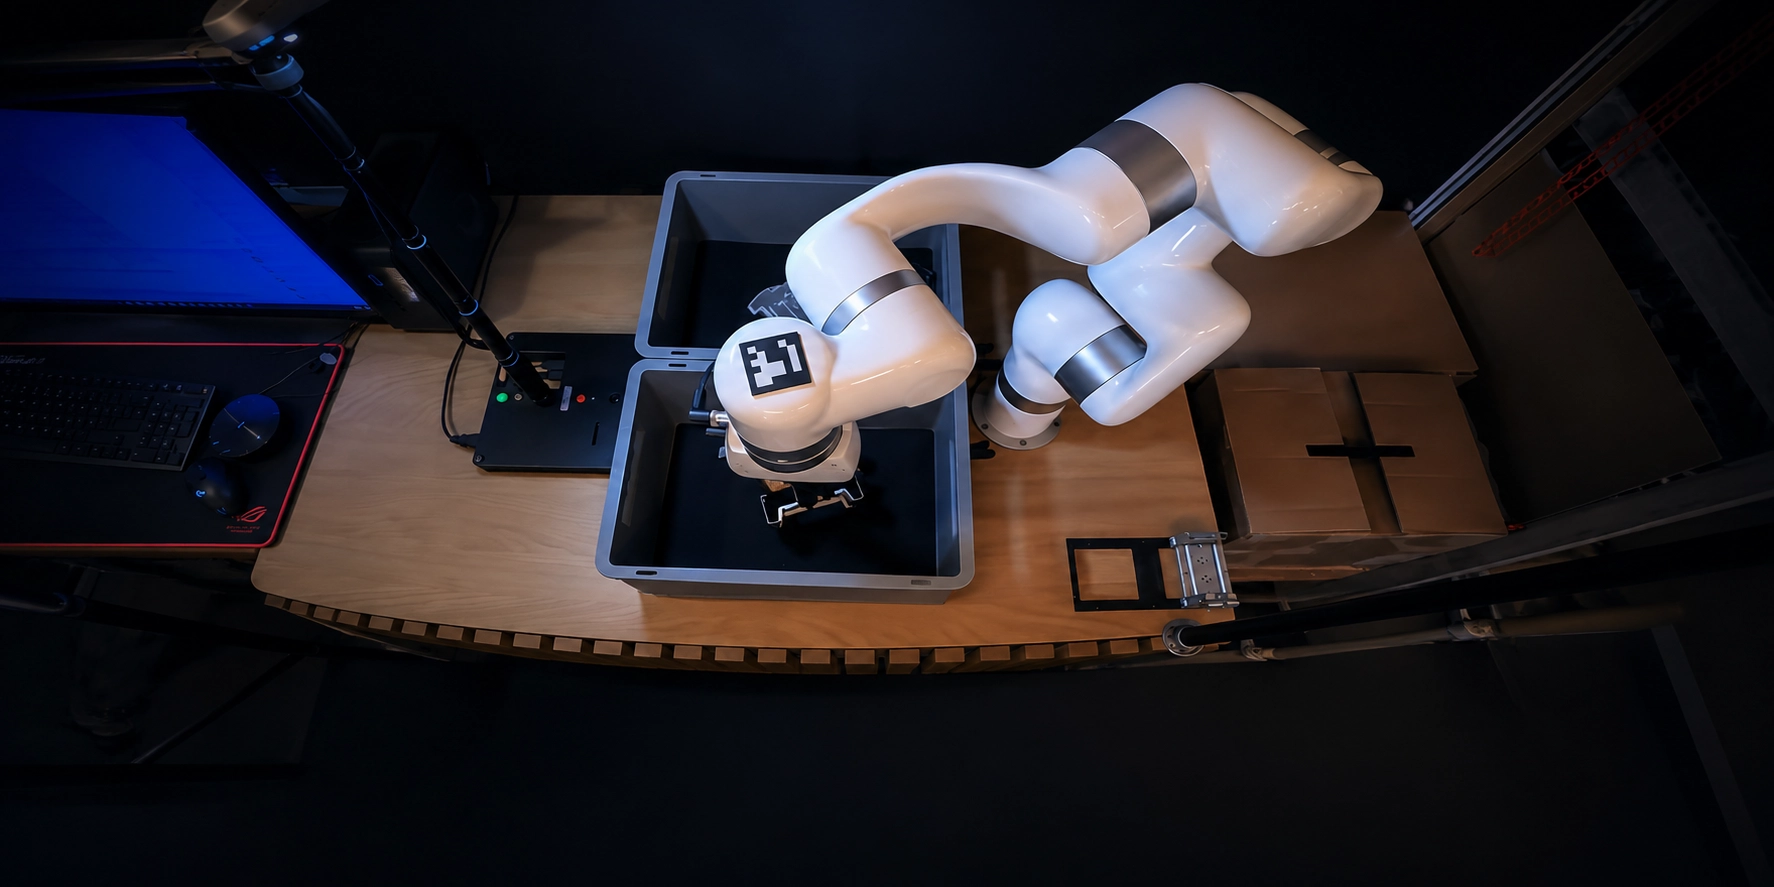
在制造和物流领域,无序抓取仍是上下料和送料环节中最难自动化的任务之一。市场需求旺盛,但识别、定位和抓取规划的技术门槛高,许多中小制造企业难以落地。
行业痛点

零件杂乱、人工低效与平台封闭
零件随机堆放、相互遮挡,朝向各不相同。
人工分拣是重复性工作,长时间作业难以保持一致性。
中小制造企业需要一个可以二次开发的开放平台。
 01
成本与回报
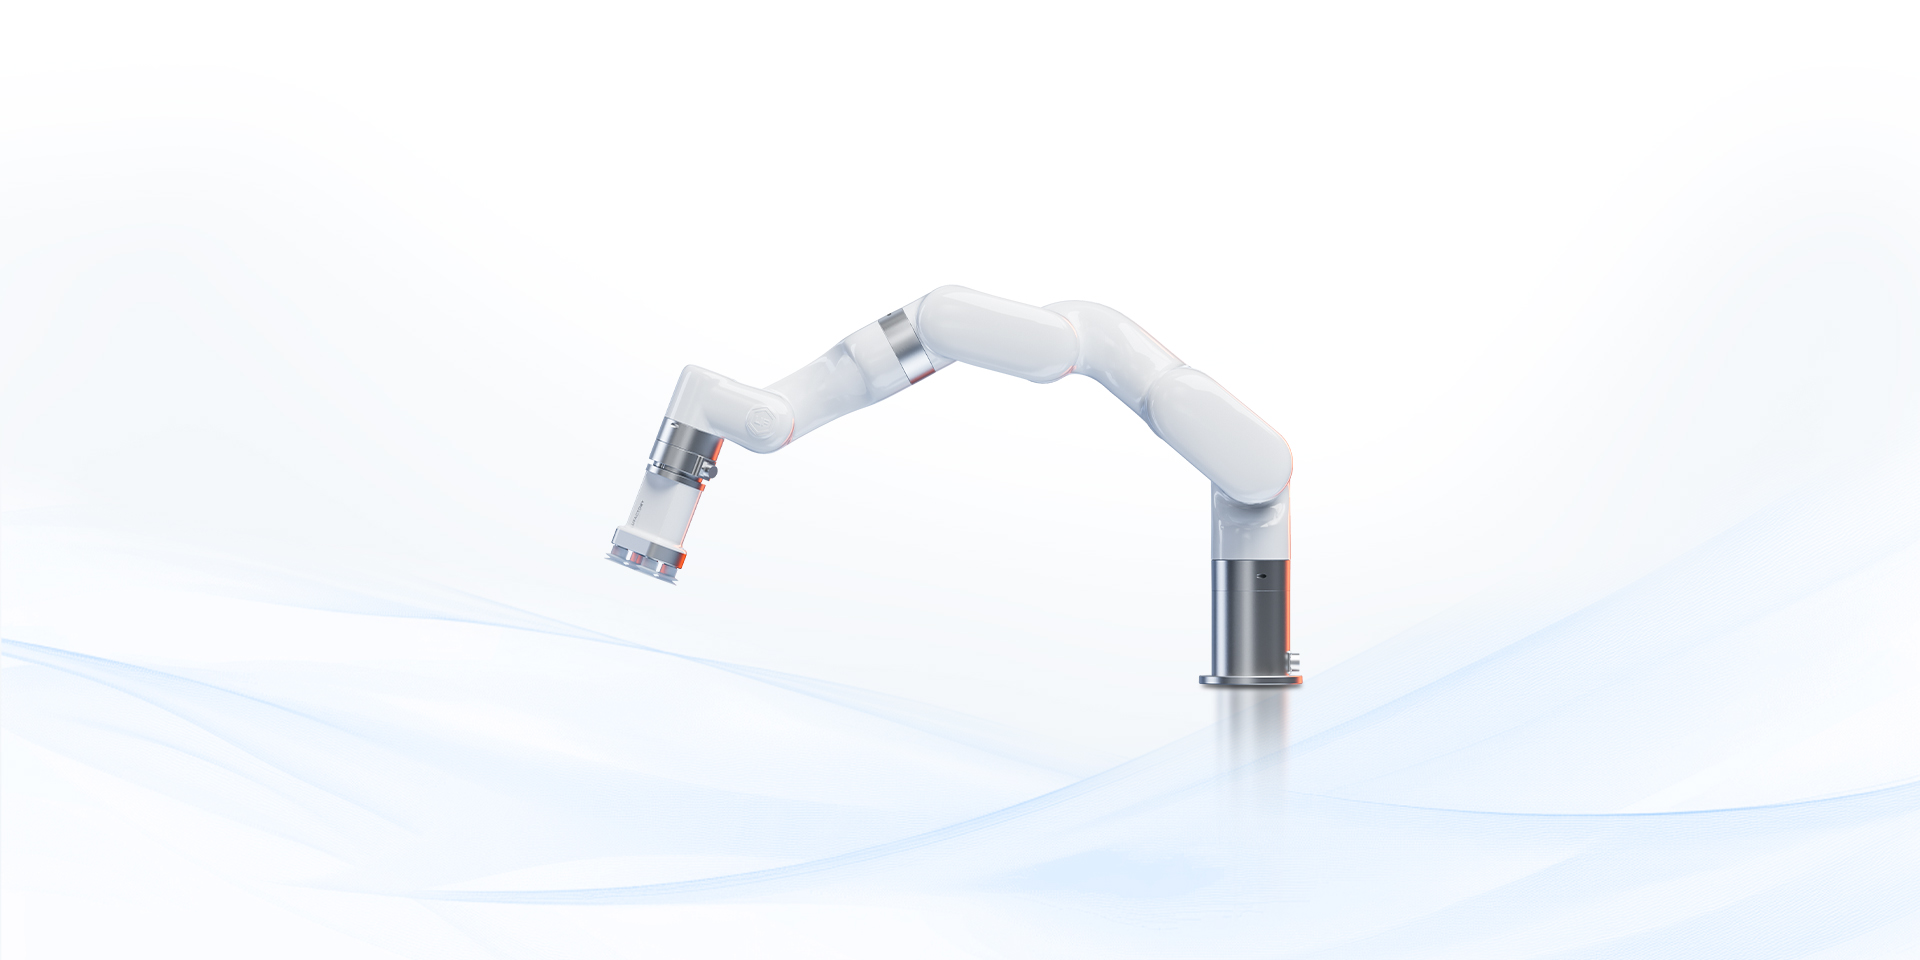
作为无序抓取的核心硬件,UFACTORY 协作机器人价格有竞争力,可降低项目总成本、缩短投资回报周期。
 02
生态开放
ROS/ROS2 功能包与 Python/C++ SDK,便于集成商把 3D 视觉识别结果和抓取规划转化为机器人运动指令。
 03
视觉集成轻松
UFACTORY 850 内置千兆以太网接口,轻松接入 2D/3D 工业相机。
 04
即插即用
ISO 法兰和标准 I/O 接口,可搭配真空吸盘、夹爪等末端执行器,适配不同形状和材质的工件。
 05
节拍稳定
机器人持续完成识别、抓取、放置的循环,保证供料节拍稳定。
 06
解放劳动力
机器人将人从重复性劳动中解放出来,让他们专注于更有价值的事。