辅助机器人
背景
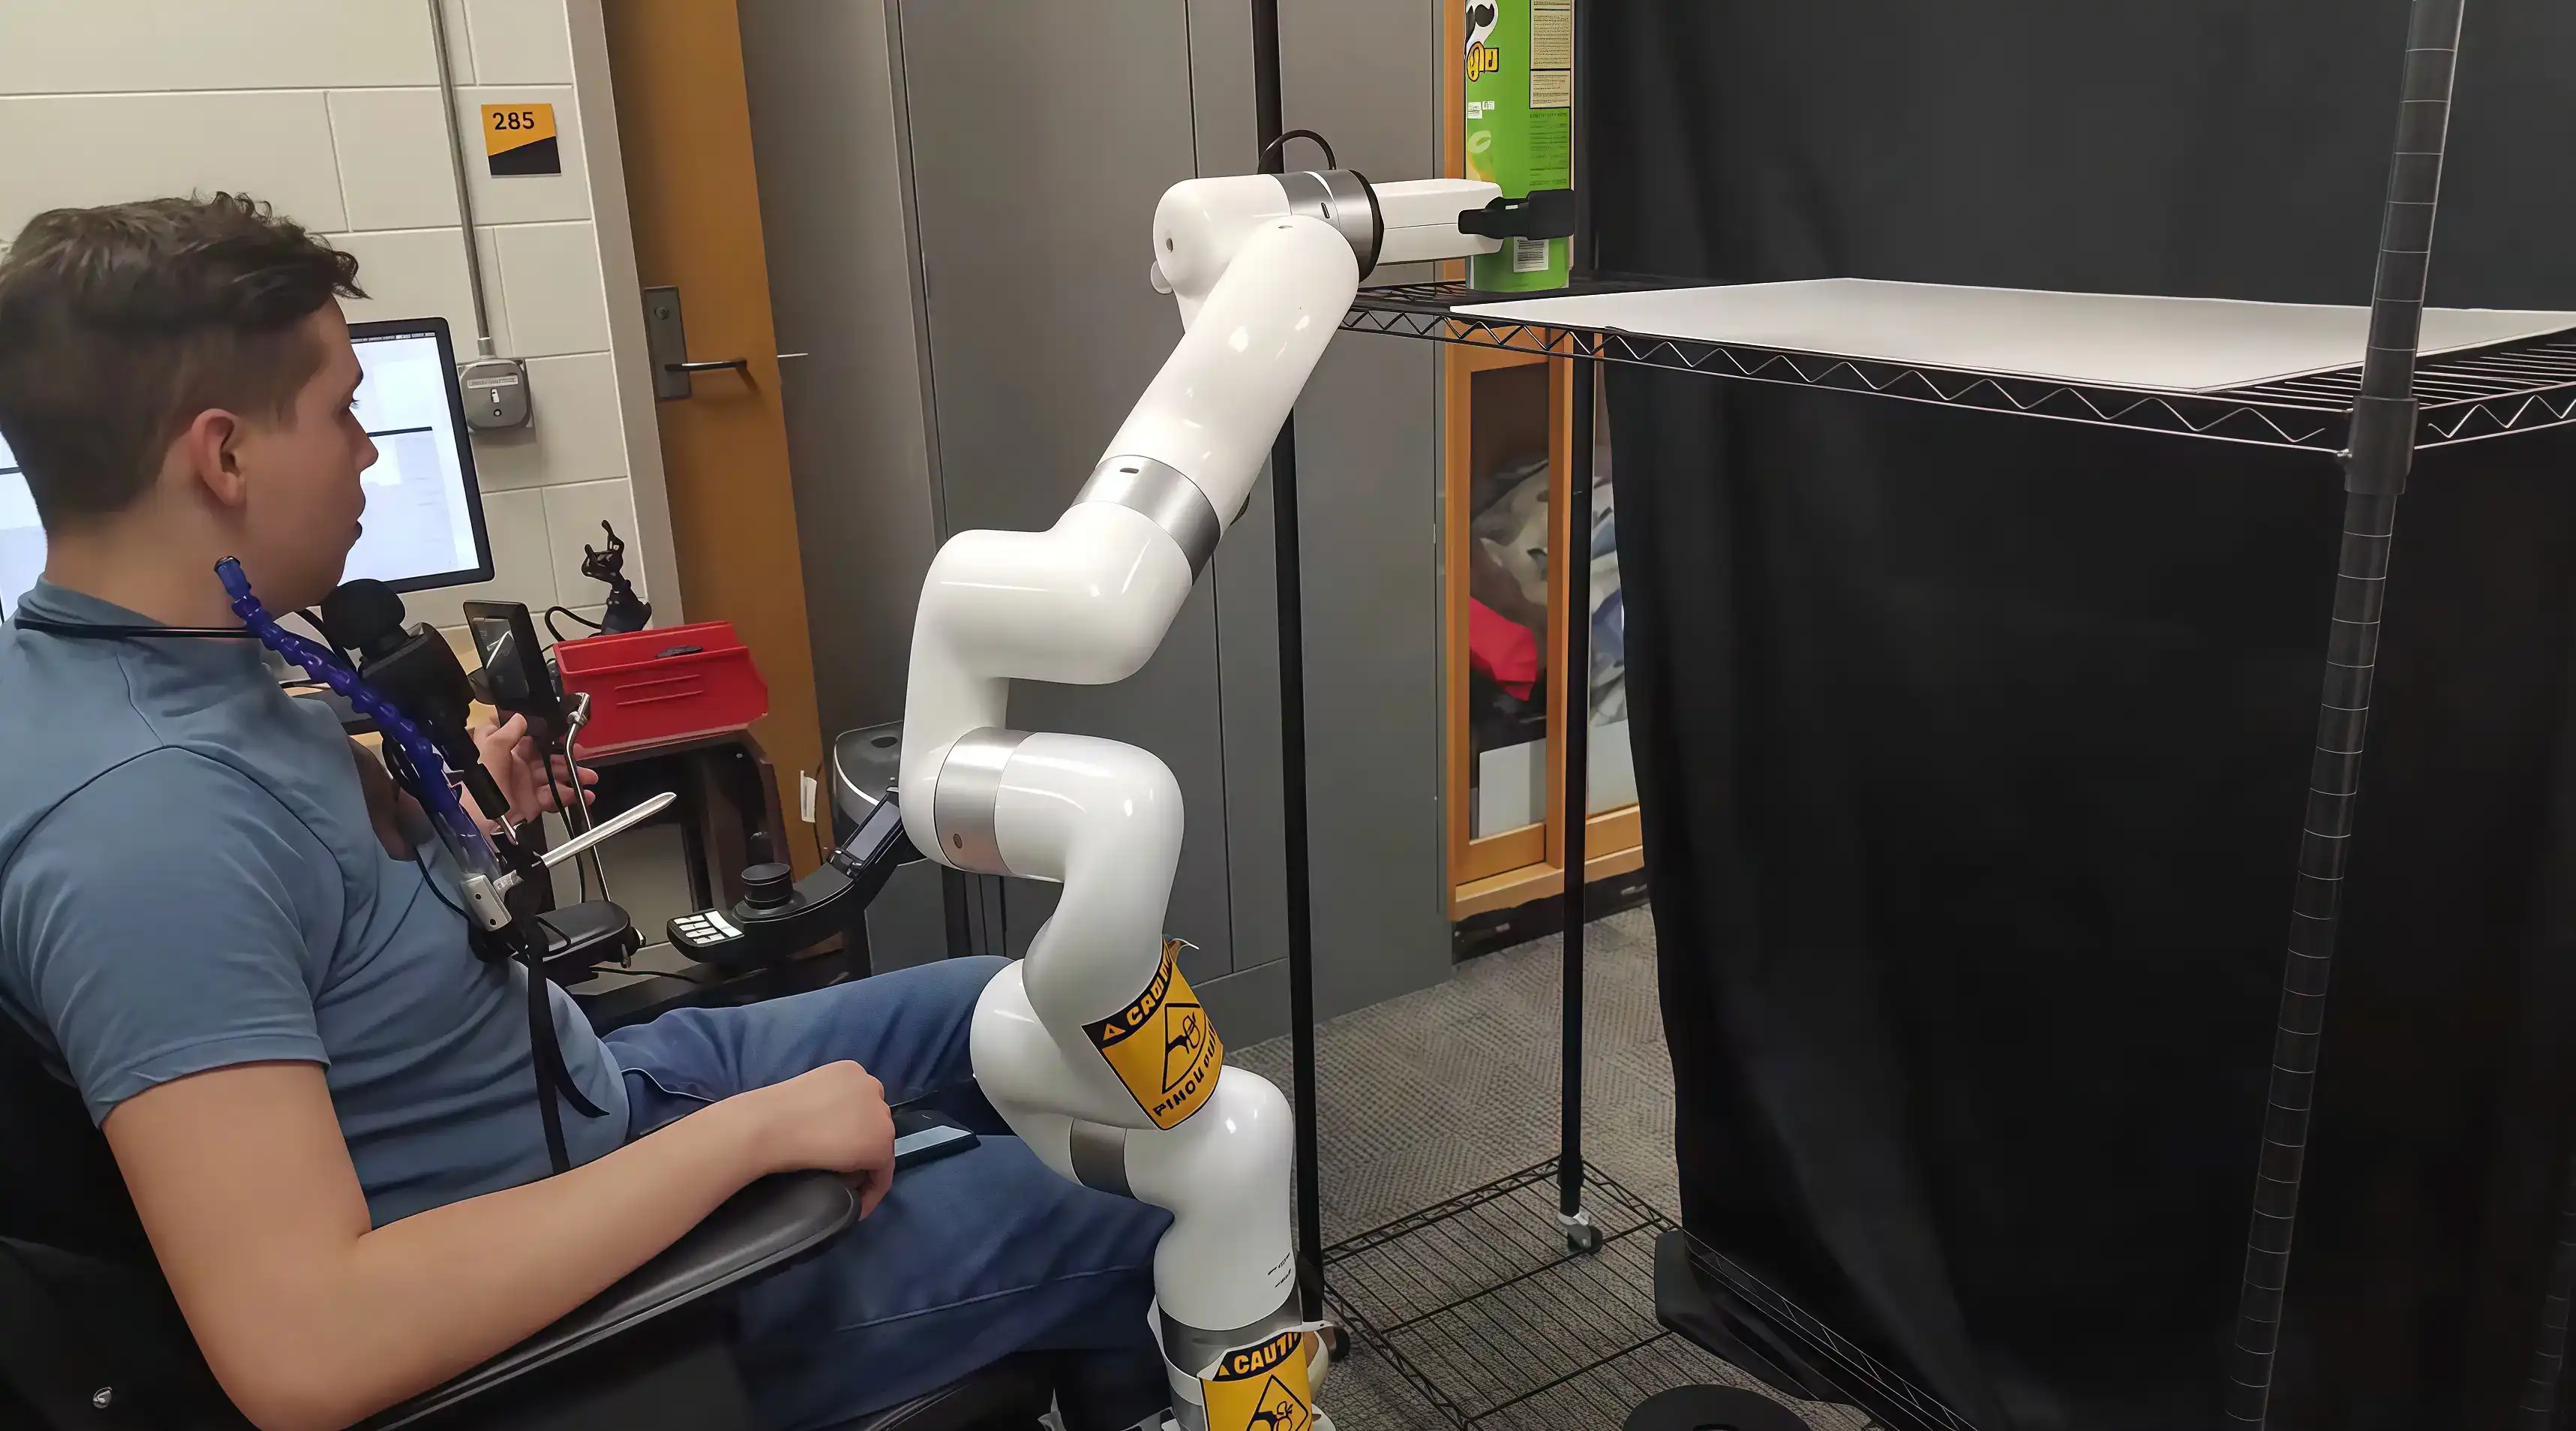
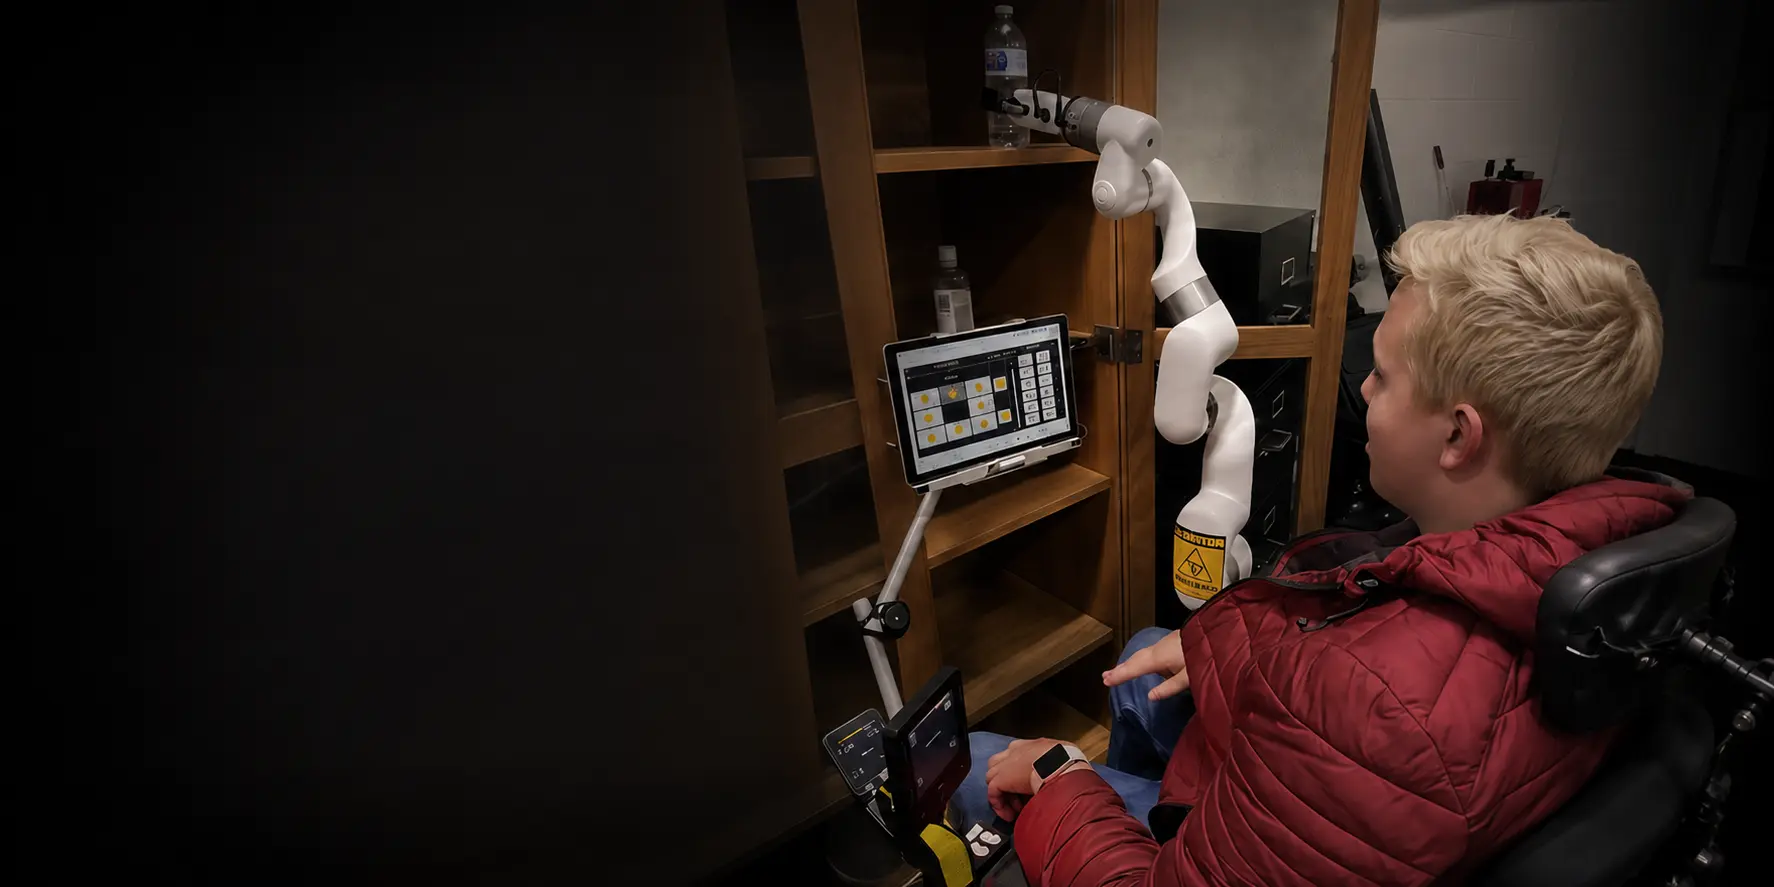
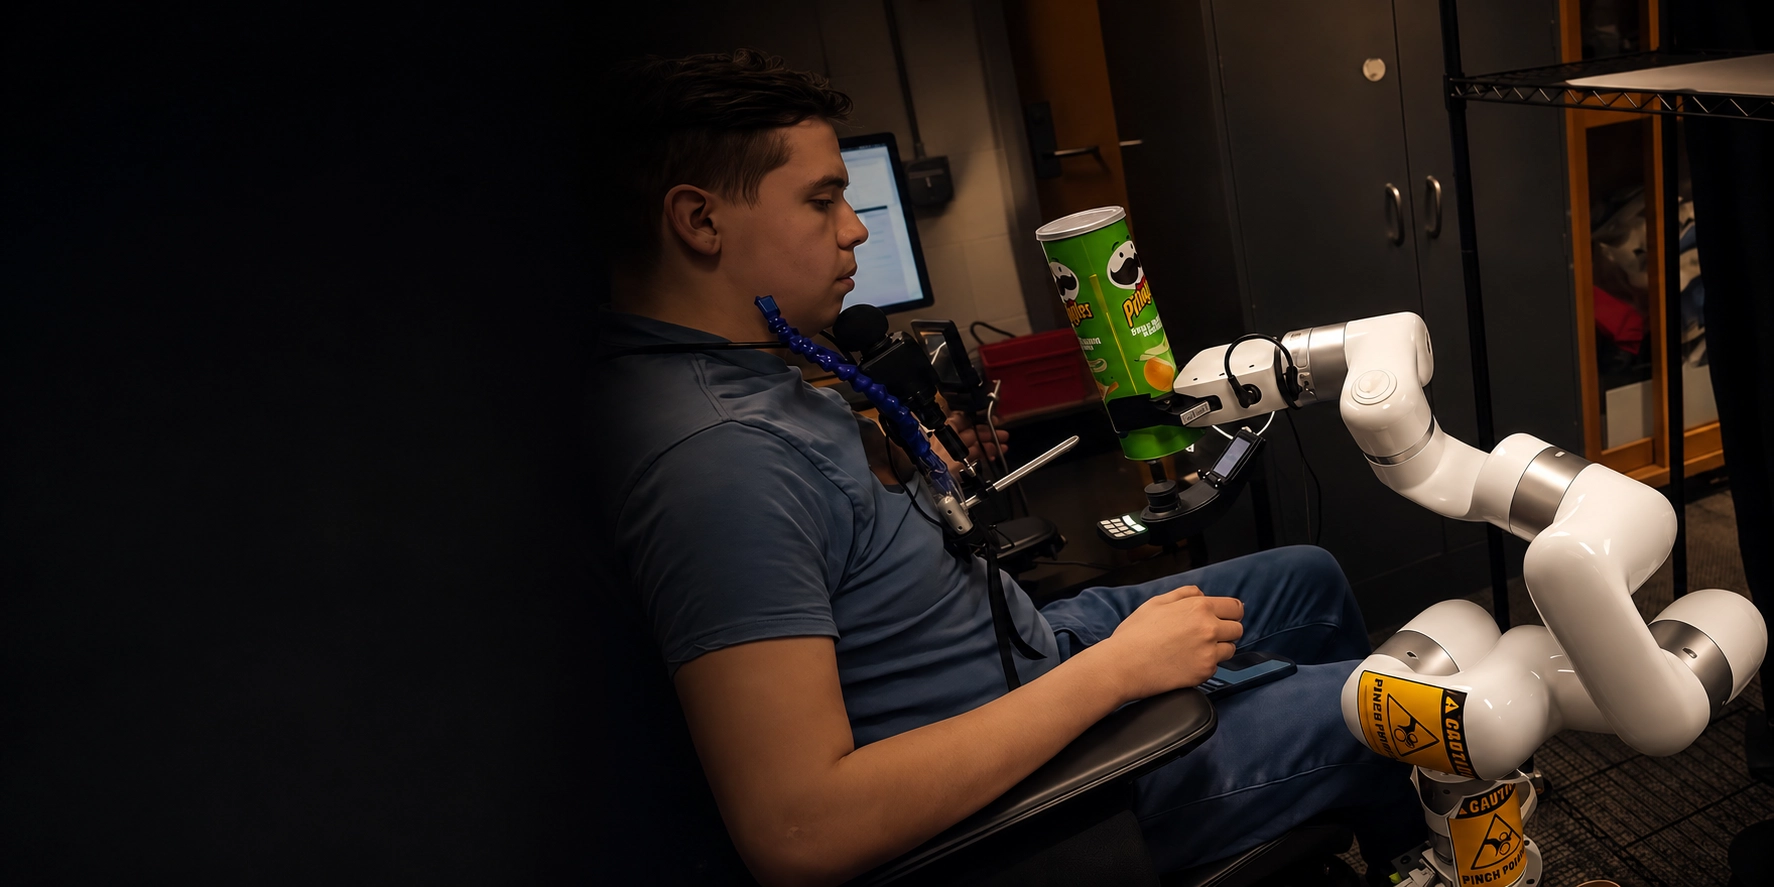
全球有数百万人因中风、脊髓损伤、脑瘫、渐冻症(ALS)等疾病影响上肢功能,抓取物品、进食、开门这些日常动作都需要他人帮忙。轮椅辅助机械臂也因此受到越来越多的关注。
但要研究这类系统,需要一个支持快速试错、验证、再迁移的开发平台。商用和医疗级辅助机械臂价格昂贵,不适合反复实验,这成了研究人员面前的一道坎。
研究困境

现有方案的局限
商用和医疗级辅助机械臂成本高,科研预算难以承担。
封闭平台难以接入眼动追踪、摇杆等不同输入方式,算法验证受限。
早期自制的原型硬件往往不够稳定,拖慢研究迭代,也推高了试错成本。
 01
可靠的辅助测试平台
xArm 6 为轮椅辅助研究提供了稳定的协作机器人平台,团队可以先在上面验证眼动、摇杆和视觉引导等控制方式,再迁移到原型机器人上。
 02
胜任日常生活任务
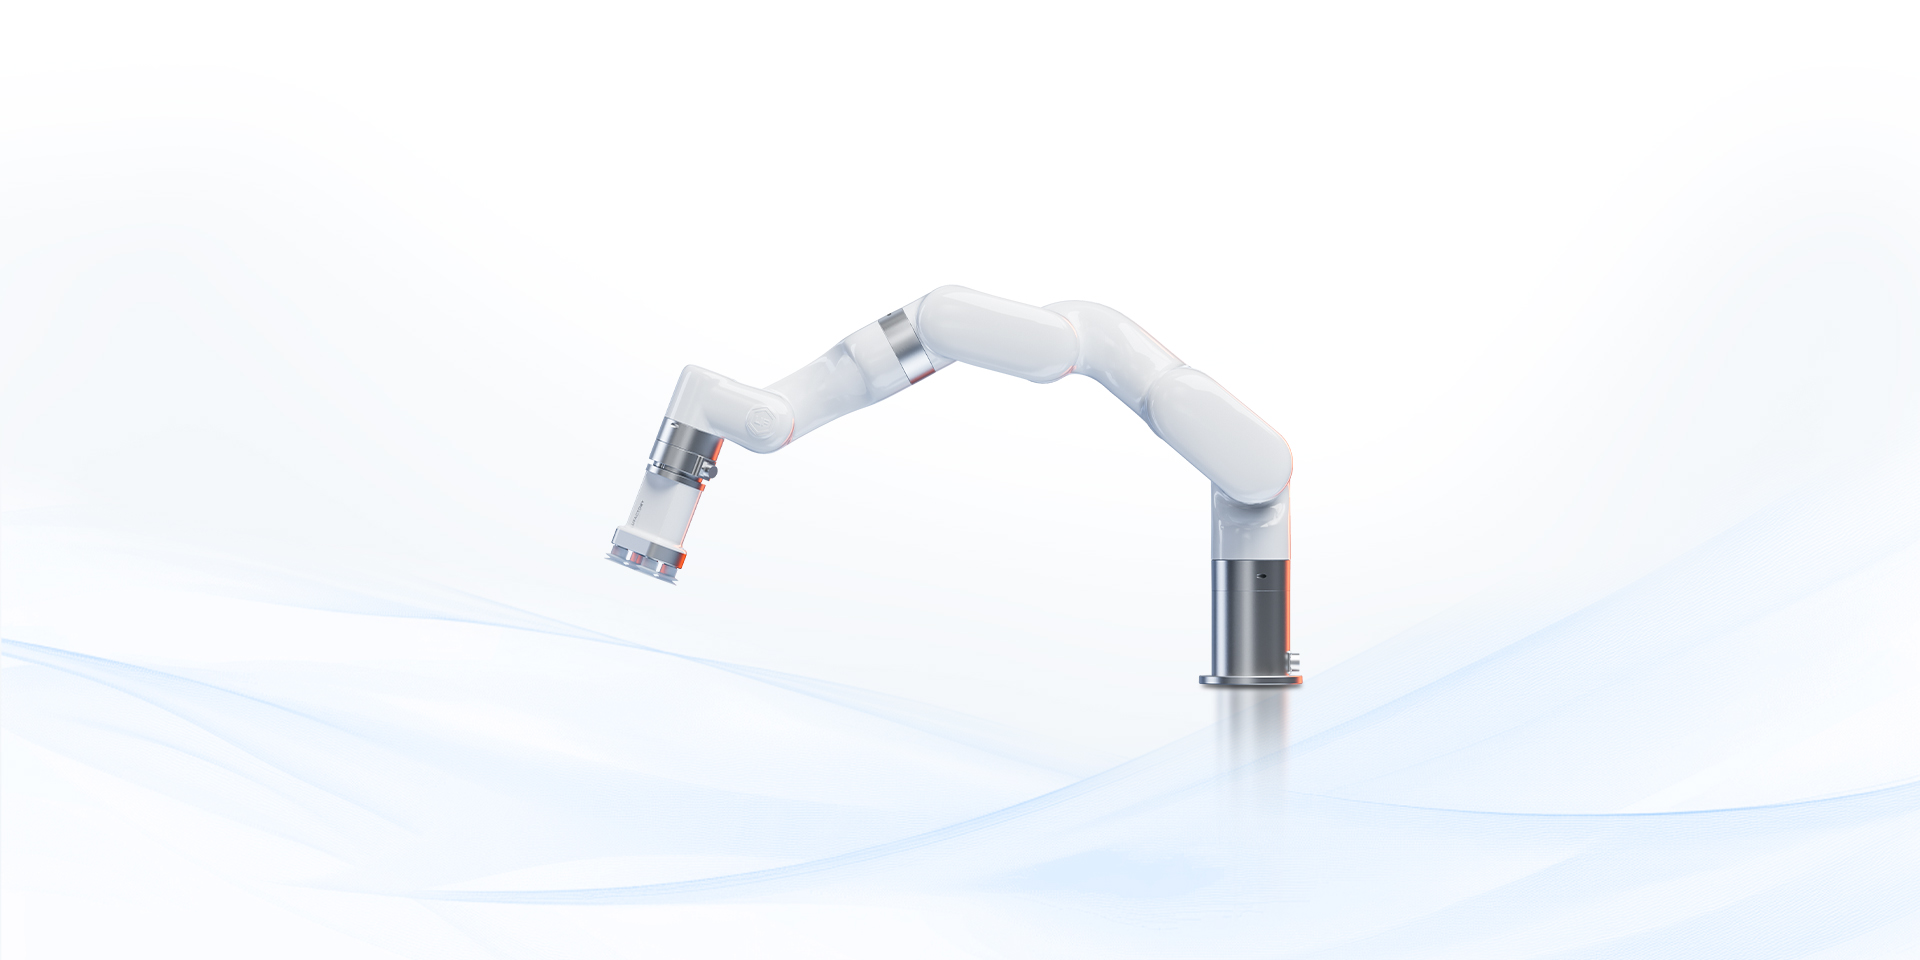
六轴运动加上700 mm的工作空间,可完成抓取物品、辅助进食、开门等日常生活任务。
 03
适合装在轮椅上
机身紧凑轻巧,可集成到电动轮椅上,对平衡性、机动性和车上空间的影响都很小。
 04
科研预算友好
与医疗级辅助机械臂相比,xArm 6 帮助高校和实验室控制硬件成本,同时能支撑长期、多项目的研究。
 05
开放的控制生态
Python 与 C++ SDK 让团队可以搭建自定义控制框架,接入眼动追踪、摇杆、视觉识别等多种辅助输入方式。
 06
多种控制模式
UFACTORY xArm 6 支持 RS-485 通信和 Modbus RTU 协议,可通过 SDK 调用电流、力矩、速度和位置等多种控制模式。
这些接口为研究人员开展运动控制、力控交互等课题提供了灵活的开发空间。
 07
视觉集成
接入深度相机后,可实现物体检测、三维定位、位姿估计和半自主抓取,让辅助系统从纯手动控制走向半自主操作。