农业采摘
背景
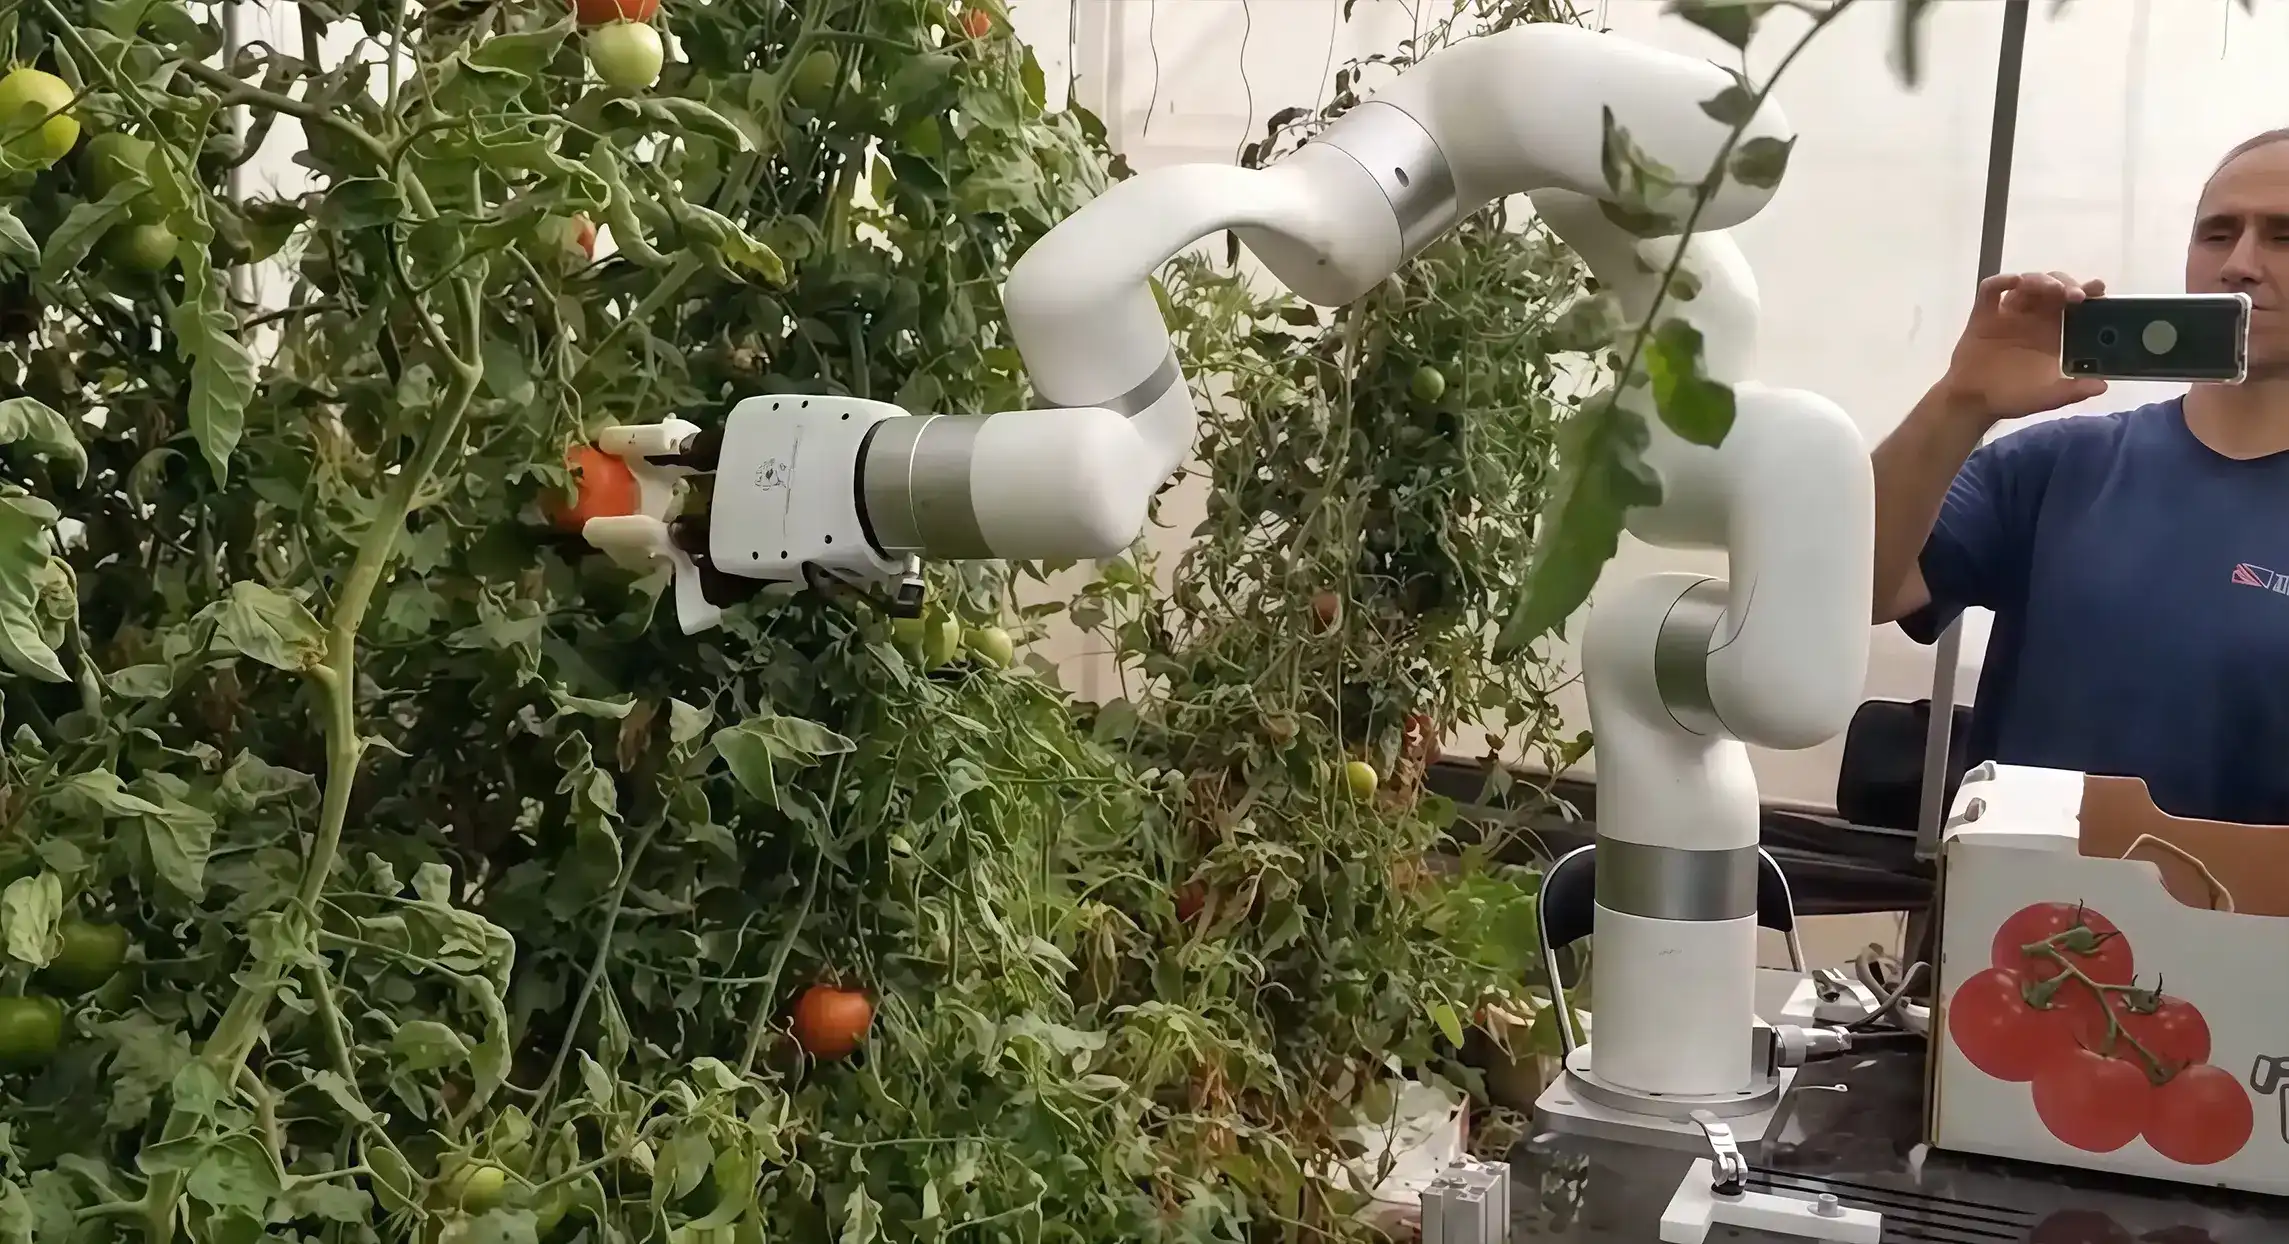
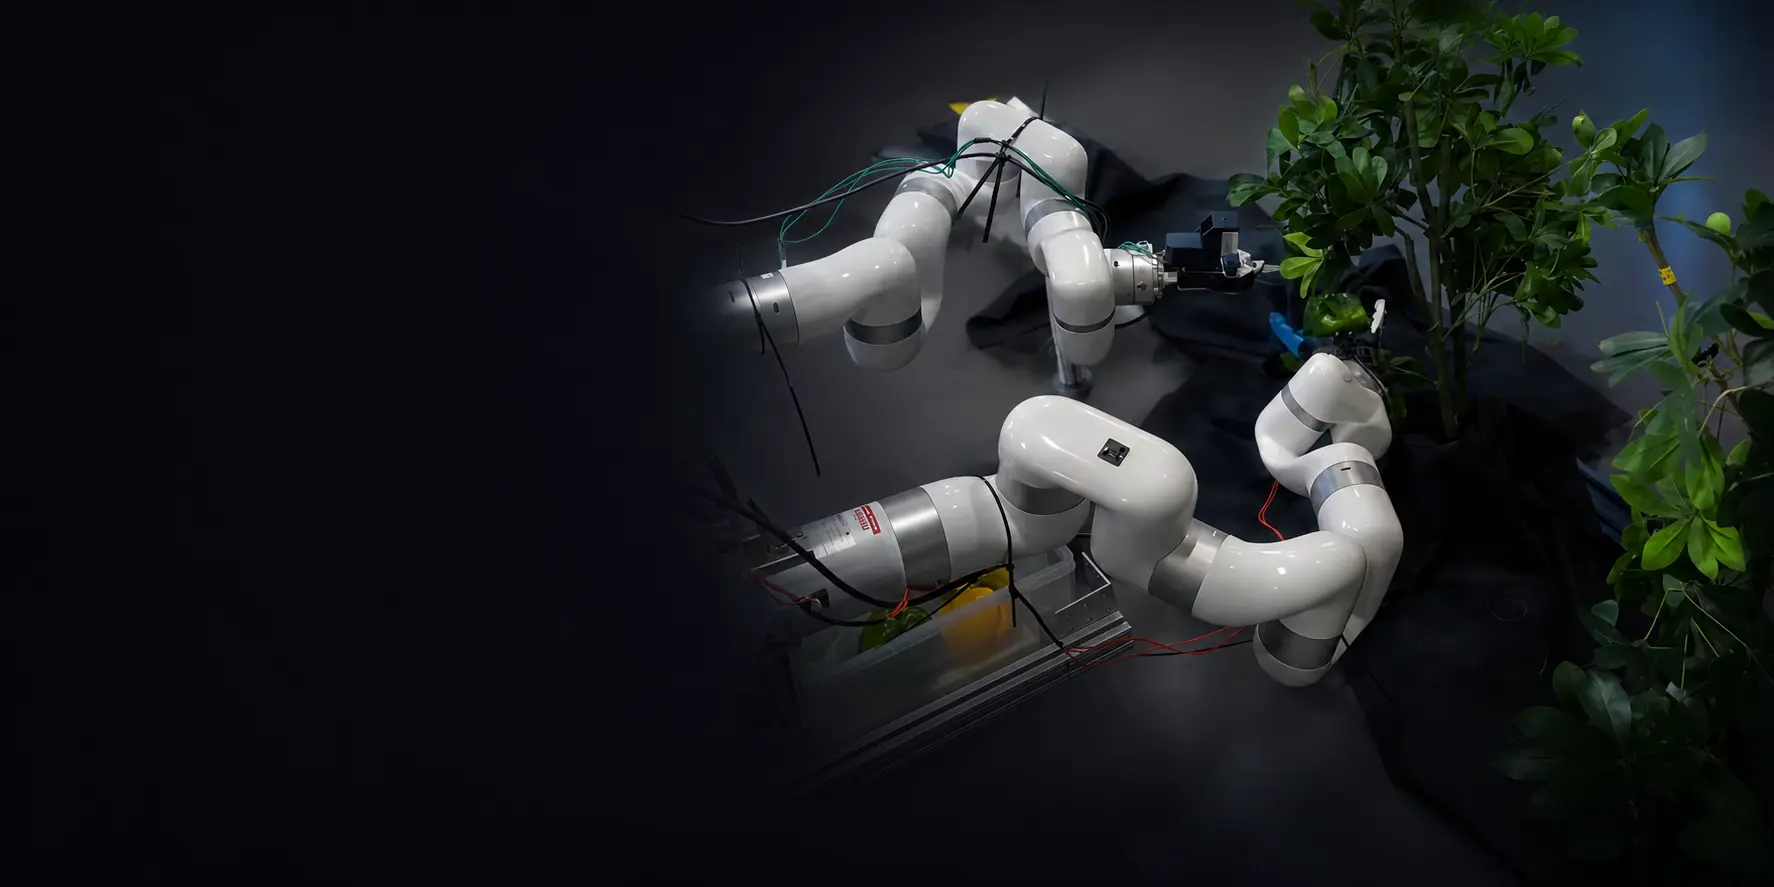
农业用工短缺和人口老龄化持续加剧。采摘是农业中劳动最密集、也最难自动化的环节之一,果蔬采摘机器人因此成为研究热点。
但田间环境高度非结构化,果实又娇嫩易损。总体来看,采摘机器人仍处于研究和早期商业化阶段。研究人员真正需要的,是一个灵活、开放、价格合理的平台,用来快速验证采摘算法。
行业痛点

用工短缺、果实易损与多变的田间环境
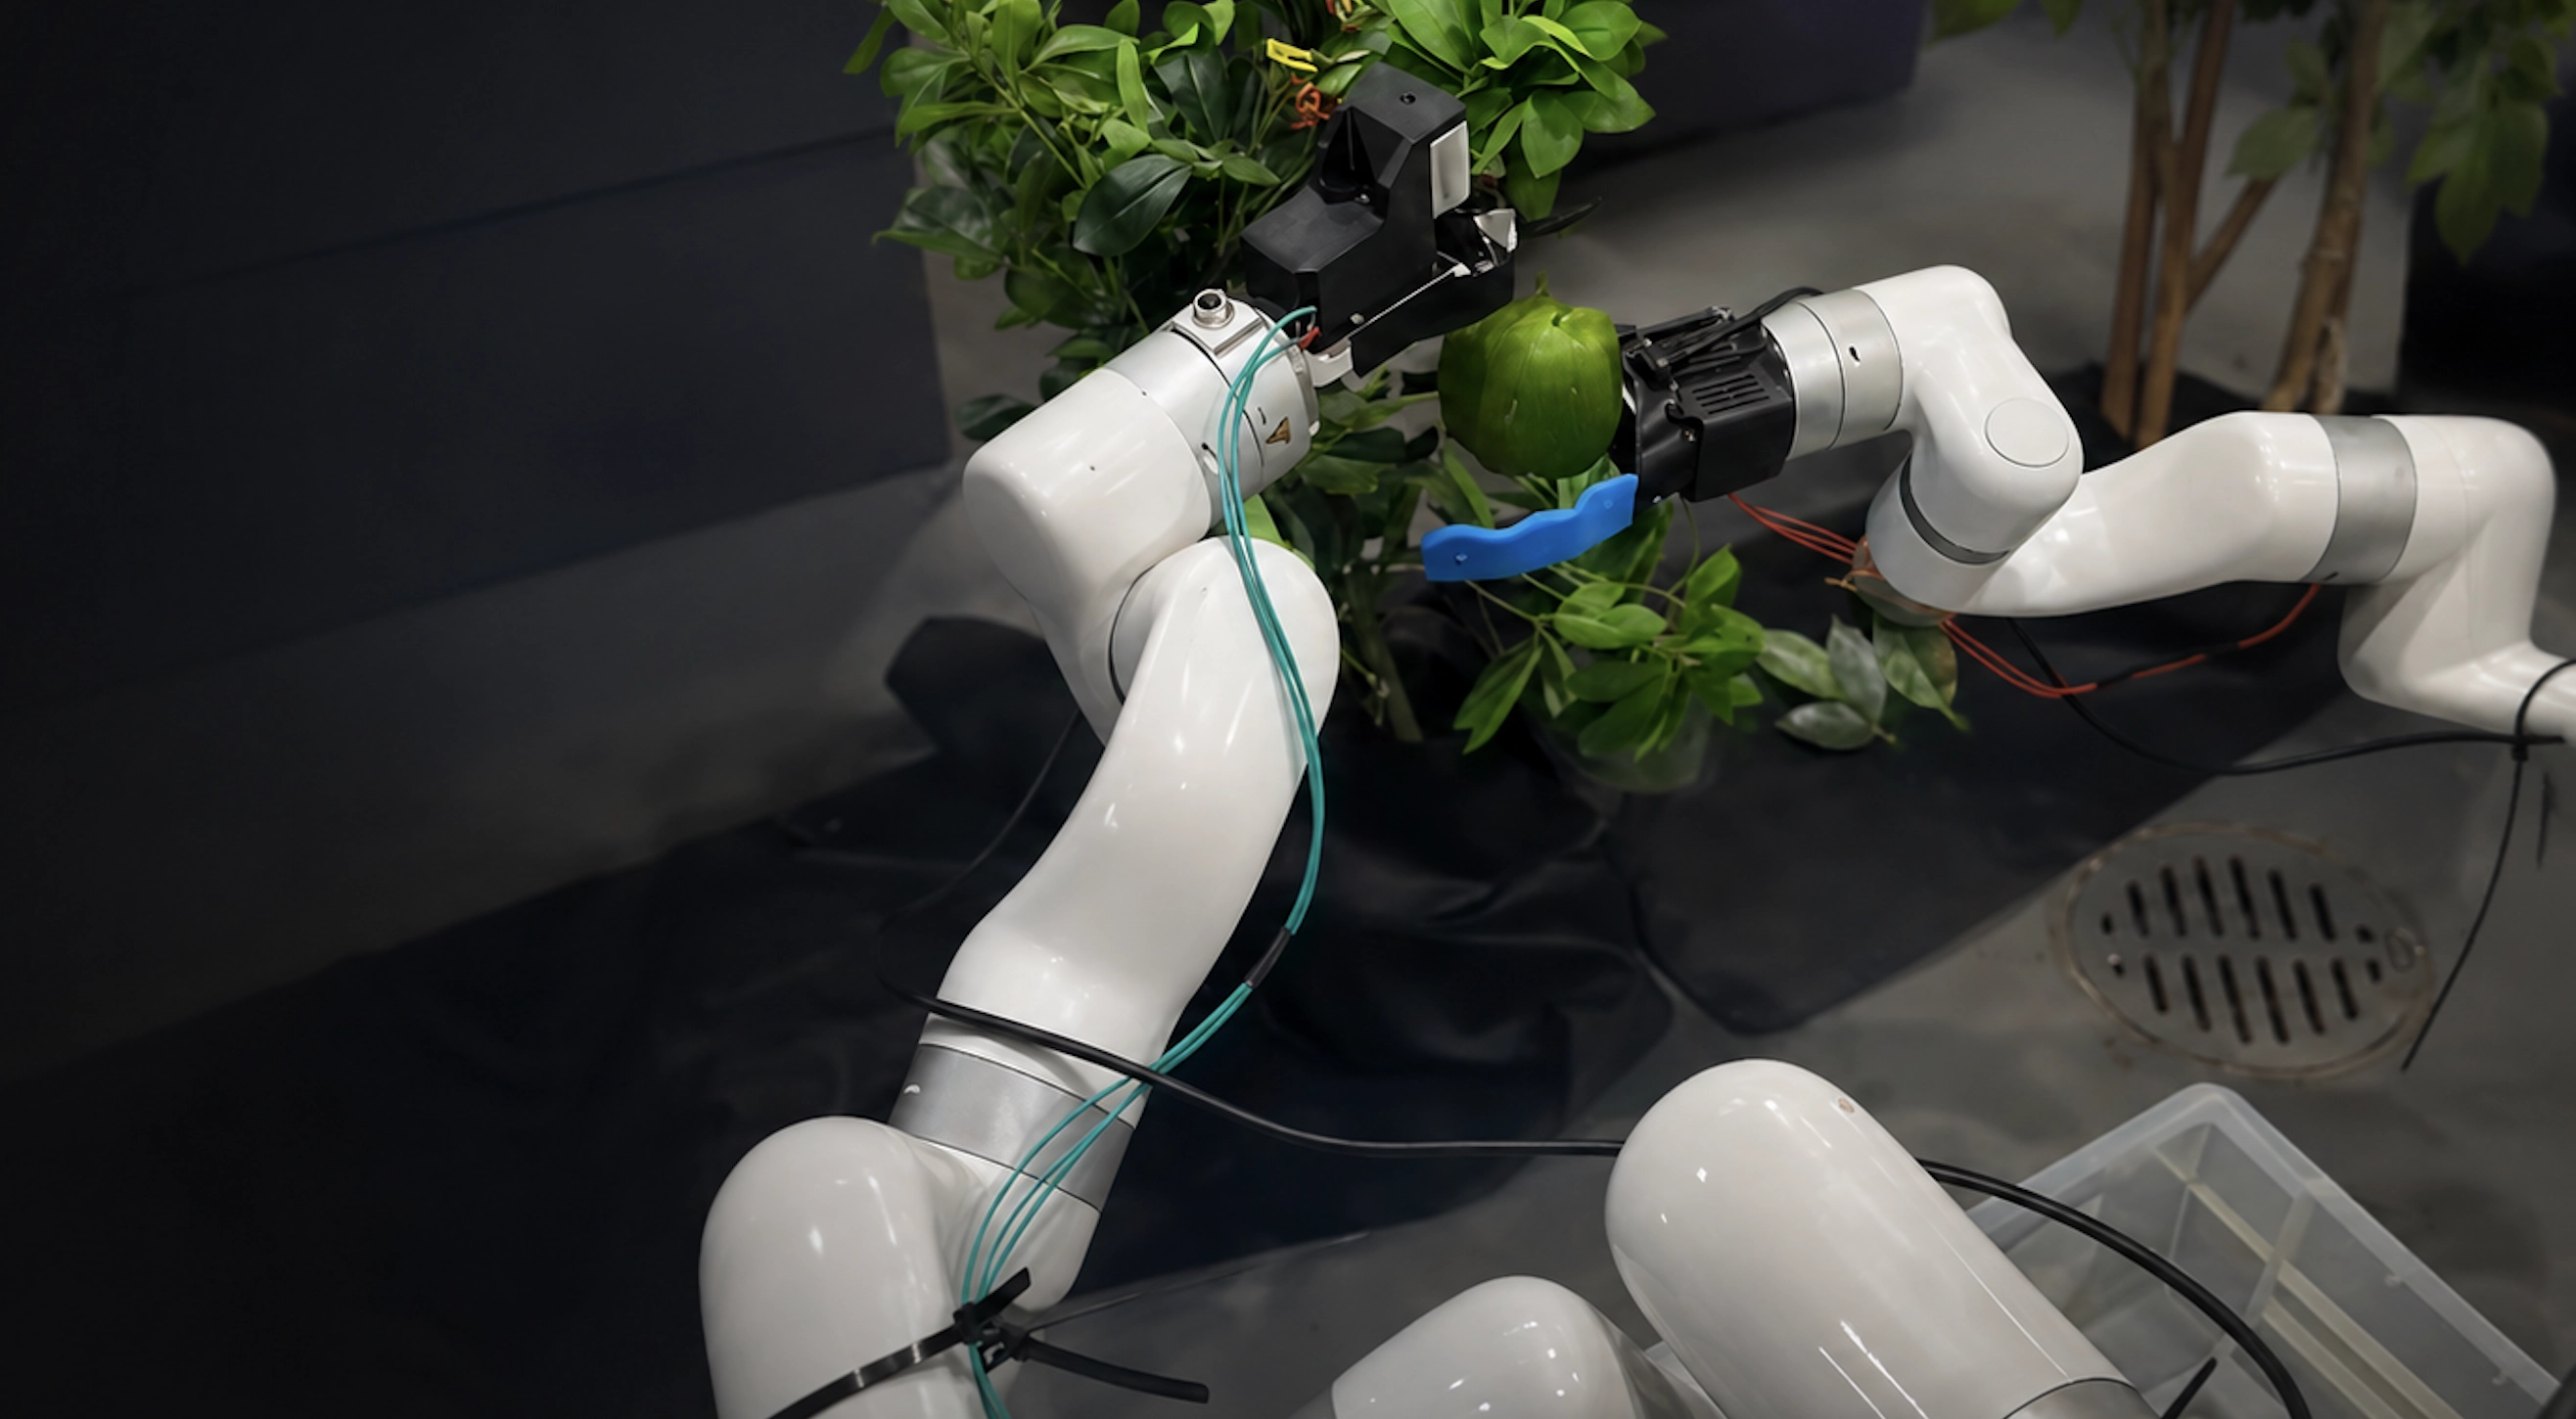
采摘之所以难以自动化,是因为作物成熟期和处理方式都随季节和环境变化。果蔬需要被识别、定位、靠近并完整摘下而不受损,机器人还要应对遮挡、枝叶和位置多变的果实。
种植者和研究人员需要开放、灵活的平台,快速且低成本地验证视觉识别、抓取和柔性采摘策略。
 01
研发成本更低
硬件价格有竞争力,高校、农业科研机构和初创团队能以更低的研发投入、更快的迭代速度验证采摘机器人方案。
 02
开放的开发生态
ROS/ROS2 功能包与 Python/C++ SDK,便于打通视觉、抓取规划、运动控制和针对不同作物的采摘程序。
 03
视觉集成
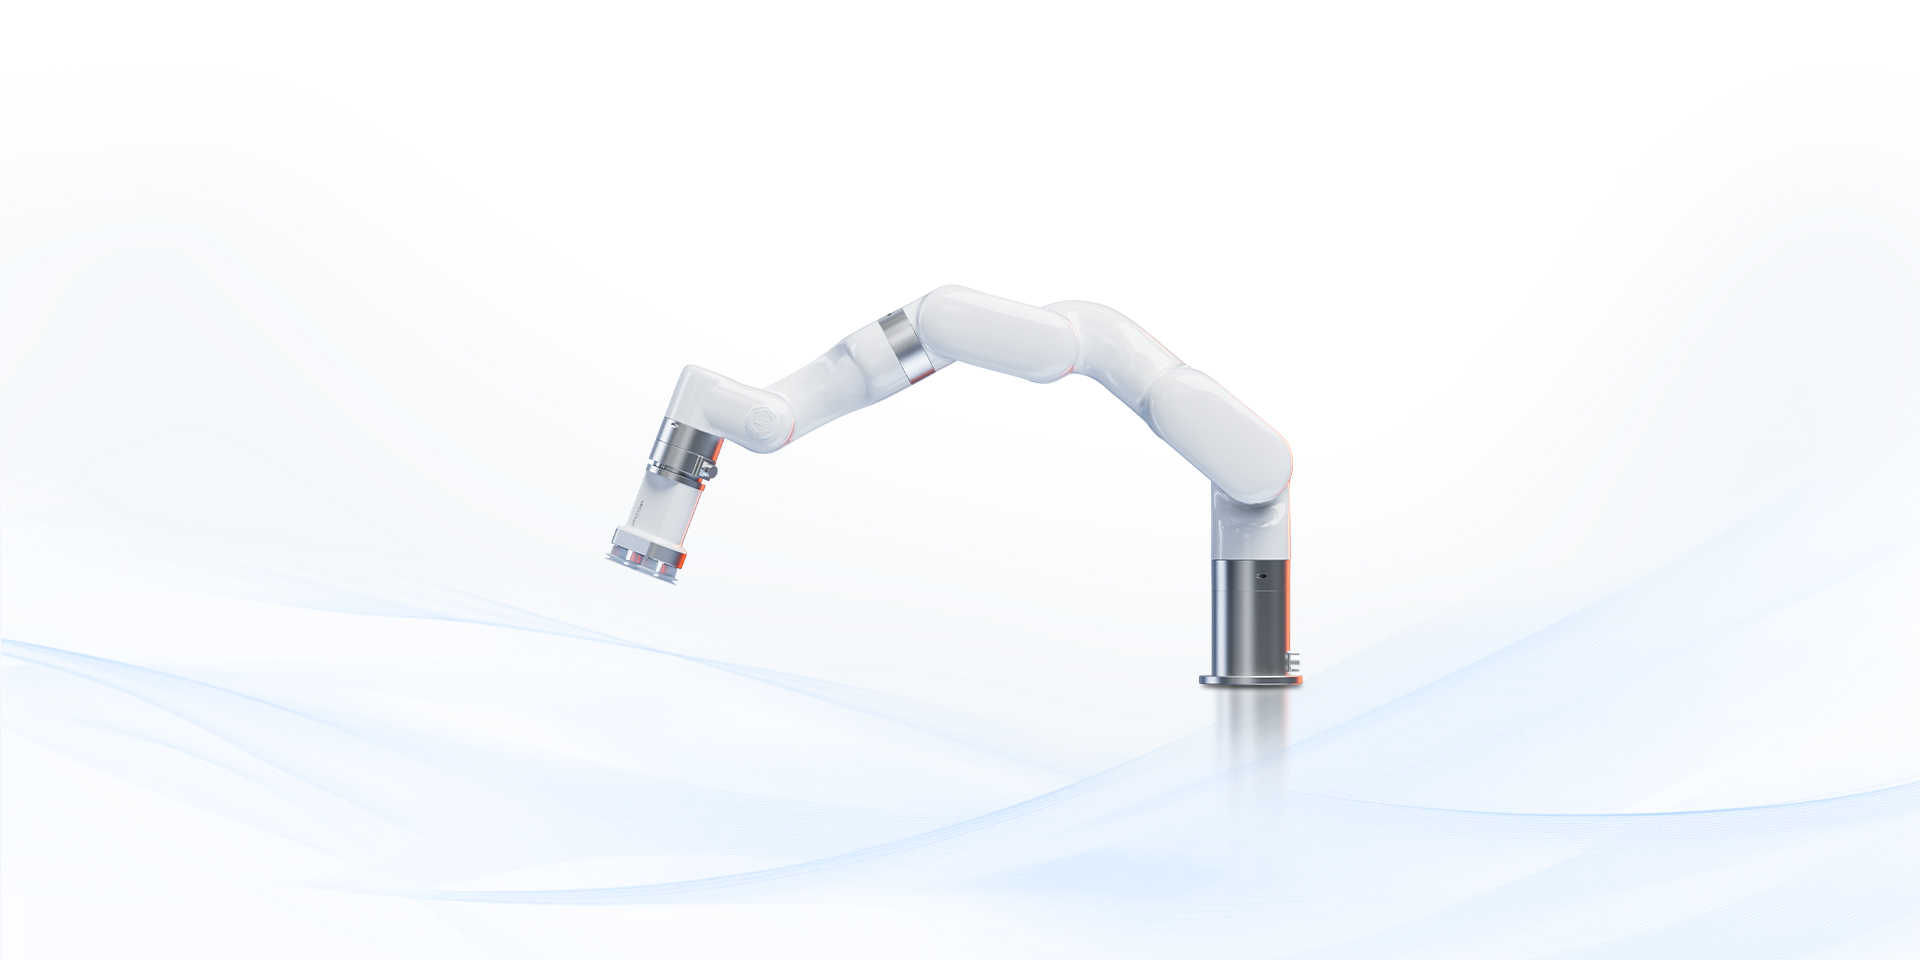
UFACTORY 850 内置千兆以太网,可直接连接 2D/3D 相机,用于果实识别、成熟度判断、三维定位和各类视觉方案开发。
 04
六轴采摘灵活性
六轴运动让机械臂可以从多个角度接近果实、避开枝叶,适应果实位置和朝向的变化。
 05
柔性力控
可选配六维力传感器,支持恒力控制和柔性采摘策略,减少对娇嫩果蔬的损伤。
 06
轻量化,便于移动部署
碳纤维机身便于搬运和重新部署,也容易集成到移动平台上,适用于温室、塑料大棚和田间试验。